보고, 배우고, 움직이는 피지컬 AI 교재
로봇과 AI 교구에 17차시 교육과정과 메가테스트 수업 자료를 묶었습니다. 운영계획서에 바로 쓰는 문구와 예산 산출근거까지 함께 드립니다.
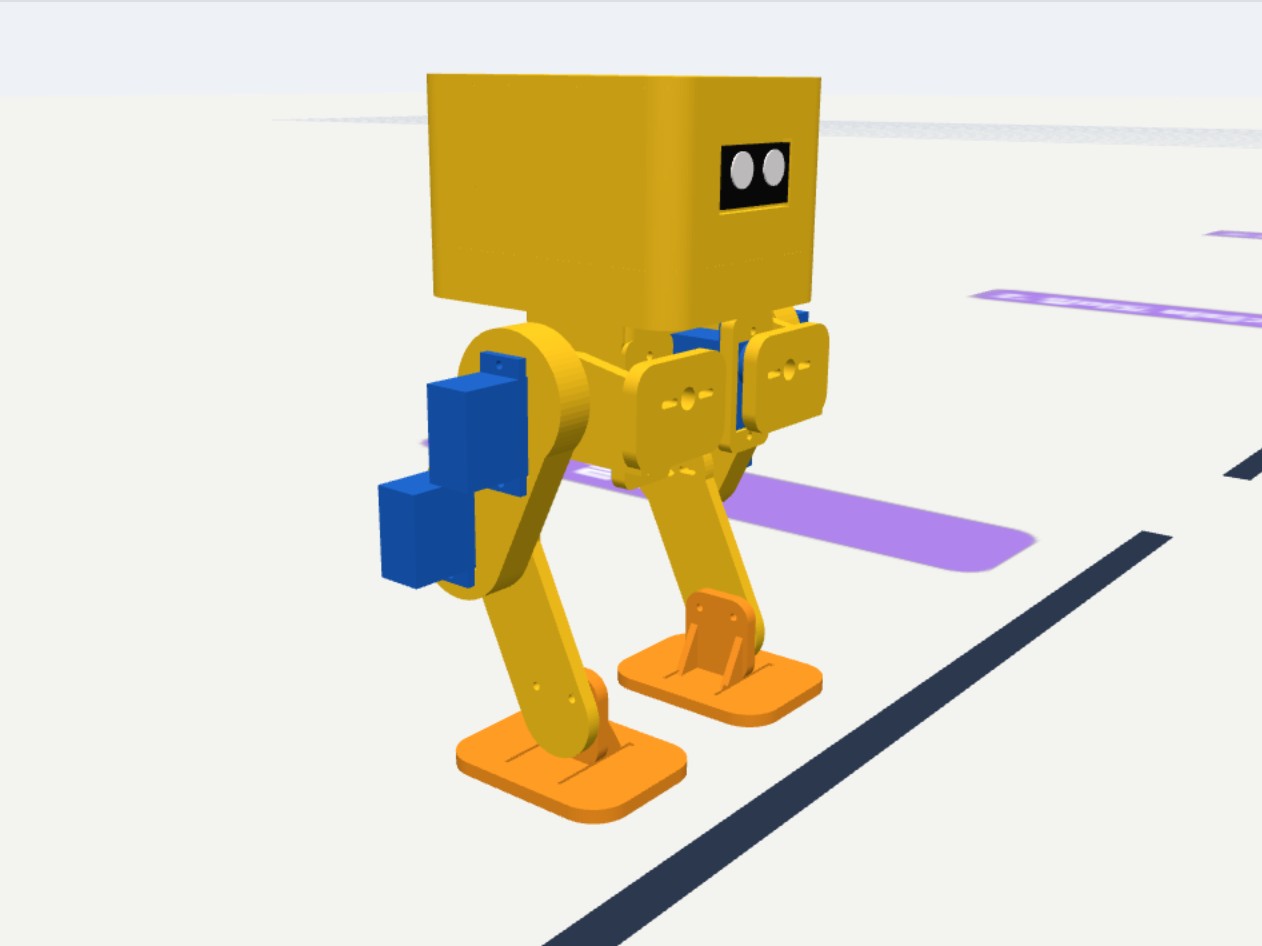
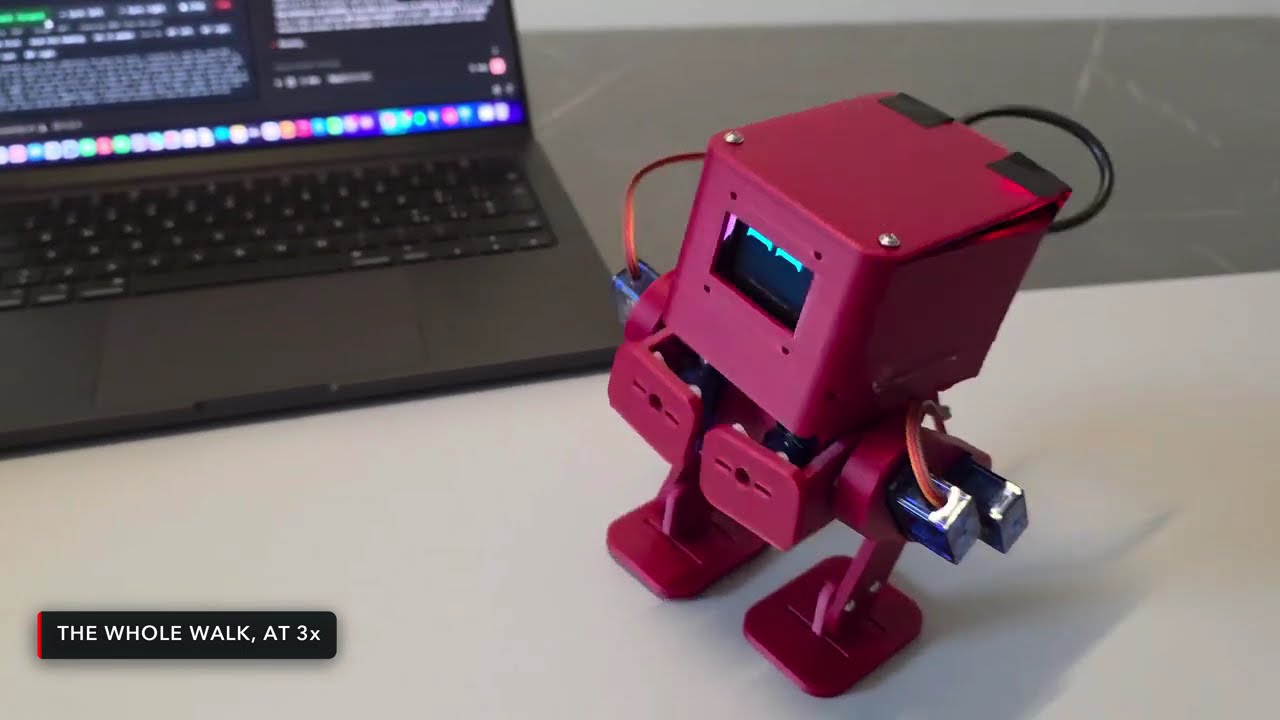
오리처럼 뒤뚱뒤뚱 두 발로 걷는 꼬마 로봇. 첫 걸음 → 경사로 오르내리기 → 문턱 넘기를 한 단계씩 배우는 Easy 시뮬레이션
부품 약 $50, SG90 서보 6개로 걷는 3D 프린팅 2족 로봇. 원작 CAD·제어기로 도는 시뮬레이터에서 걸음 숫자 18개를 바꾸고 컴퓨터가 더 멀리 가는 걸음을 찾게 합니다
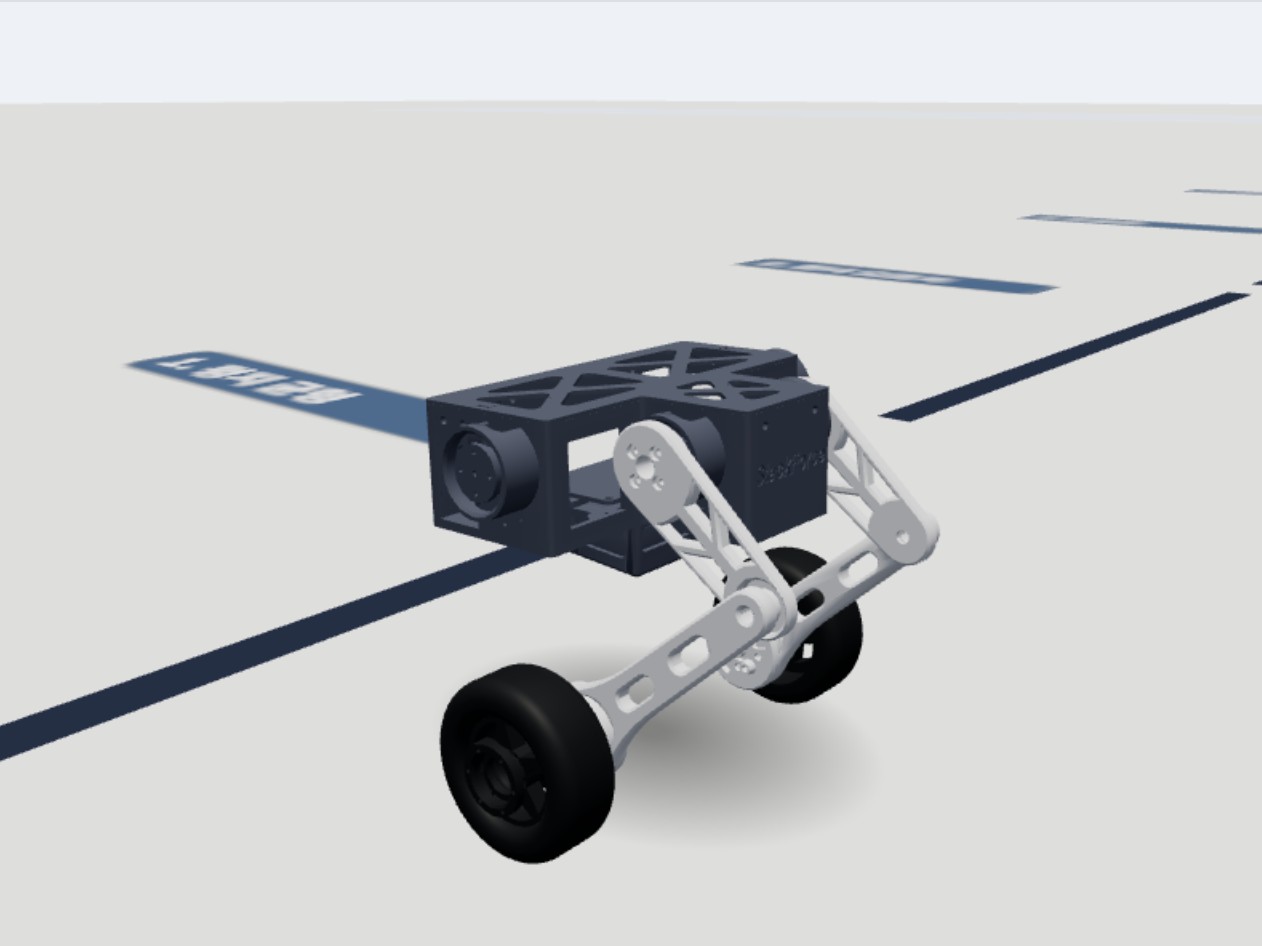
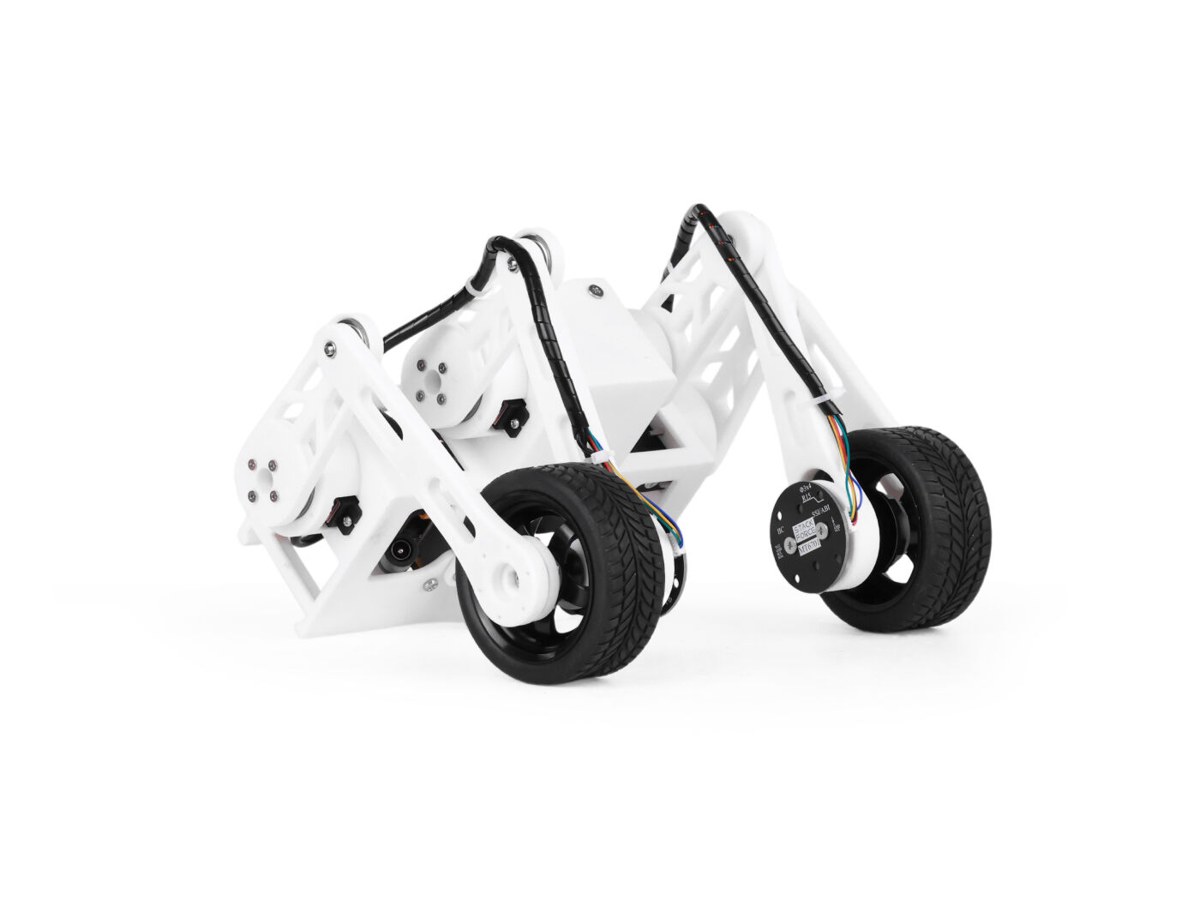
두 다리 끝 바퀴로 뒤뚱뒤뚱 균형을 잡는 540g 로봇. 평지 → 경사 → 얼음판 → 턱 → 낮은 문을 한 단계씩 배우는 Easy 시뮬레이션과 C++ 균형 제어 수업
두 다리 끝 바퀴로 균형을 잡는 540g 로봇. 균형 제어 코드를 학생이 직접 고칩니다 (ESP32·C++)
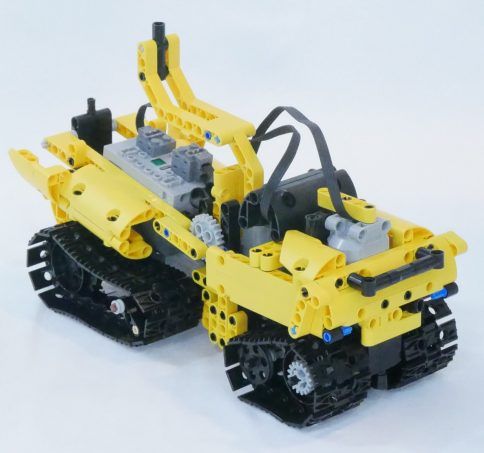
프레임·리벳으로 조립하는 단계형 RC 로봇. 기어·링크·서보를 배우고 5단계에서 앱 블록 코딩
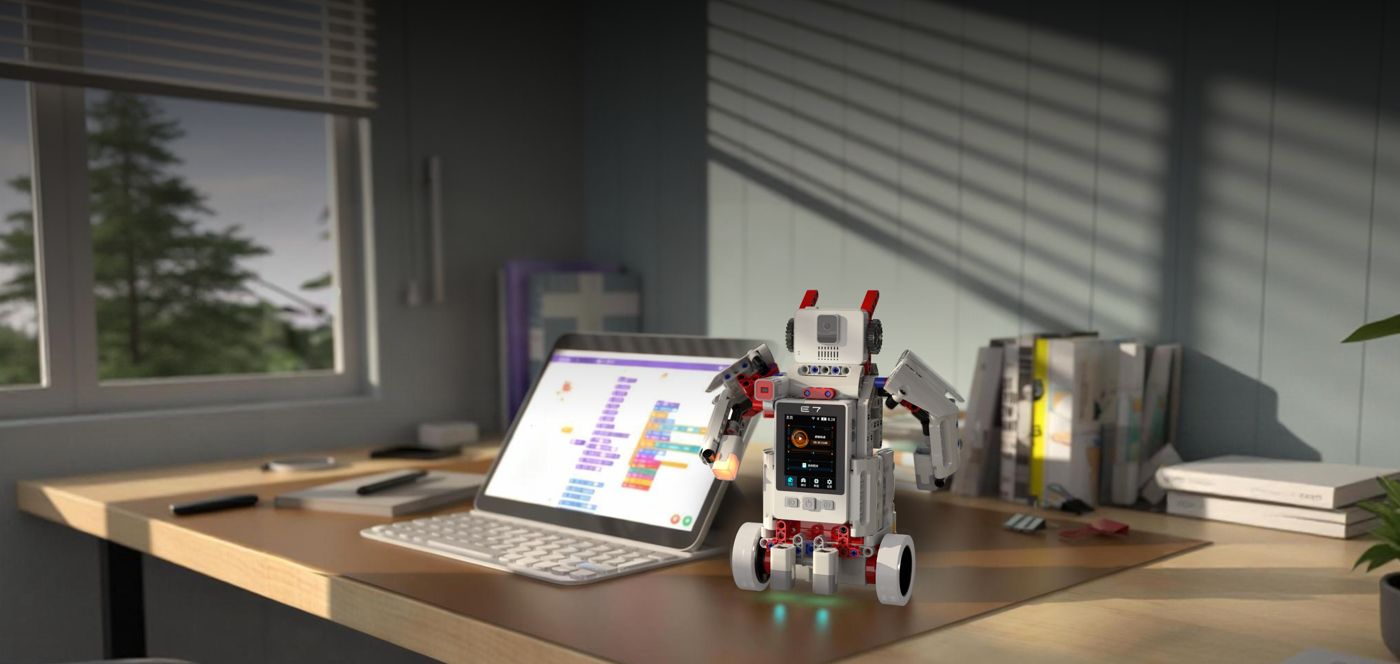
블록 조립 로봇에 학생이 직접 가르치는 AI 카메라 (국내 유통 없음)
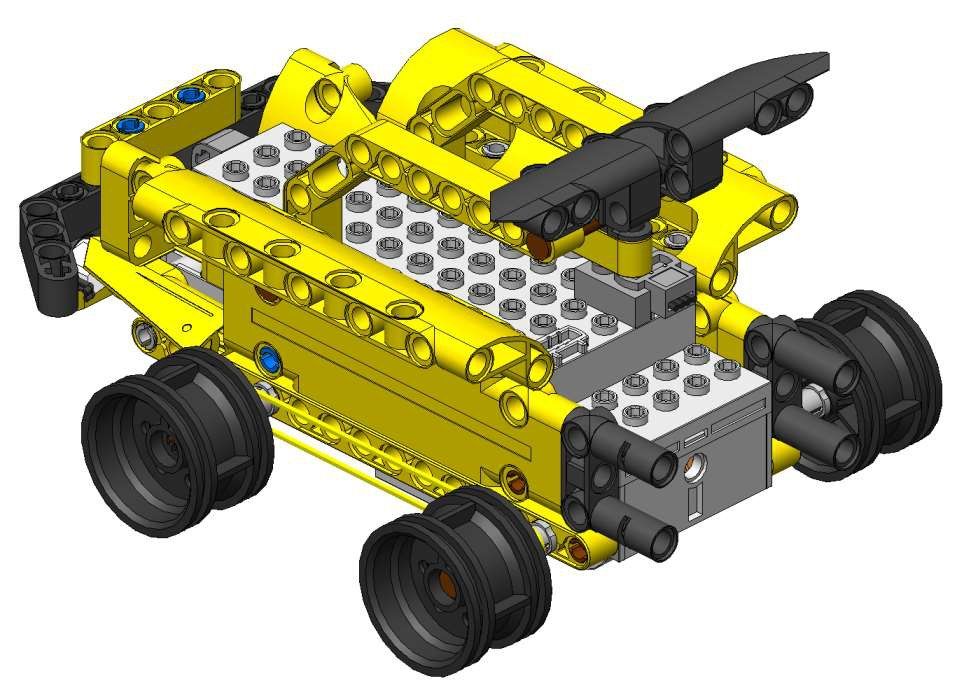
모터컨트롤러로 시작해 옴니 바퀴·서보·큰모터까지, 4단계 42대를 만드는 조립 RC 로봇
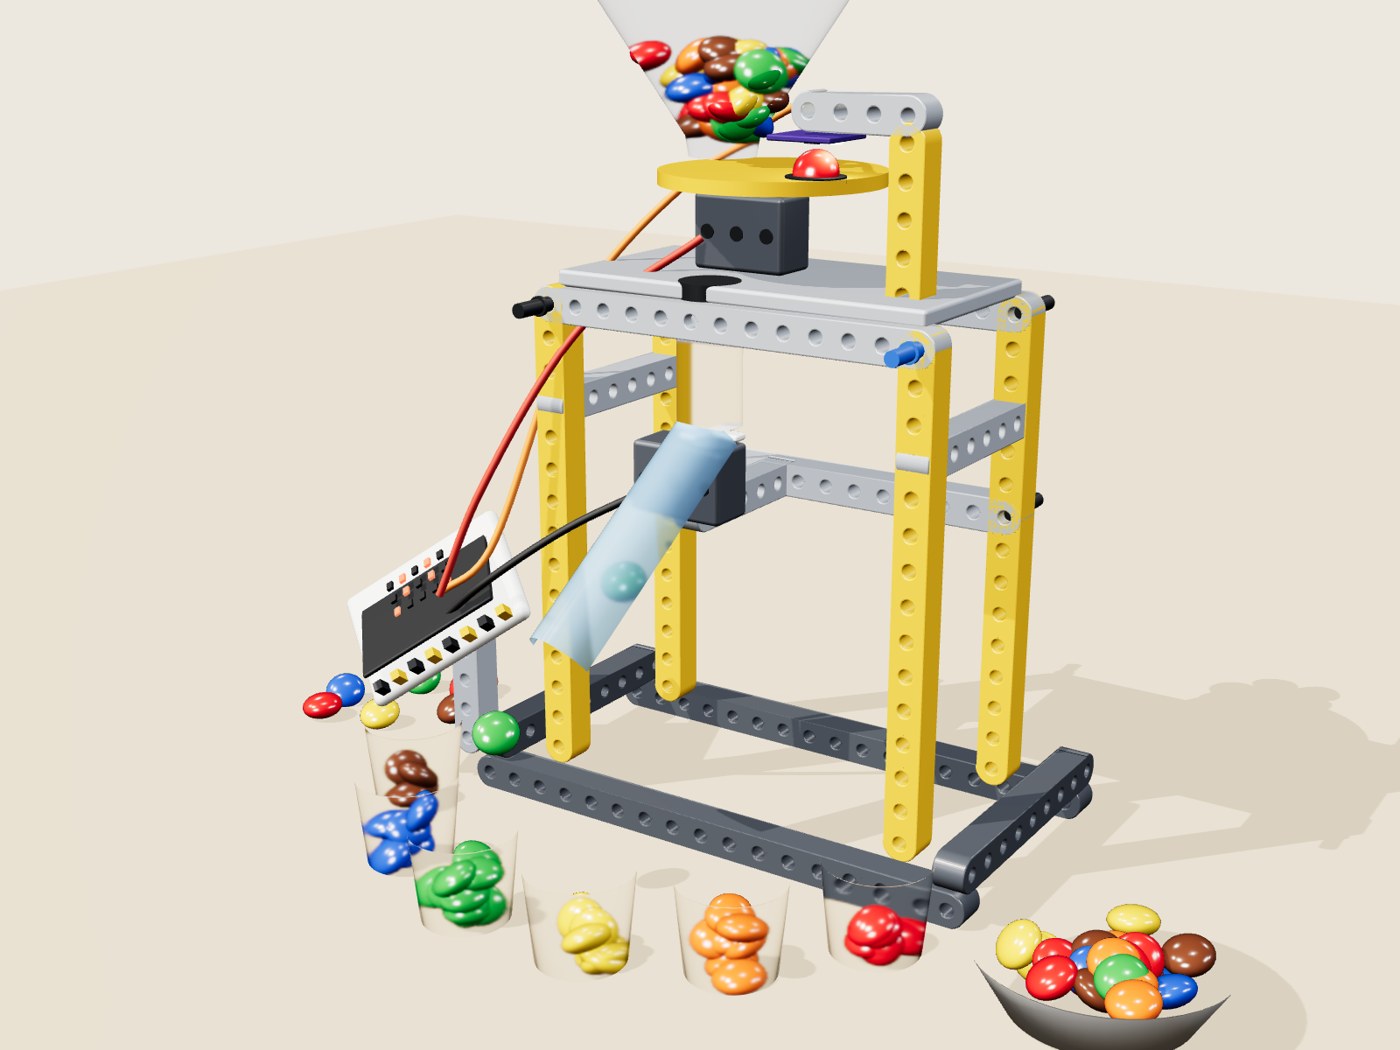
블록으로 짓는 미니 공장 라인. 사탕을 한 알씩 공급·검사·분류하고, 규칙에서 AI 학습으로 품질 판정을 바꿉니다
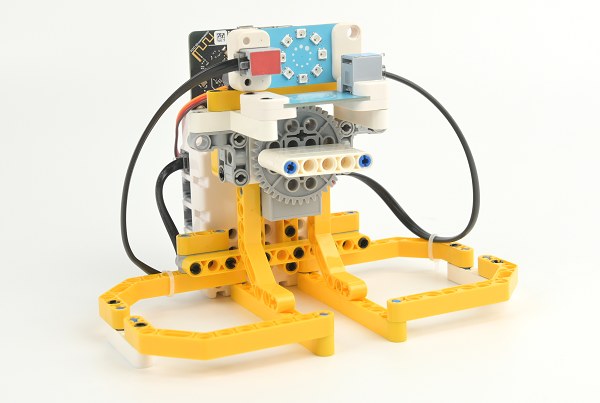
micro:bit과 레고 호환 블록으로 만드는 색깔 블록 분류기. 공식 규칙 분류에 k-NN 학습과 생산 라인을 더합니다
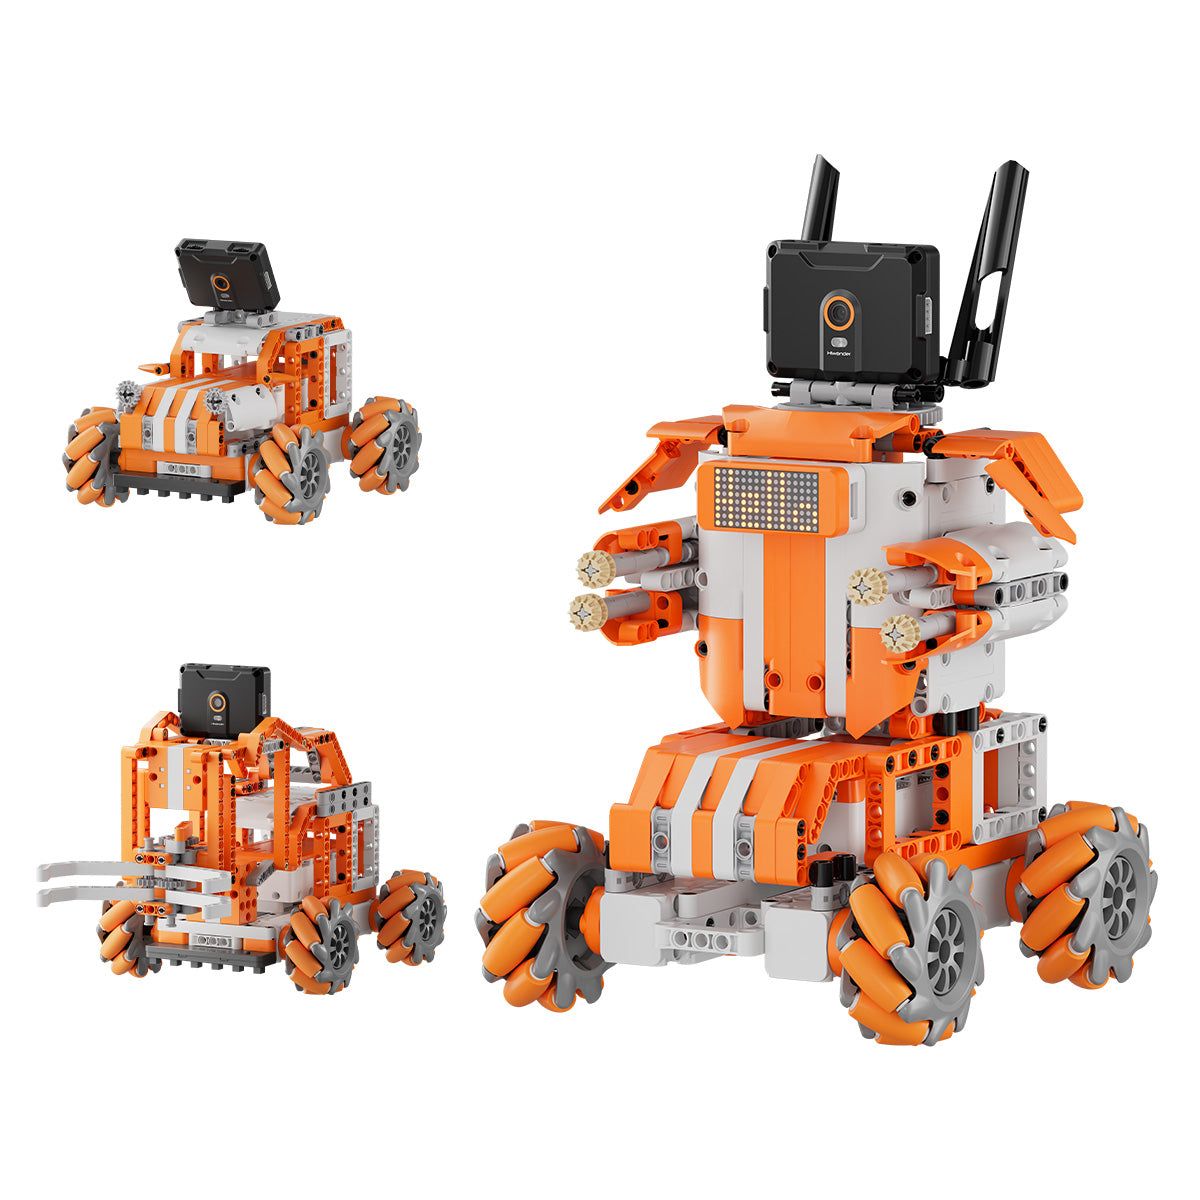
레고 호환 블록에 인터넷 없이 도는 AI 카메라. 블록에서 파이썬으로
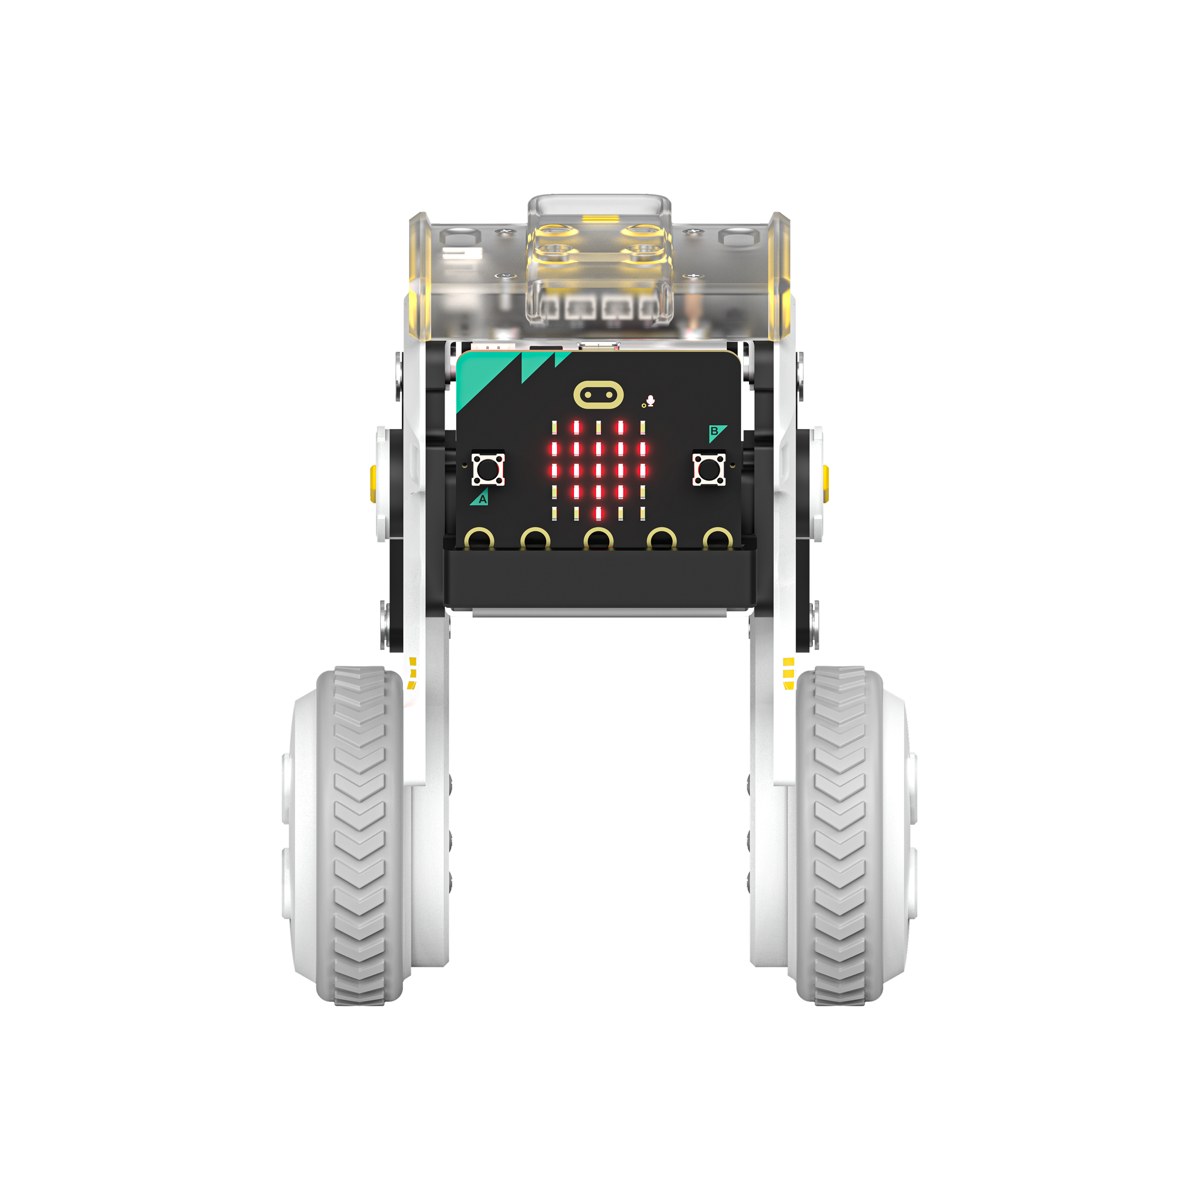
손바닥 크기 휠-레그 로봇에 micro:bit를 꽂아 블록으로 코딩합니다. 키를 바꾸고 균형을 잡으며 달립니다
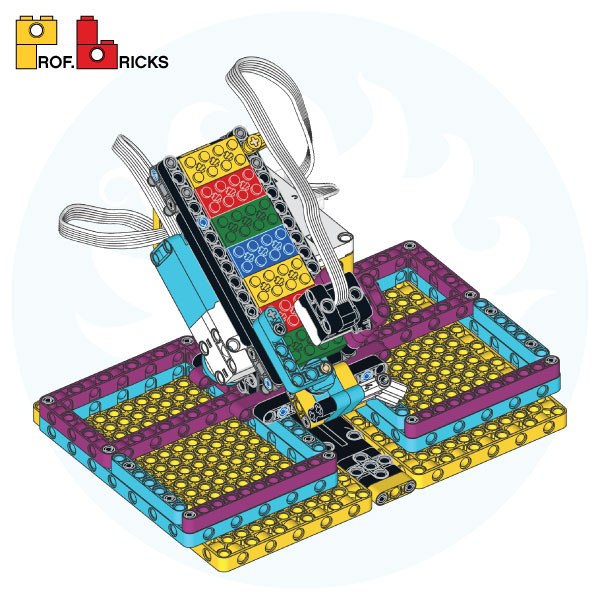
SPIKE Prime 세트 하나로 만드는 4색 브릭 분류기. 워드 블록 규칙에서 파이썬 k-NN과 생산 라인으로 넓힙니다
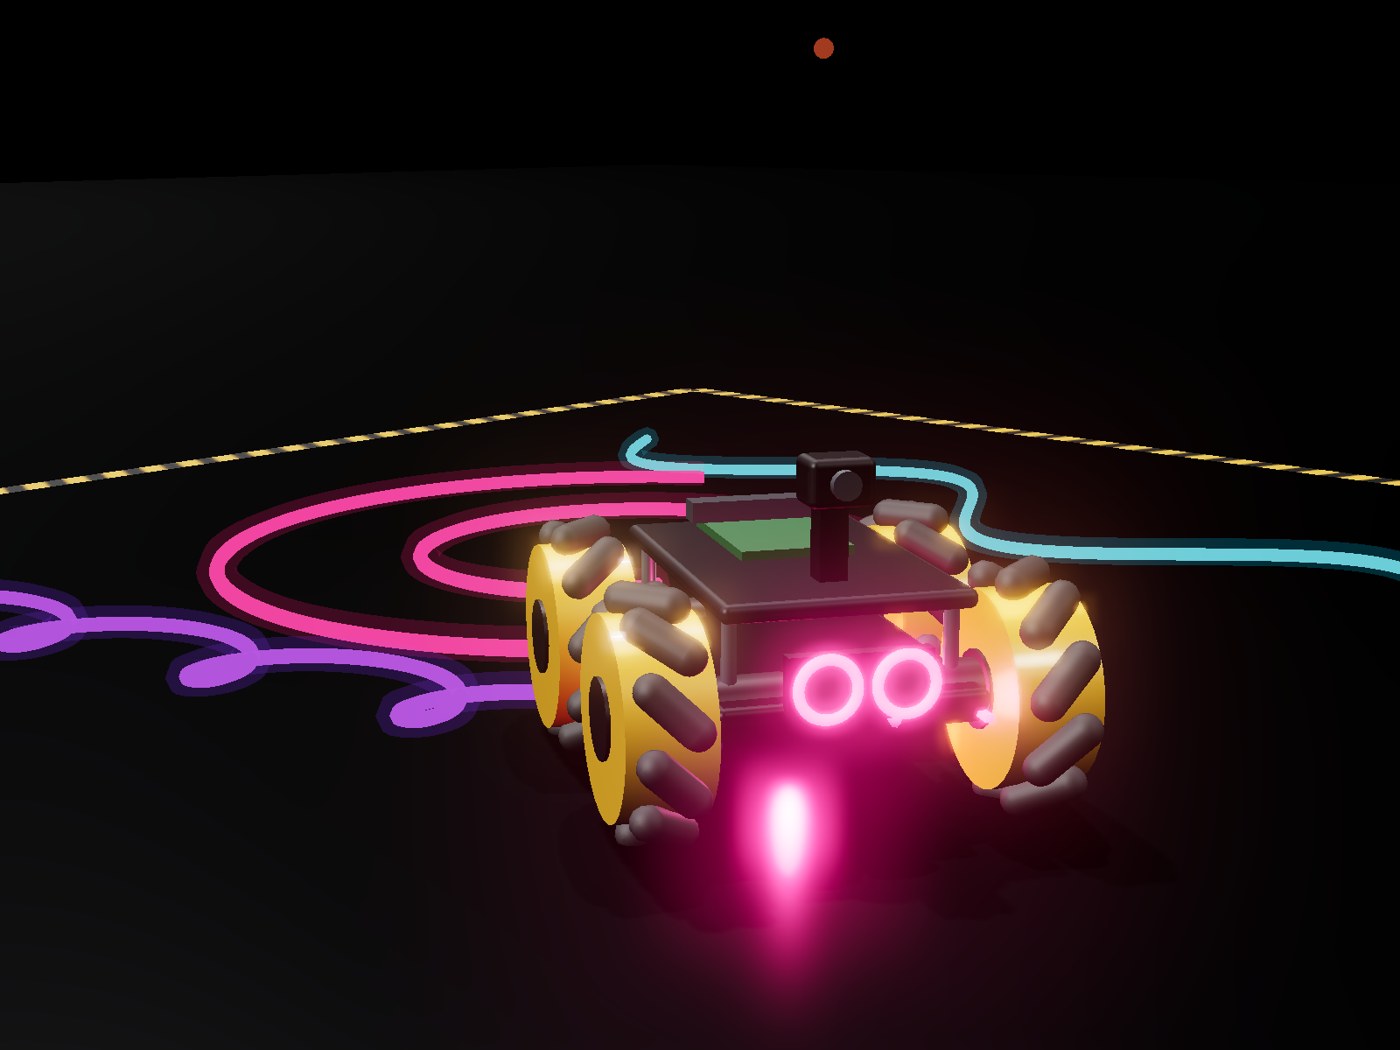
무대 경계를 스스로 지키며 음악에 맞춰 피겨처럼 춤추는 자율주행 로봇카. AI가 안무를 짭니다
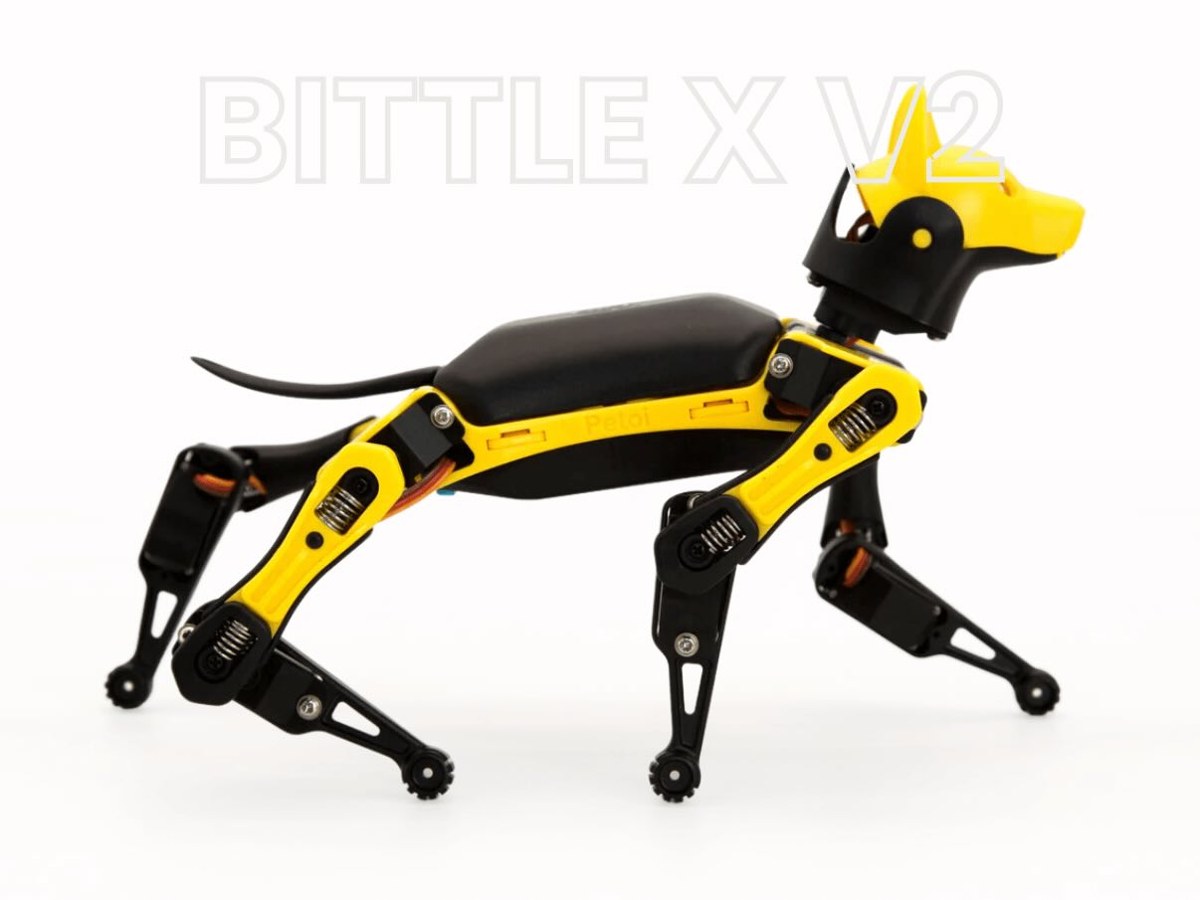
손바닥 크기 오픈소스 로봇개. 블록→파이썬→C++로 걸음걸이를 직접 설계하고 음성 명령으로 부릅니다
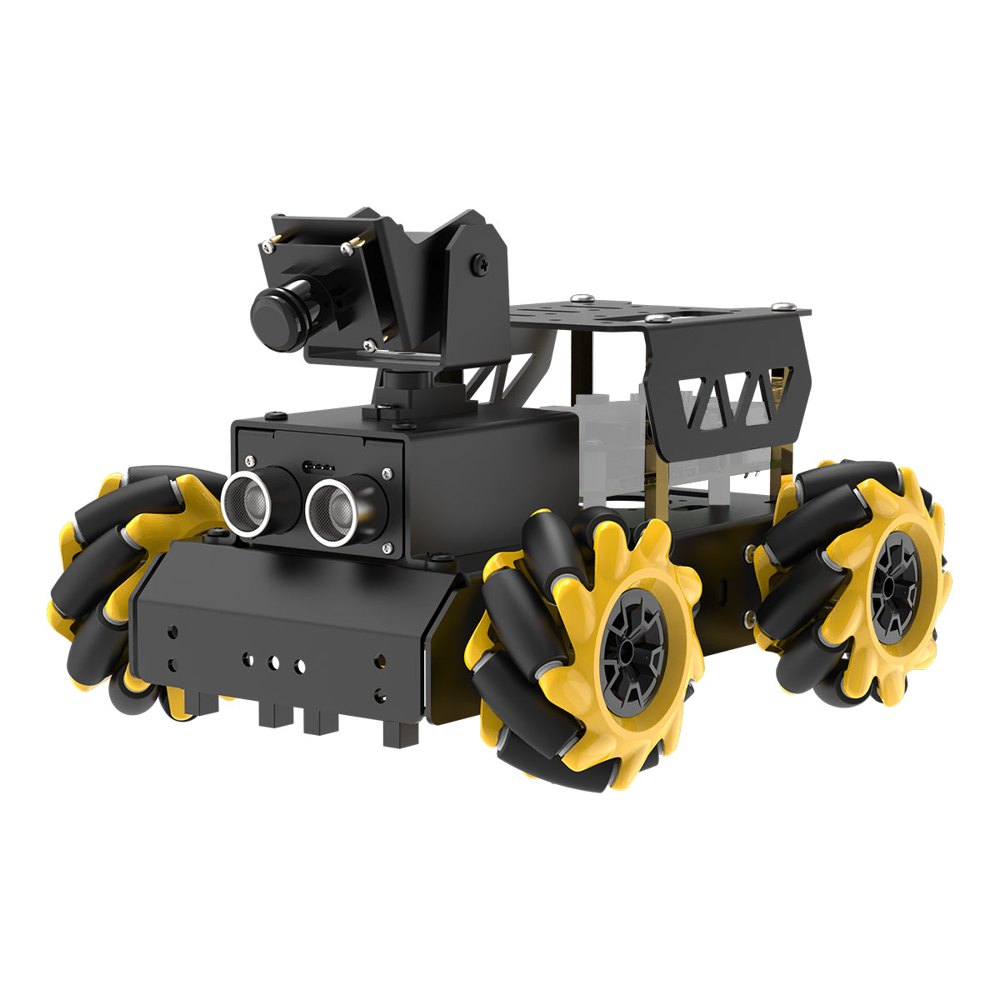
라즈베리파이와 파이썬으로 색·선·얼굴·손동작을 보는 메카넘 휠 로봇카. 인터넷 없이 수업
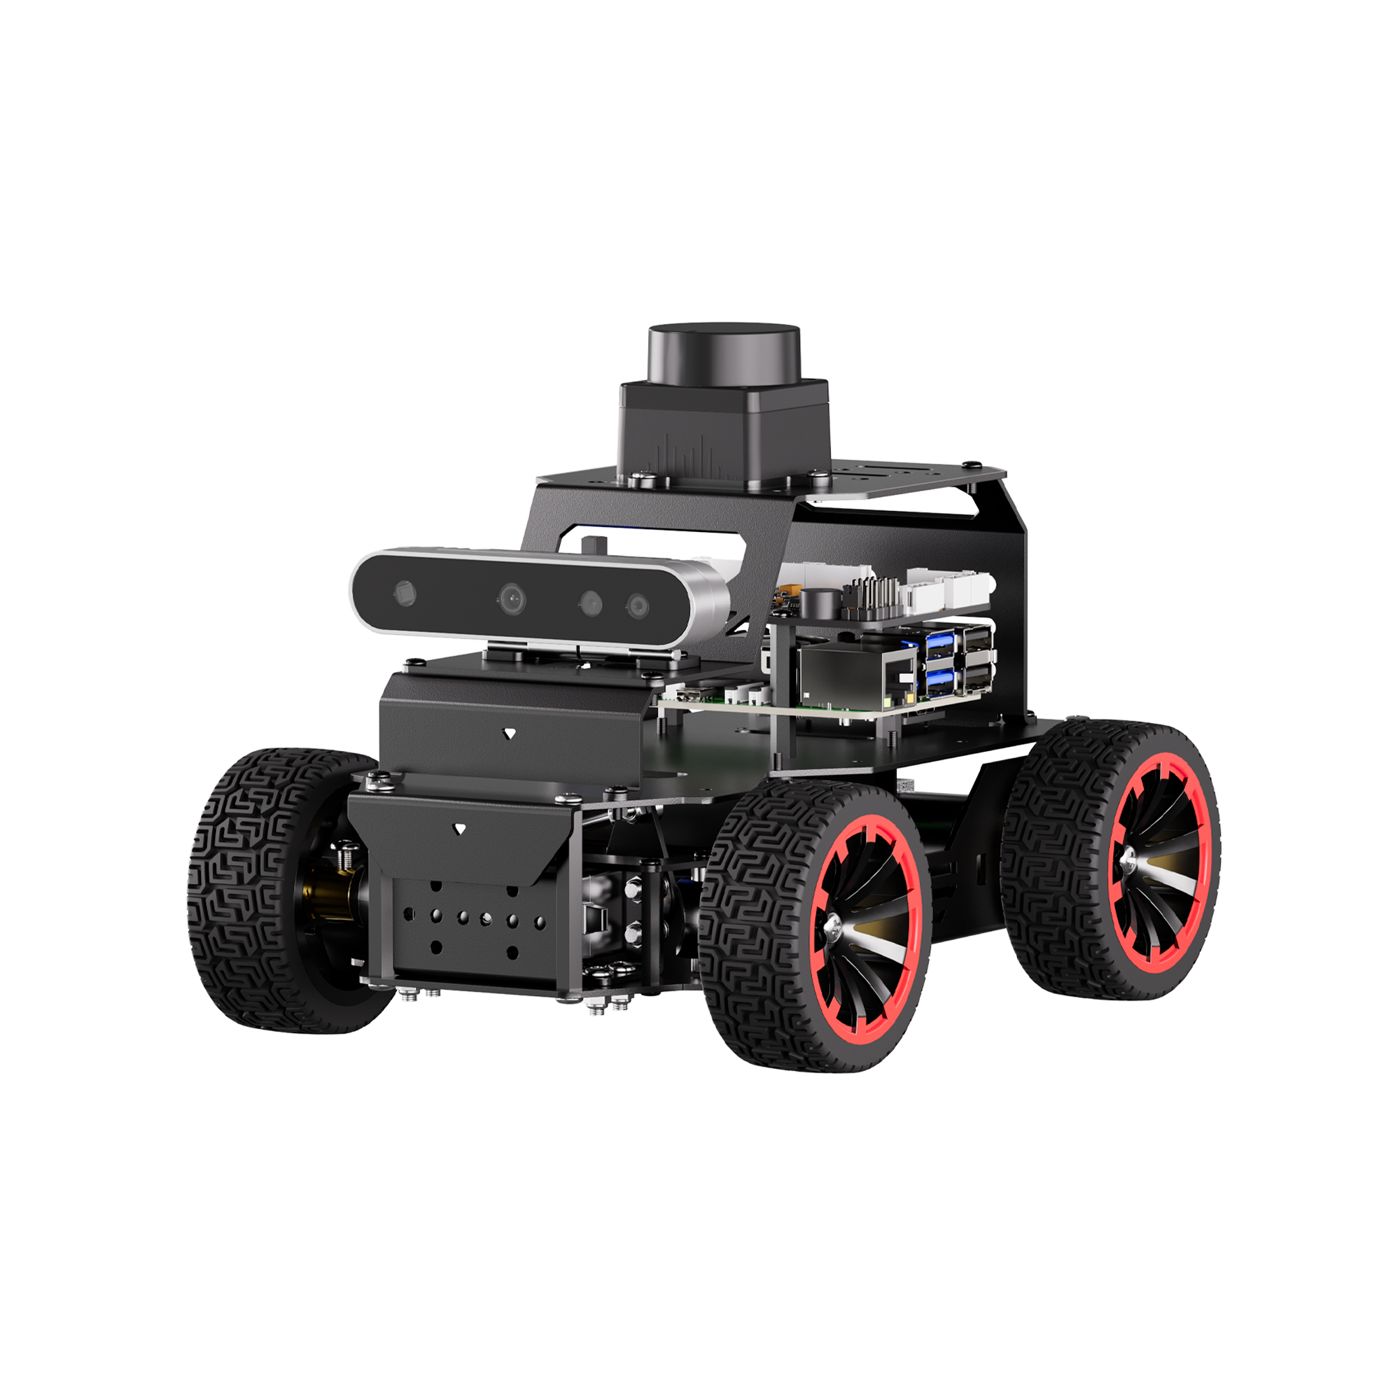
라즈베리파이 5와 ROS2. 표지판을 YOLO로 학습시켜 스스로 달리는 자율주행차
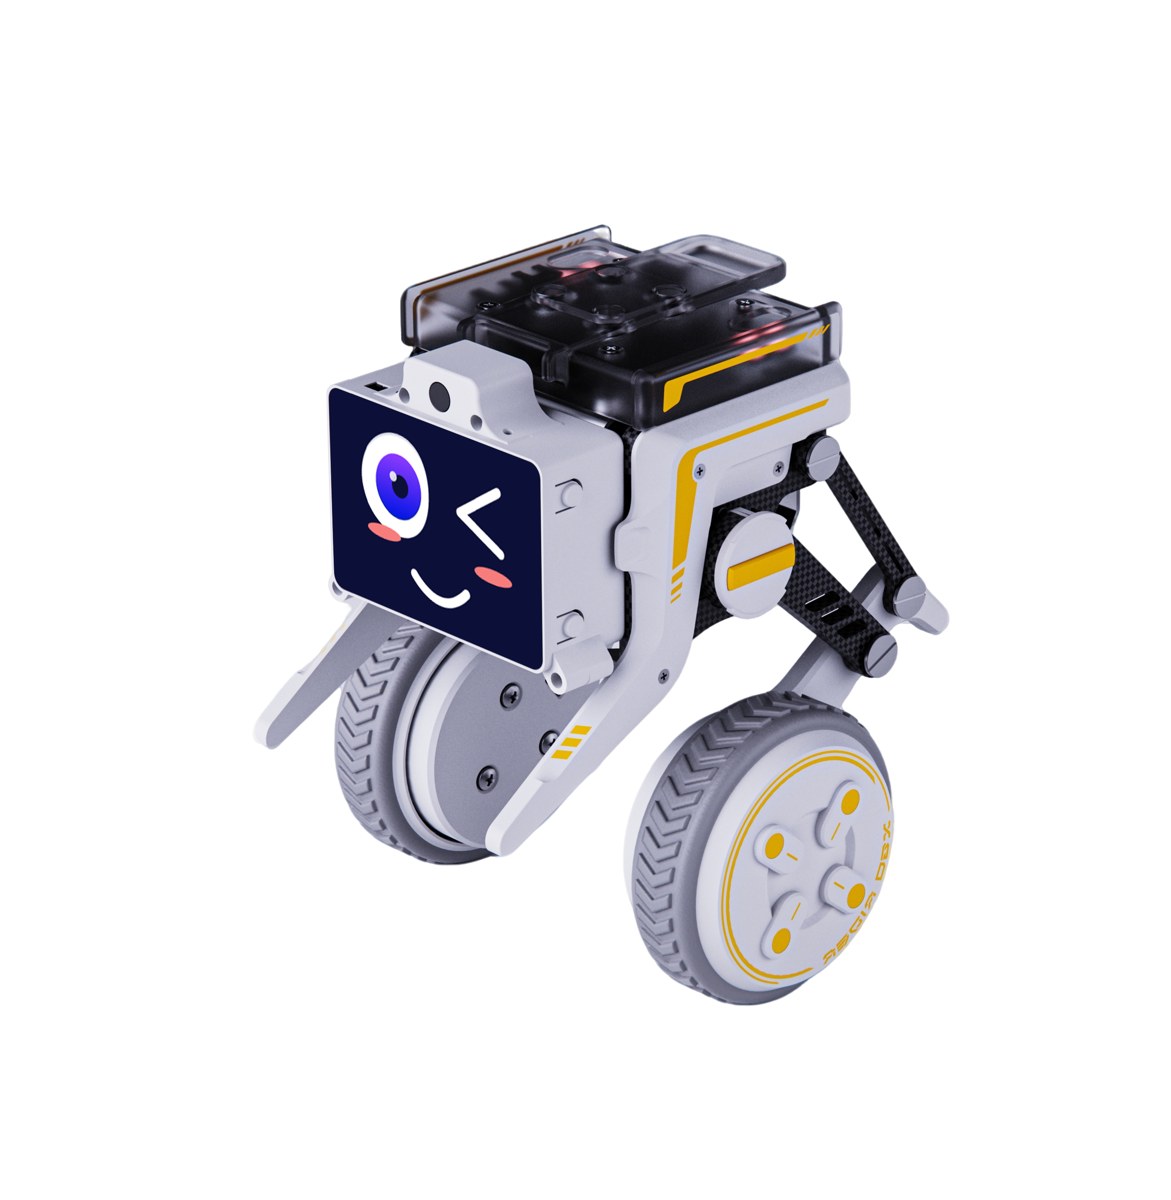
라즈베리파이 CM5와 카메라를 단 휠-레그 로봇. 파이썬으로 움직이고, PID 균형을 직접 짜고, AI로 보고 대화합니다
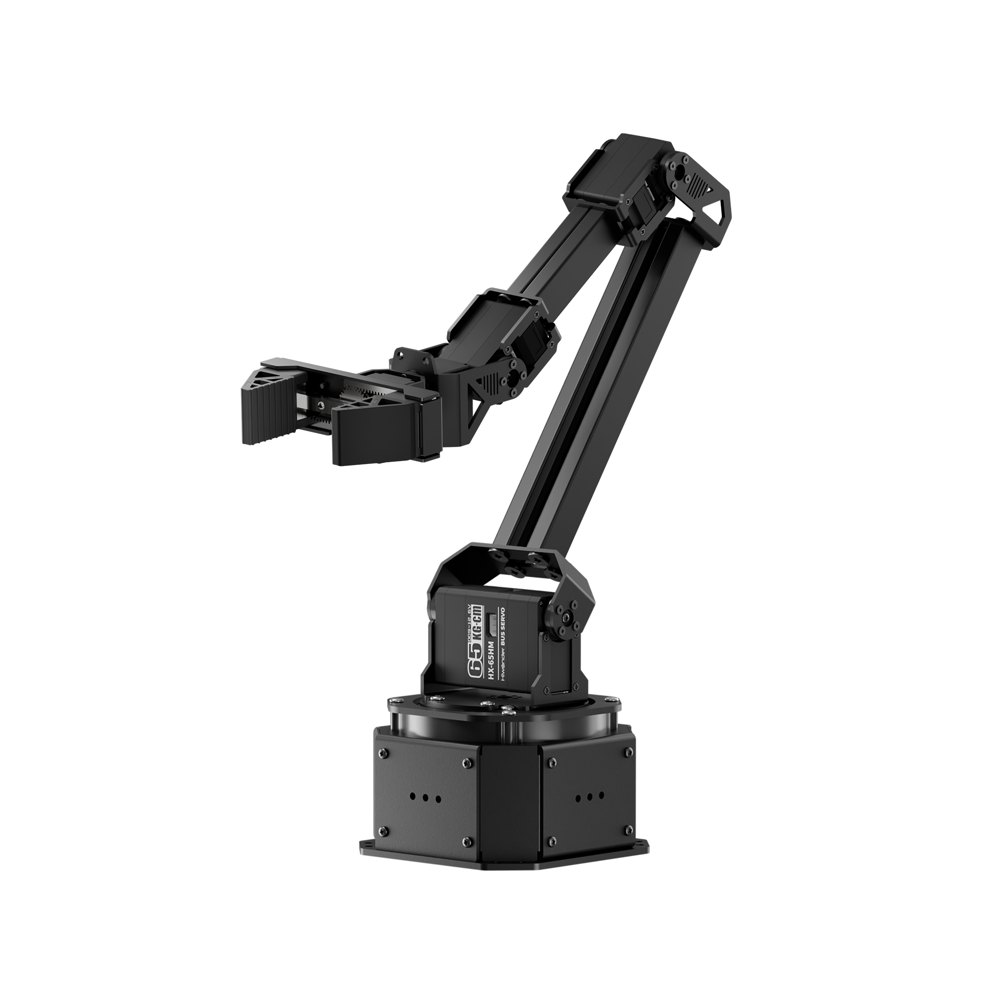
6축 금속 로봇팔. 역기구학으로 집고, AI 카메라로 분류하고, 시연을 보고 따라 배웁니다
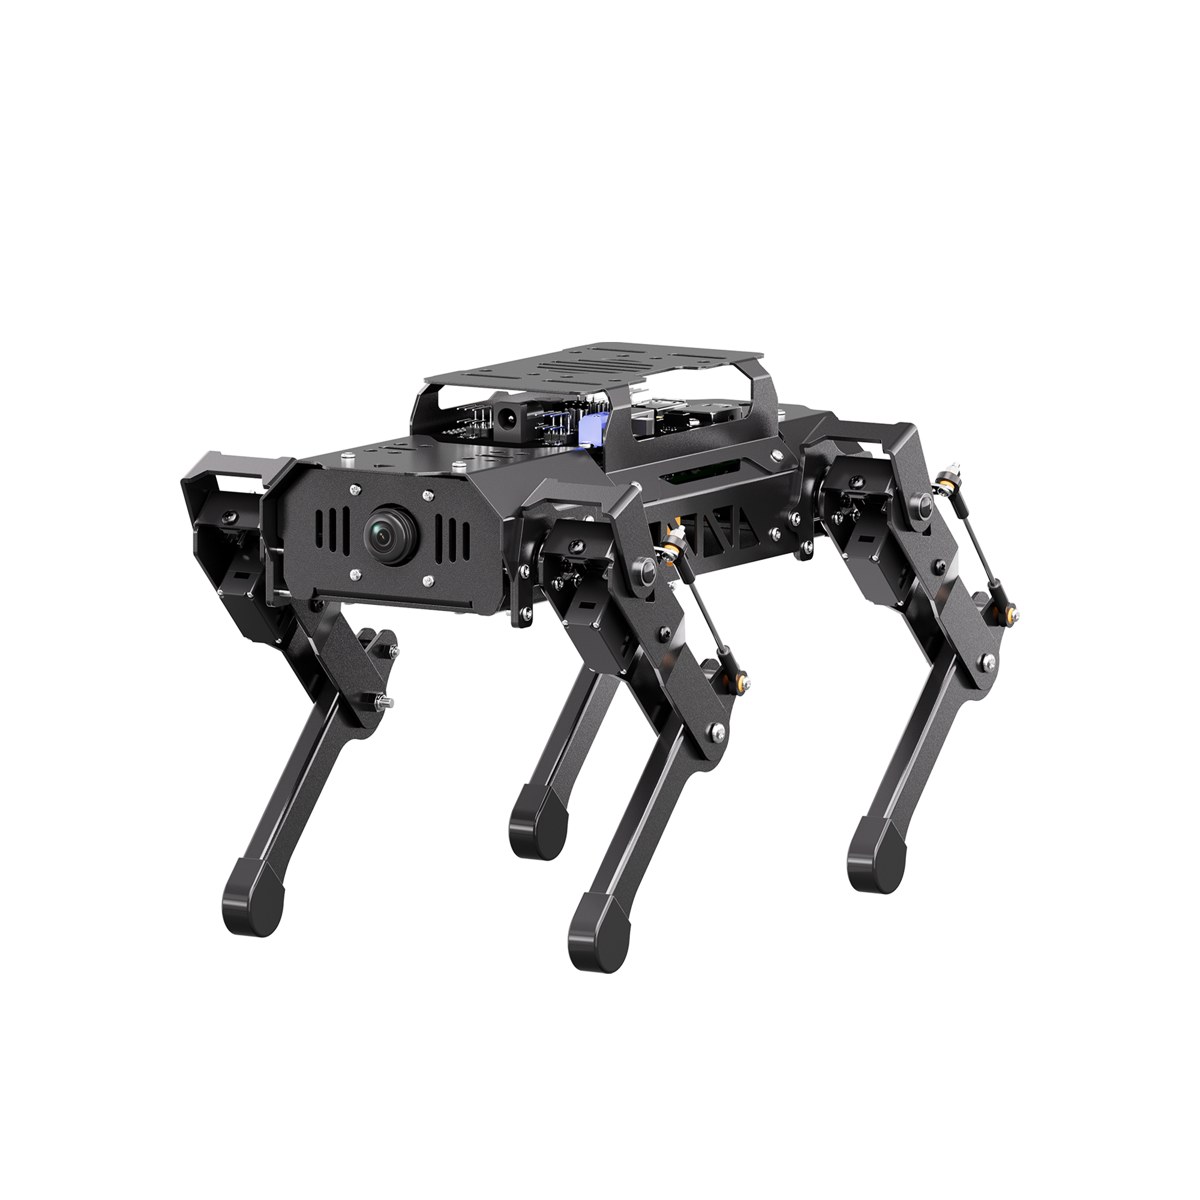
라즈베리파이·ROS 4족 로봇개. 카메라로 보고 걷고, 라이다로 지도를 만들고, 말로 시키면 움직입니다
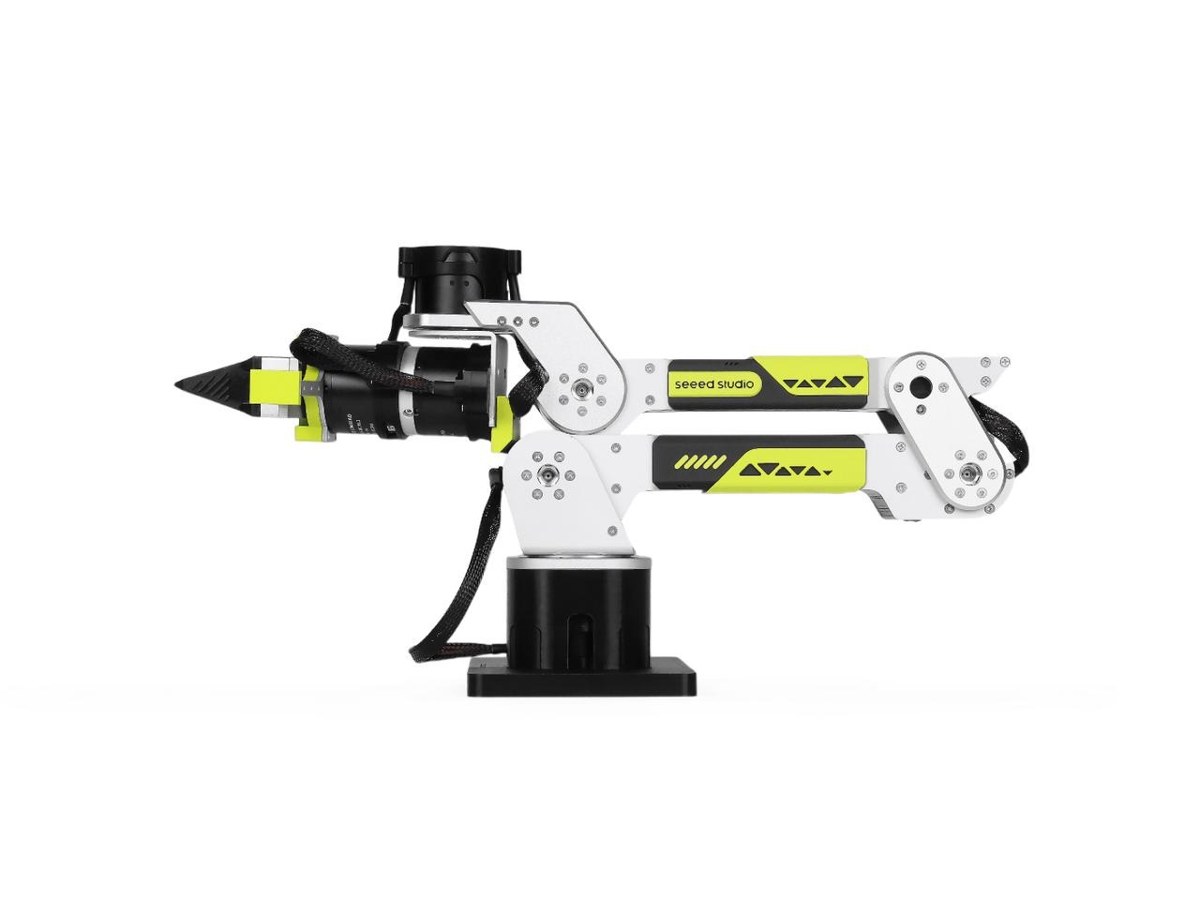
설계도·부품표까지 모두 공개된 6+1축 로봇팔. 직접 조립하고, 시연으로 VLA 모델을 학습시킵니다
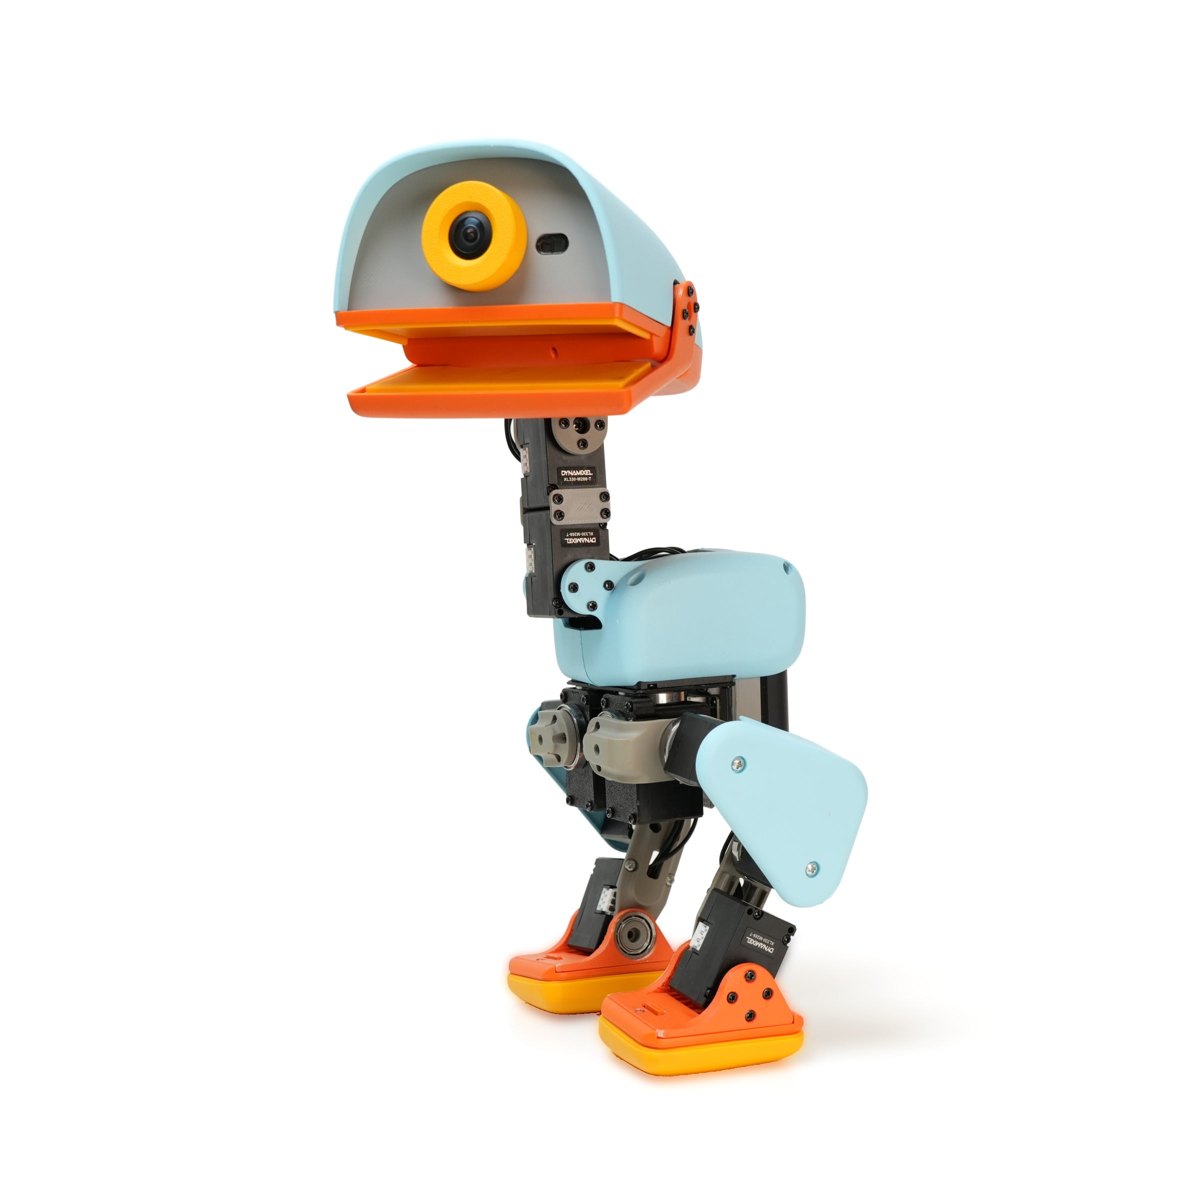
25cm 오리 로봇. 시뮬레이션에서 강화학습으로 걷는 법을 가르쳐 실제 로봇에 올립니다
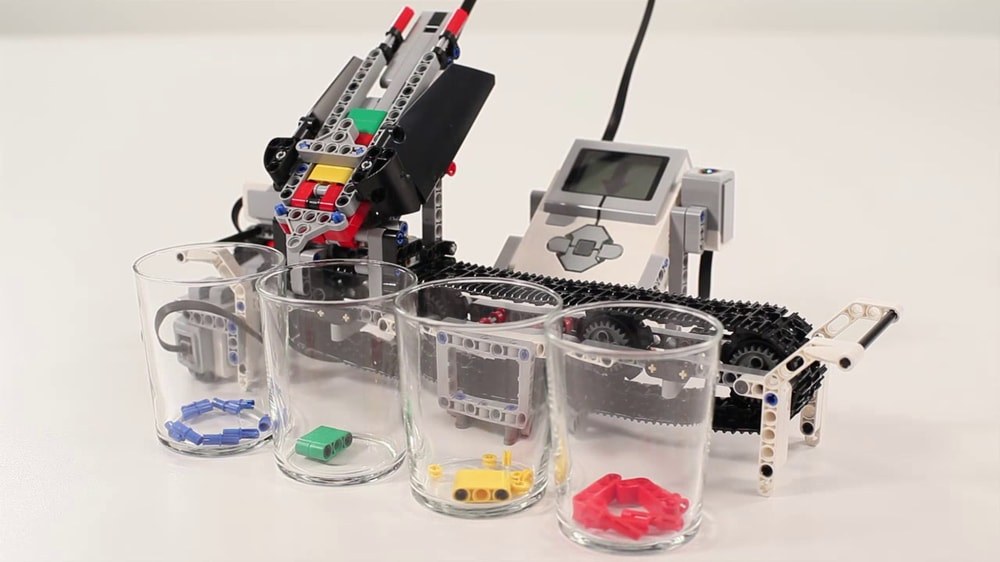
LEGO Education 공식 '컴퓨터 통합 생산' 4차시 단원과 분류 기계. EV3를 가진 학교를 위한 AI 확장 과정
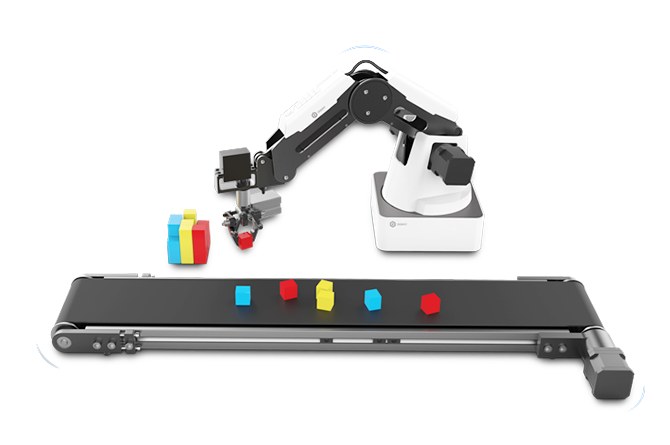
협동로봇 팔과 컨베이어·컬러 센서로 만드는 실제 공장형 분류 라인. 국내 대리점 공급, 특성화고 실습에 맞춤
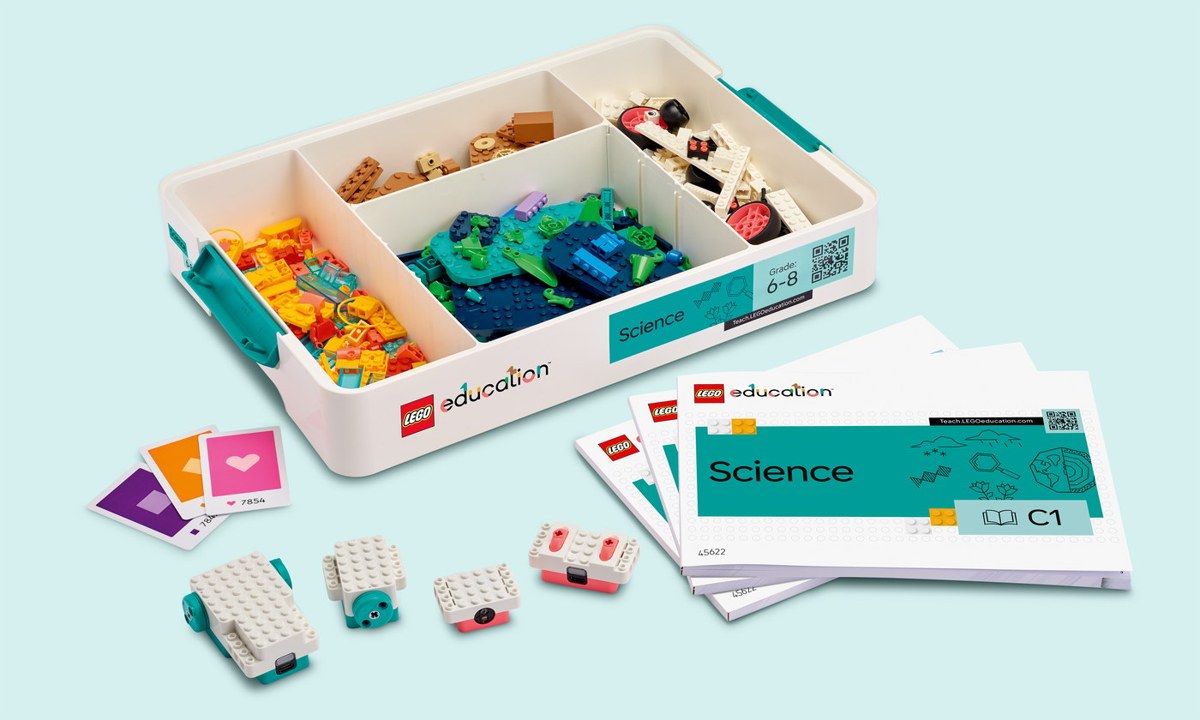
LEGO 정품 과학 키트에 측정·그래프·예측 차시를 더했습니다. 모터 센서로 재고, 메가테스트로 기록합니다
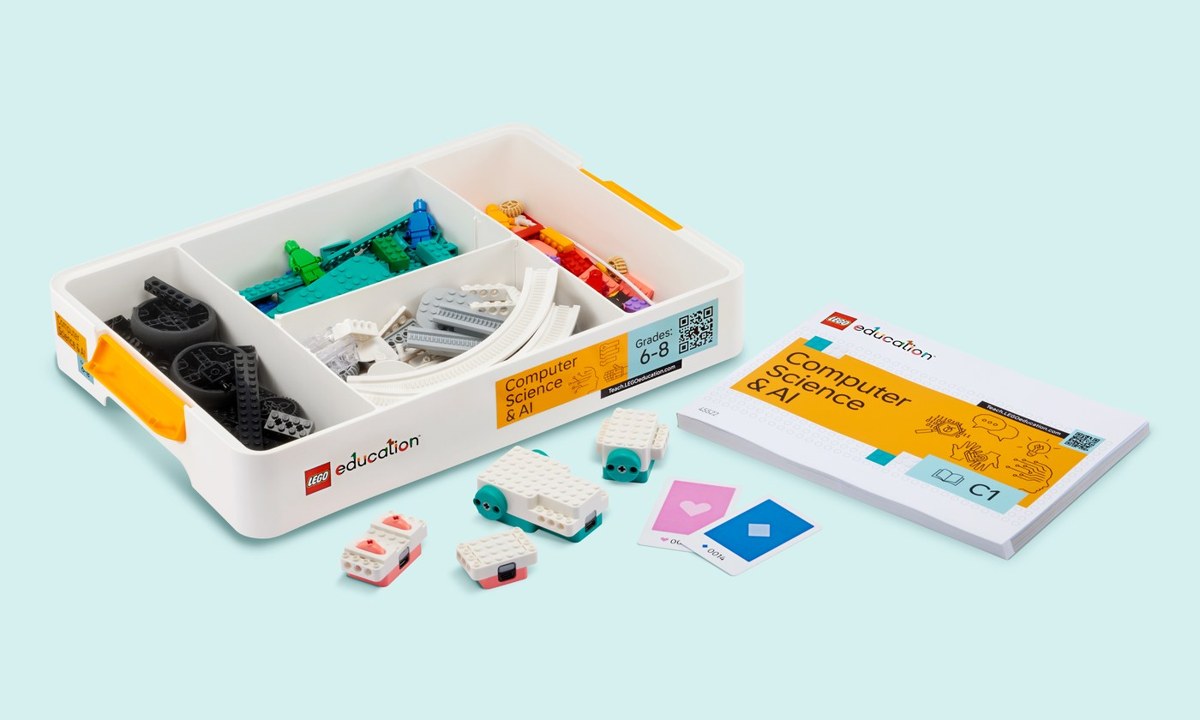
SPIKE 후속 LEGO 정품 키트. 공식 단원에 사진·소리 AI, 파이썬, AI 윤리 차시를 더했습니다
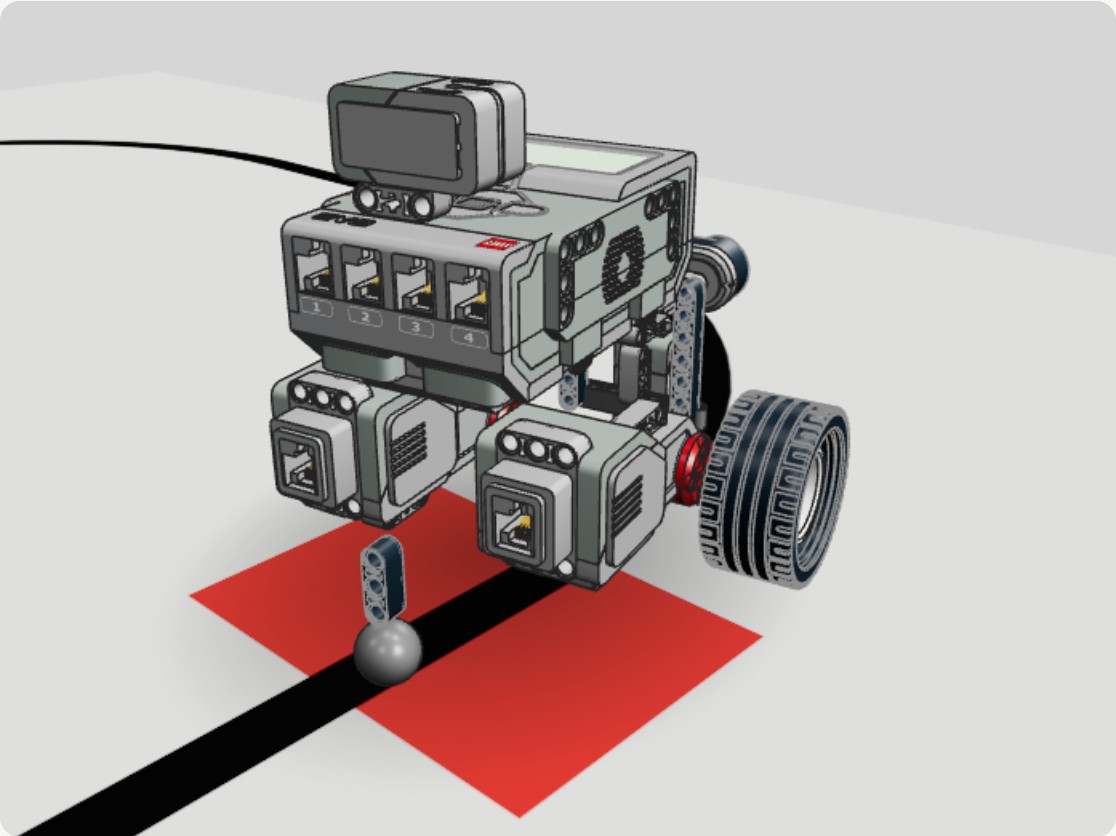
EV3와 비슷한 블록 조립 로봇. 블록·파이썬으로 프로그램하고 브라우저 시뮬레이터로 먼저 시험합니다
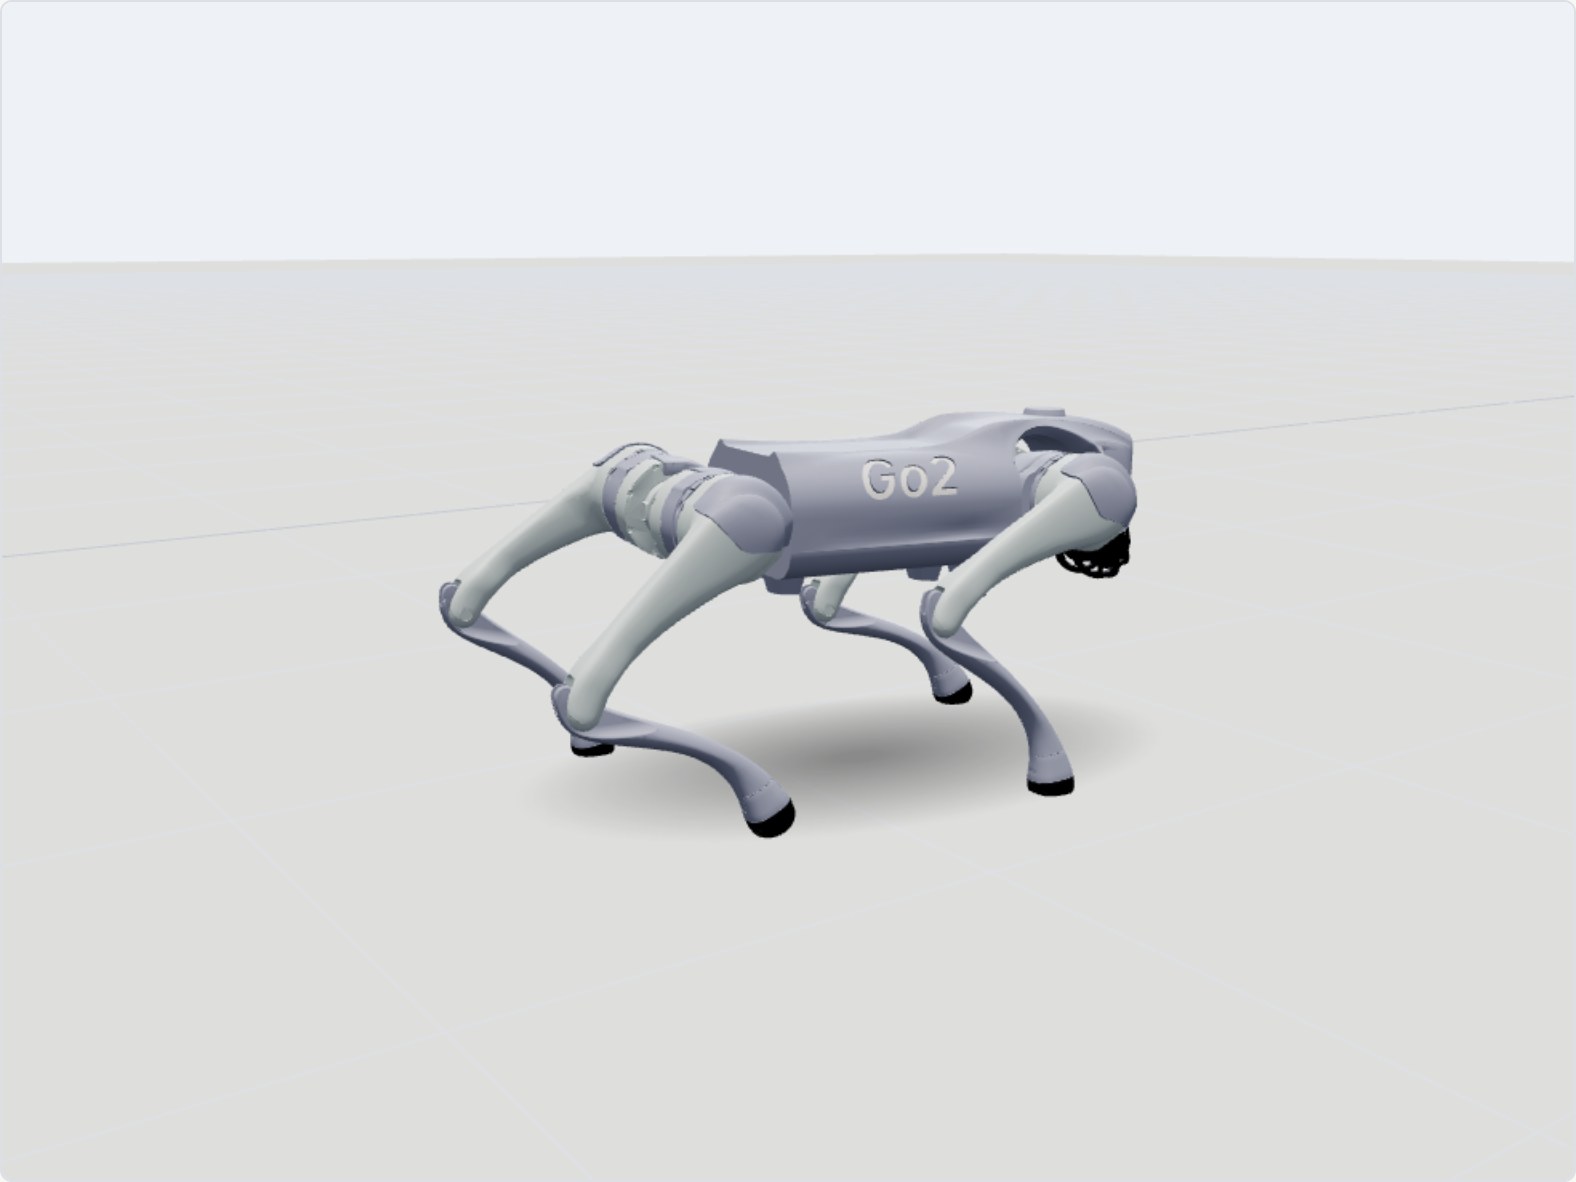
15kg 사족 보행 로봇. 강화학습으로 걷는 원리를 시뮬레이터에서 먼저 배우고, EDU 모델로 직접 프로그래밍합니다
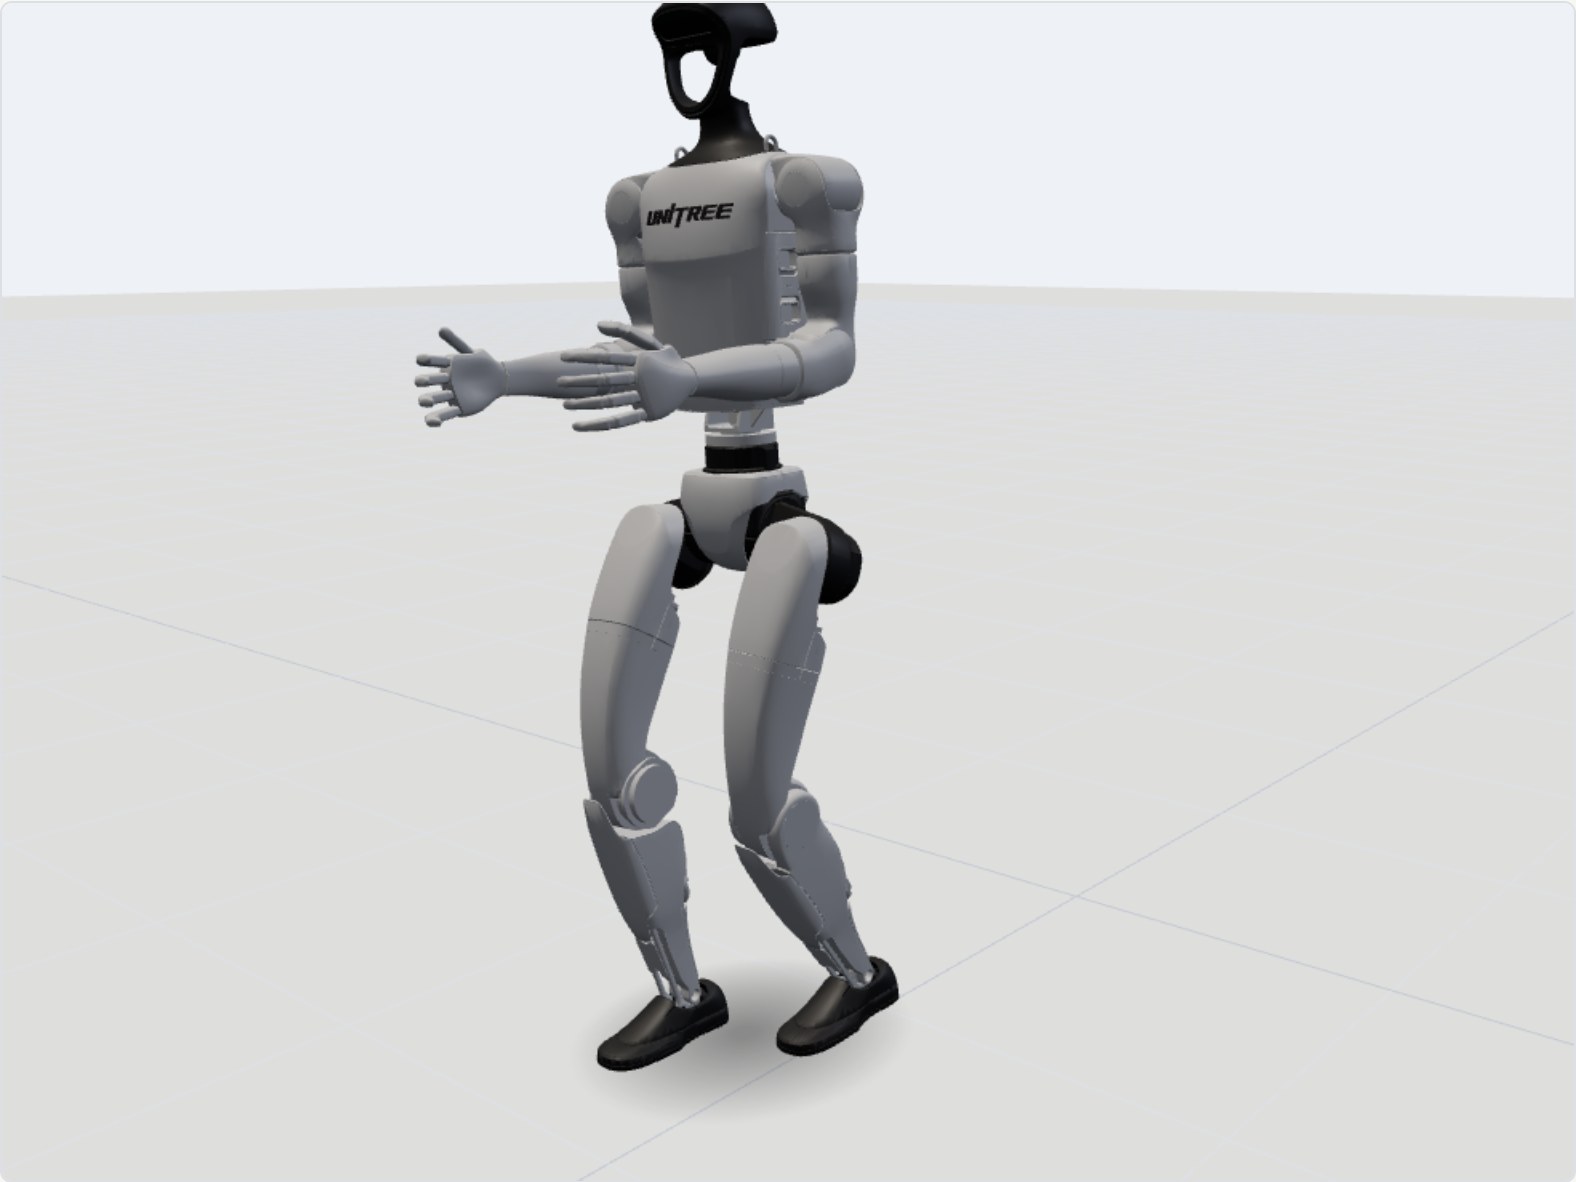
키 1.3m 휴머노이드. Unitree 공식 공개 보행 정책으로 두 발 걷기 원리를 시뮬레이터에서 먼저 배우고 EDU로 실습합니다
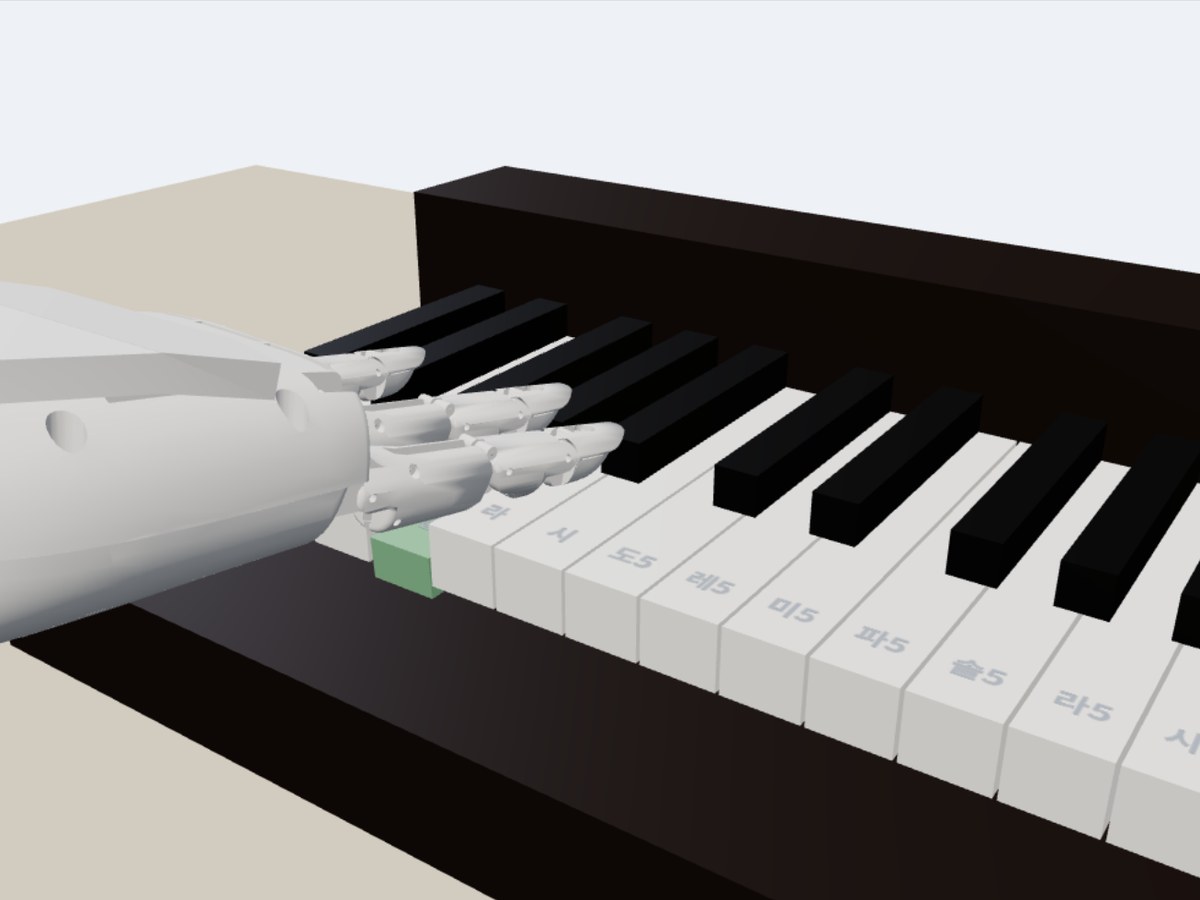
손가락 5개·관절 16개를 모터 7개로 움직이는 오픈소스 로봇 손. 시뮬레이터에서 피아노를 치며 손가락 제어와 동작 계획을 배웁니다
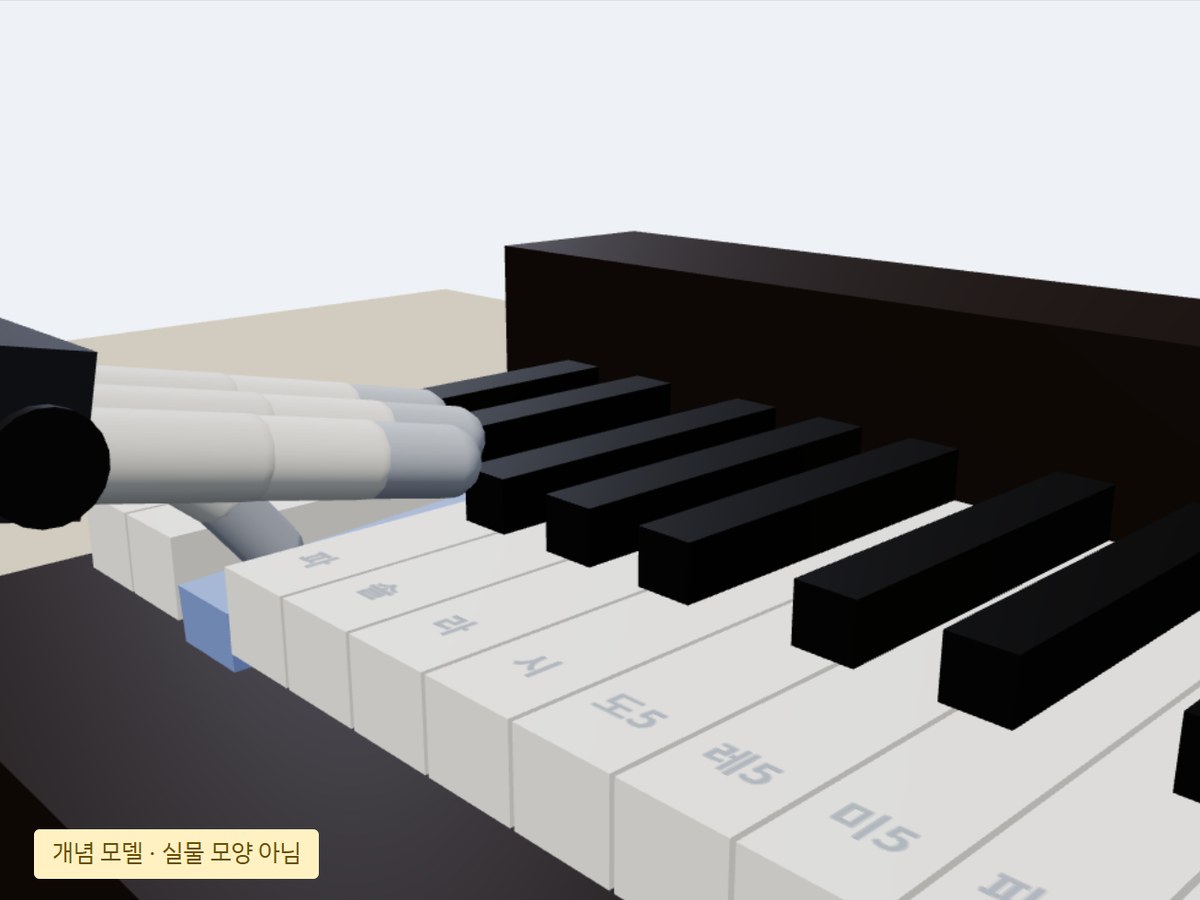
손가락마다 서보가 있는 라즈베리파이 5 로봇 손. 카메라 AI와 파이썬으로 손을 움직이고, 시뮬레이터에서 피아노를 칩니다