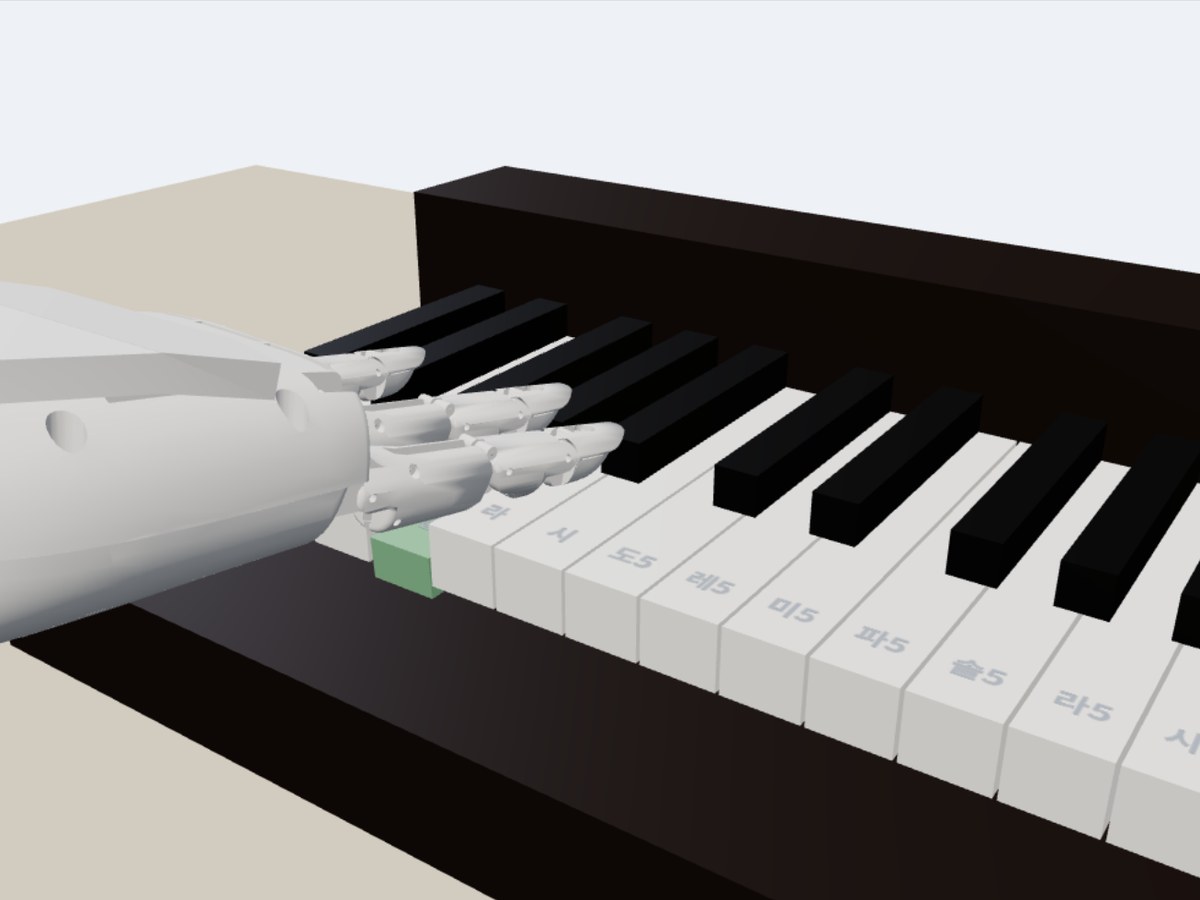
 시뮬레이터 화면 · Aero Hand Open 공개 모델이 피아노를 치는 모습 (실물 사진 아님)
TetherIA Aero Hand Open 로봇 손
사람 손 크기의 오픈소스 로봇 손입니다. 모터가 줄(힘줄)을 당겨 손가락 마디 세 개를 함께 굽힙니다. 공식 시뮬레이션 모델로 피아노 건반을 한 음씩 눌러 곡을 연주하며, 손가락 제어·동작 계획·코딩을 배웁니다.
AI 중점학교 적합성
2026 AI 중점학교 운영계획서 168건 분석 기준조사 시점(2026-10) 공식 스토어 가격은 $314이며 해외 직구입니다. 국내 판매처·관부가세·KC 전파 인증 여부는 확인 중입니다. 피아노를 치려면 손을 옮겨 줄 로봇팔이나 직선 레일이 따로 필요합니다(시뮬레이터는 레일을 가정). 3D 프린팅 부품이라 세게 부딪히면 깨질 수 있어 예비 부품을 준비합니다.
제품 특징
공식 모델로 계산하는 로봇 손
MuJoCo Menagerie의 Aero Hand Open 모델은 실물처럼 모터가 줄을 당기고 스프링이 손가락을 펴 줍니다. 손가락을 얼마나 굽히면 손끝이 어디로 가는지 직접 보며 배웁니다.
피아노로 배우는 동작 계획
곡을 고르면 시뮬레이터가 '다음 음을 칠 때 손을 가장 조금 옮기는 손가락'을 골라 연주합니다. 너무 빠르면 왜 틀리는지, 손가락을 바꾸면 무엇이 달라지는지 실험합니다.
코드로 작곡하고 연주하기
play('도') 한 줄로 시작해 배열·반복문으로 동요를 연주하고, 5음 음계로 즉흥 멜로디를 만듭니다. 건반이 6 mm 넘게 눌려야 소리가 나서 실수도 그대로 들립니다.
AI 기능 단계
진한 칸 = 지금 되는 기능 · 옅은 칸 = 조건부·예정 · 흰 칸 = 해당 없음교육과정: 로봇 손으로 피아노 치기
'인공지능 기초'·'프로그래밍' 프로젝트, AI·로봇 동아리 수업으로 운영합니다. 1~5차시는 시뮬레이터로 모든 학생이 동시에 실습하고, 6~8차시는 실물 손 1~2대로 조별 순환 실습을 합니다.
1단계 · 로봇 손 알아보기 (2차시) 2개 차시 묶음
| 차시 | 단원 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 1 | 사람 손과 로봇 손 | 손가락 관절 세기, 로봇 손이 쓰이는 곳(의수·물류·연구) · 메가테스트 사전 진단 | 사회적 영향 | 제안 | [성취기준 코드] |
| 2 | 힘줄과 스프링 | 시뮬레이터에서 손가락 하나씩 굽혀 보기, 모터 7개로 관절 16개를 움직이는 원리 | 로봇 구조 | 제안 | [성취기준 코드] |
2단계 · 시뮬레이터 피아노 (3차시) 3개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 3 | 곡 연주 관찰 | 곡과 빠르기를 바꿔 연주, 몇 bpm까지 정확한지 실험 | 로봇 동작 | 제안 | [성취기준 코드] |
| 4 | 코드로 연주 | play·rest·tempo, 배열과 반복문으로 동요 연주 | 알고리즘 | 제안 | [성취기준 코드] |
| 5 | 손가락 정하기 | 손가락을 직접 정해 보고 이동 거리·실수 비교 (최적화) | 동작 계획 | 제안 | [성취기준 코드] |
3단계 · 실물 로봇 손 (3차시) 3개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 6 | 실물 연결 | 실물 손 연결, 손가락 하나씩 움직이기, 시뮬레이션과 비교 | 로봇 프로그래밍 | 제안 | [성취기준 코드] |
| 7 | 다섯 음 치기 | 손을 받침에 고정하고 도레미파솔 치기 | sim2real | 제안 | [성취기준 코드] |
| 8 | 발표 | 우리 조 연주와 개선점 발표, 강화학습 피아노(RoboPianist) 소개 · 메가테스트 사후 평가 | AI 윤리 | 제안 | [성취기준 코드] |
출처: 공식·교재 = 제조사 자료의 활동 · 제안 = 엔스크린이 설계한 차시 구성과 활동
학년 로드맵
메가테스트와 함께 수업합니다
교구만 보내지 않습니다. 차시별 수업 자료, 학생 과제, 결과보고서에 쓸 기록까지 한곳에서 관리합니다.
차시별 지도안, 로봇 손 구조(힘줄·스프링) PPT, 시뮬레이터 실습지, 실물 안전·보관 안내, 평가 루브릭
손가락-건반 대응표, 빠르기 실험 기록지(몇 bpm까지 정확한가), 코드 연주 제출, 시뮬레이션·실물 비교 보고서
학급별 진도·평가 현황, 장비 대여 기록, 결과보고서용 운영 실적 내보내기
사양
- 손가락·관절
- 5개 · 관절 16개 (손가락 4개 × 3 + 엄지 4)
- 모터
- 7개 (손가락 4개 각 1, 엄지 3) · 힘줄(케이블) 구동 + 스프링 복귀
- 무게
- 약 390 g
- 공개 소스
- CAD·전자회로·펌웨어 공개 (GitHub), MuJoCo 모델 MuJoCo Menagerie (Apache-2.0)
- 제어
- USB 연결 · 파이썬 SDK (제조사 자료)
- 시뮬레이터
- 엔스크린 브라우저 피아노 시뮬레이터 (MuJoCo + 공식 모델, 2옥타브 피아노)
- KC 인증
- 확인 중
구성과 가격
완성품 또는 키트 · 오른손
로봇 손 2개 + 손 받침·직선 레일 + 메가테스트 1년 + 교원 연수 + 시뮬레이터
가격은 2026-10 조사한 TetherIA 공식 스토어 가격입니다. 관부가세·배송비·교육기관 납품 조건은 확인 중입니다.
연수와 지원
도입 연수 3시간(로봇 손 구조·안전·시뮬레이터), 심화 3시간(손가락 계획 알고리즘, 파이썬 제어).
엔스크린 로봇 손 피아노 시뮬레이터(브라우저)로 실물 1~2대 수업에서도 모든 학생이 동시에 실습합니다. 메가테스트 미션 기록 연동 [예정].
3D 프린팅 예비 부품, 줄(힘줄) 교체·보정 방법, 손을 고정할 받침대 구성 안내.
자주 묻는 질문
실물 손도 피아노를 칠 수 있나요?
손가락 하나하나는 건반을 누를 힘과 속도가 있습니다. 다만 건반 위를 옮겨 다니려면 로봇팔이나 직선 레일이 필요해서, 실물 수업은 한 자리에서 '도레미파솔' 다섯 음 치기부터 시작합니다.
시뮬레이터는 실물과 얼마나 같나요?
제조사가 공개한 CAD로 만든 MuJoCo Menagerie 공식 모델이며, 줄·도르래·스프링까지 계산합니다. 논문에서 이 모델로 학습한 동작이 실물에서 그대로 동작했습니다.
새끼손가락은 왜 안 쓰나요?
이 손의 새끼손가락은 바깥으로 비스듬해서 시뮬레이터에서 옆 건반까지 함께 눌렸습니다. 그래서 자동 연주에서는 빼고, 코드에서 직접 정해 써 보며 이유를 탐구하게 했습니다.
견적 요청
학교급과 학급 수를 알려 주시면 운영계획서 사업비 산출근거에 맞춘 견적을 보내 드립니다.