내부 검토용 프로토타입 · 제조사 사진·영상은 사용 허락 전 자료 · [대괄호]는 아직 확인되지 않은 값
17차시 = 학교자율시간 한 학기 · 중학교 주제선택 1강좌

제품별 17차시 교육과정

운영계획서의 교육과정 편성표에 그대로 옮길 수 있게 17차시 단위로 짰습니다. 교재 차시 전체와 운영계획서 예시 문구는 각 제품 페이지에 있습니다.

모듈 M-08D · 중학교 3학년~고등학교 · 8차시
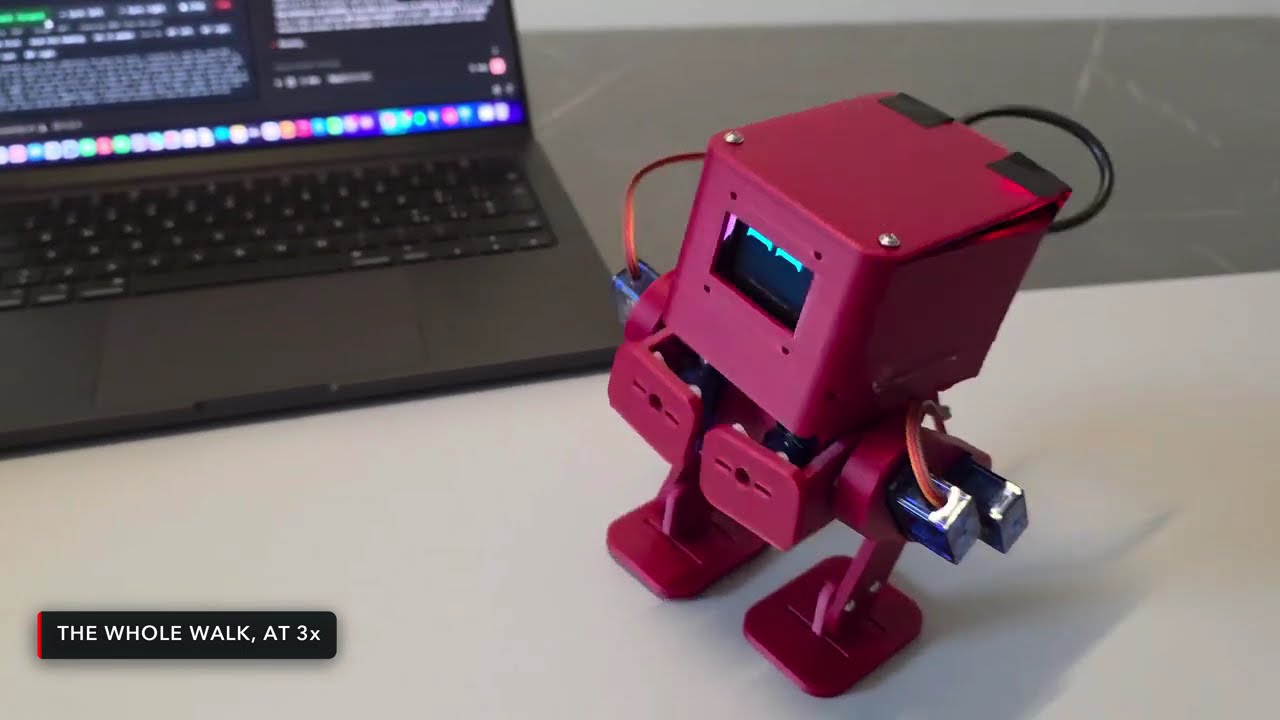
교육과정: 숫자로 걷는 로봇과 시행착오 탐색
Quacky 꽥꽥이 (두 발 걷기 로봇) · 엔스크린 (NScreen) · AI ② 탐색 · ③ 시뮬레이션→실물
전체 차시·제품 보기

1단계 · 걷는 로봇 알아보기 (2차시)

차시단원주요 활동개념출처
12족 보행은 왜 어려울까사람 걸음 관찰(무게 옮기기·발 들기), 원작자 영상 일부 보기, 시뮬레이터로 '원작 걸음' 조종 · 메가테스트 사전 진단로봇 구조제안
2숫자 하나씩 바꿔 보기'흔들기 없음'에서 시작해 숫자를 하나씩 살려 보며 무엇이 걸음을 만드는지 찾기, 서보 막대로 다리 움직임 관찰, 실험 기록지 작성로봇 동작제안
모듈 M-08D · 중학교 3학년~고등학교 · 8차시
교육과정: 숫자로 걷는 로봇과 시행착오 탐색
Duckbert 덕버트 (SG90 2족 보행 로봇) · Thinking Things · AI ② 탐색 · ③ 시뮬레이션→실물
전체 차시·제품 보기

1단계 · 걷는 로봇 알아보기 (2차시)

차시단원주요 활동개념출처
12족 보행은 왜 어려울까사람 걸음 관찰(무게 옮기기·발 들기), 원작자 영상 일부 보기, 시뮬레이터로 '원작 걸음' 조종 · 메가테스트 사전 진단로봇 구조제안
2숫자 하나씩 바꿔 보기'흔들기 없음'에서 시작해 숫자를 하나씩 살려 보며 무엇이 걸음을 만드는지 찾기, 서보 막대로 다리 움직임 관찰, 실험 기록지 작성로봇 동작제안
모듈 H-17B · 고등학교 2~3학년 · 동아리 · 17차시
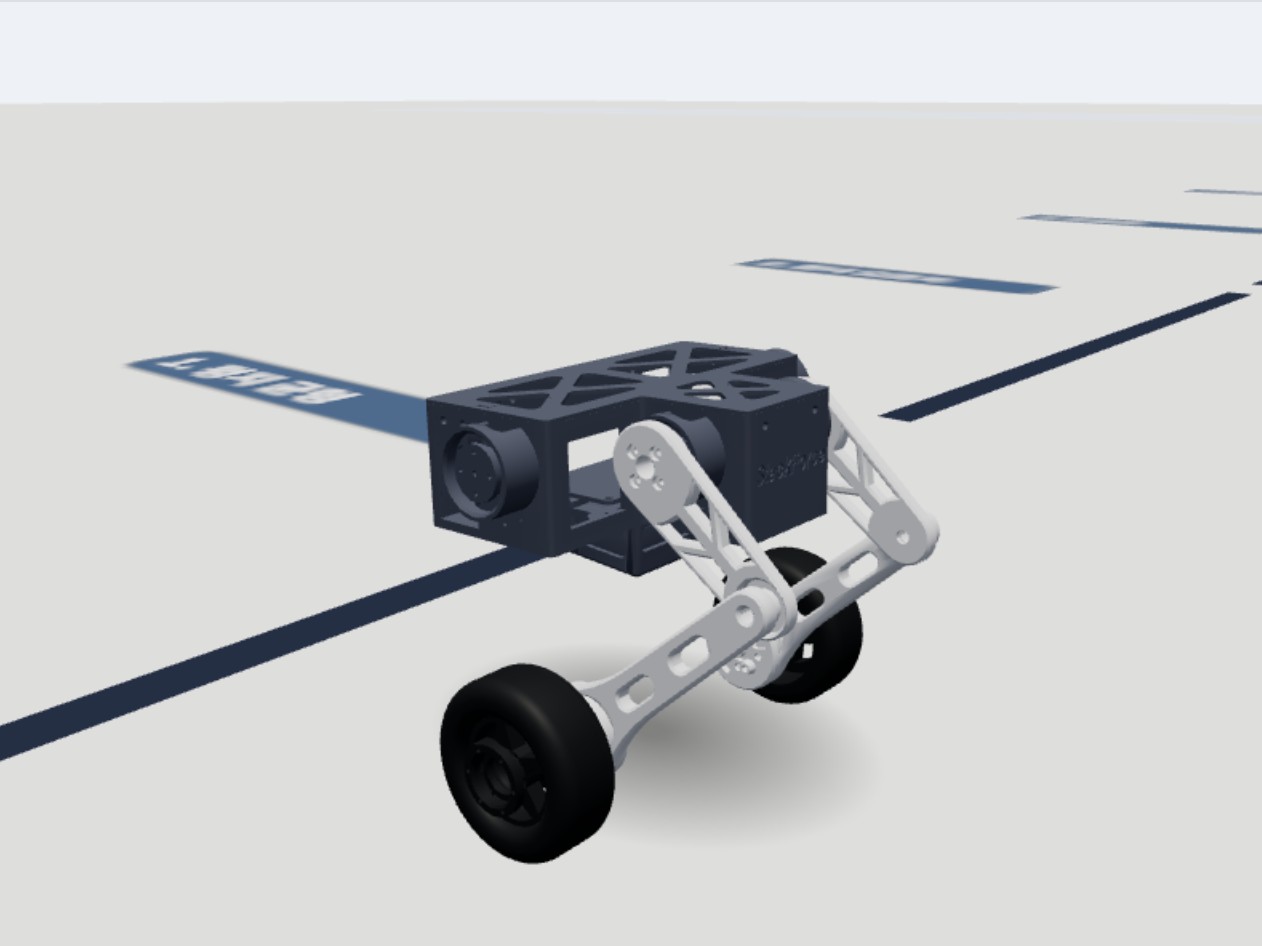
교육과정: 넘어지지 않는 로봇, 휠-레그 제어공학
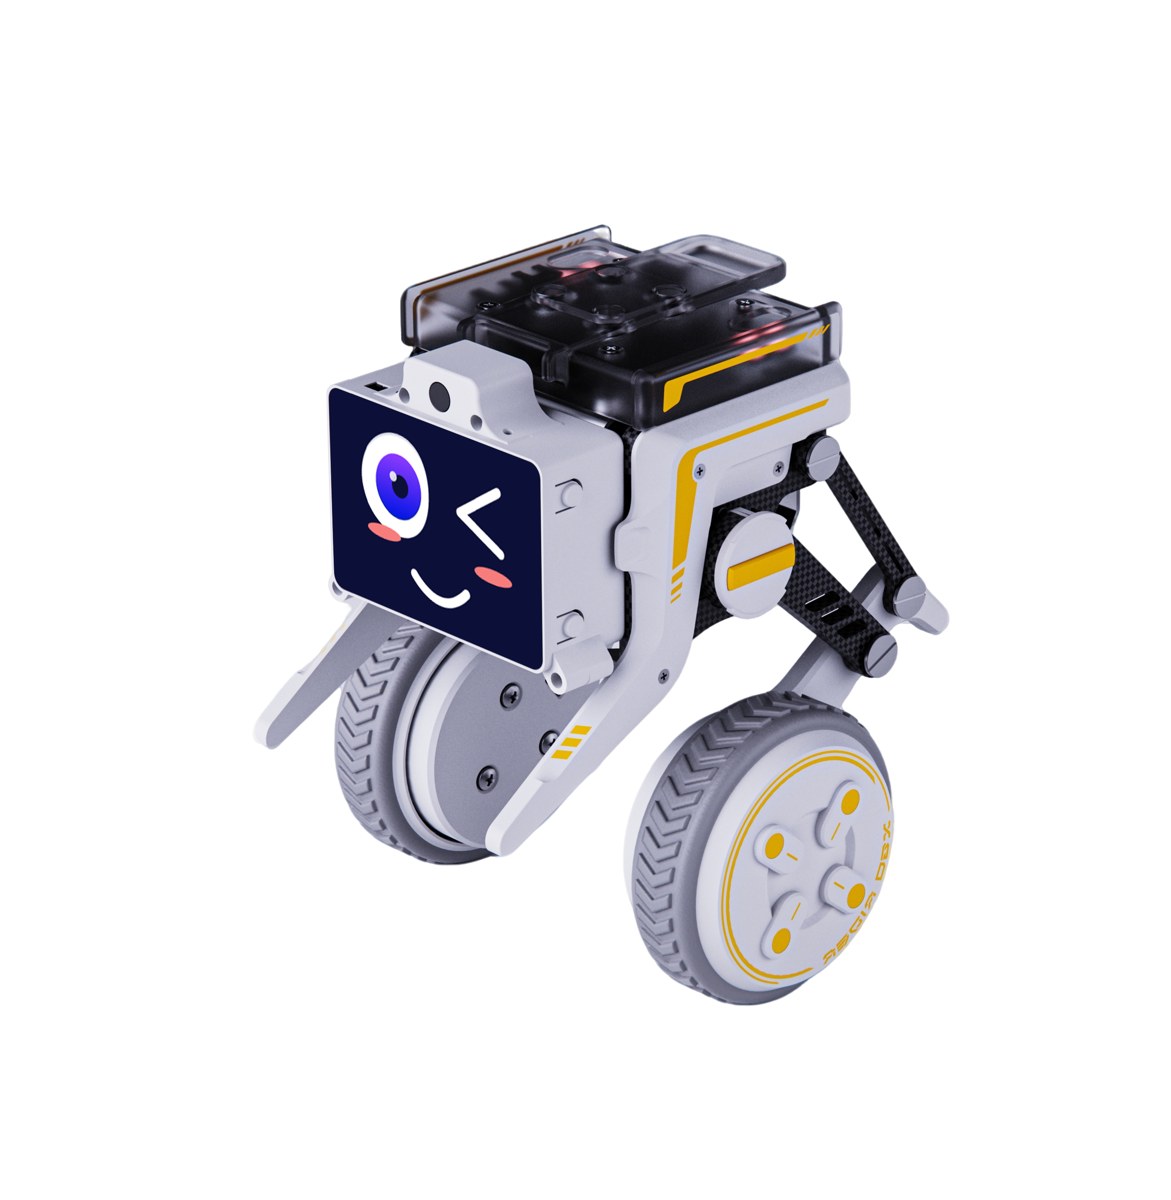
Wobbly 뒤뚱이 휠-레그 로봇 · 엔스크린 (NScreen) · AI ① 제어공학
전체 차시·제품 보기

1단계 · 균형의 원리 (5차시)

차시단원주요 활동개념출처
1넘어지지 않는 로봇역진자 원리, 휠-레그 로봇 사례(경비·배송 로봇), 리튬폴리머 배터리·보정 자세 안전 수칙 · 메가테스트 사전 진단사회적 영향제안
2점검과 보정PlatformIO 설치, 모터 극쌍·서보 영점 보정, 방향 설정기계 구조공식
3기울기를 재는 센서IMU로 피치 각 읽기, 실시간 그래프로 넘어지는 순간 관찰인식공식 + 제안
4–5P 제어로 서 있기넘어지는 토크와 복원 토크, P 이득을 바꾸며 흔들림·넘어짐 비교 (공식 3강)표현·추론공식
모듈 H-17B · 고등학교 2~3학년 · 동아리 · 17차시
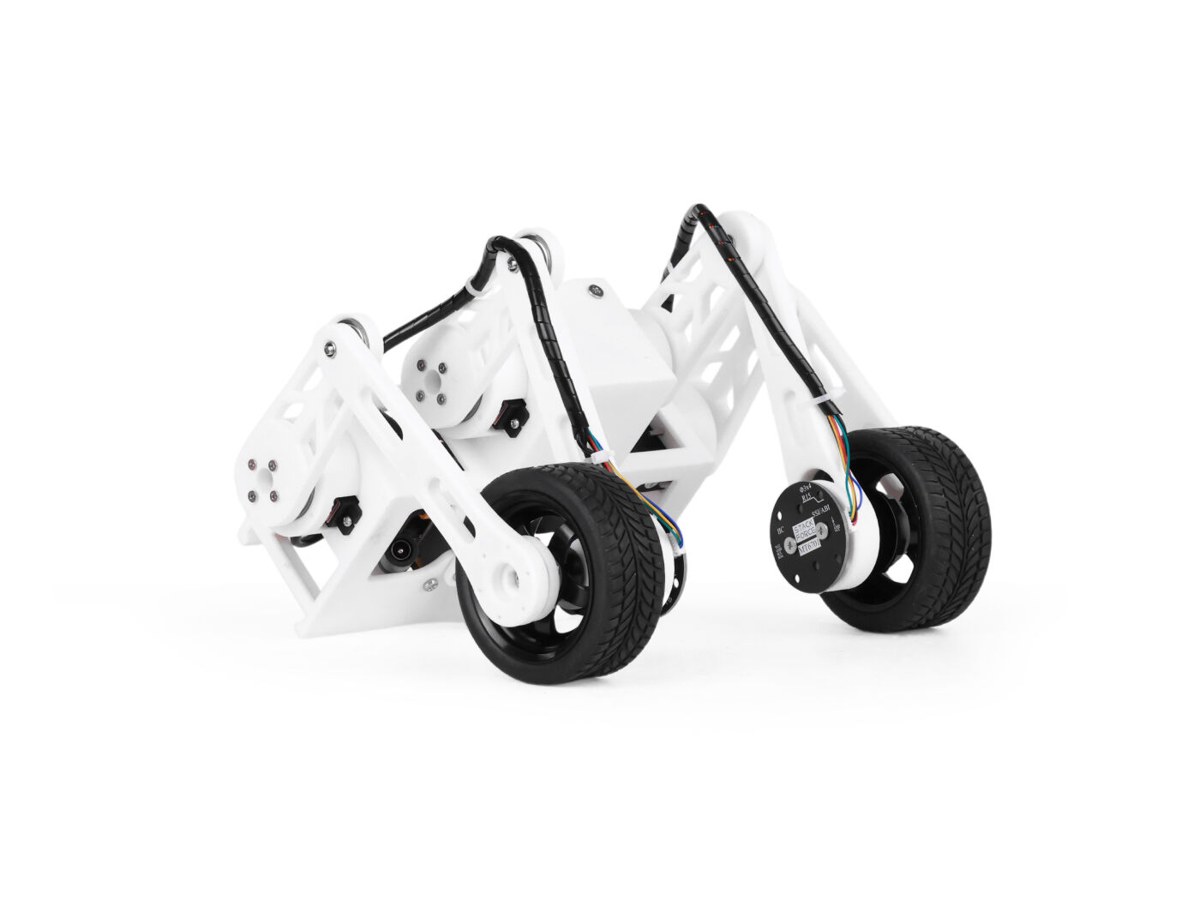
교육과정: 넘어지지 않는 로봇, 휠-레그 제어공학
StackForce Mini 휠-레그 로봇 · Seeed Studio · AI ① 제어공학
전체 차시·제품 보기

1단계 · 균형의 원리 (5차시)

차시단원주요 활동개념출처
1넘어지지 않는 로봇역진자 원리, 휠-레그 로봇 사례(경비·배송 로봇), 리튬폴리머 배터리·보정 자세 안전 수칙 · 메가테스트 사전 진단사회적 영향제안
2점검과 보정PlatformIO 설치, 모터 극쌍·서보 영점 보정, 방향 설정기계 구조공식
3기울기를 재는 센서IMU로 피치 각 읽기, 실시간 그래프로 넘어지는 순간 관찰인식공식 + 제안
4–5P 제어로 서 있기넘어지는 토크와 복원 토크, P 이득을 바꾸며 흔들림·넘어짐 비교 (공식 3강)표현·추론공식
모듈 E-17T · 초등 4~6학년 · 17차시
교육과정: 기어에서 코딩까지, 로봇으로 배우는 AI의 기초
T로보 · 삼원에듀 · AI ①
전체 차시·제품 보기

AI 중점학교 17차시 편성안

차시단원주요 활동개념출처
1로봇과 AI는 어떻게 다를까생활 속 로봇 찾기, 로봇 세대별 발전표(교재 2-11 이론)로 '정해진 동작'과 'AI' 구분 · 메가테스트 사전 진단사회적 영향제안
2자동집게와 집게통 (교재 1-1)리벳툴·컨트롤러·조종기 연결, 안전 약속기계 구조삼원에듀 교재
3우주 탐사차 (교재 1-9)기어 크기와 속도·힘 관계 관찰, 물건 옮기기 미션기어와 동력삼원에듀 교재
4아기 사막여우 (교재 1-4)큰기어에 연결한 다리로 걷기, 다리 모양 바꿔 경주 기록링크 구조삼원에듀 교재
5서보 집게 (교재 2-1)서보모터(90도)와 일반 모터 비교, 종이컵 쌓기서보모터삼원에듀 교재
6사마귀 로봇 (교재 2-10)모터 3개 링크 로봇, 관절형 로봇 이해링크 구조삼원에듀 교재
7로봇에게 명령하기 (언플러그드)친구 로봇 놀이로 순서·반복 명령 카드 만들기표현·추론제안
8사이버 탱크 (교재 5-1)웜기어·조이스틱으로 느리지만 정확한 이동웜기어삼원에듀 교재
9사이버 탱크 코딩 (교재 5-2)앱 블록 코딩으로 전진·회전·귀환 미션표현·추론삼원에듀 교재
10물티슈 청소차 코딩 (교재 5-4)반복 블록으로 청소 경로 설계, 결과 비교표현·추론삼원에듀 교재
11컨베이어 벨트 코딩 (교재 5-6)시간 블록으로 물건을 좌·우로 보내는 분류 장치표현·추론삼원에듀 교재
12사람은 어떻게 분류할까 (언플러그드 AI)색 블록을 기준 세워 분류하기 vs 예시로 배우기, 규칙과 학습의 차이학습제안
13AI가 보고 배우기 (메가테스트 AI 차시)태블릿 카메라로 색·모양 데이터 모으고 인식 모델 만들어 보기 (T로보 자체 기능 아님)인식 · 학습제안
14인식 결과로 로봇 움직이기 (시뮬레이션)인식 결과표를 보고 컨베이어 분류 프로그램을 사람이 고르는 '사람-AI 협업' 실습, 센서 데이터 기록지표현·추론제안
15수다쟁이 로봇 코딩 (교재 5-9)소리·음악에 맞춘 표정 동작, 여러 로봇 동시 연결상호작용삼원에듀 교재
16팀 프로젝트 (교재 5-11 응용)로봇 골라 미션 설계·코딩·발표, 메가테스트 작품 갤러리상호작용제안
17AI와 책임무인 불도저·알파고(교재 3-4 이론) 사례 토론, 우리 로봇 안전 규칙사회적 영향제안
모듈 E-17C · 초등 5~6학년 · 17차시
교육과정: 학생이 가르치는 AI 로봇
이노베이션 스톰 AI 로봇 · 중명로봇 (ZMROBO) · AI ③
전체 차시·제품 보기
차시단원주요 활동개념출처
1–2AI와 로봇 만나기생활 속 AI 로봇 찾기, 부품 확인, 안전·정리 약속, 컨트롤러 화면 익히기인식제안
3–4조립과 구동바퀴 로봇 기본형 조립, 엔코더 모터로 정해진 거리 이동, 서보로 집게 움직이기표현·추론제안
5–6블록 코딩과 센서순차·반복·조건, 레이저 거리 센서로 멈추기·피하기, 터치 센서로 출발인식제안
7AI 카메라가 보는 세상물체 검출(80종)과 태그·QR 인식 체험, 인식되는 것과 안 되는 것 정리인식공식 + 제안
8–9색을 가르치기색 카드 3~5개 직접 학습, 조명 바꿔 인식률 비교, 색에 따라 방향 바꾸기학습공식 + 제안
10–11물체 분류 모델 만들기재활용품 5종을 여러 각도로 학습, 적게 찍은 경우와 많이 찍은 경우 정확도 비교학습공식 + 제안
12얼굴 인식과 개인정보동의한 학생만 얼굴 학습, 인식 결과로 인사하기, 얼굴 데이터 저장·삭제 규칙사회적 영향공식 + 제안
13길을 보는 로봇AI 카메라 도로 인식으로 선 따라 주행, 광전 센서 주행과 비교인식공식 + 제안
14–16팀 프로젝트분리수거 분류 로봇 또는 배달 로봇: 데이터 모으기 → 코딩 → 시연·발표상호작용제안
17AI와 책임잘못 분류한 사례 분석, 데이터 편향 토론, 사용 규칙 만들기사회적 영향제안
모듈 E-17V · 초등 3~6학년 · 17차시
교육과정: 조립 로봇으로 배우는 구조·동력과 AI의 기초
V로보 · 삼원에듀 · AI ①
전체 차시·제품 보기

AI 중점학교 17차시 편성안

차시단원주요 활동개념출처
1로봇과 AI는 어떻게 다를까생활 속 로봇 찾기, 조종 로봇과 AI 로봇 구분 · 메가테스트 사전 진단사회적 영향제안
2타이어 투석기 (교재 1-1)부품·리벳툴 익히기, 모터컨트롤러·조종기·LED 점검기계 구조삼원에듀 교재
3벌레 자동차 (교재 1-3)고무줄로 바퀴 구동, LED 켜기, 속도별 레이스 기록동력 전달삼원에듀 교재
4선글라스 자전거 (교재 1-7)큰기어와 프레임으로 페달 운동 관찰기어와 링크삼원에듀 교재
5투우소 (교재 1-10)4족 보행 구조, 밀어내기 미션링크 구조삼원에듀 교재
6버튼으로 명령하기 (언플러그드)조종기 버튼 조합을 명령 카드로 바꿔 친구 로봇 움직이기표현·추론제안
7타이어 자동차 (교재 2-1)V컨트롤러·V모터 연결, 타이어 유무 비교전자부품삼원에듀 교재
8백살여우 (교재 2-7)다리 이동과 기어 이동 시간 측정데이터 수집삼원에듀 교재
9측정 데이터 정리하기 (메가테스트)8차시 측정값을 표·그래프로 정리하고 더 빠른 방법 예측표현·추론제안
10옴니 자동차 (교재 3-4)옴니바퀴로 평행·사선 이동옴니 바퀴삼원에듀 교재
11옴니 트럭 (교재 3-11)버튼 4개 조합 규칙표 만들기, 이동 미션표현·추론삼원에듀 교재
12사람은 어떻게 분류할까 (언플러그드 AI)규칙으로 분류하기 vs 예시로 배우기학습제안
13AI가 보고 배우기 (메가테스트 AI 차시)태블릿 카메라로 데이터 모아 인식 모델 만들기 (V로보 자체 기능 아님)인식 · 학습제안
14V 오토바이 (교재 4-2)서보모터 조향, 코스 주행서보모터삼원에듀 교재
15운반 개미 (교재 4-9)서보 집게로 기둥 릴레이, 팀 협업상호작용삼원에듀 교재
16괴물 로봇 (교재 4-11)소리·음악에 맞춘 동작 공연 (앱 활용은 안드로이드, [확인 중])상호작용삼원에듀 교재
17AI와 책임군사용·무인 로봇 사례 토론, 우리 로봇 안전 규칙사회적 영향제안
모듈 E-17S · 초등 5학년~중학교 1학년 · 17차시
교육과정: 색을 배우는 미니 스마트 팩토리
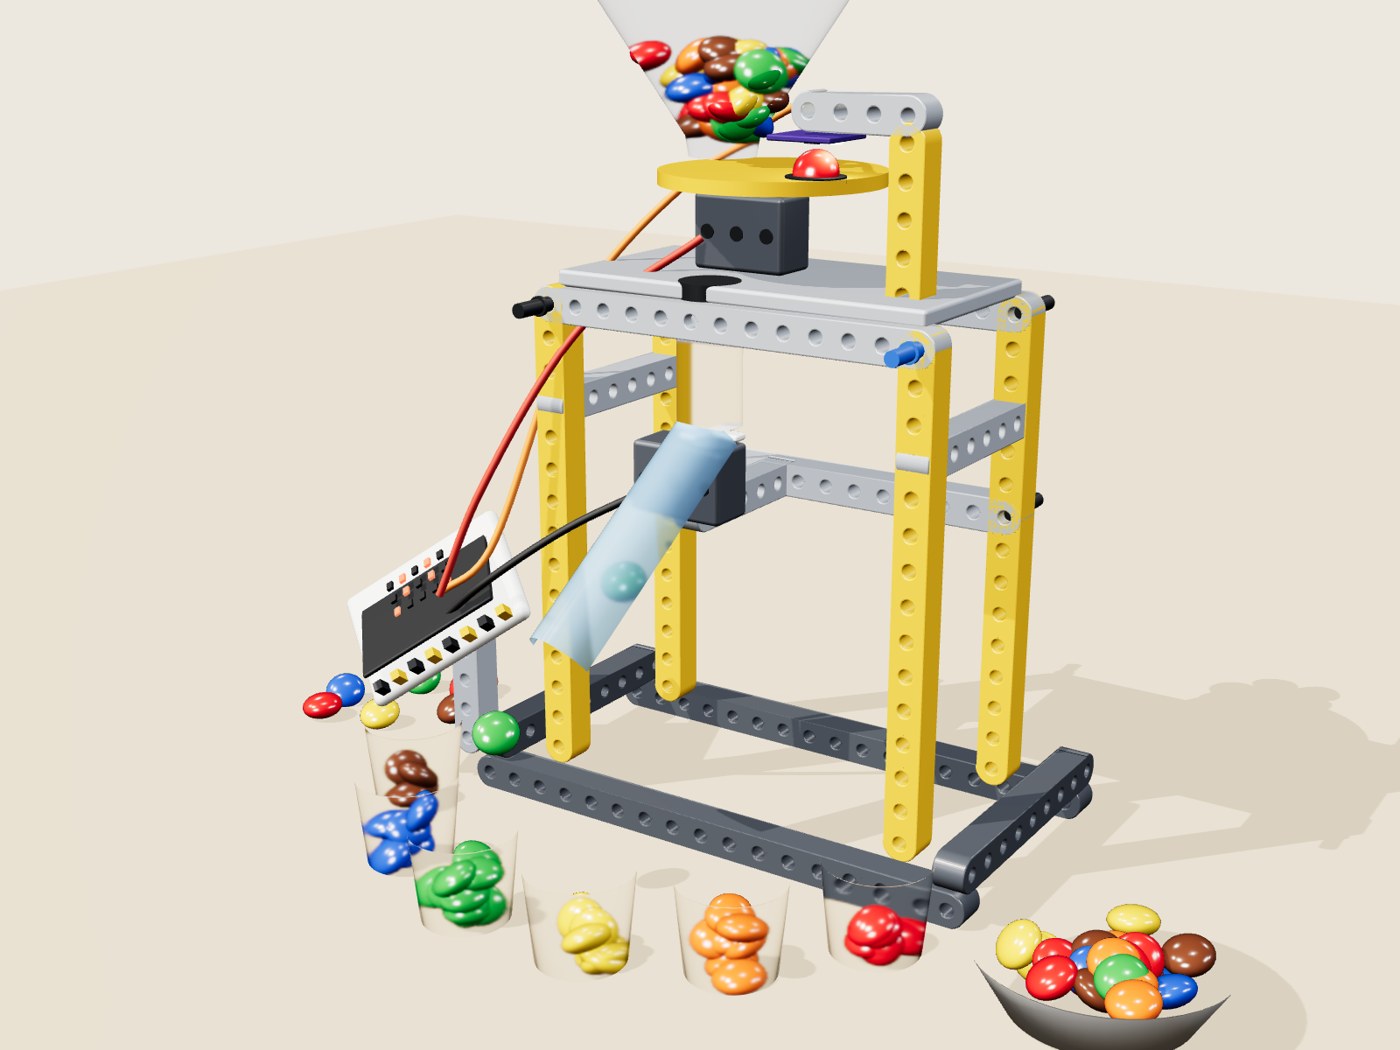
AI 사탕 분류 스마트 팩토리 · 엔스크린 · AI ③ 직접 학습
전체 차시·제품 보기

1단계 · 만들기 (6차시)

차시단원주요 활동개념출처
1스마트 팩토리와 분류 로봇공장·재활용 선별 라인 사례, 공급→검사→분류→적재 공정을 순서 카드로 정리, 위생·알레르기 약속(구슬로 먼저 시작) · 메가테스트 사전 진단사회적 영향제안
2–3블록으로 프레임 짓기테크닉 빔·핀으로 기둥·받침 조립, 흔들리지 않는 삼각 구조, 호퍼와 컵 자리 잡기기계 구조제안
4서보1: 한 알씩 보내기공급 원판의 세 각도(담기·재기·떨구기) 찾기, 막힐 때 살짝 흔드는 동작 넣기표현·추론제안
5서보2: 회전 슈트컵마다 슈트 각도 표 만들기, 블록 각도와 실제 각도가 다를 때 보정하기표현·추론제안
6한 알 분류 사이클두 서보를 순서대로 움직이는 반복 프로그램 (동시에 돌리면 전원이 부족해 멈추는 현상 관찰)표현·추론제안
모듈 E-17N · 초등 5학년 ~ 중학교 1학년 · 17차시
교육과정: 블록 분류기로 배우는 AI 분류 스마트 팩토리
Nezha 블록 분류기 · AI 분류 스마트 팩토리 · ELECFREAKS · AI ③ 직접 학습 (확장)
전체 차시·제품 보기

1단계 · 분류 기계 만들기 (5차시)

차시단원주요 활동개념출처
1스마트 팩토리의 분류 공정공장·재활용 선별 라인 사례, 공급→검사→분류 공정을 순서 카드로 정리 · 메가테스트 사전 진단사회적 영향제안
2–3블록 분류기 조립레고 테크닉 호환 블록·기어로 분류기 조립 (Case 71, 23단계)기계 구조공식
4배선과 MakeCode 확장Nezha 보드에 서보(S1)·컬러 센서(IIC)·LED 링(J1) 연결, 확장 블록 추가표현·추론공식
5서보 각도 찾기왼쪽·가운데·오른쪽으로 보내는 서보 각도 표 만들기표현·추론공식 + 제안
모듈 M-17A · 중학교 1학년 · 17차시
교육과정: AI가 보고 듣는 로봇
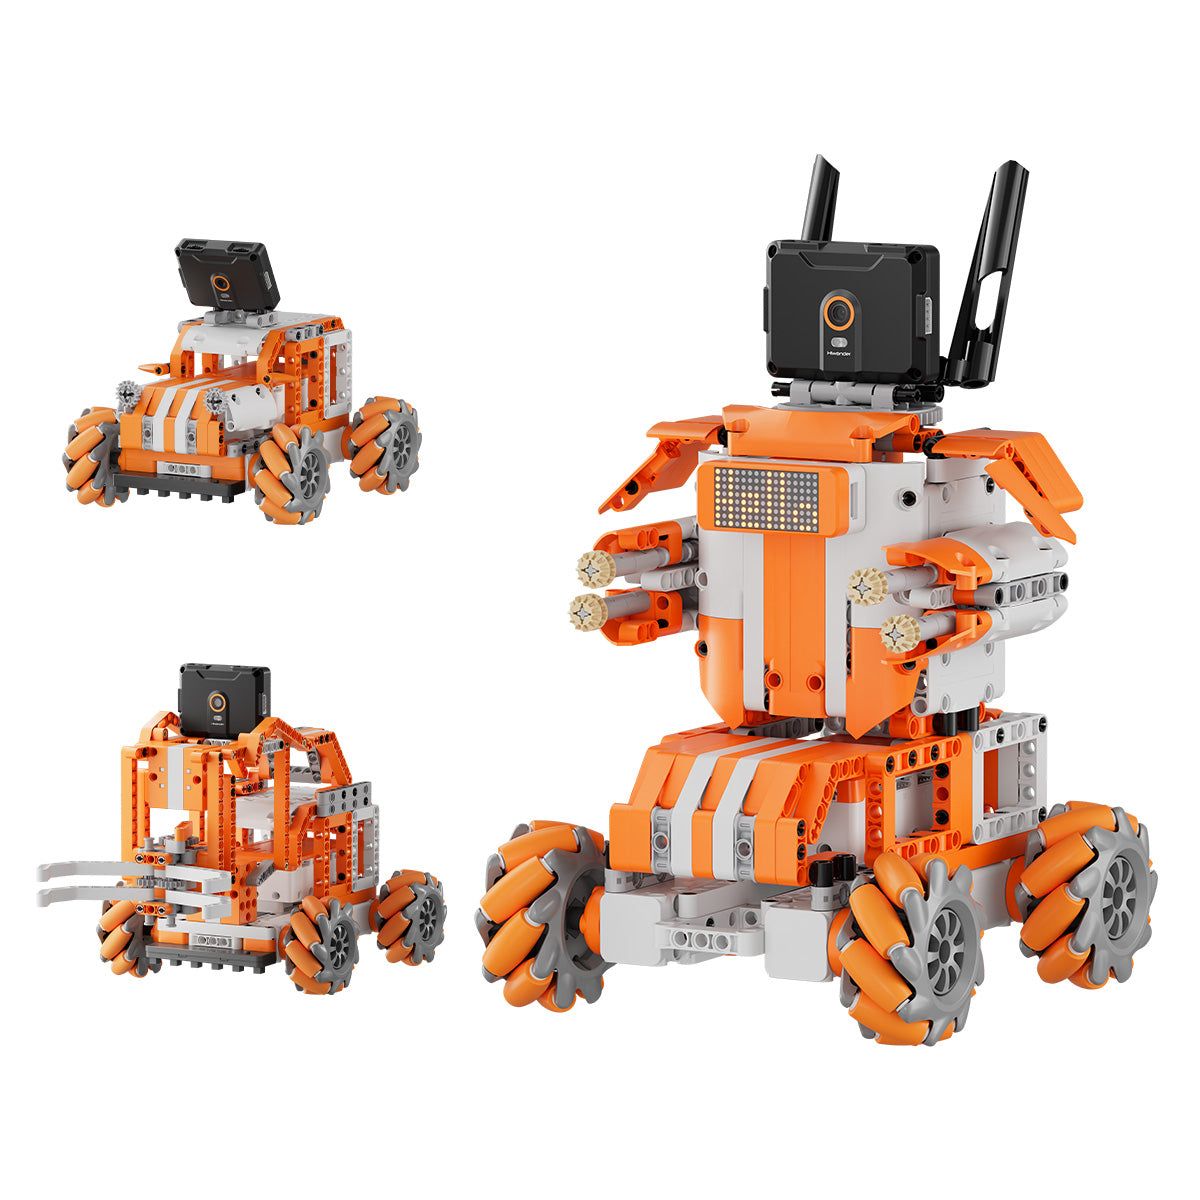
AiBlock AI 비전 키트 · HiWonder · AI ③
전체 차시·제품 보기
차시단원주요 활동개념출처
1–2AI와 로봇 만나기생활 속 AI 로봇 찾기, 센서→판단→구동 흐름 그리기, 부품 관리 약속인식제안
3–4조립과 구동공식 1번 모델 조립, WonderLab 연결, 서보·모터로 전진·회전표현·추론공식 + 제안
5–6센서와 판단6채널 라인 센서로 선 따라가기, 조건문으로 LED 표시 바꾸기인식공식 + 제안
7–8AI가 미리 배운 것색 추적, AprilTag, 숫자, 교통 표지판 인식 결과로 로봇 움직이기인식공식
9–10AI 직접 가르치기얼굴 원클릭 학습, 특징 학습. 사진 수·조명·각도를 바꿔 인식률 비교학습공식 + 제안
11말로 움직이는 로봇음성 명령으로 동작 바꾸기, 음성 인식이 틀리는 조건 찾기상호작용공식 + 제안
12블록에서 파이썬으로같은 라인 주행 프로그램을 파이썬으로 바꿔 쓰기표현·추론제안
13–16팀 프로젝트택1: 표지판을 읽는 자율주행 미션 / 쓰레기 분류 로봇. 설계 → 구현 → 시연상호작용공식 + 제안
17AI와 사회얼굴 인식과 개인정보, 인식 오류의 책임 토론, 우리 로봇 사용 규칙사회적 영향제안
모듈 M-17R · 중학교 1~2학년 · 17차시
교육과정: 처음 만나는 휠-레그 로봇
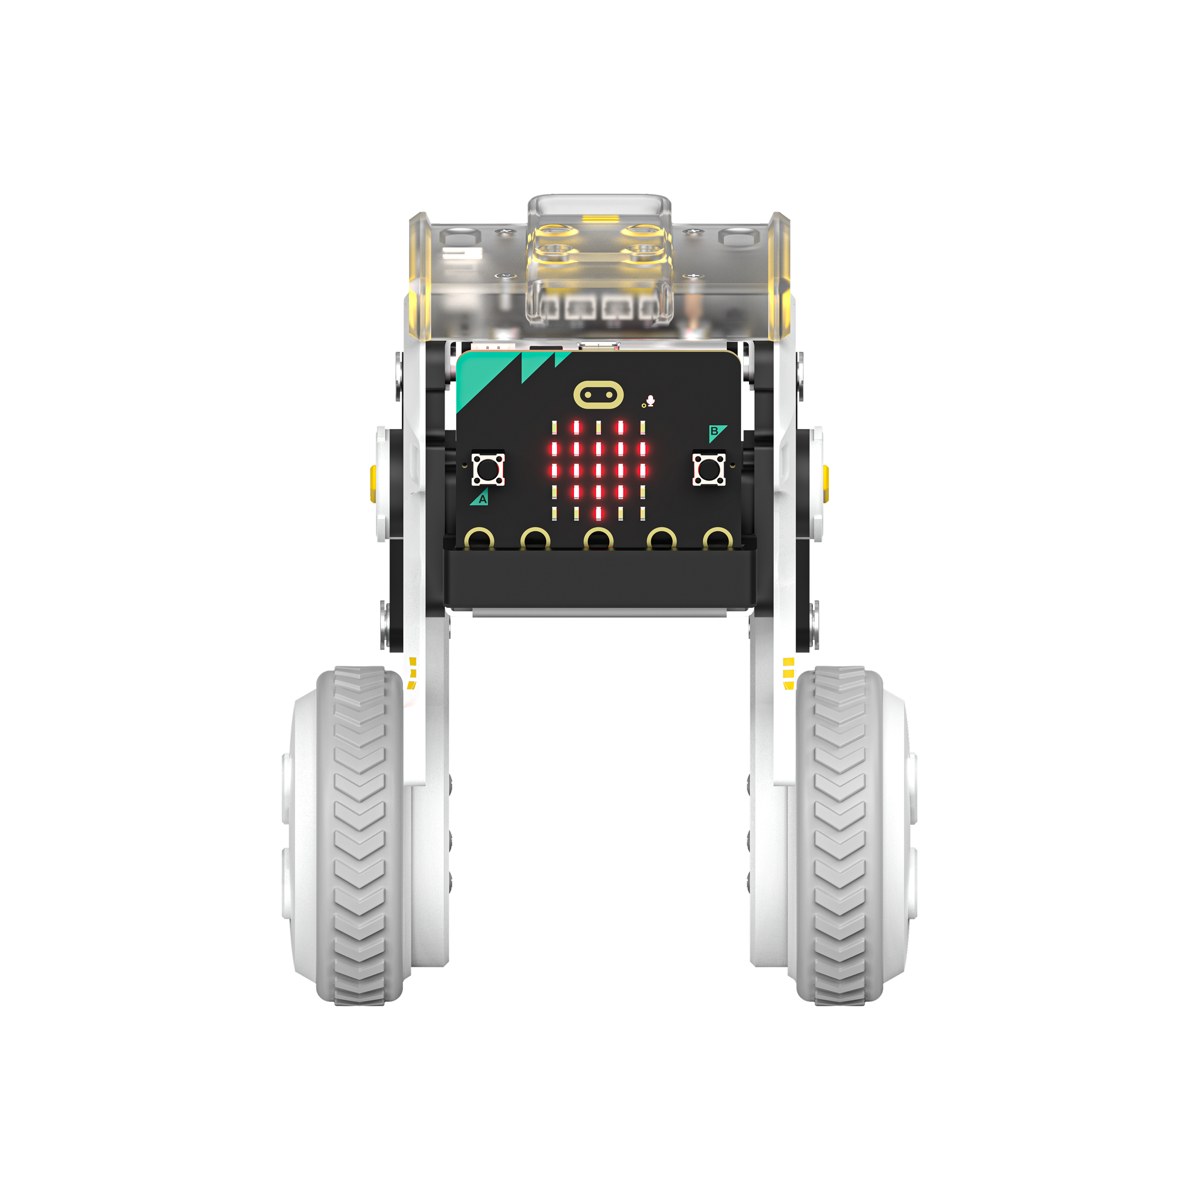
XGO-Rider (micro:bit) · ELECFREAKS · AI ① 블록 코딩
전체 차시·제품 보기

1단계 · 휠-레그 로봇과 만나기 (5차시)

차시단원주요 활동개념출처
1넘어지지 않는 로봇바퀴 달린 두 다리 로봇은 어떻게 서 있을까(역진자), 앱으로 조종해 보기, 배터리·낙하 안전 약속 · 메가테스트 사전 진단인식공식 + 제안
2퍼포먼스와 무지개 조명MakeCode 확장 추가, 퍼포먼스 모드와 RGB 조명 (Case 01·02)표현·추론공식
3키를 바꾸는 다리몸 높이와 좌우 기울기 블록, 낮게·높게 달리기 (Case 06)표현·추론공식
4–5몸의 기울기 읽기roll·pitch·yaw 값을 화면에 띄우고, 균형을 껐다 켜며 오뚝이처럼 되돌아오는 모습 관찰 (Case 11)인식공식 + 제안
모듈 M-17P · 초등 6학년 ~ 중학교 2학년 · 17차시
교육과정: SPIKE Prime으로 만드는 AI 분류 스마트 팩토리
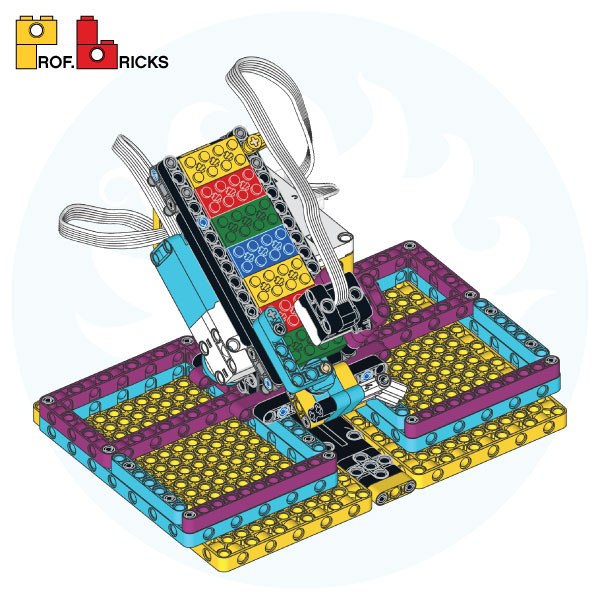
SPIKE Prime 컬러 소터 · AI 분류 스마트 팩토리 · Daniele Benedettelli (Prof. Bricks) · AI ③ 직접 학습 (확장)
전체 차시·제품 보기

1단계 · 컬러 소터 만들기 (5차시)

차시단원주요 활동개념출처
1스마트 팩토리의 분류 공정공장·재활용 선별 라인 사례, 공급→검사→분류 공정 정리 · 메가테스트 사전 진단사회적 영향제안
2–3컬러 소터 조립SPIKE Prime 세트 하나로 경사 슈트·컬러 센서·4칸 트레이 조립 (Prof. Bricks 조립도)기계 구조공식
4모터를 원하는 칸으로SPIKE 앱에서 모터 위치 제어로 트레이 4칸 위치 찾기표현·추론공식 + 제안
5내 블록 만들기'원하는 칸에 떨어뜨리기' 사용자 블록으로 반복 줄이기표현·추론공식
모듈 M-17D · 초등 5학년~중학교 · 17차시
교육과정: 로봇카 피겨 갈라쇼
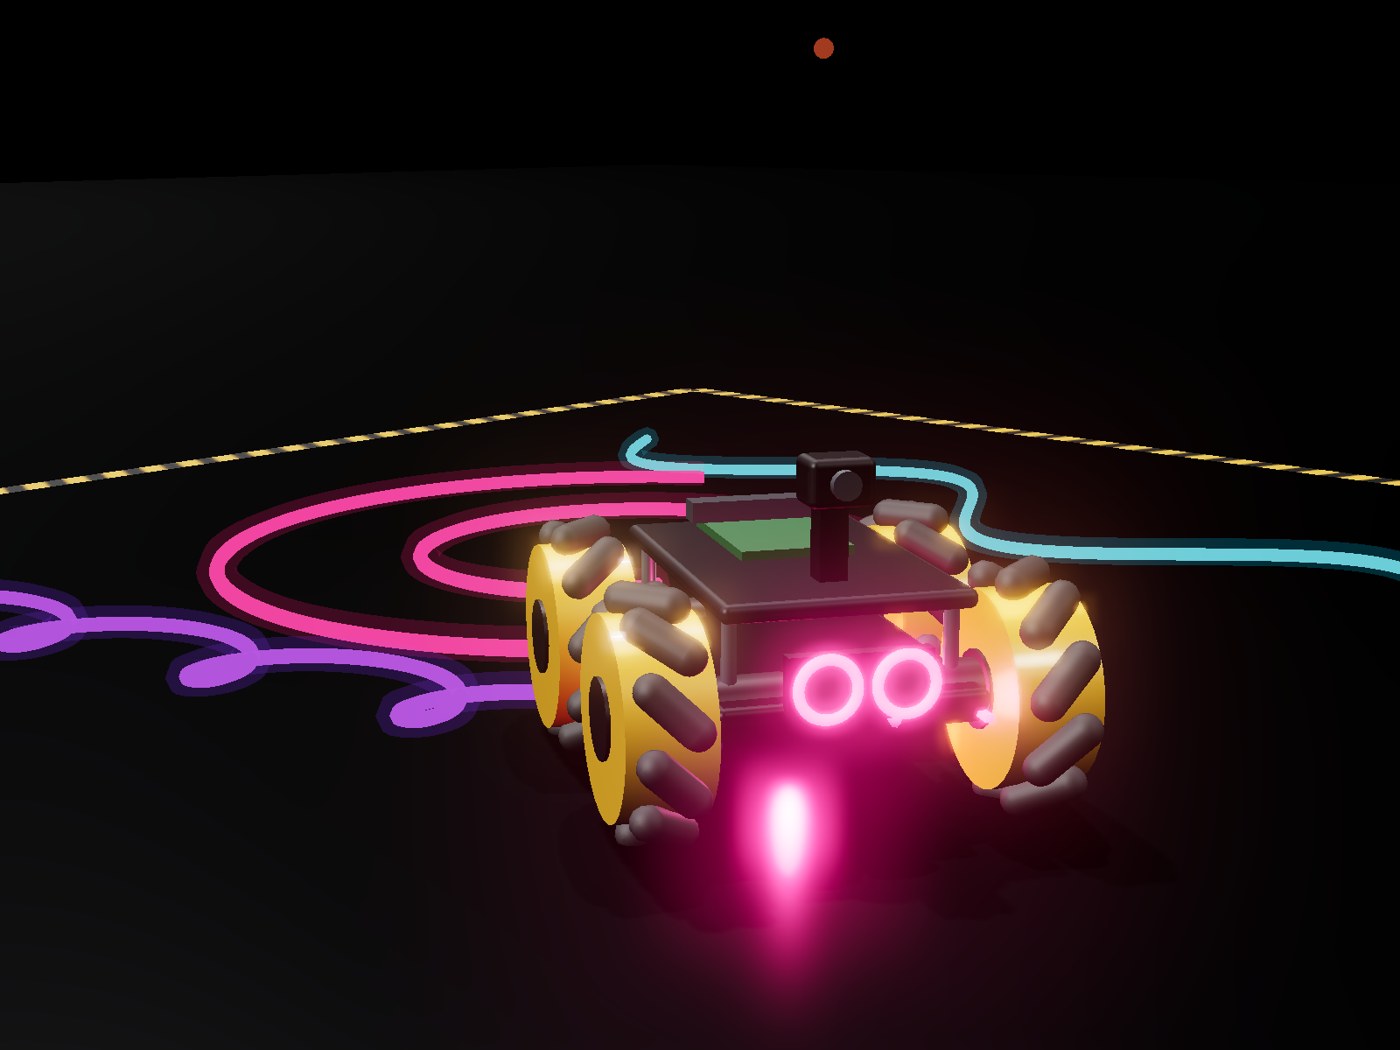
자율주행 AI 갈라쇼 · 엔스크린 · AI ② AI 안무
전체 차시·제품 보기

1단계 · 코딩 안무 (7차시 · 초등 고학년·늘봄 가능)

차시단원주요 활동개념출처
1피겨와 로봇이 만나면피겨 영상에서 기술 찾기(활주·스텝·회전), 팀 역할 정하기(안무가·프로그래머·조명·무대감독), 무대·배터리 안전 약속 · 메가테스트 사전 진단인식제안
2–3미끄러지는 바퀴메카넘 바퀴 방향 조합으로 활주·옆걸음·대각선 만들기, 4박자 동작 코딩표현·추론공식 + 제안
4–5회전 기술 만들기스핀·드리프트·트위즐: 이동과 회전을 합치기, 박자에 맞는 회전 속도 계산표현·추론제안
6–7우리 팀 첫 프로그램시뮬레이터로 1분 안무 짜기, 무대 밖 경고 고치기, 조명 색 정하고 로봇에서 실행상호작용제안
모듈 M-17Q · 중학교 2학년 ~ 고등학교 1학년 · 17차시
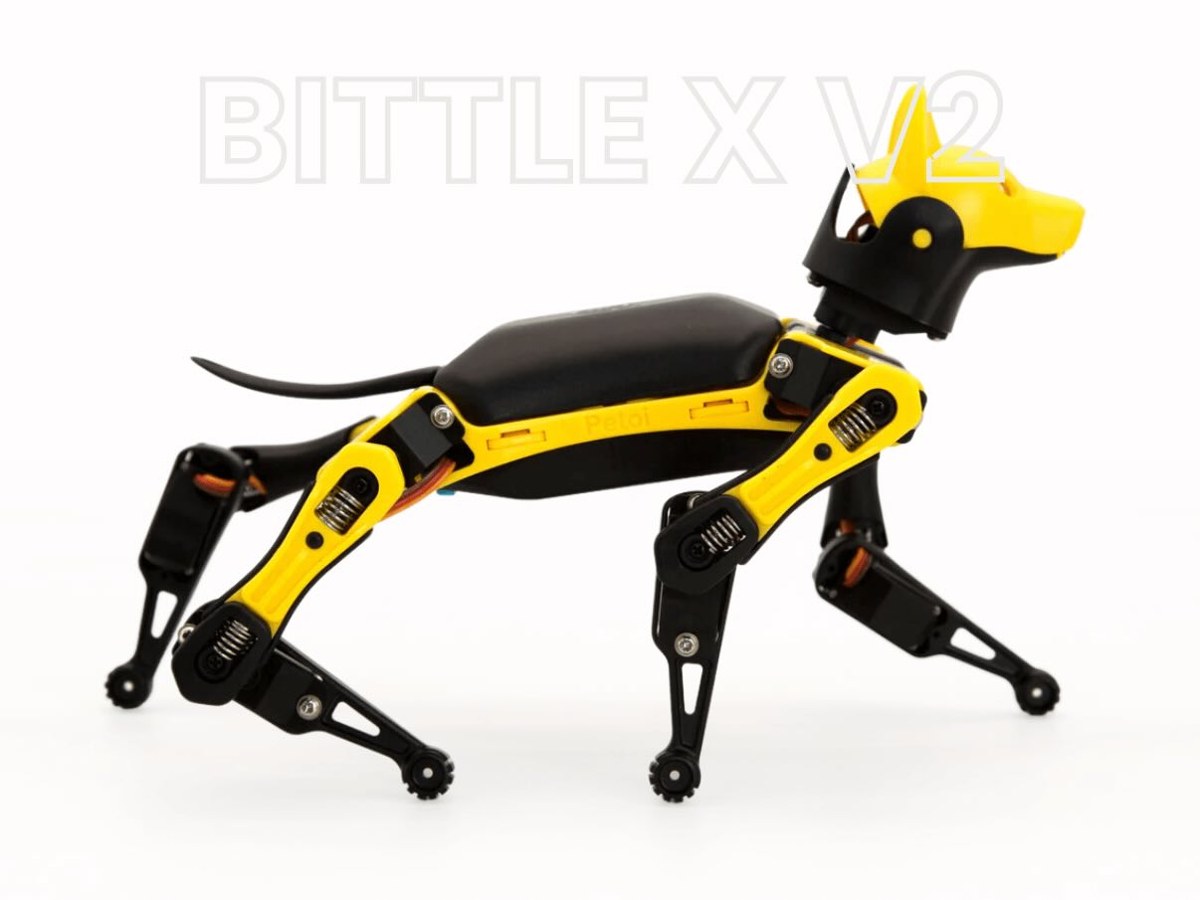
교육과정: Bittle X로 만드는 나만의 걸음걸이
Petoi Bittle X 로봇개 · Petoi · AI ② · ③ 조건부
전체 차시·제품 보기

1단계 · 걷는 로봇개와 만나기 (5차시)

차시단원주요 활동개념출처
1네 발로 걷는 로봇동물과 로봇개의 걸음 비교, 관절·자유도 찾기, 서보·배터리 안전 수칙 · 메가테스트 사전 진단인식제안
2보정과 앱 조종서보 영점 보정, 앱의 기본 동작 35가지로 조종표현·추론공식
3블록으로 첫 동작Petoi Coding Blocks로 앉기·걷기·인사 순서 만들기표현·추론공식
4균형을 잡는 감각자이로 센서로 넘어짐을 알아차리고 스스로 일어나는 반응 관찰인식공식 + 제안
5말로 부르는 로봇개내장 음성 인식 명령 35가지와 직접 정하는 명령 10가지상호작용공식
모듈 M-17T · 중학교 2~3학년 · 17차시
교육과정: 보고 판단하는 AI 로봇카
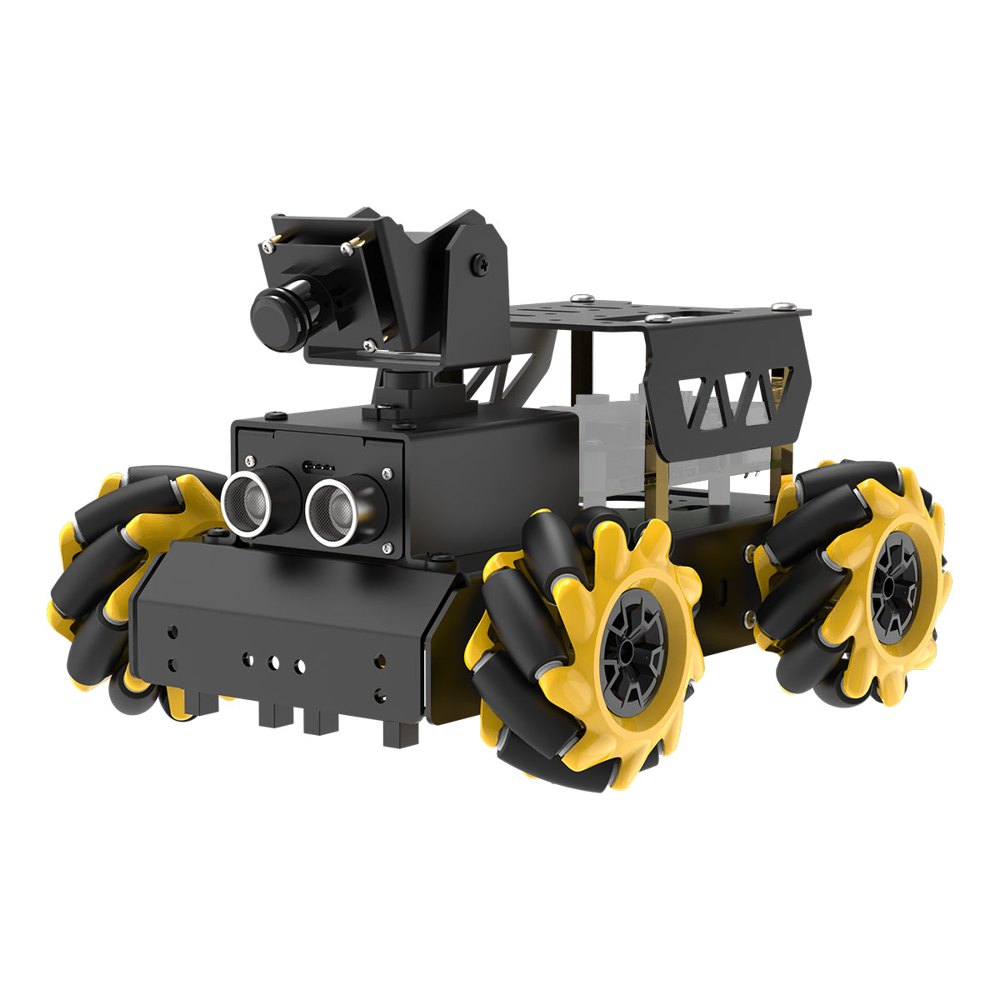
TurboPi AI 비전 로봇카 · HiWonder · AI ② · ③④ Advanced
전체 차시·제품 보기

중학교 17차시 편성안 (Standard · 파이썬)

차시단원주요 활동개념출처
1보고, 판단하고, 움직이는 로봇로봇카의 센서·제어기·모터 찾기, 조 편성, 18650 배터리 충전·보관 안전 수칙 · 메가테스트 사전 진단인식제안
2앱으로 먼저 달려 보기WonderPi 앱으로 조종, 색 추적·선 따라가기 모드 체험, 오늘 본 기능을 '센서 → 판단 → 동작'으로 정리인식공식 + 제안
3–4메카넘 휠의 비밀바퀴 회전 방향과 이동 방향 관찰, 파이썬으로 전진·회전·옆걸음·대각선·드리프트표현·추론공식
5초음파로 거리 재기거리 값 읽기, '가까우면 피한다' 규칙을 코드로 만들고 기준 거리 바꿔 보기인식공식 + 제안
6–7색을 보는 로봇카메라 영상의 색 값 조정, 색 인식·위치 계산, 색 공 따라가기인식공식
8선을 따라가는 두 가지 방법4채널 적외선 센서와 카메라 선 따라가기 비교, 교차로·직각 구간 통과인식공식 + 제안
9QR 코드로 명령하기QR 코드를 인식해 동작 바꾸기, 우리 조만의 명령 카드 만들기표현·추론공식 + 제안
10–11얼굴과 손을 읽는 AI얼굴 추적, 손동작 인식으로 조종, 미리 학습된 모델이 무엇인지와 잘못 인식하는 경우 찾기학습공식 + 제안
12–13미니 도시 자율주행트랙에서 선 따라가기 + 신호등 + 장애물 피하기 통합 주행인식공식
14–15팀 미션 설계배달·순찰 미션을 정하고 순서도·코드로 설계, 시연과 수정상호작용제안
16AI는 언제 틀릴까조명·배경·거리를 바꿔 인식 성공률을 기록하고 원인 발표학습제안
17자율주행과 우리 사회자율주행 사고 책임, 카메라 로봇과 개인정보 토론 · 메가테스트 사후 진단사회적 영향제안
모듈 H-17A · 고등학교 2학년 · 17차시
교육과정: 직접 학습시킨 AI로 달리는 자율주행차
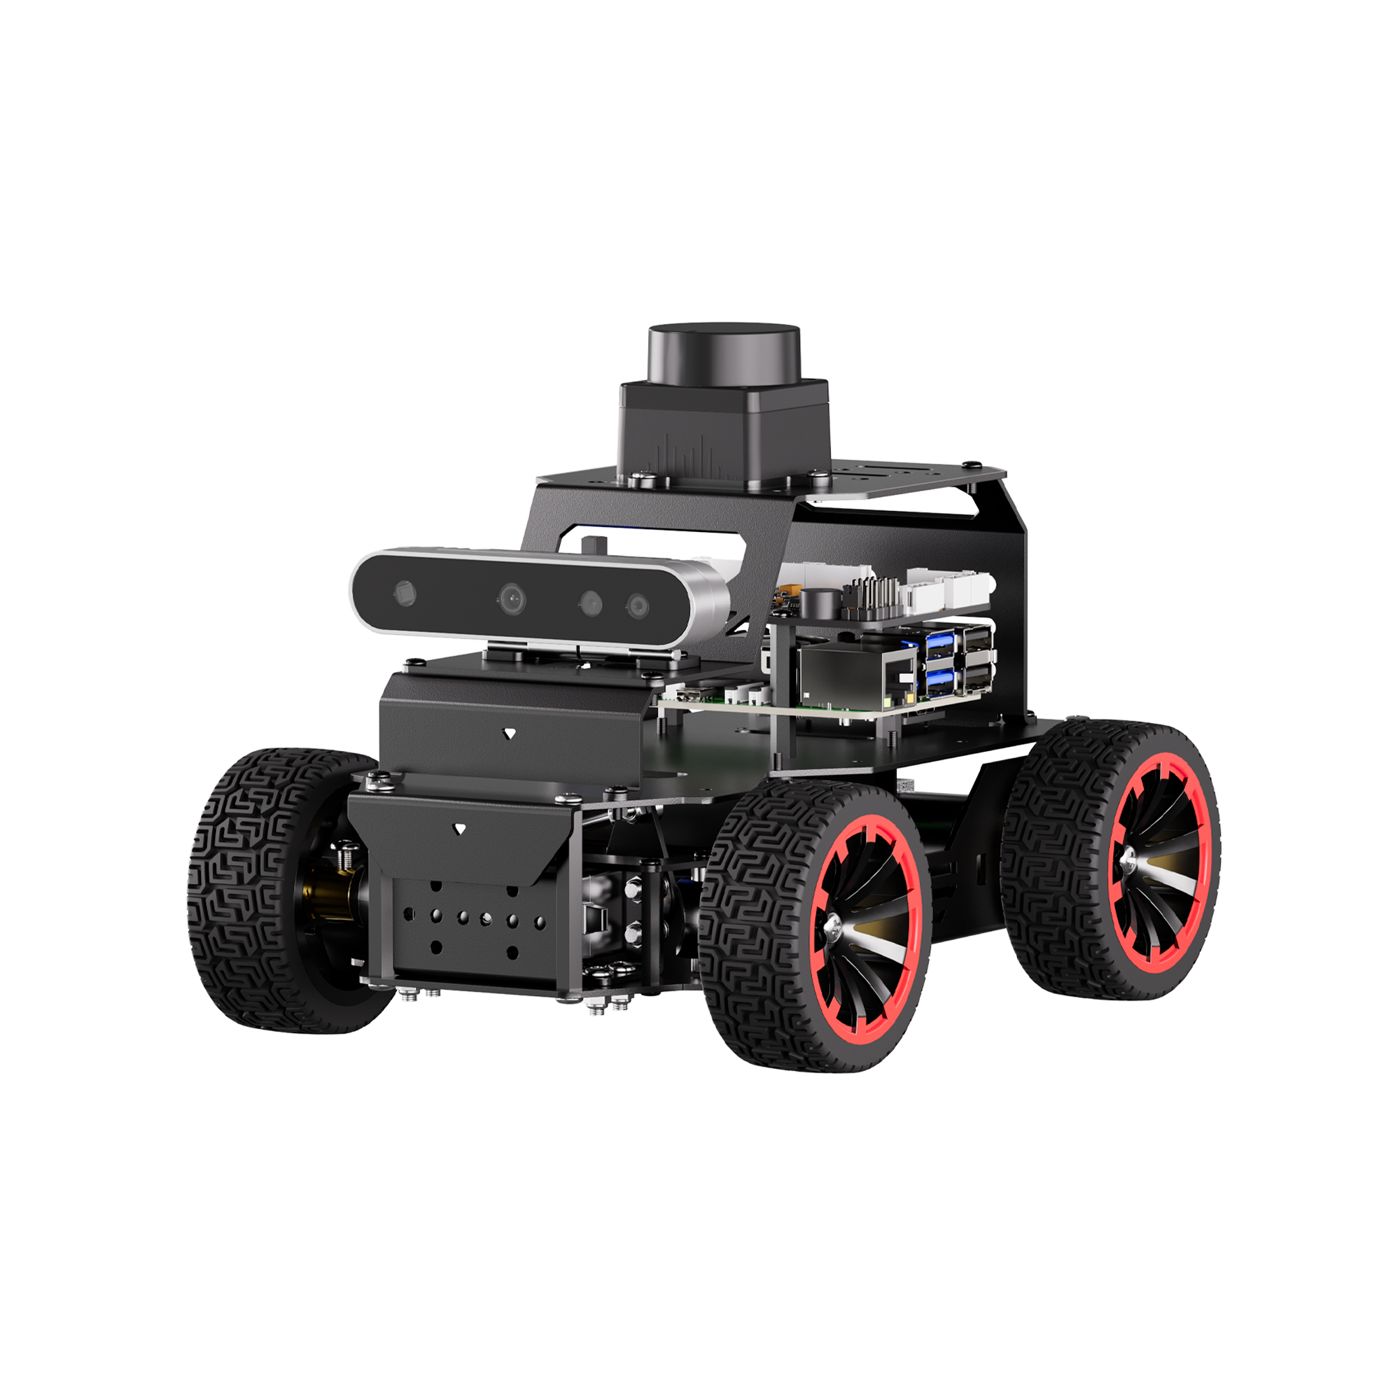
MentorPi A1 자율주행 · HiWonder · AI ③ · ④ 조건부
전체 차시·제품 보기
차시단원주요 활동개념출처
1피지컬 AI와 자율주행자율주행 단계·센서 비교, 팀 구성, 배터리·안전 수칙인식제안
2–3로봇과 대화하는 법원격 접속, ROS2 노드·토픽 개념, 속도 명령으로 주행·조향표현·추론공식 + 제안
4–5로봇의 눈라이다 거리 데이터 시각화, 깊이 지도·점구름 보기, 장애물 회피인식공식
6–7지도와 길 찾기교실 SLAM 지도 작성, 다지점 내비게이션, 경로 계획 원리표현·추론공식
8규칙으로 보기OpenCV 색·선 인식, 조명·그림자에 따른 한계 찾기인식공식 + 제안
9–11AI 직접 학습시키기표지판 이미지 수집·라벨링, YOLO 학습, 데이터 양·편향에 따른 정확도 비교학습공식 + 제안
12–13자율주행 통합트랙 설치, 차선 유지, 표지판·신호등 인식, 자동 주차인식공식
14–15말로 시키는 로봇음성 명령 이동, 장면 설명(VLM), LLM이 명령을 동작으로 바꾸는 구조 분석 (선택 차시)상호작용공식 + 제안
16팀 미션 발표배달·순찰 미션 시연, 실패 원인 분석 보고상호작용제안
17자율주행과 책임사고 책임, 학습 데이터 편향, 음성·영상의 해외 전송과 개인정보 토론사회적 영향제안
모듈 H-17W · 고등학교 1~2학년 · 17차시
교육과정: 균형을 만들고 AI를 더하는 휠-레그 로봇
XGO-Rider2 (Raspberry Pi) · Luwu Intelligence · AI ② · ④ 조건부
전체 차시·제품 보기

1단계 · 파이썬으로 움직이기 (5차시)

차시단원주요 활동개념출처
1AI 휠-레그 로봇첫 부팅·네트워크 설정, 앱 조종, 리튬 배터리·낙하 안전 수칙 · 메가테스트 사전 진단인식공식 + 제안
2파이썬으로 첫 명령VS Code 원격 접속, xgolib로 전진·회전 (Python 1~3강)표현·추론공식
3높이와 자세다리 높이·몸 기울기·동작 그룹 (Python 5~7강)표현·추론공식
4–5센서 데이터 분석IMU 값을 모아 그래프로 그리고, 달릴 때와 멈출 때 기울기 비교 (Python 8강)인식공식 + 제안
모듈 H-17M · 고등학교 1~2학년 · 17차시
교육과정: 보고, 집고, 따라 배우는 로봇팔
NexArm AI 로봇팔 · HiWonder · AI ② · ③④ 조건부
전체 차시·제품 보기

1단계 · 로봇팔과 기구학 (6차시 · 모든 키트)

차시단원주요 활동개념출처
1공장 속 로봇팔협동로봇·물류 로봇 사례, 관절과 자유도, 끼임·전원 안전 수칙 · 메가테스트 사전 진단사회적 영향제안
2손으로 움직여 보기앱·무선 조종기로 관절별 조종, 동작 녹화·재생(액션 그룹)표현·추론공식 + 제안
3–4아두이노로 서보 제어Arduino IDE로 버스 서보 1개·여러 개 동시 제어, 각도·온도 상태 읽기표현·추론공식
5–6관절 각도와 손끝 좌표순기구학·역기구학을 삼각형으로 이해하고 손계산, 좌표로 물건 집어 옮기기표현·추론공식 + 제안
모듈 H-17Q · 고등학교 1~3학년 · 동아리 · 17차시
교육과정: ROS로 배우는 AI 4족 로봇개
Hiwonder PuppyPi AI 로봇개 · HiWonder · AI ② · ④ 조건부
전체 차시·제품 보기

1단계 · ROS와 4족 보행 (5차시)

차시단원주요 활동개념출처
1AI 로봇개와 안전4족 보행 로봇 사례, 리튬폴리머 배터리·낙하 안전 수칙, 원격 접속 · 메가테스트 사전 진단인식공식 + 제안
2ROS 기초노드·토픽 개념, 앱·컨트롤러로 조종하며 토픽 관찰표현·추론공식 + 제안
3링크형 다리의 역기구학링크 구조 다리의 발끝 위치와 관절 각도 관계 유도표현·추론공식 + 제안
4–5걸음과 자세 바꾸기walk·amble·trot 전환, 속도·높이·몸 자세 실시간 조정, 경사·계단 실험표현·추론공식
모듈 H-17V · 고등학교 선도형·동아리 · 17차시
교육과정: 조립부터 VLA까지, 오픈소스 로봇팔
reBot Arm B601 오픈소스 로봇팔 · Seeed Studio · AI ③④ VLA · 조건부
전체 차시·제품 보기

1단계 · 직접 조립하고 움직이기 (5차시)

차시단원주요 활동개념출처
1완전 공개 로봇팔오픈소스 하드웨어 인증(OSHWA)의 의미, 설계도·부품표(BOM) 읽기, 24V 전원·끼임·비상정지 안전 수칙 · 메가테스트 사전 진단사회적 영향제안
2–3구조 키트 조립금속·3D 프린팅 부품으로 팔 조립, 학교 3D 프린터로 부품 하나 출력해 비교기계 구조공식 + 제안
4모터와 CAN 통신Damiao 모터, USB-CAN 연결, 위치·속도·토크(MIT) 제어 모드 비교표현·추론공식
5영점 보정과 첫 움직임파이썬 SDK로 관절 제어, 손으로 밀어도 버티는 중력 보상 체험표현·추론공식
모듈 H-17R · 고등학교 동아리·선도형 · 17차시
교육과정: 걷는 법을 가르치는 로봇 오리
Microduck 마이크로덕 · Pollen Robotics · AI ③ 강화학습
전체 차시·제품 보기

고등학교 17차시 편성안 (동아리·선도형 심화)

차시단원주요 활동개념출처
1왜 걷기가 어려울까사람·동물·로봇의 걷기 비교, 게임패드로 마이크로덕 조종, 배터리·낙하 안전 수칙 · 메가테스트 사전 진단인식제안
2일곱 가지 동작은 모두 신경망걷기·앉기·차기·집기·롤러스케이트·일어서기 체험, 각 동작이 '정책' 하나라는 것 알기학습공식 + 제안
3로봇의 감각카메라, 8×8 거리 센서, 몸·머리 IMU 값을 모니터로 보며 넘어짐을 감지하는 원리 찾기인식공식 + 제안
4–5보상으로 배우는 AI상태·행동·보상 개념, 언플러그드 보상 게임, 브라우저 시뮬레이터로 잘 걷는 정책과 못 걷는 정책 비교학습제안
6–7디지털 트윈MuJoCo 시뮬레이터에서 오리 움직이기, 시뮬레이션과 실제 로봇이 다르게 움직이는 장면 찾기(sim2real)표현·추론공식 + 제안
8–10보상 설계 실험교사 GPU PC(또는 Hugging Face Jobs)로 걷기 정책 학습, 조별로 보상 가중치를 바꿔 학습 곡선·걸음 비교학습공식 + 제안
11–12실제 로봇에 올리기학습한 정책을 내보내 로봇에 배포, 시뮬레이션 결과와 실제 걸음 비교, 실패 원인 분석학습공식 + 제안
13–14오리 미니 경기공 차기·물건 집어 옮기기 미션, 조종과 자율 동작을 섞어 작전 세우기상호작용제안
15–16새 동작 제안 발표가르치고 싶은 새 동작과 보상 설계안 발표, 가능하면 시뮬레이션 시연학습제안
17가정용 로봇과 우리 사회카메라·마이크 달린 로봇의 개인정보, 오픈소스 로봇의 의미, 로봇이 넘어질 때의 안전 토론 · 메가테스트 사후 진단사회적 영향제안
모듈 H-17E · 고등학교 1~3학년 · 17차시
교육과정: EV3로 만드는 컴퓨터 통합 생산과 AI 분류
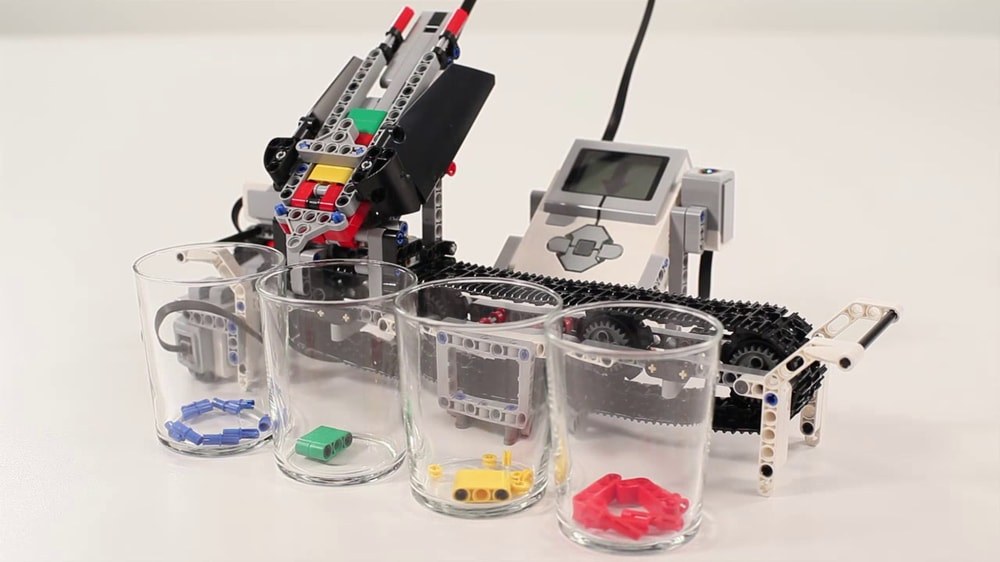
EV3 분류 기계 · AI 분류 스마트 팩토리 · LEGO Education · AI ③ 직접 학습 (확장)
전체 차시·제품 보기

1단계 · 컴퓨터 통합 생산 (8차시 · 공식 CIM 단원)

차시단원주요 활동개념출처
1스마트 팩토리와 컴퓨터 통합 생산컴퓨터가 기계를 이어 생산하는 CIM의 개념, 단원 4개 기계 미리 보기 · 메가테스트 사전 진단사회적 영향공식 + 제안
2–3CNC 그리기 기계같은 패턴을 정확히 반복하는 기계 설계·시험 (CIM 1)표현·추론공식
4–5공장 컨베이어모터·센서로 공을 90° 꺾인 길로 옮기는 컨베이어 (CIM 2)표현·추론공식
6–7집어 옮기는 로봇물체를 집어 다른 위치에 놓는 로봇 (CIM 3)표현·추론공식
8공정 잇기컨베이어·집기·분류를 하나의 라인으로 잇는 설계도 그리기표현·추론제안
모듈 H-17F · 고등학교·특성화고 · 17차시
교육과정: 협동로봇 컨베이어로 만드는 AI 분류 스마트 팩토리
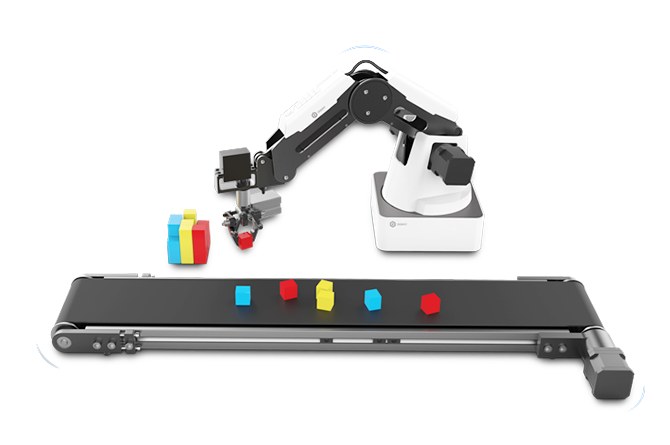
Dobot 컨베이어 분류 라인 · AI 분류 스마트 팩토리 · DOBOT · AI ③ 직접 학습 (확장)
전체 차시·제품 보기

1단계 · 협동로봇과 컨베이어 (5차시)

차시단원주요 활동개념출처
1스마트 팩토리와 협동로봇협동로봇·컨베이어가 일하는 공장 사례, 로봇팔 작업 반경·충돌 감지·비상정지 안전 수칙 · 메가테스트 사전 진단사회적 영향제안
2로봇팔 움직이기DobotLab 블록으로 좌표 이동, 손으로 끌어 가르치기(티칭)표현·추론공식
3컨베이어 연결컨베이어 연결과 속도·거리 제어 (공식 연결 영상)표현·추론공식
4–5감지하고 멈추고 집기광전 센서로 물체가 오면 컨베이어를 멈추고 로봇팔로 집기인식공식 + 제안
모듈 E-17L · 초등 3~6학년 · 17차시
교육과정: 재고, 그리고, 예측하는 과학 탐구
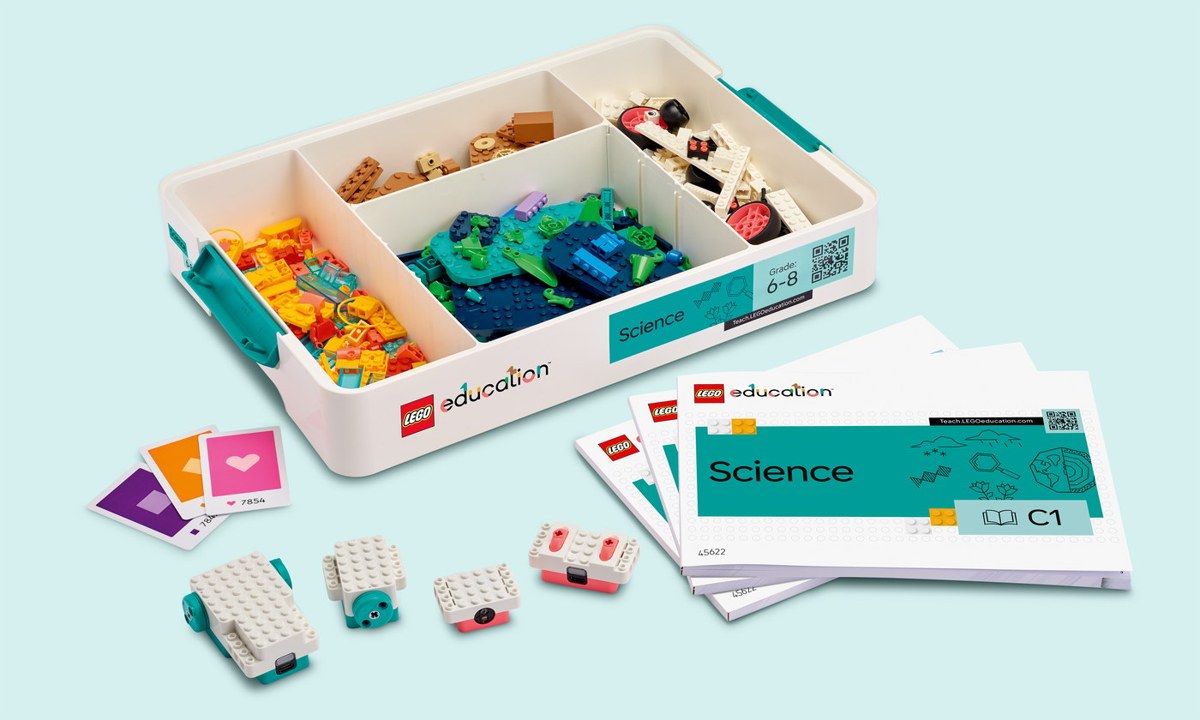
LEGO Education Science · 측정과 데이터 탐구 코스 · LEGO Education · AI ① · ③ 확장 제안
전체 차시·제품 보기

1단계 · 공식 수업으로 과학 탐구 (6차시)

차시단원주요 활동개념출처
14명이 한 팀, 과학자처럼키트 구성, 4인 역할(조립·기록·발표·관리), 커넥션 카드로 부품 묶기, 충전 수칙 · 메가테스트 사전 진단탐구 준비공식 + 제안
2–3생명: 동물의 생김새와 생존공식 수업의 생체모방·위장·동물 형질 주제로 모형을 만들고 관찰 기록관찰·분류공식
4–5에너지: 위치·운동 에너지공식 수업의 에너지 전환·충돌 주제로 모형을 움직이며 변인 바꿔 보기변인 통제공식
6지구: 침식과 날씨공식 수업의 지구 시스템 주제로 모형 실험, 결과를 메가테스트 탐구 노트에 기록관찰·기록공식
모듈 M-17L · 초등 6학년 ~ 중학교 3학년 · 17차시
교육과정: 블록으로 배우는 코딩과 AI
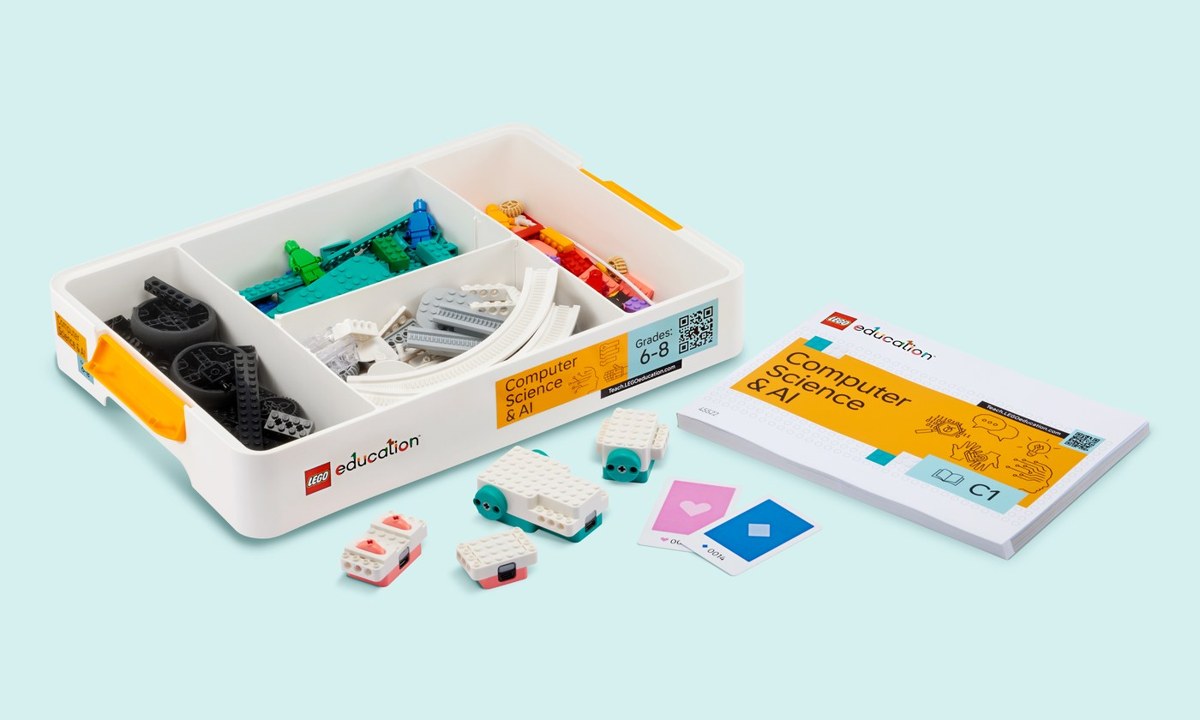
LEGO Education CS & AI · 코딩과 AI 기초 코스 · LEGO Education · AI ② · ③ 포즈 학습
전체 차시·제품 보기

1단계 · 공식 단원으로 코딩 기초 (8차시)

차시단원주요 활동개념출처
1무선 부품과 커넥션 카드더블·싱글 모터, 컬러 센서, 컨트롤러 살펴보기, 카드로 팀 묶기, 화면 없이 움직이기 · 메가테스트 사전 진단인식공식 + 제안
2Basics 단원Coding Canvas 워드 블록으로 첫 프로그램, 4인 역할 나누기표현·추론공식
3–4Loops 단원반복으로 동작 만들기, 중첩 반복·조건 반복, 디버깅 (공식 차시 Drop from the Top 등)표현·추론공식
5–6Conditionals 단원컬러 센서·컨트롤러 값에 따라 다르게 움직이기표현·추론공식
7Variables 단원점수·횟수를 변수에 저장해 게임 모형 만들기표현·추론공식
8Functions 단원반복되는 동작을 함수로 묶고 다시 쓰기표현·추론공식
모듈 M-17S · 중학교 1~3학년 · 17차시
교육과정: 블록 로봇으로 배우는 코딩·센서·AI
S 로보 · 블록 로봇 코딩과 AI (개발 중) · 삼원에듀 · AI ① · ③ 카메라 AI(확장)
전체 차시·제품 보기

1단계 · 주행과 모터 (5차시)

차시단원주요 활동개념출처
1로봇과 블록 코딩S 로보(EV3) 구조·포트, 시뮬레이터에서 블록으로 앞으로·돌기 · 메가테스트 사전 진단시뮬레이터
2거리와 각도바퀴 지름으로 이동 거리 계산, straight·turn으로 사각형·삼각형 그리기시뮬레이터→실물
3모터를 직접run_angle·run_time·정지 방식(고정·브레이크·풀기) 비교실물
4–5파이썬으로 바꾸기블록이 만든 파이썬 읽기, main.py 내려받아 실물 EV3에서 같은 코드 실행시뮬레이터→실물
모듈 H-12Q · 고등학교 동아리·선도형 · 12차시
교육과정: 걷는 법을 배운 로봇개
Unitree Go2 사족 보행 로봇 · Unitree Robotics · AI ③ 강화학습 · ④ EDU 조건부
전체 차시·제품 보기

1단계 · 네 발로 걷는 로봇 (3차시)

차시단원주요 활동개념출처
1네 발로 걷는 로봇사족 보행 로봇 사례(점검·구조·배송), 실물 안전 수칙 · 메가테스트 사전 진단사회적 영향제안
2걸음새 관찰시뮬레이터 조종: 걸음새(대각 걸음)·회전 관찰, 밀어서 균형 회복 보기로봇 동작제안
3실물 만나기실물 Go2 시연·조종(교사), 시뮬레이터와 실물 움직임 비교로봇 동작제안
모듈 H-12H · 고등학교 선도형 · 12차시
교육과정: 두 발로 걷는 법을 배운 로봇
Unitree G1 휴머노이드 · Unitree Robotics · AI ③ 강화학습 · ④ EDU 조건부
전체 차시·제품 보기

1단계 · 두 발로 걷는 로봇 (3차시)

차시단원주요 활동개념출처
1두 발로 걷는 로봇휴머노이드 사례(물류·안내·연구), 실물 안전 수칙(보호 줄) · 메가테스트 사전 진단사회적 영향제안
2걸음 관찰시뮬레이터 조종: 제자리걸음·걷기·옆걸음·회전, 밀어서 균형 회복 보기로봇 동작제안
3실물 만나기실물 G1 시연(교사, 보호 줄), 시뮬레이터와 실물 걸음 비교로봇 동작제안
모듈 H-08P · 고등학교 · 8차시
교육과정: 로봇 손으로 피아노 치기
TetherIA Aero Hand Open 로봇 손 · TetherIA · AI ② 동작 계획 · ③ 강화학습 심화
전체 차시·제품 보기

1단계 · 로봇 손 알아보기 (2차시)

차시단원주요 활동개념출처
1사람 손과 로봇 손손가락 관절 세기, 로봇 손이 쓰이는 곳(의수·물류·연구) · 메가테스트 사전 진단사회적 영향제안
2힘줄과 스프링시뮬레이터에서 손가락 하나씩 굽혀 보기, 모터 7개로 관절 16개를 움직이는 원리로봇 구조제안
모듈 M-08H · 중·고등학교 · 8차시
교육과정: 보고 움직이는 로봇 손
HiWonder uHandPi AI 로봇 손 · HiWonder · AI ② 카메라 AI · 동작 계획
전체 차시·제품 보기

1단계 · 로봇 손과 서보 (2차시)

차시단원주요 활동개념출처
1로봇 손 만나기로봇 손이 쓰이는 곳, 서보 각도와 손가락 굽힘 · 메가테스트 사전 진단로봇 구조제안
2손가락 제어실물 손 파이썬 제어: 손가락 하나씩, 가위바위보로봇 프로그래밍제안