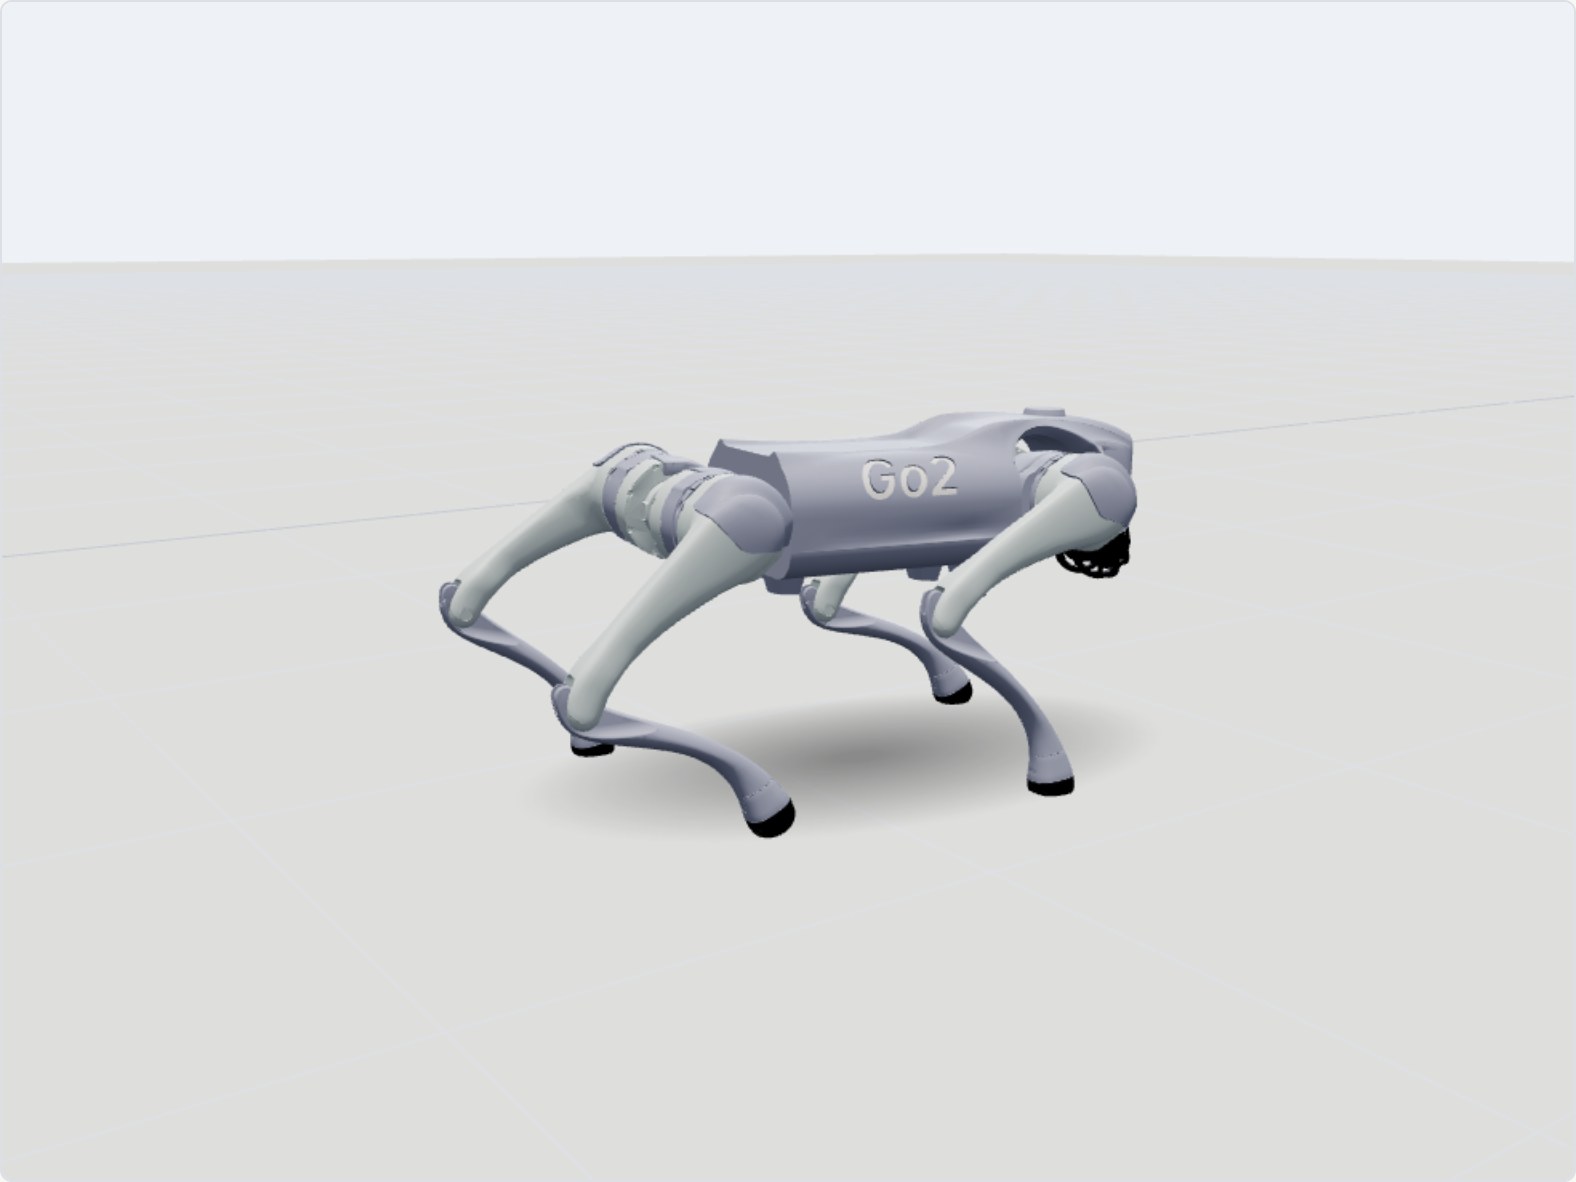
 시뮬레이터 화면 · MuJoCo Menagerie Go2 모델 렌더링 (실물 사진 아님)
Unitree Go2 사족 보행 로봇
강화학습으로 배운 걸음으로 계단과 비탈을 다니는 사족 보행 로봇입니다. 시뮬레이터에서 신경망이 다리 12개를 어떻게 움직이는지 들여다본 뒤, EDU 모델에서 같은 명령을 실물에 보냅니다.
AI 중점학교 적합성
2026 AI 중점학교 운영계획서 168건 분석 기준학생이 직접 코드를 실행하려면 EDU 모델이 필요합니다(Air·Pro는 앱 조종 중심이며 개발 도구가 열려 있지 않습니다). EDU는 공개 가격이 없는 견적 제품이고, 조사 시점(2026-10) 해외 판매가는 약 $11,190부터입니다. 무게 15kg에 초속 2.5m 이상으로 달리는 로봇이라 3×3m 이상의 빈 공간, 교사 감독, 비상 정지 리모컨, 관절 끼임 주의가 필요합니다. 앱·원격 연결 설정은 학교 정보보안 지침에 맞춰 점검합니다. 엔스크린 시뮬레이터의 보행 정책은 외부 공개 전 이용 허락을 받아야 하는 내부 검토용입니다.
제품 특징
신경망이 다리를 움직이는 것을 눈으로
시뮬레이터의 'AI 들여다보기'에서 신경망이 20ms마다 몸의 기울기·회전·관절 각도를 보고 다리 12개의 목표 각도를 정하는 모습을 막대그래프로 봅니다. 명령 속도와 실제 속도도 그래프로 비교합니다.
정책을 끄면 무엇이 달라질까
정책을 끄면 같은 관절 스프링이 기본 자세만 붙잡아 걷지 못하고, 밀면 쓰러집니다. '규칙을 짜지 않고 시행착오로 배운 걸음'이 무엇인지 실험으로 이해합니다.
시뮬레이터에서 검증하고 실물로
거리·회전 명령으로 슬라럼과 경사로 미션을 시뮬레이터에서 먼저 풀고, EDU 모델에서 SDK2의 이동 명령으로 같은 미션을 실행해 결과를 비교합니다.
AI 기능 단계
진한 칸 = 지금 되는 기능 · 옅은 칸 = 조건부·예정 · 흰 칸 = 해당 없음교육과정: 걷는 법을 배운 로봇개
'인공지능 기초' 심화 프로젝트, AI·로봇 동아리, 공동교육과정으로 운영합니다. 1~7차시는 시뮬레이터로 모든 학생이 동시에 실습하고, 8~11차시는 EDU 1대로 조별 순환 실습을 합니다. 실물 수업은 4~6인 1조를 권장합니다.
1단계 · 네 발로 걷는 로봇 (3차시) 3개 차시 묶음
| 차시 | 단원 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 1 | 네 발로 걷는 로봇 | 사족 보행 로봇 사례(점검·구조·배송), 실물 안전 수칙 · 메가테스트 사전 진단 | 사회적 영향 | 제안 | [성취기준 코드] |
| 2 | 걸음새 관찰 | 시뮬레이터 조종: 걸음새(대각 걸음)·회전 관찰, 밀어서 균형 회복 보기 | 로봇 동작 | 제안 | [성취기준 코드] |
| 3 | 실물 만나기 | 실물 Go2 시연·조종(교사), 시뮬레이터와 실물 움직임 비교 | 로봇 동작 | 제안 | [성취기준 코드] |
2단계 · 강화학습 보행 들여다보기 (4차시) 4개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 4 | AI가 보는 것 | 관측 45개(기울기·회전·명령·관절)와 행동 12개 읽기, 신경망 구조 | 인공신경망 | 제안 | [성취기준 코드] |
| 5 | 정책 끄기 실험 | 정책을 끄고 켜며 비교, 보상과 시행착오(강화학습) 개념 | 강화학습 | 제안 | [성취기준 코드] |
| 6 | 명령과 실제 | 명령 속도와 실제 속도 그래프 분석, 정책의 한계(작은 명령·턱) 찾기 | 데이터 분석 | 제안 | [성취기준 코드] |
| 7 | 코드 미션 | 거리·회전 명령으로 사각형, 슬라럼·경사로 미션 해결 | 알고리즘 | 제안 | [성취기준 코드] |
3단계 · 실물 Go2 EDU 프로그래밍 (4차시) 4개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 8 | SDK 시작 | EDU 연결, SDK2 이동 명령(Move)으로 앞으로·회전 (낮은 속도) | 로봇 프로그래밍 | 제안 | [성취기준 코드] |
| 9 | 센서 읽기 | IMU·라이다 값 읽기, 장애물 앞에서 멈추기 | 센서와 인식 | 제안 | [성취기준 코드] |
| 10 | sim2real 비교 | 시뮬레이터에서 푼 슬라럼을 실물로 실행, 차이 기록 | 시뮬레이션 | 제안 | [성취기준 코드] |
| 11 | 자율 미션 설계 | 조별 미션(순찰·안내) 설계와 시뮬레이터 검증 후 실물 시연 | 문제 해결 | 제안 | [성취기준 코드] |
4단계 · 발표와 토론 (1차시) 1개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 12 | 발표와 토론 | 결과 발표, 공공장소 로봇개의 안전·사생활 토론 · 메가테스트 사후 평가 | AI 윤리 | 제안 | [성취기준 코드] |
출처: 공식·교재 = 제조사 자료의 활동 · 제안 = 엔스크린이 설계한 차시 구성과 활동
학년 로드맵
메가테스트와 함께 수업합니다
교구만 보내지 않습니다. 차시별 수업 자료, 학생 과제, 결과보고서에 쓸 기록까지 한곳에서 관리합니다.
차시별 지도안, 강화학습 보행 개념 PPT, 시뮬레이터 실습지, 실물 안전 점검표·공간 배치도, 평가 루브릭
명령과 실제 속도 그래프 분석지, 정책 끄기 실험 보고서, 슬라럼·경사로 코드 제출, 시뮬레이션과 실물 비교 영상
학급별 진도·평가 현황, 장비 사용 기록, 결과보고서용 운영 실적·사진 내보내기
운영계획서에 이렇게 쓰세요
교육부 표준 양식(Ⅱ. 운영 계획, Ⅲ. 사업비)에 바로 붙여 넣을 수 있는 예시 문구입니다. 학교 상황에 맞게 고쳐 쓰세요.
강화학습 사족 보행 로봇을 활용한 피지컬 AI 프로젝트 운영
AI·로봇 동아리(또는 '인공지능 기초' 심화)와 연계한 12차시 프로젝트 「걷는 법을 배운 로봇개」를 운영하여, 학생이 브라우저 시뮬레이터에서 강화학습 보행 정책의 관측과 행동을 분석하고, 정책을 끄고 켜는 실험으로 시행착오 학습의 원리를 이해하며, 시뮬레이터에서 검증한 이동 명령을 실물 사족 보행 로봇에 적용해 시뮬레이션과 실제의 차이를 탐구한다. 공공장소 로봇의 안전과 책임을 토론하여 피지컬 AI 시대의 역량을 기른다.
2~3학년 | 창체 동아리(또는 공동교육과정) | 강화학습 사족 보행 로봇 | 연간 12시간
2학년 | 인공지능 기초 심화 | 보행 로봇 시뮬레이션 프로젝트 | 학기 [시간]
사양
- 크기·무게
- 서 있을 때 약 70 × 31 × 40 cm, 약 15 kg (배터리 포함)
- 관절
- 12개 (다리마다 엉덩이 옆·허벅지·무릎)
- 최고 속도
- Air 약 2.5 m/s · Pro 약 3.5 m/s · EDU 약 3.7 m/s (제조사·판매처 자료)
- 배터리
- Air·Pro 8,000 mAh (약 1~2시간) · EDU 15,000 mAh (약 2~4시간)
- 센서
- 4D 라이다, 카메라, IMU · EDU는 발끝 힘 센서 추가
- 컴퓨터 (EDU)
- NVIDIA Jetson Orin Nano(40 TOPS) 또는 Orin NX(100 TOPS) 선택
- 개발 (EDU)
- Unitree SDK2 (C++·파이썬), ROS2, 관절 저수준 제어
- 적재
- 약 7~8 kg
- 시뮬레이터
- 엔스크린 브라우저 시뮬레이터 (MuJoCo + 강화학습 보행 정책)
- KC 인증
- 확인 중
구성과 가격
앱 조종·기본 동작 · 수업 시연용 (학생 프로그래밍 불가)
Air + 더 빠른 속도·음성·4G 등 · 시연용
EDU 1대 + 예비 배터리 + 메가테스트 1년 + 교원 연수 + 시뮬레이터 · 학생 프로그래밍 수업용
가격은 2026-10 조사한 해외 공개가(Air $1,600, Pro $2,800)와 판매처 EDU 견적 예시($11,190~)입니다. 국내 판매가·관부가세·교육기관 납품 조건과 KC 전파 인증 여부는 확인 중입니다.
연수와 지원
도입 연수 3시간(안전·조종·시뮬레이터), 심화 6시간(강화학습 보행 원리, SDK2 이동 명령, 센서 읽기).
수업 공간 배치 안내, 비상 정지 절차, 배터리 보관·충전 지침, 넘어짐 대비 보호대 안내.
엔스크린 Go2 시뮬레이터(브라우저)로 실물 1대 수업에서도 모든 학생이 동시에 실습합니다. 메가테스트에 미션 기록 연동 [예정].
자주 묻는 질문
Air나 Pro로도 수업할 수 있나요?
조종·시연과 시뮬레이터 수업(1~7차시)은 됩니다. 학생이 코드를 실물에 보내는 8~11차시는 개발 도구가 열린 EDU 모델이 필요합니다.
로봇 1대로 반 전체가 수업할 수 있나요?
보행 원리·강화학습 실험은 브라우저 시뮬레이터로 모든 학생이 동시에 합니다. 실물은 조별로 돌아가며 시뮬레이터에서 검증한 코드를 실행합니다.
교실에서 안전한가요?
15kg 로봇이 빠르게 움직이므로 3×3m 이상 빈 공간, 교사 감독, 비상 정지 리모컨이 필요합니다. 시뮬레이터에서 미리 확인한 낮은 속도의 명령만 실물에 보내도록 수업을 짭니다.
시뮬레이터의 보행은 실물과 같나요?
같은 로봇 모델(MuJoCo Menagerie)로 계산하지만, 보행 정책은 공개 연구용 정책이라 실물 제조사 정책과 다릅니다. 평지 위주로 학습되어 계단은 시뮬레이터에서 오르지 못합니다.
견적 요청
학교급과 학급 수를 알려 주시면 운영계획서 사업비 산출근거에 맞춘 견적을 보내 드립니다.