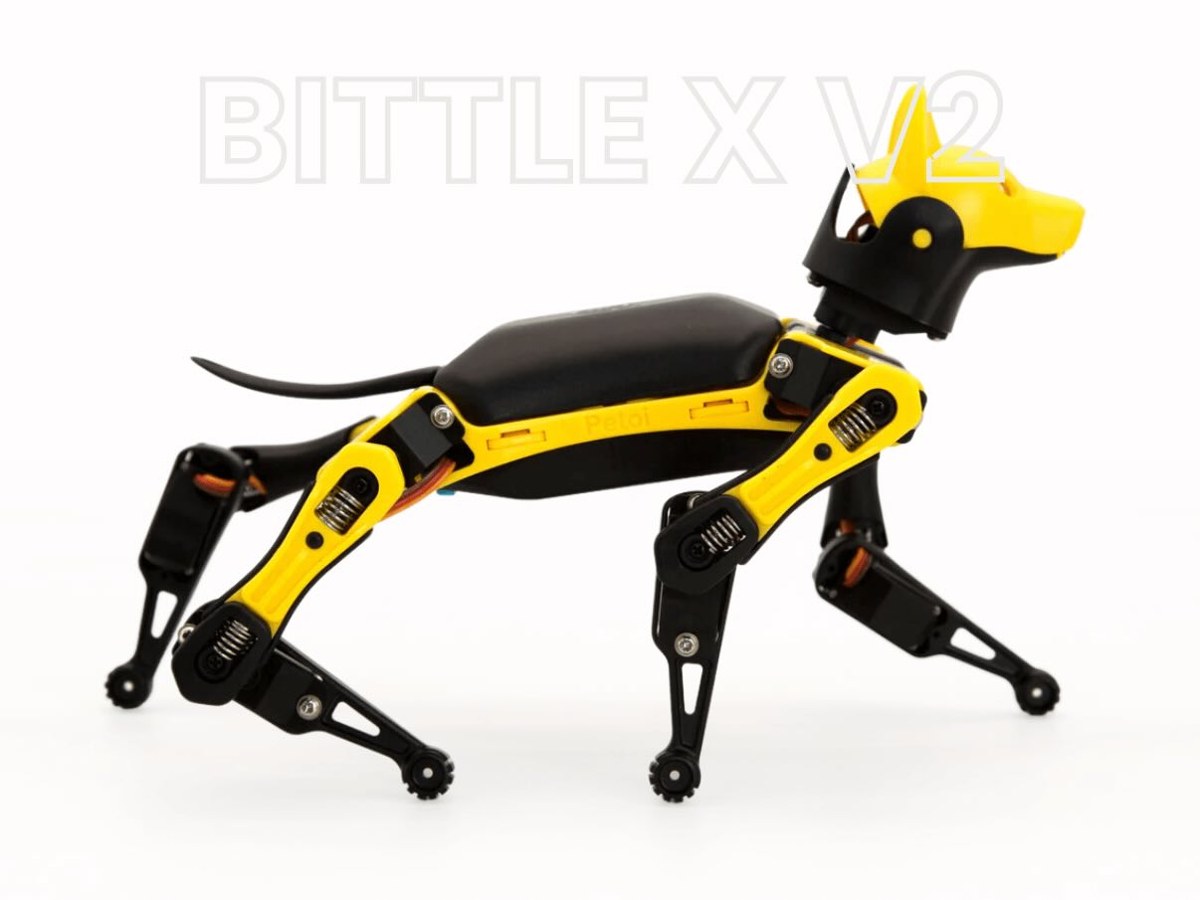
 Bittle X V2
Petoi Bittle X 로봇개
오픈소스 펌웨어로 움직이는 손바닥 크기 로봇개입니다. 블록에서 파이썬, C++까지 단계를 올리며 관절 동작과 걸음걸이를 직접 설계하고, 말로 부르면 알아듣습니다.
AI 중점학교 적합성
2026 AI 중점학교 운영계획서 168건 분석 기준국내 공식 총판이 확인되지 않아 해외 직구 또는 수입 대행이 필요하고 KC 인증은 확인 중입니다. 학교 단체 수업은 완성품(pre-assembled)을 권장합니다(조립형은 40~90분). 로봇팔 옵션은 금속(Alloy) 서보 버전에서만 쓸 수 있습니다. 카메라 추적은 별매 AI 비전 모듈이 필요하며, 강화학습 차시는 커뮤니티 시뮬레이션 자료를 활용하는 엔스크린 제안입니다. 제조사는 10세 미만은 어른과 함께 쓰도록 권합니다.
제품 특징
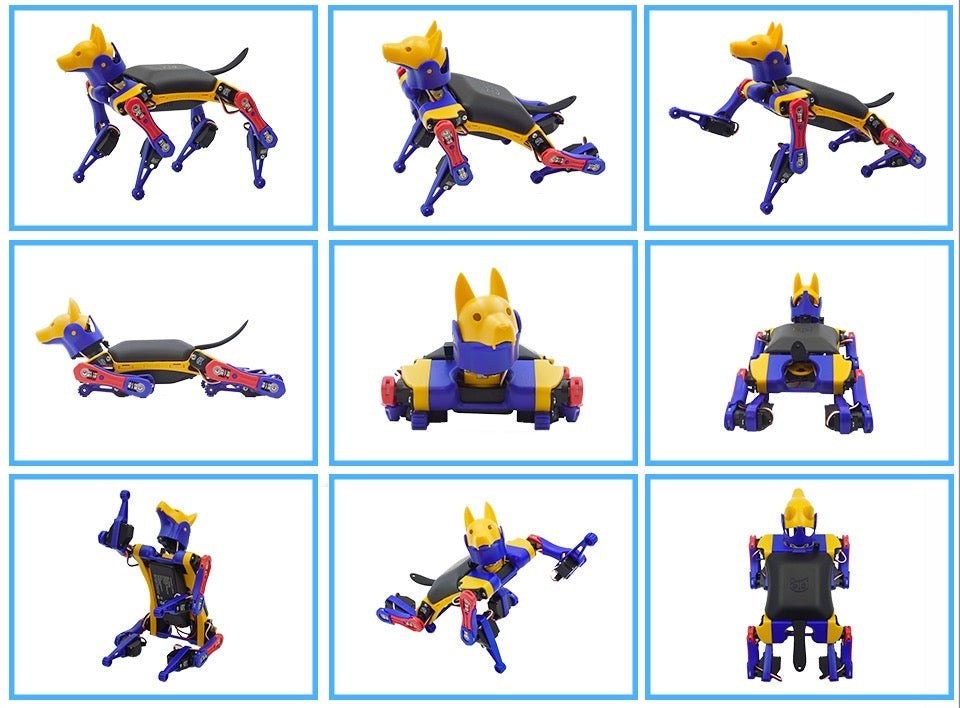
걸음걸이를 직접 설계한다
관절 각도 프레임을 이어 새 동작을 만들고, walk·trot·bound 걸음을 비교하며, 펌웨어의 걸음표까지 고칩니다. 오픈소스라 가능한 수업입니다.
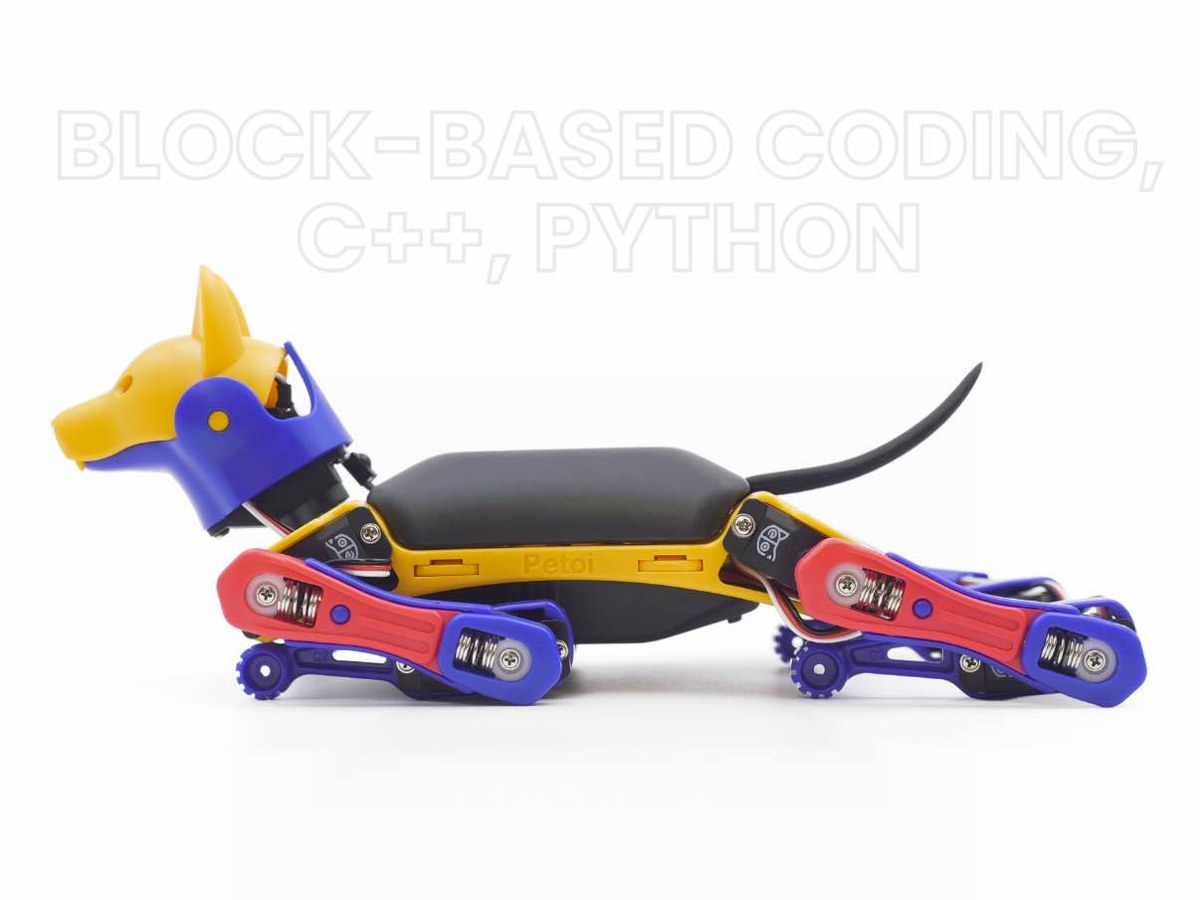
블록 → 파이썬 → C++
Petoi Coding Blocks로 시작해 파이썬 API로 실험하고, Arduino IDE에서 C++ 펌웨어를 수정하는 단계별 코딩입니다.
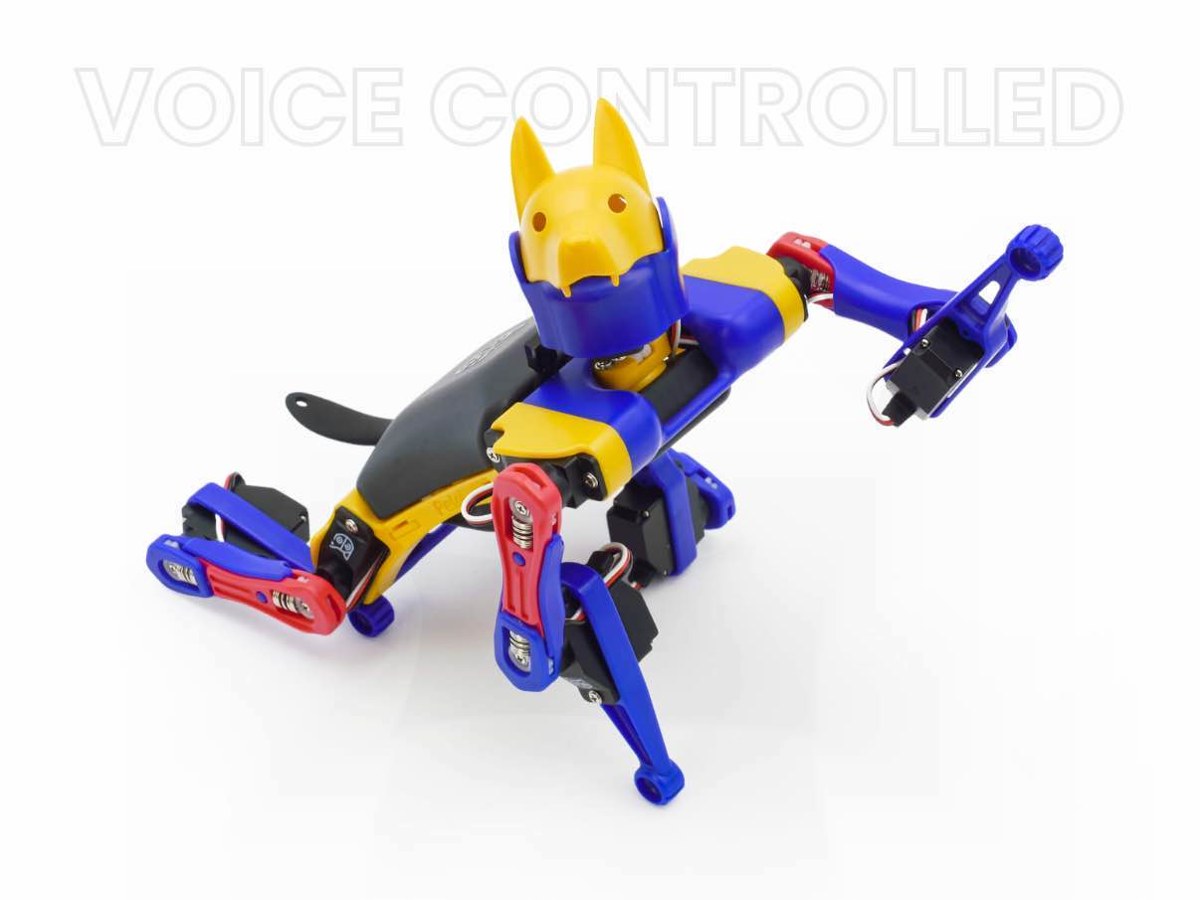
말로 부르는 로봇개
오프라인 음성 인식으로 기본 명령 35가지를 알아듣고, 명령 10가지는 직접 정합니다. 자이로·터치 센서로 반응합니다.
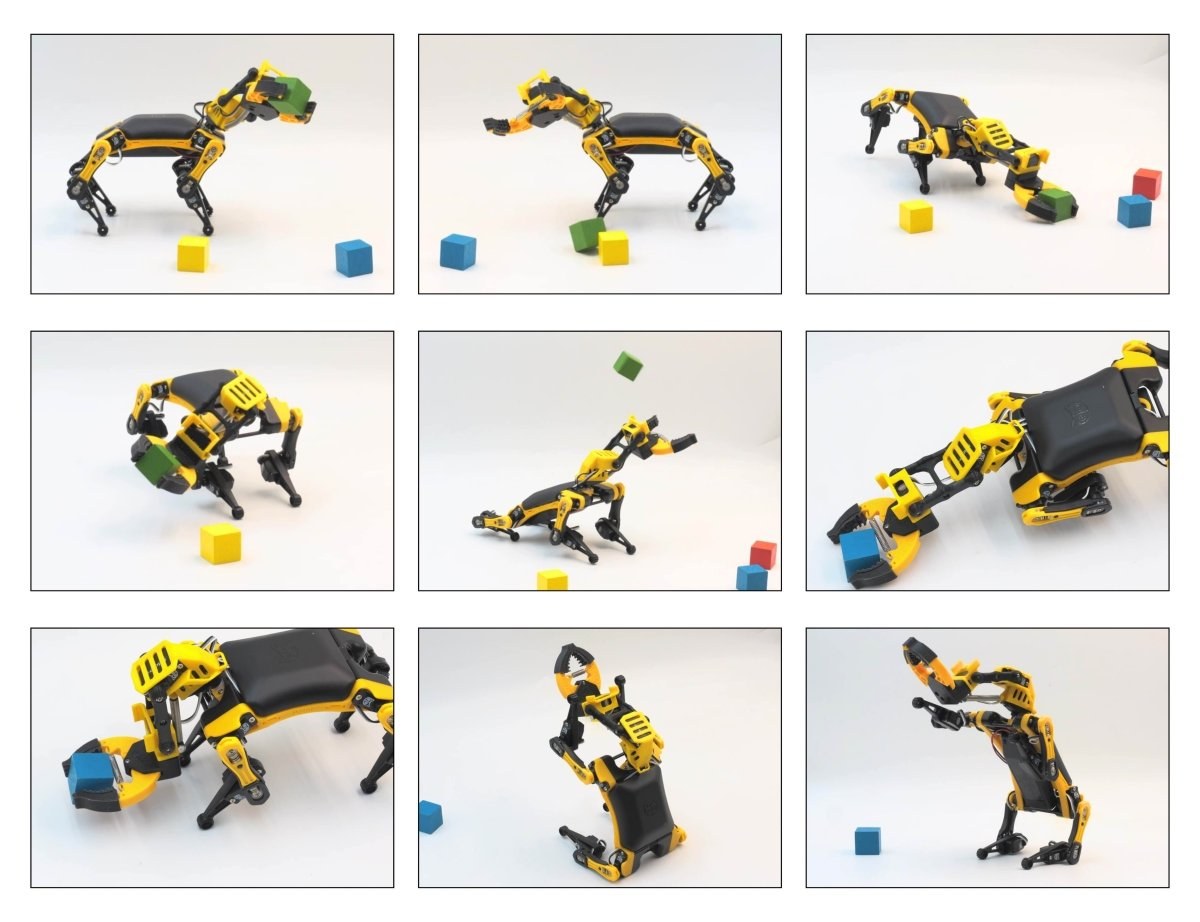
집게로 일하는 로봇개 (옵션)
Bittle X+Arm은 입에 집게를 달아 물건을 집어 옮깁니다. 카메라 모듈을 더하면 물체를 따라갑니다.
AI 기능 단계
진한 칸 = 지금 되는 기능 · 옅은 칸 = 조건부·예정 · 흰 칸 = 해당 없음영상으로 보기
영상마다 출처 표시 (Petoi 공식 유튜브) · 수업 영상은 메가테스트에서사진 자세히 보기
사진을 누르면 크게 볼 수 있습니다교육과정: Bittle X로 만드는 나만의 걸음걸이
정보·학교자율시간·주제선택·동아리로 운영합니다. 2인 1조, 블록 → 파이썬 → C++ 순서로 올라갑니다. 1단계는 중학교 전체, 2·3단계 C++·강화학습은 동아리 심화로 나눌 수 있습니다.
1단계 · 걷는 로봇개와 만나기 (5차시) 5개 차시 묶음
| 차시 | 단원 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 1 | 네 발로 걷는 로봇 | 동물과 로봇개의 걸음 비교, 관절·자유도 찾기, 서보·배터리 안전 수칙 · 메가테스트 사전 진단 | 인식 | 제안 | [성취기준 코드] |
| 2 | 보정과 앱 조종 | 서보 영점 보정, 앱의 기본 동작 35가지로 조종 | 표현·추론 | 공식 | [성취기준 코드] |
| 3 | 블록으로 첫 동작 | Petoi Coding Blocks로 앉기·걷기·인사 순서 만들기 | 표현·추론 | 공식 | [성취기준 코드] |
| 4 | 균형을 잡는 감각 | 자이로 센서로 넘어짐을 알아차리고 스스로 일어나는 반응 관찰 | 인식 | 공식 + 제안 | [성취기준 코드] |
| 5 | 말로 부르는 로봇개 | 내장 음성 인식 명령 35가지와 직접 정하는 명령 10가지 | 상호작용 | 공식 | [성취기준 코드] |
2단계 · 나만의 걸음걸이 설계 (6차시) 5개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 6 | 다리의 기하학 | 2관절 다리 끝 위치를 삼각함수로 계산하는 기구학 | 표현·추론 | 제안 | [성취기준 코드] |
| 7–8 | 관절 프레임으로 새 동작 | 관절 각도 프레임을 이어 새 기술(skill) 만들기, 손으로 자세를 잡아 기록하기(피드백 서보) | 표현·추론 | 공식 | [성취기준 코드] |
| 9 | 걸음걸이 비교 | walk·trot·bound 걸음의 발 순서와 속도·안정성 비교 | 표현·추론 | 공식 + 제안 | [성취기준 코드] |
| 10 | 파이썬으로 실험하기 | Python API로 보폭·주기를 바꾸며 속도 측정·기록 | 표현·추론 | 공식 + 제안 | [성취기준 코드] |
| 11 | 펌웨어 속 걸음표 | C++ OpenCat 펌웨어에서 걸음 테이블을 고쳐 업로드, 경사·턱 보행 개선 | 표현·추론 | 공식 | [성취기준 코드] |
3단계 · 감각과 AI (6차시) 5개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 12 | 만지면 반응하는 로봇개 | 등 터치 센서·자이로 반응으로 행동 프로그램 | 상호작용 | 공식 | [성취기준 코드] |
| 13 | 카메라로 따라가기 | AI 비전 모듈(옵션)로 물체·사람 따라가기 | 인식 | 공식 | [성취기준 코드] |
| 14–15 | 시뮬레이션에서 걷기 학습 | MuJoCo·OpenCat Gym에서 강화학습으로 걸음 배우기 맛보기, 사람이 만든 걸음과 비교 | 학습 | 제안 | [성취기준 코드] |
| 16 | 로봇팔로 물건 옮기기 (선택) | Bittle X+Arm으로 물건을 집어 옮기는 미션 | 상호작용 | 공식 | [성취기준 코드] |
| 17 | 반려 로봇의 미래 | 반려·돌봄 로봇 사례, 동물 모양 로봇과 사람의 관계·안전 토론, 팀 발표 · 메가테스트 사후 진단 | 사회적 영향 | 제안 | [성취기준 코드] |
출처: 공식·교재 = 제조사 자료의 활동 · 제안 = 엔스크린이 설계한 차시 구성과 활동
학년 로드맵
메가테스트와 함께 수업합니다
교구만 보내지 않습니다. 차시별 수업 자료, 학생 과제, 결과보고서에 쓸 기록까지 한곳에서 관리합니다.
차시별 지도안, 보정·안전 안내, 블록·파이썬·C++ 예제 한글 해설, 기구학 학습지, 평가 루브릭
관절 프레임 설계지, 걸음걸이 비교 실험 기록, 파이썬 실험 노트, 팀 프로젝트 영상 제출
학급별 진도·평가 현황, 결과보고서용 운영 실적·사진 내보내기
운영계획서에 이렇게 쓰세요
교육부 표준 양식(Ⅱ. 운영 계획, Ⅲ. 사업비)에 바로 붙여 넣을 수 있는 예시 문구입니다. 학교 상황에 맞게 고쳐 쓰세요.
걸음걸이를 설계하는 4족 보행 로봇 프로젝트 운영
2~3학년 정보(또는 학교자율시간)와 연계한 17차시 프로젝트 「나만의 걸음걸이」를 운영하여, 오픈소스 4족 보행 로봇과 메가테스트를 활용해 학생이 다리 기구학을 계산하고 관절 동작과 걸음걸이를 블록·파이썬·C++로 직접 설계하며, 음성·센서 반응과 시뮬레이션 강화학습으로 로봇이 걷는 법을 배우는 과정을 탐구한다.
2~3학년 | 정보(또는 학교자율시간) | 4족 보행 로봇 프로젝트 | 학기 17시간
1~3학년 | 창체 동아리 | 로봇 보행 심화 | 연간 [시간]
4족 보행 로봇(Bittle X V2 완성품, 2인 1조) [단가]원 × [대수]대 = [금액]원 (교육운영비)
예비 서보·배터리 [단가]원 × [수량] = [금액]원 (교육운영비)
메가테스트 학교 이용권 [단가]원 × 1년 = [금액]원 (교육운영비)
사양
- 메인 MCU
- ESP32 (BiBoard)
- 자유도
- 9 (다리 8 = 다리당 2관절, 목 1) · Arm 옵션 집게
- 서보
- 라이트(플라스틱) 또는 금속(Alloy, 피드백) 서보 · Arm은 금속 서보 필요
- 센서
- 자이로(IMU), 오프라인 음성 인식, 등 터치 센서(V2), Grove 확장 소켓
- 프로그래밍
- Petoi Coding Blocks, 파이썬 API, C++(Arduino IDE), 모바일·PC 앱
- 공개 범위
- OpenCat 펌웨어·걸음 코드 공개 (라이선스 확인 중)
- 확장
- AI 비전 모듈·센서 팩(별매), 라즈베리파이 연결 가능
- 배터리
- 충전식 리튬이온, 약 1시간
- KC 인증
- 확인 중
구성과 가격
라이트 서보 · 공식몰가 (조립형 $319)
금속 서보 + 집게 · 공식몰가 (조립형 $449)
2인 1조 완성품 12대 + 예비 서보 + 미션 매트 + 메가테스트 1년 + 교원 연수
가격은 Petoi 공식몰가(2026-10-05 조회)입니다: Bittle X V2 조립형 $319 · 완성품 $339(라이트 서보), 금속 서보 $379·$399, +Arm $449·$469. 국내 유통가·관부가세는 확인 중입니다.
연수와 지원
도입 연수 3시간(보정, 앱, 블록), 심화 3시간(관절 프레임 설계, 파이썬 API, 펌웨어 업로드).
로봇 번호표, 예비 서보, 배터리 충전 수칙 카드, 미션 매트(경사·턱).
국내 총판 없음 · 엔스크린 수입·KC 인증 대행 검토, 서보 단품 가격 확인 중
자주 묻는 질문
학생이 걸음걸이를 정말 바꿀 수 있나요?
네. 관절 각도 프레임으로 새 동작을 만들고, 파이썬으로 보폭·주기를 바꾸고, C++ 펌웨어의 걸음표까지 고칠 수 있습니다. 펌웨어가 오픈소스이기 때문입니다.
조립형과 완성품 중 무엇을 사야 하나요?
정규 수업은 완성품을 권장합니다. 조립형은 40~90분이 걸려 동아리에서 조립 자체를 활동으로 쓸 때 고릅니다.
로봇팔을 나중에 달 수 있나요?
금속(Alloy) 서보 버전만 가능합니다. 라이트 서보는 팔 무게를 감당하지 못합니다.
국내에서 살 수 있나요?
국내 공식 총판이 확인되지 않아 해외 직구나 수입 대행이 필요합니다. 엔스크린이 수입·KC 인증 대행을 검토하고 있습니다.
견적 요청
학교급과 학급 수를 알려 주시면 운영계획서 사업비 산출근거에 맞춘 견적을 보내 드립니다.