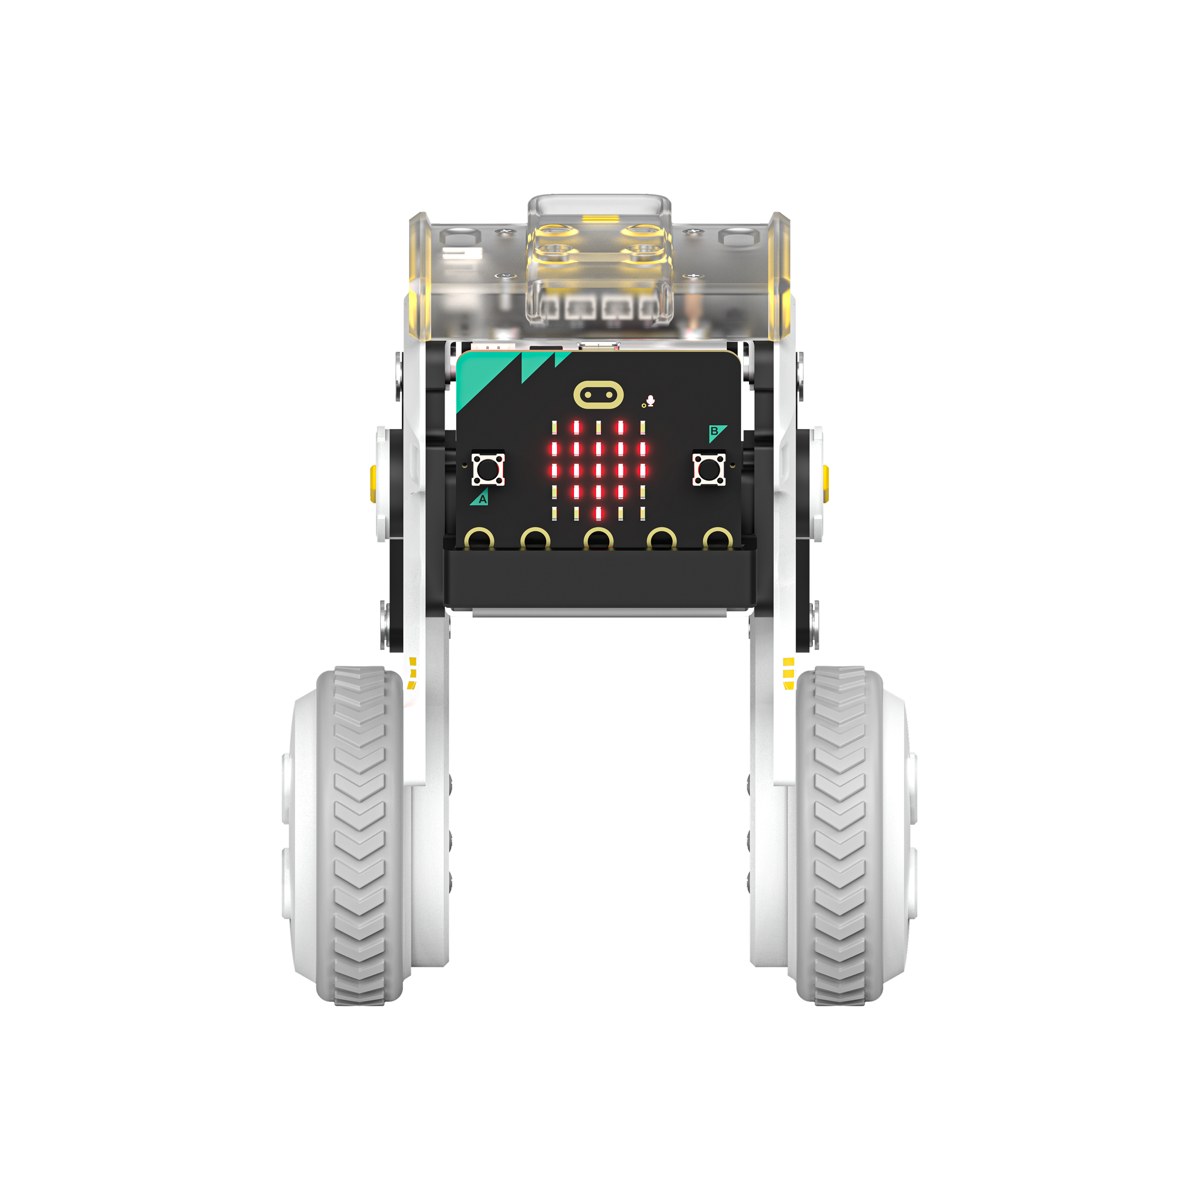
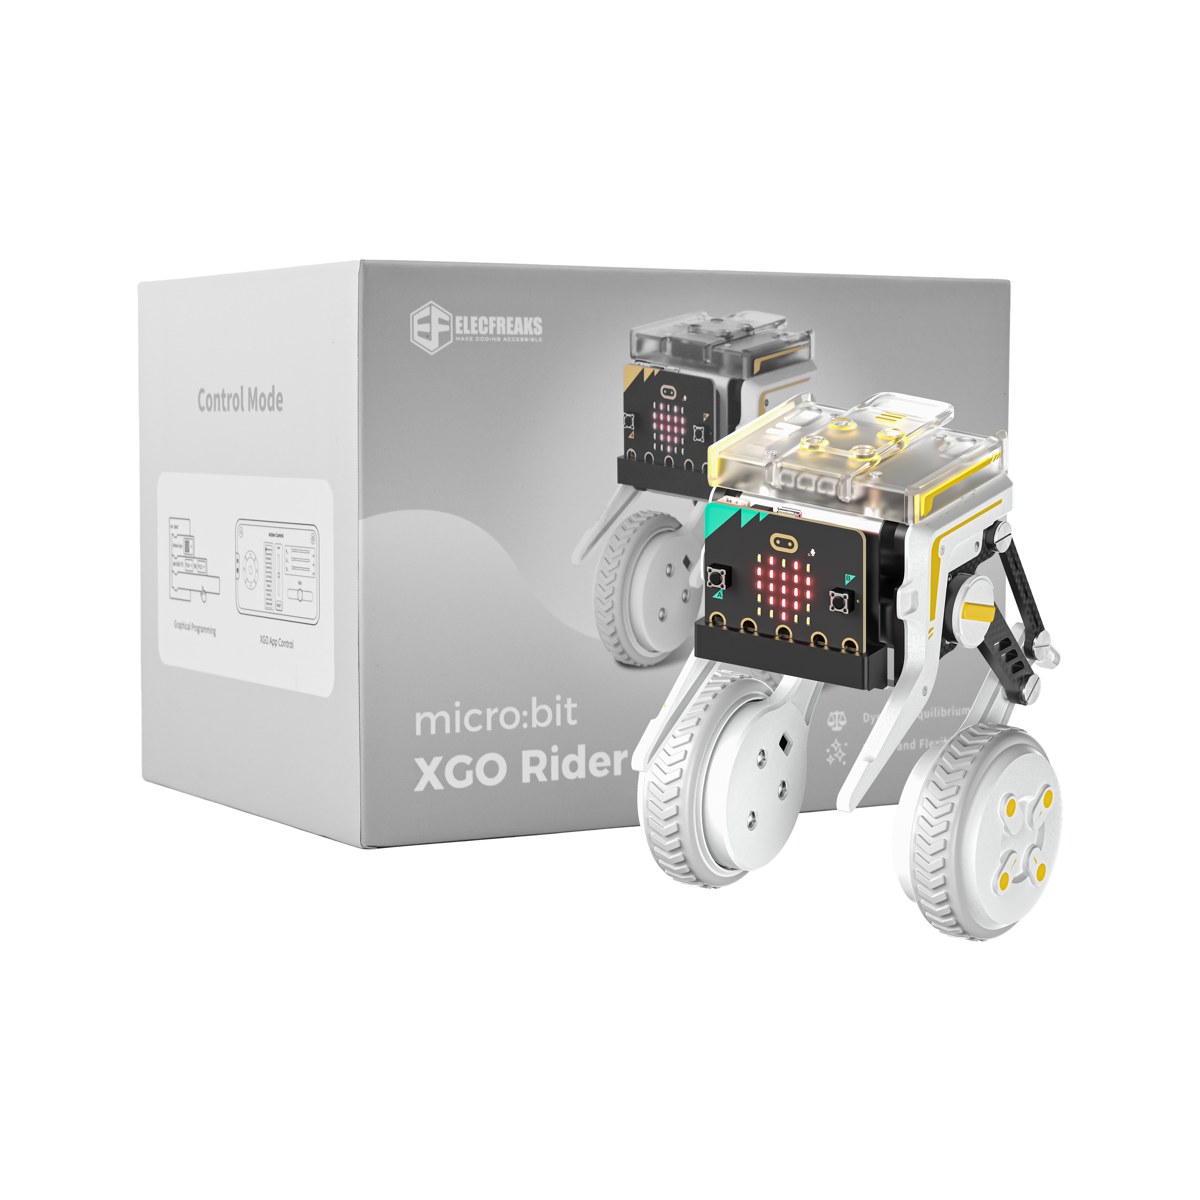
 정면 (micro:bit 장착)
XGO-Rider (micro:bit)
두 다리 끝 바퀴로 스스로 균형을 잡는 손바닥 크기 로봇입니다. micro:bit를 꽂아 MakeCode 블록으로 키를 바꾸고, 달리고, 공연합니다. 휠-레그 로봇의 첫걸음입니다.
AI 중점학교 적합성
2026 AI 중점학교 운영계획서 168건 분석 기준균형 제어는 로봇 안의 ESP32 펌웨어가 맡고, 블록으로는 균형 켜기·끄기와 높이·이동 같은 동작만 다룹니다(PID 직접 수정은 XGO-Rider2·Wobbly 뒤뚱이 과정). 카메라가 없어 AI 인식 기능은 없습니다. 기본 키트에는 micro:bit가 없어 V2를 따로 준비합니다(포함 옵션 $299.99). CE·RoHS 표시가 있고 KC 인증과 국내 판매가는 확인 중입니다.
제품 특징
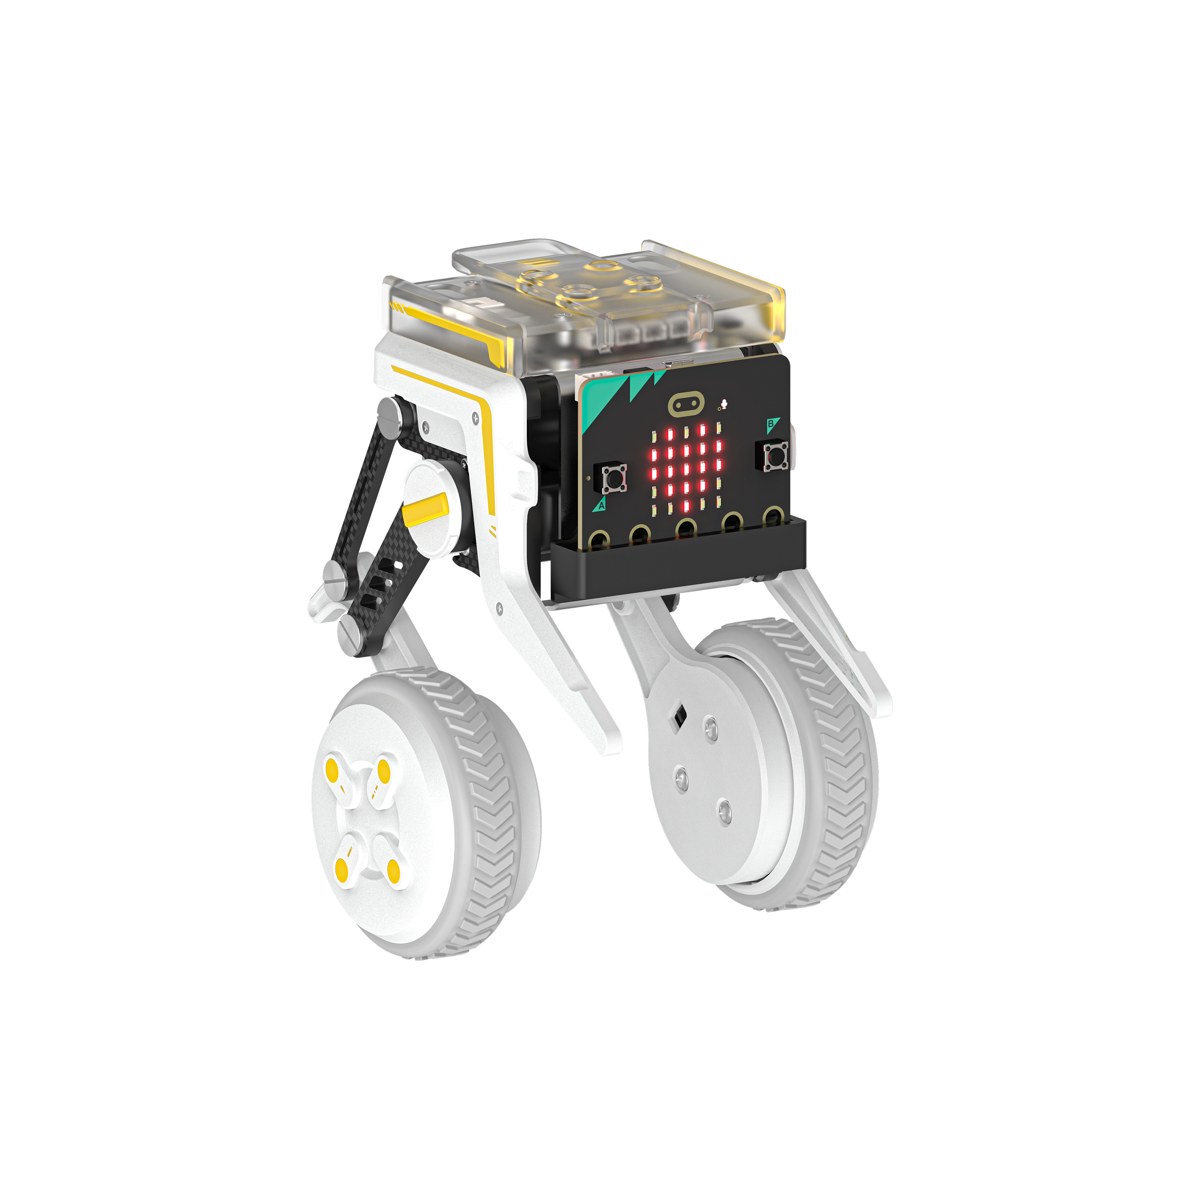
손바닥 위의 휠-레그 로봇
브러시리스 허브 모터 2개와 금속 서보 2개로 스스로 균형을 잡고, 키를 116~158 mm로 바꾸며 달립니다. 휠-레그 로봇의 원리를 손에 들고 관찰합니다.
micro:bit 블록 코딩
micro:bit를 꽂고 MakeCode 블록으로 이동·회전·높이·조명·공연을 프로그래밍합니다. 확장 블록에 한국어 번역이 있어 처음 코딩하는 학생도 시작할 수 있습니다.
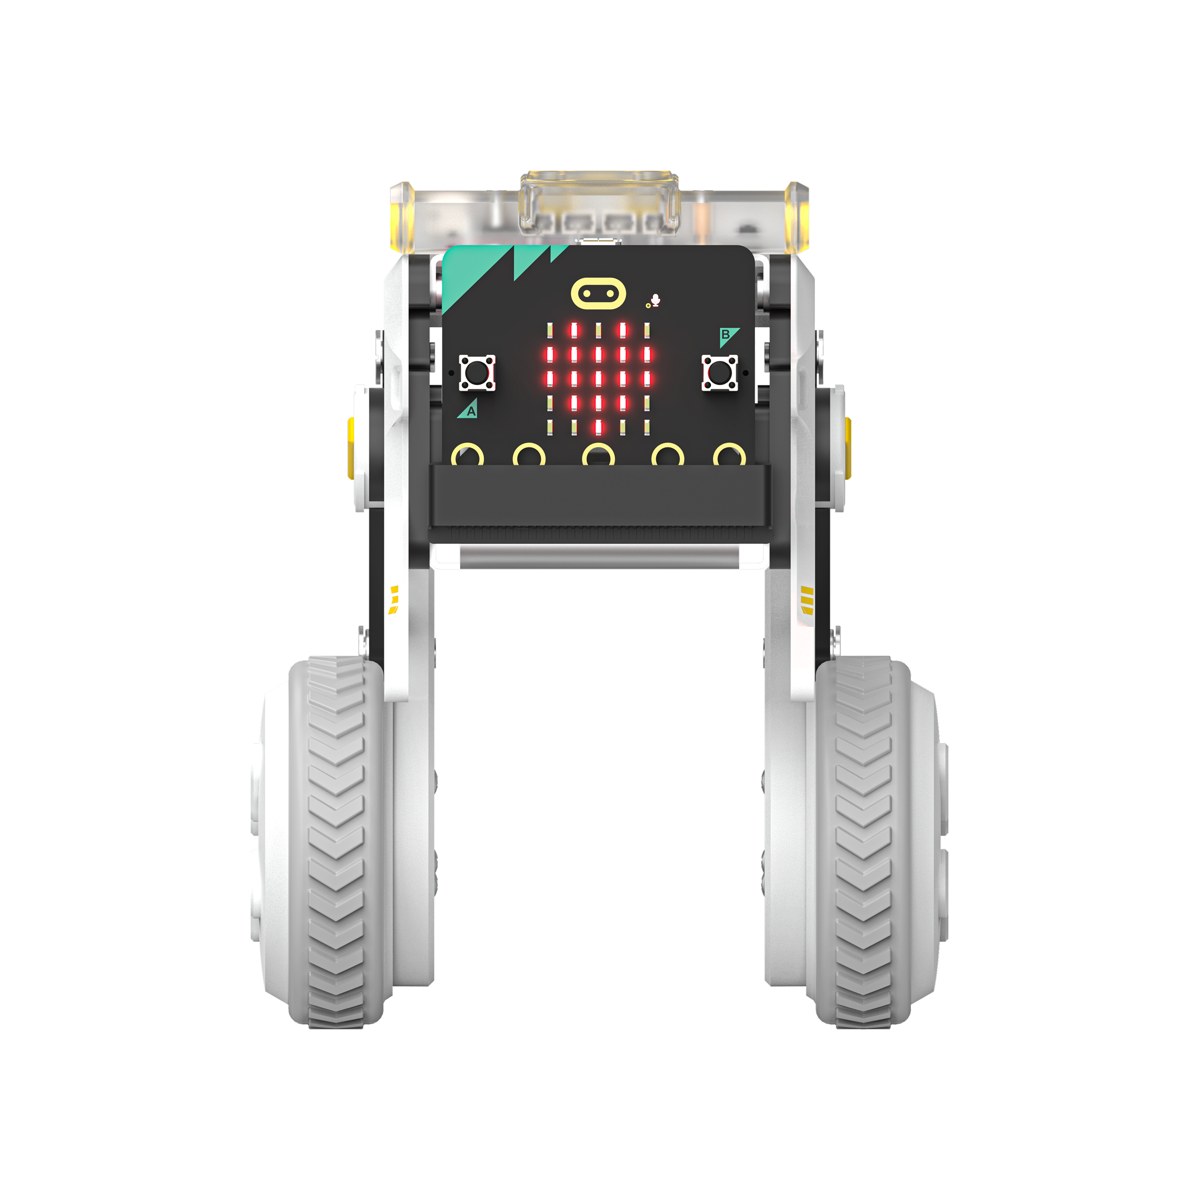
기울기를 읽는 센서
로봇 몸의 roll·pitch·yaw 값을 읽어 화면에 띄우고, 균형을 끄고 켜며 오뚝이처럼 되돌아오는 원리를 눈으로 확인합니다.
미션과 팀 공연
좁은 다리 건너기, 구불길, 순찰 로봇, 조이스틱 조종을 거쳐 음악·조명·동작을 묶은 팀 공연으로 마무리합니다.
AI 기능 단계
진한 칸 = 지금 되는 기능 · 옅은 칸 = 조건부·예정 · 흰 칸 = 해당 없음영상으로 보기
영상마다 출처 표시 (ELECFREAKS 공식 유튜브) · 수업 영상은 메가테스트에서사진 자세히 보기
사진을 누르면 크게 볼 수 있습니다교육과정: 처음 만나는 휠-레그 로봇
정보·학교자율시간·주제선택·동아리로 운영합니다. 2~3인 1조, 블록 코딩(MakeCode)으로 진행하며 공식 Case 15개를 차시에 넣었습니다. MakeCode 확장에 한국어 블록 번역이 있습니다.
1단계 · 휠-레그 로봇과 만나기 (5차시) 4개 차시 묶음
| 차시 | 단원 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 1 | 넘어지지 않는 로봇 | 바퀴 달린 두 다리 로봇은 어떻게 서 있을까(역진자), 앱으로 조종해 보기, 배터리·낙하 안전 약속 · 메가테스트 사전 진단 | 인식 | 공식 + 제안 | [성취기준 코드] |
| 2 | 퍼포먼스와 무지개 조명 | MakeCode 확장 추가, 퍼포먼스 모드와 RGB 조명 (Case 01·02) | 표현·추론 | 공식 | [성취기준 코드] |
| 3 | 키를 바꾸는 다리 | 몸 높이와 좌우 기울기 블록, 낮게·높게 달리기 (Case 06) | 표현·추론 | 공식 | [성취기준 코드] |
| 4–5 | 몸의 기울기 읽기 | roll·pitch·yaw 값을 화면에 띄우고, 균형을 껐다 켜며 오뚝이처럼 되돌아오는 모습 관찰 (Case 11) | 인식 | 공식 + 제안 | [성취기준 코드] |
2단계 · 움직임 프로그래밍 (6차시) 4개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 6 | 앞뒤로, 빙글빙글 | 속도·시간으로 이동, 시계·반시계 회전 (Case 09) | 표현·추론 | 공식 | [성취기준 코드] |
| 7–8 | 미션 길 달리기 | 좁은 다리 건너기, 구불구불한 길 통과 (Case 05·12) | 표현·추론 | 공식 + 제안 | [성취기준 코드] |
| 9 | 스쿼트와 고개 흔들기 | 반복문으로 주기 동작 만들기 (Case 07·10) | 표현·추론 | 공식 | [성취기준 코드] |
| 10–11 | 순찰 로봇 | 정해진 길을 돌며 micro:bit 소리·버튼에 반응하는 경비 로봇 (Case 13) | 상호작용 | 공식 + 제안 | [성취기준 코드] |
3단계 · 팀 프로젝트 (6차시) 4개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 12–13 | 조이스틱 조종 | 다른 micro:bit로 무선 조종기 만들기 (Case 15) | 상호작용 | 공식 | [성취기준 코드] |
| 14–15 | 우리 팀 공연 | 음악·조명·동작을 묶은 1분 공연 프로그램 | 표현·추론 | 제안 | [성취기준 코드] |
| 16 | 공연과 발표 | 팀별 공연, 잘 된 점·고칠 점 발표 | 상호작용 | 제안 | [성취기준 코드] |
| 17 | 균형 로봇과 생활 | 배송·경비 로봇 사례, 사람 곁의 로봇 안전 토론 · 메가테스트 사후 진단 | 사회적 영향 | 제안 | [성취기준 코드] |
출처: 공식·교재 = 제조사 자료의 활동 · 제안 = 엔스크린이 설계한 차시 구성과 활동
학년 로드맵
메가테스트와 함께 수업합니다
교구만 보내지 않습니다. 차시별 수업 자료, 학생 과제, 결과보고서에 쓸 기록까지 한곳에서 관리합니다.
차시별 지도안, MakeCode 예제(한국어 블록), Case 15개 한글 해설, 안전·충전 수칙, 평가 루브릭
블록 코딩 실습지, 기울기 값 관찰 기록, 미션 길 도전 기록, 팀 공연 기획서·영상 제출
학급별 진도·평가 현황, 결과보고서용 운영 실적·사진 내보내기
운영계획서에 이렇게 쓰세요
교육부 표준 양식(Ⅱ. 운영 계획, Ⅲ. 사업비)에 바로 붙여 넣을 수 있는 예시 문구입니다. 학교 상황에 맞게 고쳐 쓰세요.
블록 코딩으로 만나는 휠-레그 로봇 프로젝트 운영
1~2학년 정보(또는 학교자율시간)와 연계한 17차시 프로젝트 「처음 만나는 휠-레그 로봇」을 운영하여, 스스로 균형을 잡는 휠-레그 로봇과 메가테스트를 활용해 학생이 센서로 기울기를 관찰하고 블록 코딩으로 이동·미션·공연 프로그램을 만들며 피지컬 AI 로봇의 기본 원리를 체험한다.
1~2학년 | 정보(또는 학교자율시간) | 휠-레그 로봇 코딩 | 학기 17시간
전 학년 | 창체 동아리 | 로봇 공연 프로젝트 | 연간 [시간]
휠-레그 밸런싱 로봇(XGO-Rider micro:bit, 2~3인 1조) [단가]원 × [대수]대 = [금액]원 (교육운영비)
micro:bit V2 [단가]원 × [대수]개 = [금액]원 (교육운영비)
메가테스트 학교 이용권 [단가]원 × 1년 = [금액]원 (교육운영비)
사양
- 크기·무게
- 135 × 118 × 116~158 mm (높이 가변), 600 g
- 메인 MCU
- micro:bit V2 (사용자 프로그램) + 내부 ESP32-WROVER-B (균형 제어), UART 연결
- 바퀴
- FOC 브러시리스 허브 모터 2개 (8.4V, 피크 2 kg·cm)
- 다리
- 4.5 kg·cm 금속 버스 서보 2개, 4절 링크
- 센서·출력
- IMU(roll·pitch·yaw), 스피커 3W, RGB LED 4개 + micro:bit V2 센서
- 배터리
- 18500 2S 1400 mAh, Type-C 충전, 약 2시간 (상품 페이지는 3시간 이상)
- 프로그래밍
- MakeCode(한국어 블록 번역), MicroBlocks, Python(시리얼 프로토콜), 앱 조종
- 균형 제어
- 펌웨어 내장 · 블록으로 켜기·끄기만 (PID 수정 불가)
- 재질
- 1 mm 알루미늄 합금, PC, 탄소섬유
- 대상 연령
- 10세 이상
- 인증
- CE·RoHS 표시 · KC 확인 중
구성과 가격
본체 + 어댑터 + 케이블 · 공식몰 할인가
micro:bit V2 포함 · 공식몰 할인가
2~3인 1조 12대 + micro:bit + 미션 매트 + 메가테스트 1년 + 교원 연수
가격은 ELECFREAKS 공식몰 할인가(2026-10-05 조회, micro:bit 미포함 $279 · 포함 $299.99)입니다. 국내 판매가(ICbanQ 약 45만 원 검색)와 학교 공급가는 확인 중입니다.
연수와 지원
도입 연수 3시간(MakeCode 확장, 보정 모드, 안전), 심화 2시간(조이스틱 조종, 공연 프로젝트).
로봇 번호표, 충전 수칙 카드, 미션 길 매트(다리·구불길), 예비 나사·케이블.
국내 유통 확인 중 · 서보·바퀴 단품 공급 여부 확인 중
자주 묻는 질문
학생이 균형 제어(PID)를 직접 바꿀 수 있나요?
이 키트는 균형 제어가 펌웨어 안에 있어 블록으로는 켜기·끄기만 됩니다. 균형 원리는 기울기 값을 관찰하며 배우고, PID를 직접 짜는 과정은 고등학교 XGO-Rider2나 Wobbly 뒤뚱이 과정으로 이어집니다.
micro:bit가 들어 있나요?
기본 키트에는 없습니다. micro:bit V2가 필요하며, 학교에 있는 것을 쓰거나 포함 옵션을 고릅니다.
AI 수업도 되나요?
카메라가 없어 AI 인식 수업은 어렵습니다. AI 비전과 대화가 필요하면 같은 몸체에 라즈베리파이를 단 XGO-Rider2를 권장합니다.
떨어뜨리면 고장 나지 않나요?
금속·탄소섬유 몸체지만 책상에서 떨어지면 서보가 상할 수 있습니다. 바닥 매트 위에서 실습하고 책상 가장자리 주행은 피합니다.
견적 요청
학교급과 학급 수를 알려 주시면 운영계획서 사업비 산출근거에 맞춘 견적을 보내 드립니다.