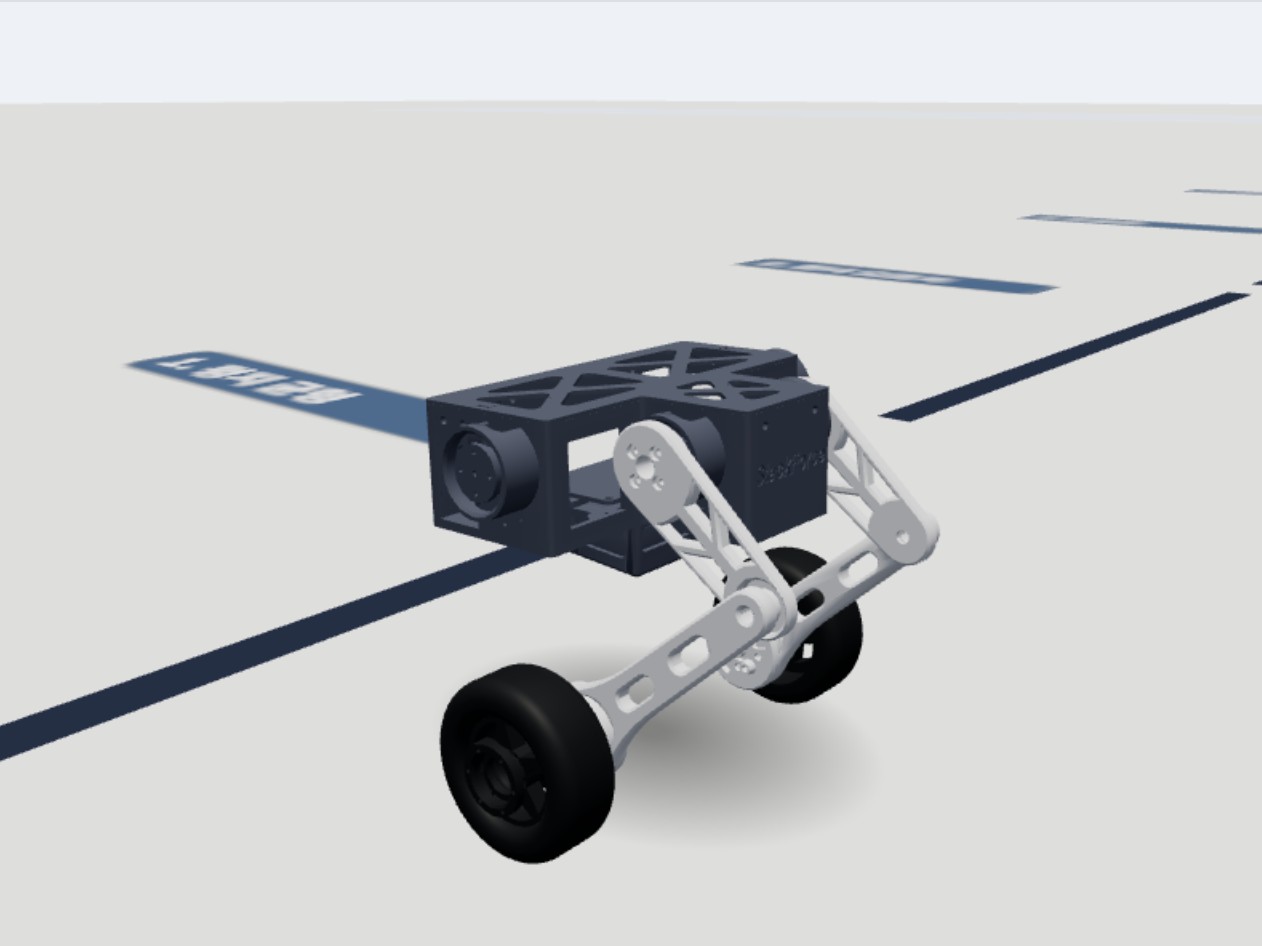
 Wobbly 뒤뚱이 (단계 학습 시뮬레이터 화면)
Wobbly 뒤뚱이 휠-레그 로봇
두 다리 끝의 바퀴로 스스로 균형을 잡고, 키를 바꾸고, 울퉁불퉁한 길도 달리는 손바닥 크기 휠-레그 로봇입니다. 엔스크린 단계 학습 시뮬레이터에서 "배우기 전에는 넘어지고, 배우고 나면 해내는" 과정을 평지·경사·얼음판·턱·낮은 문 순서로 보여 주고, 실물에서는 공개된 C++ 균형 제어 코드를 학생이 직접 고치며 PID부터 다리 역기구학까지 배웁니다.
AI 중점학교 적합성
2026 AI 중점학교 운영계획서 168건 분석 기준카메라가 없어 AI 인식 수업에는 맞지 않고, 제어공학(PID·역기구학) 중심 상품입니다. 공식 강좌 코드의 주석과 영상 강좌는 중국어이고 위키·이론 교재는 영문·중문이라 한국어 교재는 엔스크린이 만듭니다. 바퀴 모터의 FOC 핵심부는 컴파일된 라이브러리로만 제공됩니다. 리튬폴리머 배터리를 쓰므로 전용 충전기·보관 백·넘어짐 대비 매트가 필요하고, 전원을 켤 때는 바퀴를 띄워 수평으로 들어 보정해야 합니다. 조립 여부·배터리 사양·KC 인증·국내 유통은 확인 중입니다.
제품 특징
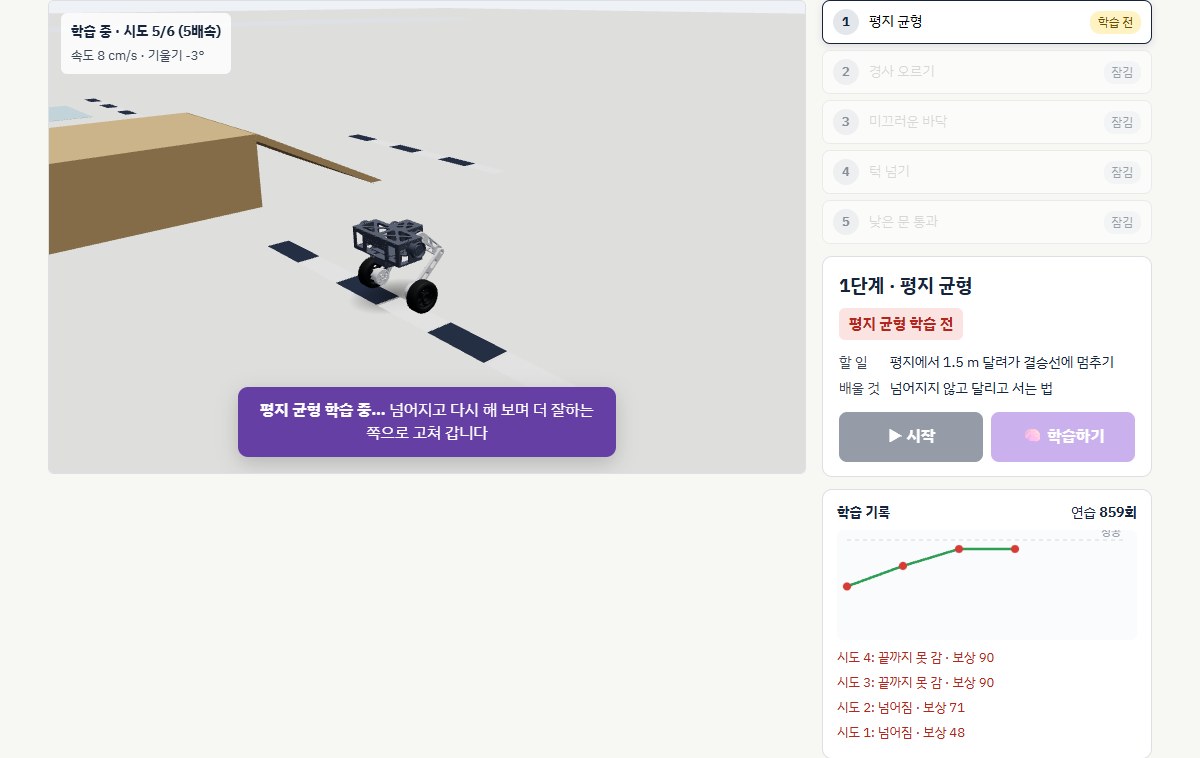
한 단계씩 배우는 로봇 (시뮬레이터)
평지에서 ▶ 시작을 누르면 조금 가다 넘어집니다. 학습하기를 누르면 빠르게 감은 시도와 보상 그래프로 배우는 과정을 보여 주고, 다시 ▶ 시작하면 균형을 잡고 결승선에 섭니다. 이어서 26° 경사, 얼음판, 턱, 낮은 문을 차례로 배웁니다. 영업 설명과 수업 도입에 그대로 씁니다.
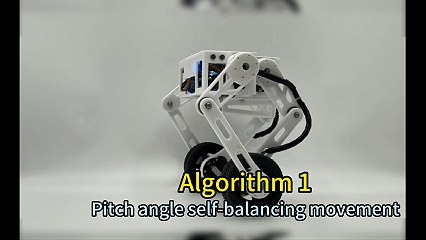
스스로 균형 잡는 원리
넘어지려는 쪽으로 바퀴를 굴려 바로 서는 역진자 원리를 IMU 기울기 값과 P 제어로 직접 구현합니다. 이득값을 바꾸며 흔들림과 넘어짐을 비교합니다.
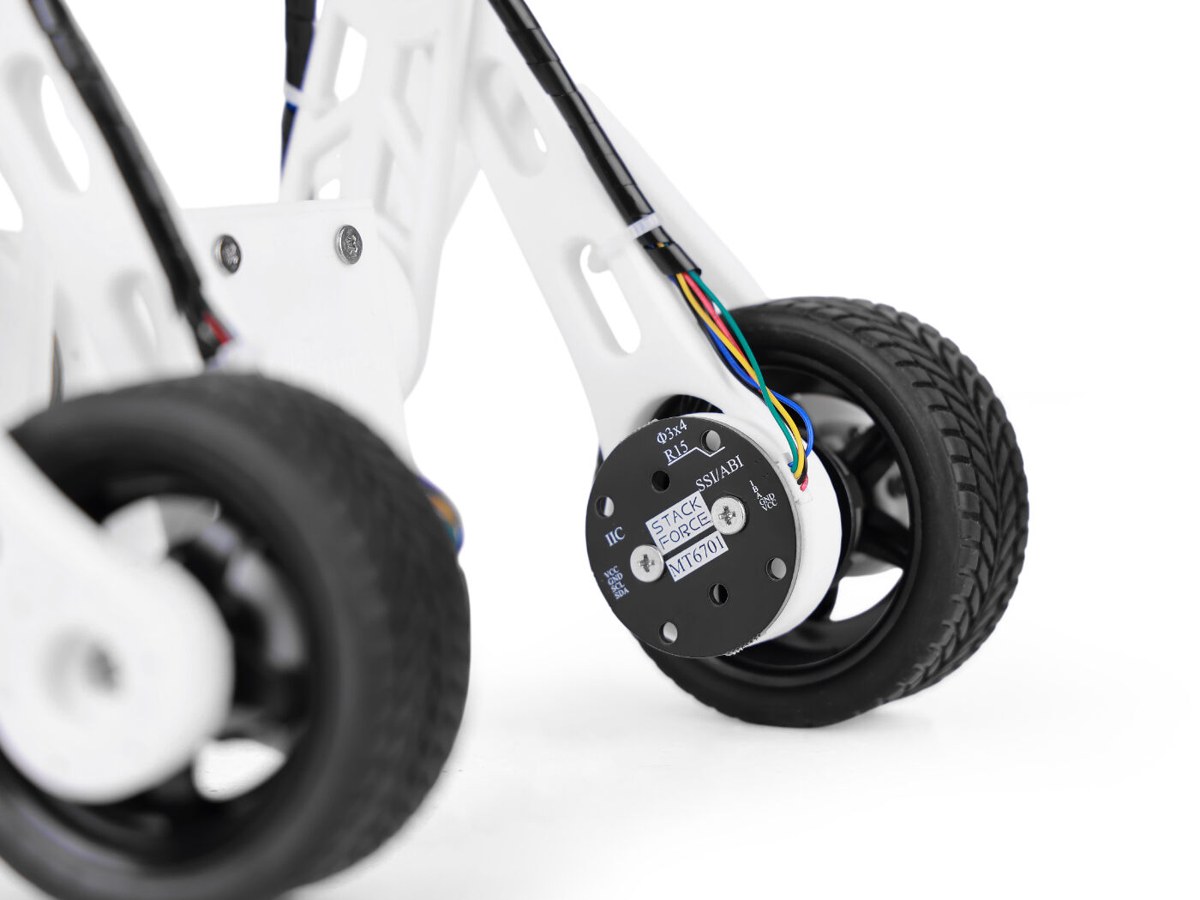
코드를 직접 고치는 제어공학
속도 PID → 목표 기울기 → 바퀴 토크로 이어지는 균형 제어가 C++로 공개되어 있습니다. 회전, 롤 보정, 지형 적응까지 공식 강좌 코드를 한 단계씩 고칩니다.
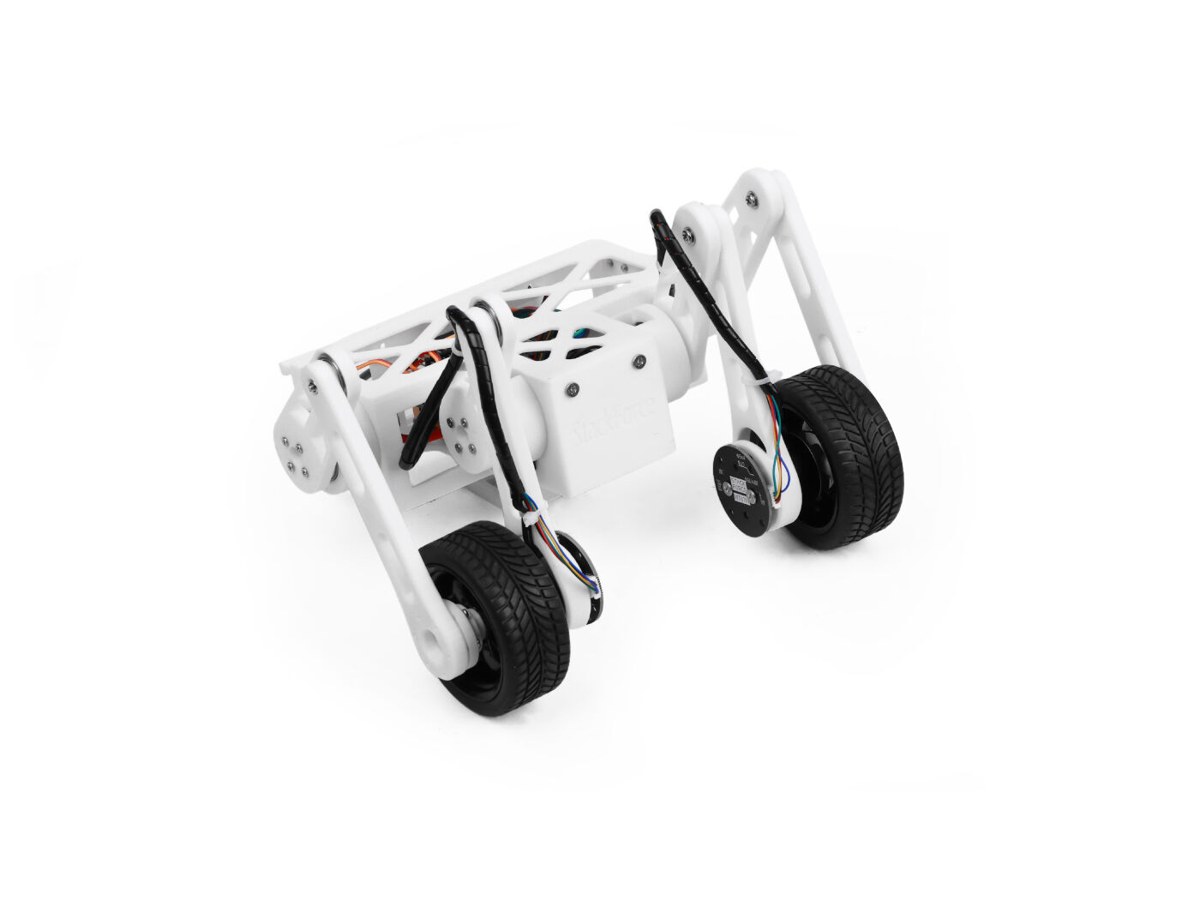
키를 바꾸는 병렬 링크 다리
서보 4개로 움직이는 5절 링크 다리의 역기구학을 계산해 키를 12~21 cm로 바꾸고, 한쪽 다리 높이로 기울어진 몸을 바로잡습니다.
울퉁불퉁한 길과 시뮬레이션
경사로·턱을 넘는 지형 적응 제어를 실험하고, 공개된 URDF로 시뮬레이션에서 이득값을 먼저 비교합니다(엔스크린 제안 차시).
AI 기능 단계
진한 칸 = 지금 되는 기능 · 옅은 칸 = 조건부·예정 · 흰 칸 = 해당 없음영상으로 보기
영상마다 출처 표시 · 공식몰 페이지에 실린 영상 (업로드 채널은 Seeed 공식 채널이 아님) · 수업 영상은 메가테스트에서사진 자세히 보기
사진을 누르면 크게 볼 수 있습니다교육과정: 넘어지지 않는 로봇, 휠-레그 제어공학
'로봇 공학'·'인공지능 기초' 심화, 공학 계열 동아리, 공동교육과정으로 운영합니다. 2인 1조를 권장합니다(대당 $299). 공식 강좌 3~9강 코드를 차시에 그대로 쓰고, 시뮬레이션 실험 차시는 엔스크린이 추가합니다.
1단계 · 균형의 원리 (5차시) 4개 차시 묶음
| 차시 | 단원 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 1 | 넘어지지 않는 로봇 | 역진자 원리, 휠-레그 로봇 사례(경비·배송 로봇), 리튬폴리머 배터리·보정 자세 안전 수칙 · 메가테스트 사전 진단 | 사회적 영향 | 제안 | [성취기준 코드] |
| 2 | 점검과 보정 | PlatformIO 설치, 모터 극쌍·서보 영점 보정, 방향 설정 | 기계 구조 | 공식 | [성취기준 코드] |
| 3 | 기울기를 재는 센서 | IMU로 피치 각 읽기, 실시간 그래프로 넘어지는 순간 관찰 | 인식 | 공식 + 제안 | [성취기준 코드] |
| 4–5 | P 제어로 서 있기 | 넘어지는 토크와 복원 토크, P 이득을 바꾸며 흔들림·넘어짐 비교 (공식 3강) | 표현·추론 | 공식 | [성취기준 코드] |
2단계 · 움직임 제어 (6차시) 4개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 6–7 | 속도 루프와 외란 | 속도 PID가 목표 기울기를 정하는 2중 루프, 밀어도 버티게 튜닝 (4강) | 표현·추론 | 공식 | [성취기준 코드] |
| 8 | 회전과 직진 | 좌우 바퀴 속도 차로 회전, 폐루프 직진 (5강) | 표현·추론 | 공식 | [성취기준 코드] |
| 9–10 | 다리 역기구학 | 5절 병렬 링크 다리의 높이·각도 계산, 키 바꾸며 달리기 (6강) | 표현·추론 | 공식 | [성취기준 코드] |
| 11 | 기울어진 몸 바로잡기 | 한쪽 다리 높이로 롤 자세 보정 (7강) | 표현·추론 | 공식 | [성취기준 코드] |
3단계 · 지형 적응과 시뮬레이션 (6차시) 4개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 12–13 | 울퉁불퉁한 길 | 경사로·턱에서 지형 적응과 부드러운(컴플라이언스) 제어 (8강) | 표현·추론 | 공식 | [성취기준 코드] |
| 14 | 날렵하게 움직이기 | 바이오닉 다리로 고기동 동작 (9강) | 표현·추론 | 공식 | [성취기준 코드] |
| 15–16 | 시뮬레이션으로 실험하기 | 공식 URDF를 MuJoCo로 불러 PID 이득을 시뮬레이션에서 먼저 비교, 시뮬레이션과 실제의 차이 기록 · 심화: 강화학습으로 균형 잡기 소개 | 학습 | 제안 | [성취기준 코드] |
| 17 | 균형 로봇과 우리 생활 | 배송·경비 휠-레그 로봇 사례, 사람 곁을 달리는 로봇의 안전과 책임 토론 · 메가테스트 사후 진단 | 사회적 영향 | 제안 | [성취기준 코드] |
출처: 공식·교재 = 제조사 자료의 활동 · 제안 = 엔스크린이 설계한 차시 구성과 활동
학년 로드맵
메가테스트와 함께 수업합니다
교구만 보내지 않습니다. 차시별 수업 자료, 학생 과제, 결과보고서에 쓸 기록까지 한곳에서 관리합니다.
차시별 지도안, 공식 강좌 코드 한글 주석본, PID 튜닝 실험지, 보정·안전 점검표, 평가 루브릭
이득값 실험 기록(그래프 캡처), 역기구학 계산 노트, 지형 미션 영상, 시뮬레이션 비교 보고서
학급별 진도·평가 현황, 결과보고서용 운영 실적·사진 내보내기
운영계획서에 이렇게 쓰세요
교육부 표준 양식(Ⅱ. 운영 계획, Ⅲ. 사업비)에 바로 붙여 넣을 수 있는 예시 문구입니다. 학교 상황에 맞게 고쳐 쓰세요.
스스로 균형 잡는 휠-레그 로봇 제어공학 프로젝트 운영
공학 동아리(또는 '로봇 공학' 심화)와 연계한 17차시 프로젝트 「넘어지지 않는 로봇」을 운영하여, 휠-레그 밸런싱 로봇과 메가테스트를 활용해 학생이 센서 기울기 값으로 PID 균형 제어를 직접 구현하고, 다리 역기구학과 지형 적응 제어로 로봇의 움직임을 개선하며, 시뮬레이션으로 제어 결과를 예측·검증한다. 생활 속 균형 로봇의 안전과 책임을 토론하여 피지컬 AI의 기초가 되는 제어 역량을 기른다.
2~3학년 | 창체 동아리(또는 공동교육과정) | 휠-레그 로봇 제어공학 | 연간 17시간
2학년 | 로봇 공학(또는 인공지능 기초) 심화 | 균형 제어 프로젝트 | 학기 [시간]
휠-레그 밸런싱 로봇(StackForce Mini, 2인 1조) [단가]원 × [대수]대 = [금액]원 (교육운영비)
리튬폴리머 충전기·보관 백·안전 매트 [단가]원 × [수량] = [금액]원 (교육운영비)
메가테스트 학교 이용권 [단가]원 × 1년 = [금액]원 (교육운영비)
사양
- 크기·무게
- 10.5 × 21 cm, 키 12~21 cm, 540 g
- 메인 MCU
- ESP32-S3 (서보·IMU·균형 제어 사용자 코드) + ESP32 (바퀴 FOC 전용)
- 바퀴
- 2208 짐벌 BLDC 2개, MT6701 14비트 자기 엔코더
- 다리
- DS041MG 서보 4개, 5절 병렬 링크
- 센서
- IMU MPU6050
- 조종
- RC 송신기(MC6C-MINI) + SBUS 수신기 · Wi-Fi·블루투스 조종은 확인 중
- 개발 환경
- VS Code + PlatformIO, Arduino 프레임워크(C++)
- 공개 범위
- 강좌 코드·출하 펌웨어·STL 29종·BOM·회로도·URDF (Apache-2.0) · FOC 핵심부는 컴파일 라이브러리
- 제어 알고리즘
- P·PID 균형, 속도·회전 루프, 다리 역기구학, 롤 보정, 지형 적응 · LQR·점프 코드는 없음
- 전원
- 12V 리튬폴리머 배터리 (용량·사용 시간 확인 중)
- 문서 언어
- 위키·이론 교재 영문·중문, 강좌 코드 주석·영상 중국어
- KC 인증
- 확인 중
구성과 가격
본체 + RC 송신기 · 공식몰가
대량 구매 단가 · 공식몰가
2인 1조 8대 + 충전기·보관 백·안전 매트 + 메가테스트 1년(한글 교재) + 교원 연수
가격은 Seeed Studio 공식몰 달러가(2026-10-05 조회, 10대 이상 $284)입니다. 구성은 로봇 본체와 RC 송신기이며, 배터리·충전기 포함 여부와 국내 유통가는 확인 중입니다.
연수와 지원
도입 연수 4시간(PlatformIO, 보정, P·PID 제어), 심화 4시간(역기구학·롤 제어·지형 적응, 시뮬레이션).
리튬폴리머 보관 백·밸런스 충전기, 넘어짐 대비 매트, 보정용 거치대, 예비 서보.
국내 유통 확인 중 · 엔스크린 수입·KC 인증 대행 검토, 3D 프린팅 부품(STL 공개)은 학교에서 다시 출력 가능
자주 묻는 질문
AI 수업에도 쓸 수 있나요?
카메라가 없어 AI 인식 수업용은 아닙니다. 대신 모든 피지컬 AI 로봇의 바탕이 되는 균형·자세 제어를 코드로 직접 다룹니다. AI 비전이 필요하면 XGO-Rider2를, 강화학습 심화는 시뮬레이션 단원을 붙입니다.
학생이 정말 코드를 고칠 수 있나요?
네. 균형·회전·역기구학·지형 적응 코드가 C++ 원본으로 공개되어 있어 이득값과 알고리즘을 바꿀 수 있습니다. 바퀴 모터의 FOC 핵심부만 컴파일된 라이브러리입니다.
자료가 중국어라는데 괜찮나요?
엔스크린이 공식 강좌 코드에 한글 주석을 달고, 차시별 지도안과 실험지를 메가테스트로 제공합니다.
안전은 어떻게 하나요?
리튬폴리머 배터리 전용 충전기와 보관 백을 쓰고, 넘어짐 대비 매트 위에서 실습합니다. 전원을 켤 때는 바퀴를 띄워 수평으로 들고 보정합니다.
견적 요청
학교급과 학급 수를 알려 주시면 운영계획서 사업비 산출근거에 맞춘 견적을 보내 드립니다.