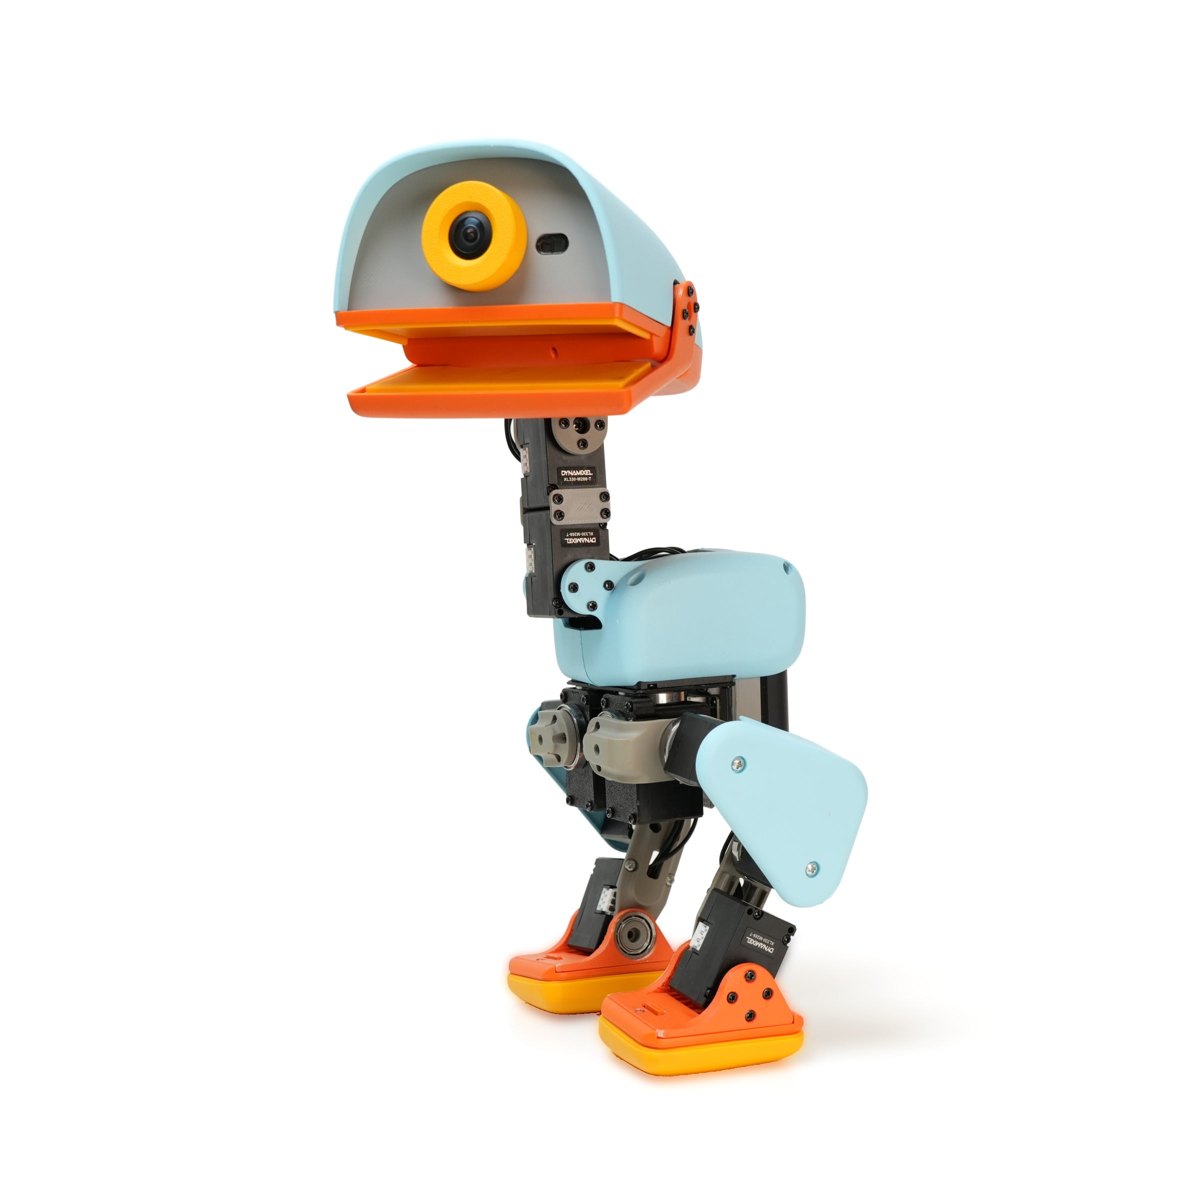
 대표 사진 (Sky)
Microduck 마이크로덕
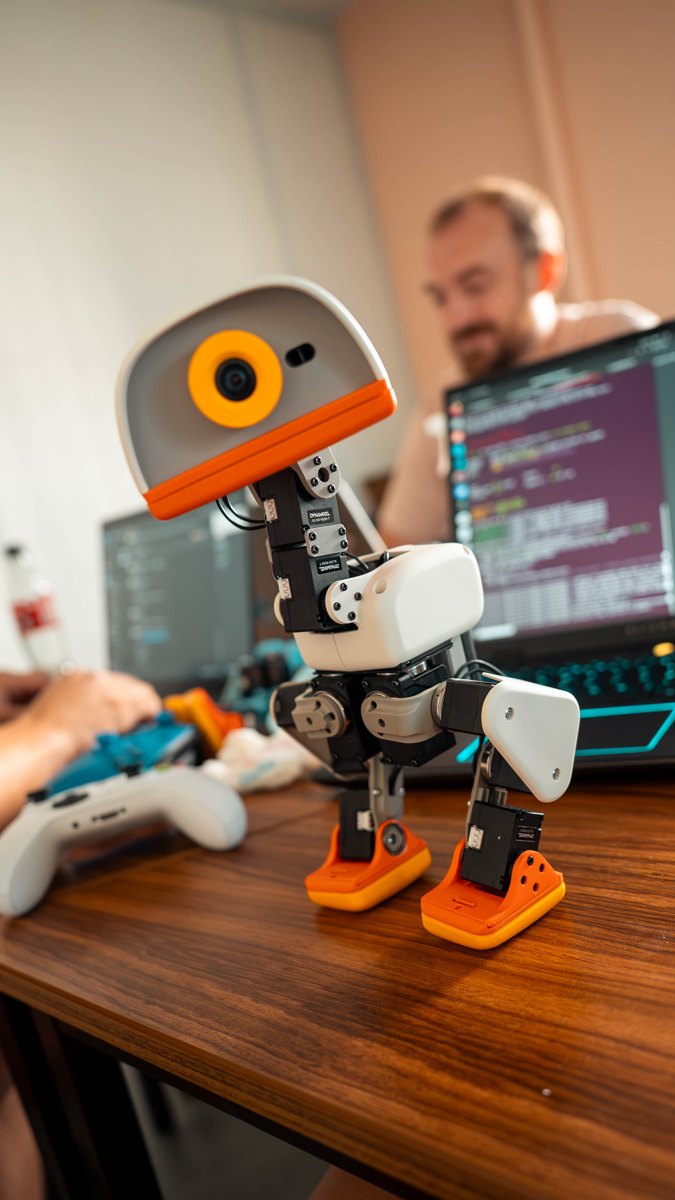
넘어지면 스스로 일어나는 25cm 오리 로봇입니다. 걷기·차기·집기가 모두 강화학습으로 만든 신경망이고, 학생이 보상을 바꿔 다시 가르칠 수 있습니다.
AI 중점학교 적합성
2026 AI 중점학교 운영계획서 168건 분석 기준출시 전 제품입니다. 2026년 8월 27일 예약 판매를 시작했고 첫 배송은 2026년 성탄절 전이 목표입니다(한국 포함). 카메라 해상도, SDK 언어, 권장 연령은 아직 확정되지 않았습니다. 새 동작 학습에는 NVIDIA(CUDA) GPU PC가 필요하며, 없으면 유료 Hugging Face Jobs를 씁니다. 해외 직판 제품이라 KC 전파 인증과 학교 구매 절차를 확인해야 합니다. 오픈소스는 소프트웨어만 해당합니다.
제품 특징
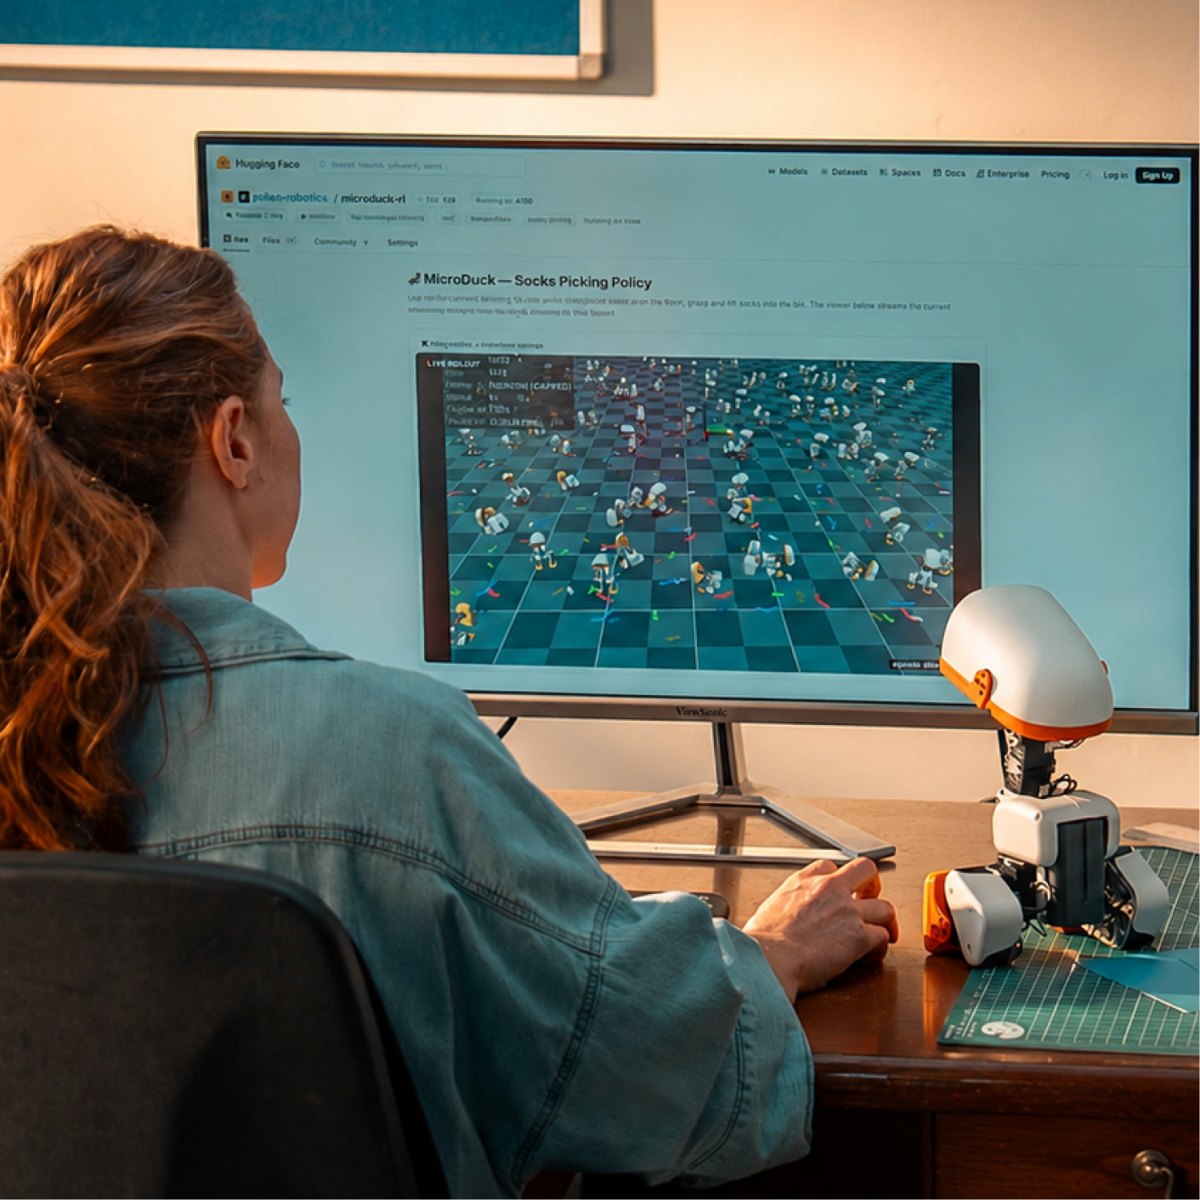
시뮬레이션에서 배우고, 실제로 걷기
MuJoCo 물리 시뮬레이터 속 디지털 트윈에서 수천 마리를 동시에 학습시킨 뒤, 그 신경망을 실제 로봇에 그대로 올립니다. 시뮬레이션과 현실의 차이(sim2real)를 눈으로 확인합니다.
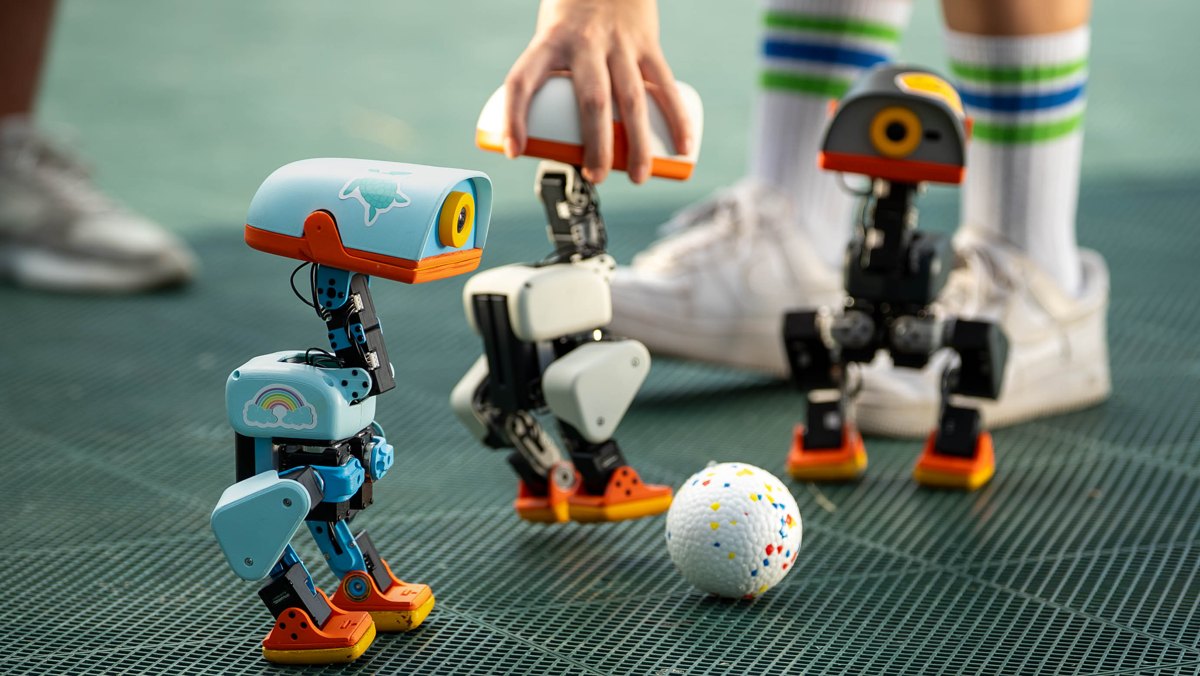
보상을 바꾸면 걸음이 바뀐다
걷기, 앉기, 차기, 집기, 롤러스케이트, 넘어진 뒤 일어서기가 모두 강화학습 정책입니다. 학생이 보상 가중치를 바꿔 다시 학습시키고 결과를 비교합니다.
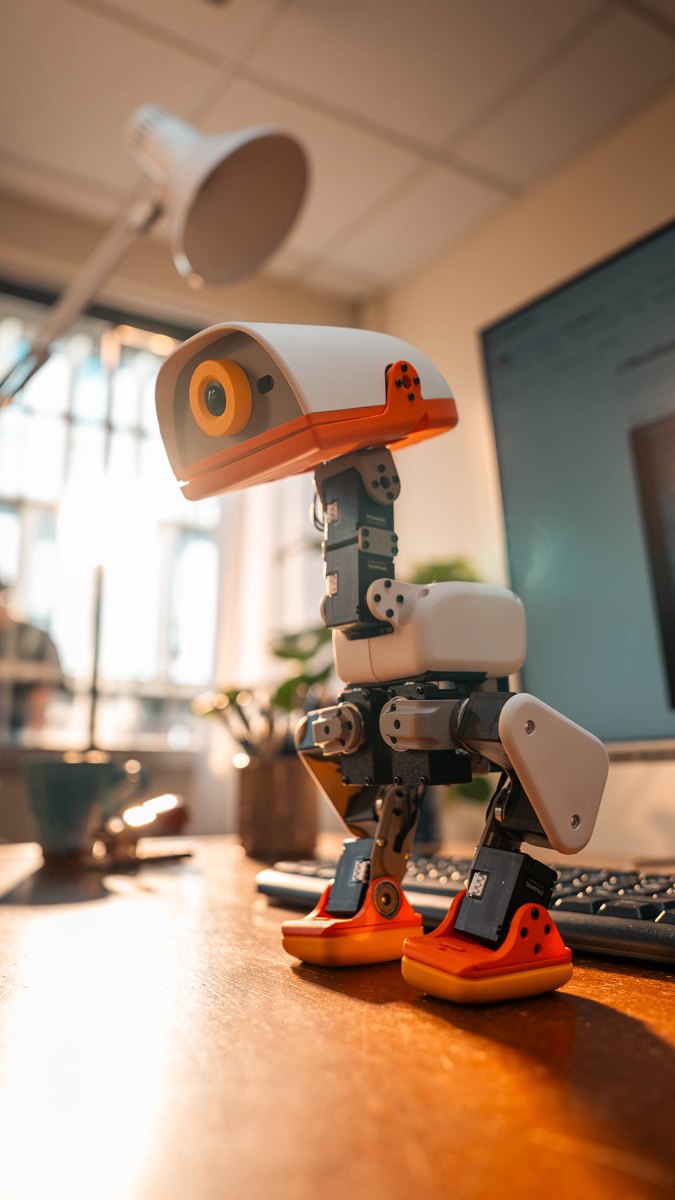
모터 15개와 센서
다리·머리·목에 모터 15개, 앞 카메라, 8×8 거리 센서, IMU 2개, 물건을 집는 부리, 마이크와 스피커가 들어 있습니다. 로봇 안에서 초당 50번 정책을 실행합니다.
코드까지 모두 공개
로봇 소프트웨어, 시뮬레이션, 강화학습 코드가 Apache 2.0으로 GitHub에 공개되어 있습니다. 학생이 실제로 로봇이 돌리는 코드를 읽고 고칠 수 있습니다.
AI 기능 단계
진한 칸 = 지금 되는 기능 · 옅은 칸 = 조건부·예정 · 흰 칸 = 해당 없음영상으로 보기
영상마다 출처 표시 (모두 Pollen Robotics 공식 유튜브) · 수업 영상은 메가테스트에서사진 자세히 보기
사진을 누르면 크게 볼 수 있습니다교육과정: 걷는 법을 가르치는 로봇 오리
'인공지능 기초' 심화 프로젝트, AI 동아리, 공동교육과정으로 운영합니다. 4인 1조, 2차시 연속 수업을 권장합니다. 정책 학습(8–12차시)은 교사용 GPU PC 1대 또는 Hugging Face Jobs로 조별 실험을 돌립니다.
고등학교 17차시 편성안 (동아리·선도형 심화) 10개 차시 묶음
| 차시 | 단원 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 1 | 왜 걷기가 어려울까 | 사람·동물·로봇의 걷기 비교, 게임패드로 마이크로덕 조종, 배터리·낙하 안전 수칙 · 메가테스트 사전 진단 | 인식 | 제안 | [성취기준 코드] |
| 2 | 일곱 가지 동작은 모두 신경망 | 걷기·앉기·차기·집기·롤러스케이트·일어서기 체험, 각 동작이 '정책' 하나라는 것 알기 | 학습 | 공식 + 제안 | [성취기준 코드] |
| 3 | 로봇의 감각 | 카메라, 8×8 거리 센서, 몸·머리 IMU 값을 모니터로 보며 넘어짐을 감지하는 원리 찾기 | 인식 | 공식 + 제안 | [성취기준 코드] |
| 4–5 | 보상으로 배우는 AI | 상태·행동·보상 개념, 언플러그드 보상 게임, 브라우저 시뮬레이터로 잘 걷는 정책과 못 걷는 정책 비교 | 학습 | 제안 | [성취기준 코드] |
| 6–7 | 디지털 트윈 | MuJoCo 시뮬레이터에서 오리 움직이기, 시뮬레이션과 실제 로봇이 다르게 움직이는 장면 찾기(sim2real) | 표현·추론 | 공식 + 제안 | [성취기준 코드] |
| 8–10 | 보상 설계 실험 | 교사 GPU PC(또는 Hugging Face Jobs)로 걷기 정책 학습, 조별로 보상 가중치를 바꿔 학습 곡선·걸음 비교 | 학습 | 공식 + 제안 | [성취기준 코드] |
| 11–12 | 실제 로봇에 올리기 | 학습한 정책을 내보내 로봇에 배포, 시뮬레이션 결과와 실제 걸음 비교, 실패 원인 분석 | 학습 | 공식 + 제안 | [성취기준 코드] |
| 13–14 | 오리 미니 경기 | 공 차기·물건 집어 옮기기 미션, 조종과 자율 동작을 섞어 작전 세우기 | 상호작용 | 제안 | [성취기준 코드] |
| 15–16 | 새 동작 제안 발표 | 가르치고 싶은 새 동작과 보상 설계안 발표, 가능하면 시뮬레이션 시연 | 학습 | 제안 | [성취기준 코드] |
| 17 | 가정용 로봇과 우리 사회 | 카메라·마이크 달린 로봇의 개인정보, 오픈소스 로봇의 의미, 로봇이 넘어질 때의 안전 토론 · 메가테스트 사후 진단 | 사회적 영향 | 제안 | [성취기준 코드] |
출처: 공식·교재 = 제조사 자료의 활동 · 제안 = 엔스크린이 설계한 차시 구성과 활동
학년 로드맵
메가테스트와 함께 수업합니다
교구만 보내지 않습니다. 차시별 수업 자료, 학생 과제, 결과보고서에 쓸 기록까지 한곳에서 관리합니다.
차시별 지도안, 강화학습 개념 PPT, 시뮬레이터 실습 가이드, GPU PC·Hugging Face Jobs 학습 운영 안내, 평가 루브릭
보상 설계 실험지, 학습 곡선 비교 기록, 시뮬레이션·실제 걸음 비교 영상 제출, 새 동작 제안서
학급별 진도·평가 현황, 결과보고서용 운영 실적·사진 내보내기
운영계획서에 이렇게 쓰세요
교육부 표준 양식(Ⅱ. 운영 계획, Ⅲ. 사업비)에 바로 붙여 넣을 수 있는 예시 문구입니다. 학교 상황에 맞게 고쳐 쓰세요.
강화학습 보행 로봇으로 배우는 피지컬 AI 심화 프로젝트 운영
AI 동아리(또는 '인공지능 기초' 심화)와 연계한 17차시 프로젝트 「걷는 법을 가르치는 로봇 오리」를 운영하여, 이족보행 로봇과 물리 시뮬레이터, 메가테스트를 활용해 학생이 보상을 설계하고 강화학습으로 보행 정책을 학습시킨 뒤 실제 로봇에 배포한다. 시뮬레이션과 현실의 차이를 분석하고 가정용 로봇의 안전과 개인정보를 토론하여 피지컬 AI를 깊이 이해하는 역량을 기른다.
1~2학년 | 창체 동아리(또는 공동교육과정) | 강화학습 로봇 프로젝트 | 연간 17시간
2학년 | 인공지능 기초 연계 | 피지컬 AI 심화 탐구 | 2학기 [시간]
강화학습 보행 로봇(Microduck, 4인 1조) [단가]원 × [대수]대 = [금액]원 (교육운영비 · 교육용 재료비)
예비 부품(모터·배터리) [단가]원 × [수량] = [금액]원 (교육운영비)
강화학습 클라우드 사용료(Hugging Face Jobs) [단가]원 × [개월] = [금액]원 (교육운영비)
메가테스트 학교 이용권 [단가]원 × 1년 = [금액]원 (교육운영비)
사양
- 크기·무게
- 높이 25cm, 폭 14cm, 800g 미만
- 모터
- 15개 (다리·머리·목), Dynamixel 계열 서보 버스
- 컴퓨터
- Rockchip RK3566 + AI 가속기, RAM 1GB, 저장 32GB
- 센서
- 앞 카메라(촬영 표시등), 8×8 ToF 거리 센서, IMU 2개(몸·머리)
- 기타
- 물건을 집는 부리, 마이크·스피커, NFC 안테나 2개
- 연결
- Wi-Fi, 블루투스
- 전원
- 교체형 NP-F550 배터리 2600mAh, 약 1시간
- 기본 동작
- 걷기, 앉기·서기, 차기, 집기, 롤러스케이트, 일어서기 등 7가지 정책
- 소프트웨어
- 로봇 런타임(Rust), 강화학습(MuJoCo·PPO, Python), Apache 2.0
- 학습 환경
- NVIDIA CUDA GPU PC (걷기 정책 1~2시간) 또는 Hugging Face Jobs
- 색상
- Cream, Graphite, Lavender, Sky
- KC 인증
- 확인 중
구성과 가격
로봇, 배터리, USB-C 케이블, 게임패드 · 예약가(세금·배송 별도)
예비 모터 3개, 모터 케이블 5개, 배터리 2개, 충전기, NFC 태그 10개, 공구 · 수업용 필수 예비품
4인 1조 4대 + Dev pack + 충전 팩 + 메가테스트 1년 + 교원 연수 + 학습 PC 안내 (로봇만 $1,596)
가격은 Pollen Robotics 예약가($399, 세금·배송 별도, 2026-10-02 조회)입니다. 원화는 언론 환산(약 55만 원)이며 관부가세·배송비는 확인 중입니다. 국내 총판은 없습니다. 엔스크린이 수입·KC 인증 대행을 검토 중입니다.
연수와 지원
도입 연수 3시간(조종, 명령어, 시뮬레이터), 심화 6시간(강화학습 원리, 보상 설계, 정책 학습·배포).
교사용 NVIDIA GPU PC 1대 사양 안내 또는 엔스크린 학습 서버 대행 [검토 중]. 없으면 Hugging Face Jobs를 씁니다.
국내 총판 없음 · 엔스크린 수입·KC 인증 대행 검토 중. 예비 모터는 Dev pack($119)으로 준비합니다.
자주 묻는 질문
언제 받을 수 있나요?
제조사는 2026년 성탄절 전 첫 배송을 목표로 하고 있고, 한국도 출시 국가에 들어 있습니다. 예약 순서대로 배송되므로 2027학년도 1학기 수업용으로 보는 것이 안전합니다.
GPU 컴퓨터가 꼭 있어야 하나요?
조종과 기본 동작, 시뮬레이터 체험은 없어도 됩니다. 새 동작을 학습시킬 때만 NVIDIA GPU PC가 필요하고, 없으면 유료 Hugging Face Jobs로 학습합니다. 학생 PC마다 필요하지 않고 교사용 1대로 조별 실험을 나눠 돌립니다.
학교가 바로 살 수 있나요?
제조사 직판 해외 예약 판매라 학교장터(S2B)에 없고 국내 총판도 없습니다. Wi-Fi·블루투스 제품이라 KC 전파 인증 여부도 확인해야 합니다. 엔스크린이 수입·인증·납품 대행을 검토하고 있습니다.
고등학생에게 너무 어렵지 않나요?
강화학습 코드를 처음부터 짜지 않습니다. 제조사 학습 코드의 보상 값만 바꿔 결과를 비교하는 실험으로 구성합니다. 공식 권장 연령은 아직 정해지지 않았습니다.
견적 요청
학교급과 학급 수를 알려 주시면 운영계획서 사업비 산출근거에 맞춘 견적을 보내 드립니다.