 대표 사진
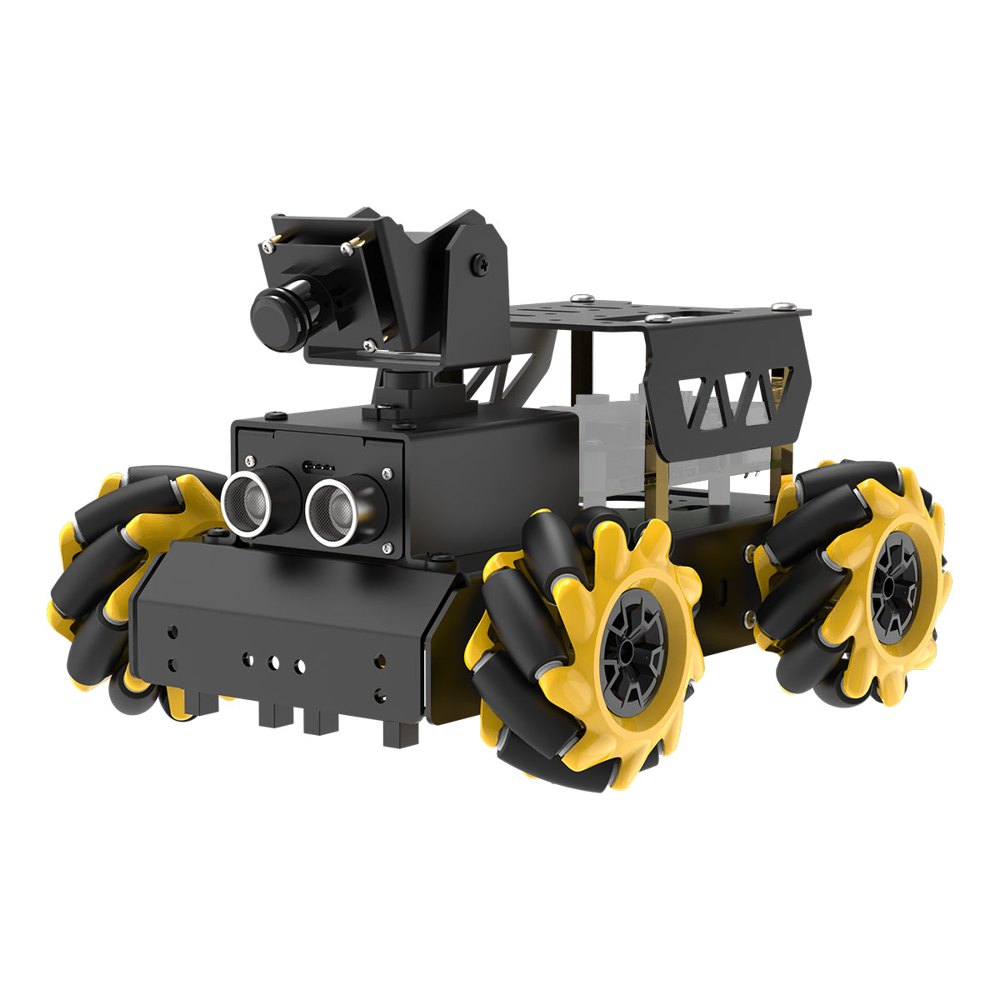
TurboPi AI 비전 로봇카
라즈베리파이와 파이썬으로 색을 쫓고, 선을 따라가고, 손동작을 알아보는 로봇카를 만듭니다. 옆으로도 달리는 메카넘 휠로 미니 도시를 주행합니다.
AI 중점학교 적합성
2026 AI 중점학교 운영계획서 168건 분석 기준Standard 구성은 인터넷 없이 로봇 안에서 동작합니다(파이썬·OpenCV·MediaPipe). ROS2, YOLO 직접 학습, 대형 언어 모델 음성 대화는 Advanced·Ultimate 구성(라즈베리파이 5)에서만 됩니다. 대형 언어 모델·OpenClaw 기능은 인터넷과 유료 해외 API 키가 필요하고 음성·영상이 해외 서버로 전송되므로, 학교의 생성형 AI 지침을 확인한 뒤 선택 차시로 운영합니다.
제품 특징
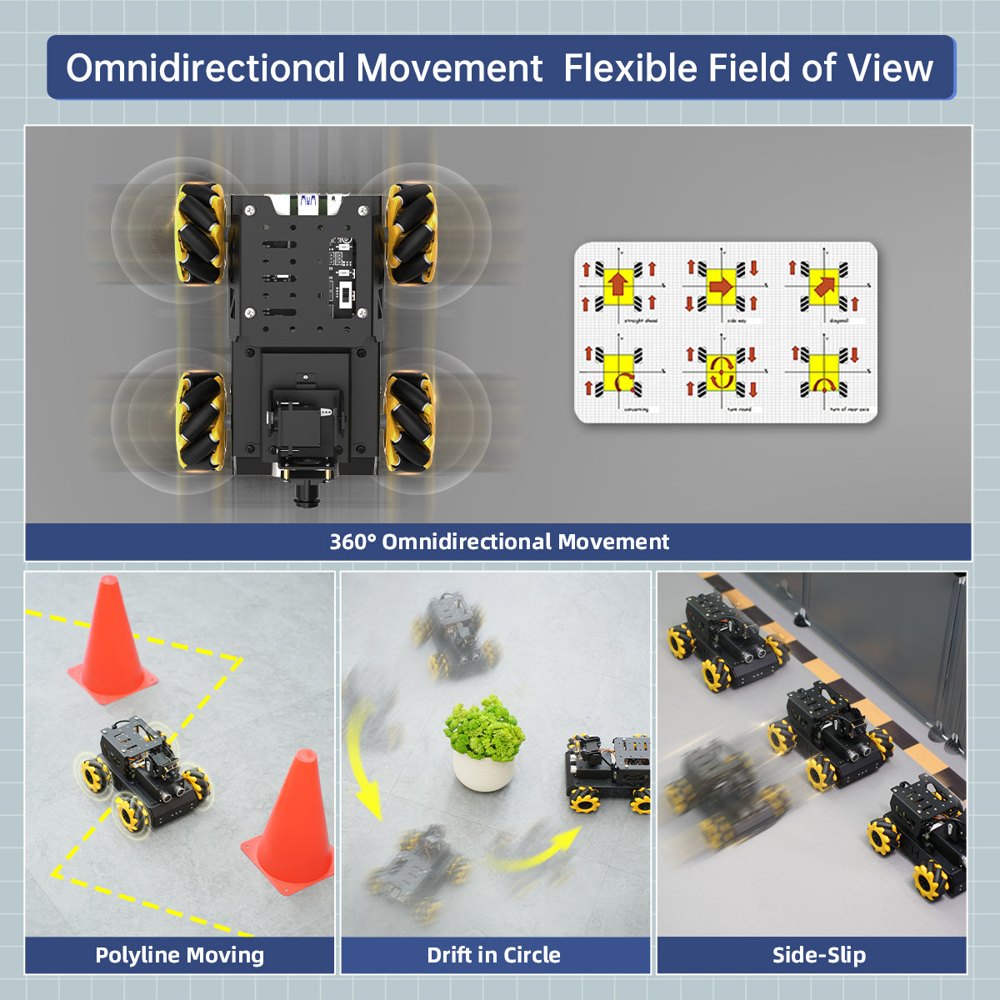
옆으로도 달리는 메카넘 휠
바퀴 네 개의 회전 방향을 조합해 앞뒤, 옆걸음, 대각선, 제자리 회전, 드리프트까지 합니다. 바퀴 방향과 이동 방향의 관계를 파이썬 코드로 직접 확인합니다.
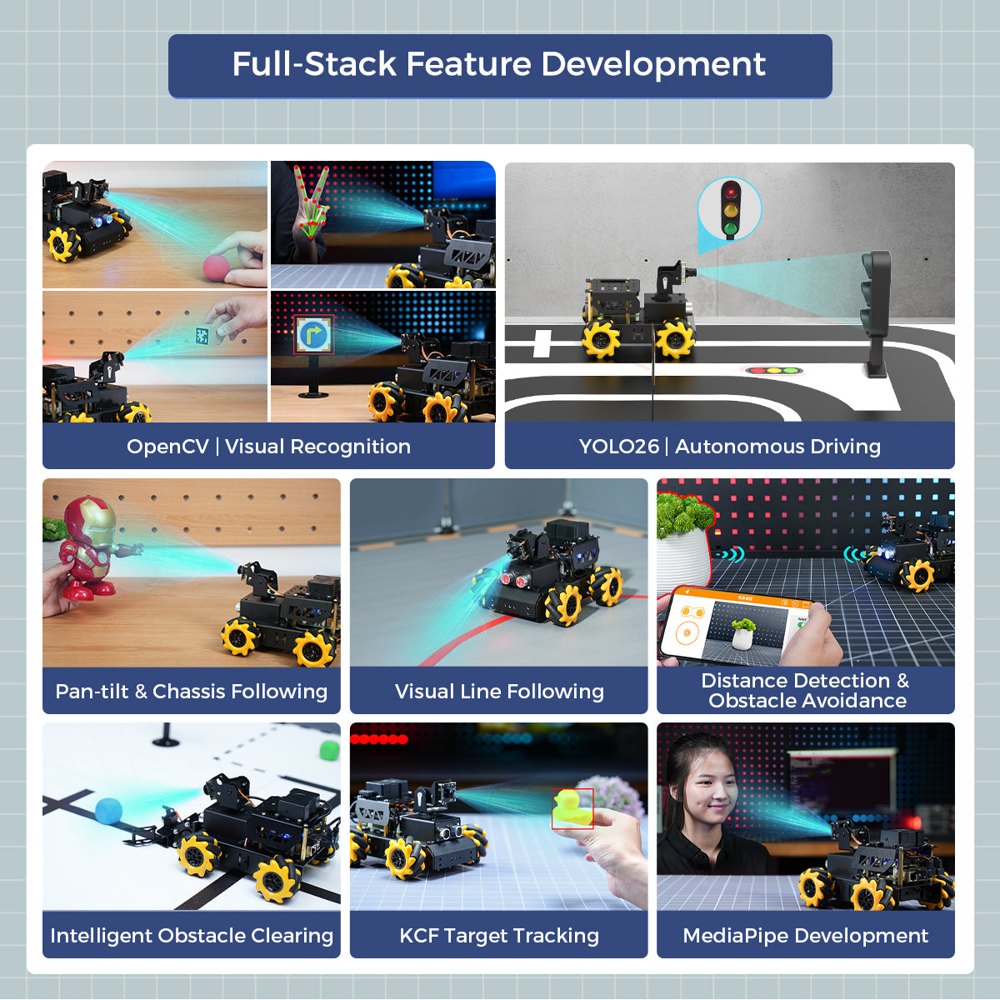
파이썬과 OpenCV로 보는 AI 비전
색 인식·추적, 카메라 선 따라가기, QR 코드, 얼굴 추적, 손동작 인식(MediaPipe)을 인터넷 없이 로봇 안에서 실행합니다. 2자유도 카메라 짐벌이 좌우 180°, 상하 130°로 움직입니다.
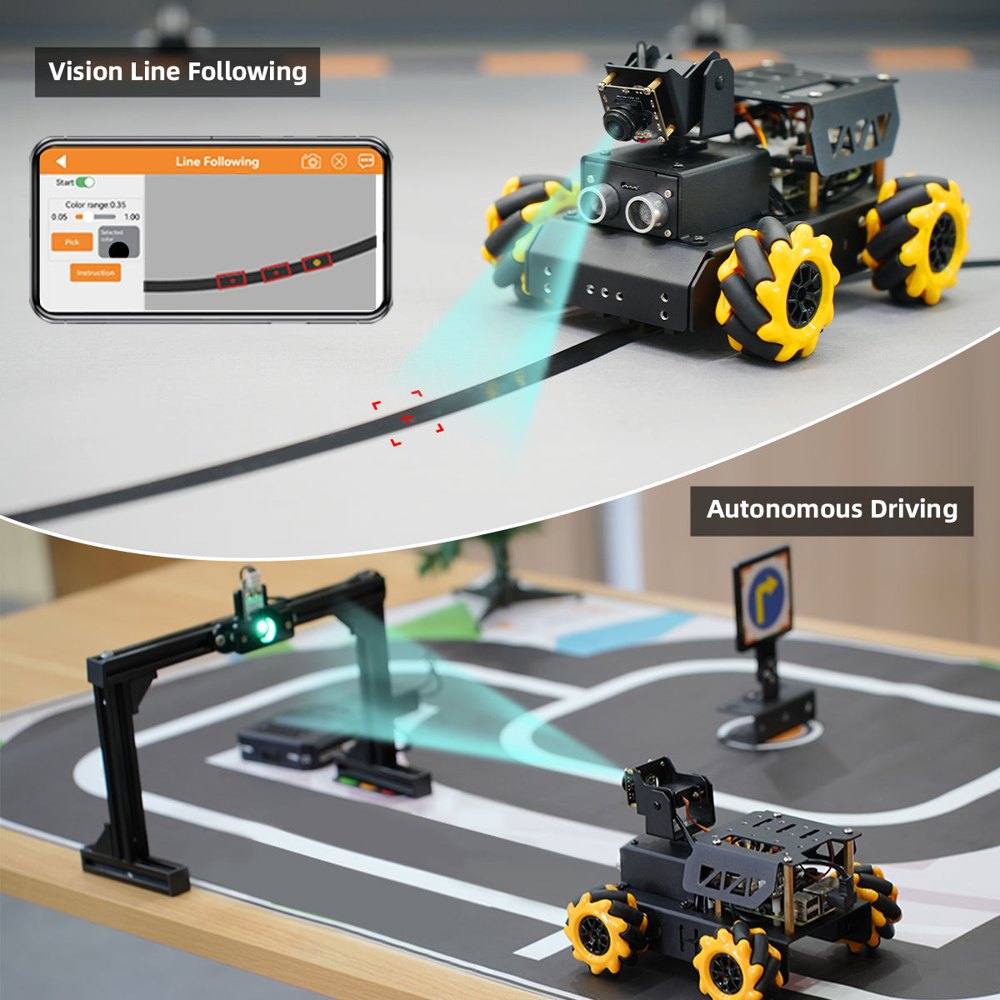
미니 도시 자율주행
4채널 적외선 센서와 카메라로 선을 따라가고, 신호등 색을 보고 멈추거나 출발하며, 초음파 센서로 장애물을 피합니다. Advanced 구성은 YOLO로 표지판을 직접 학습시킵니다.
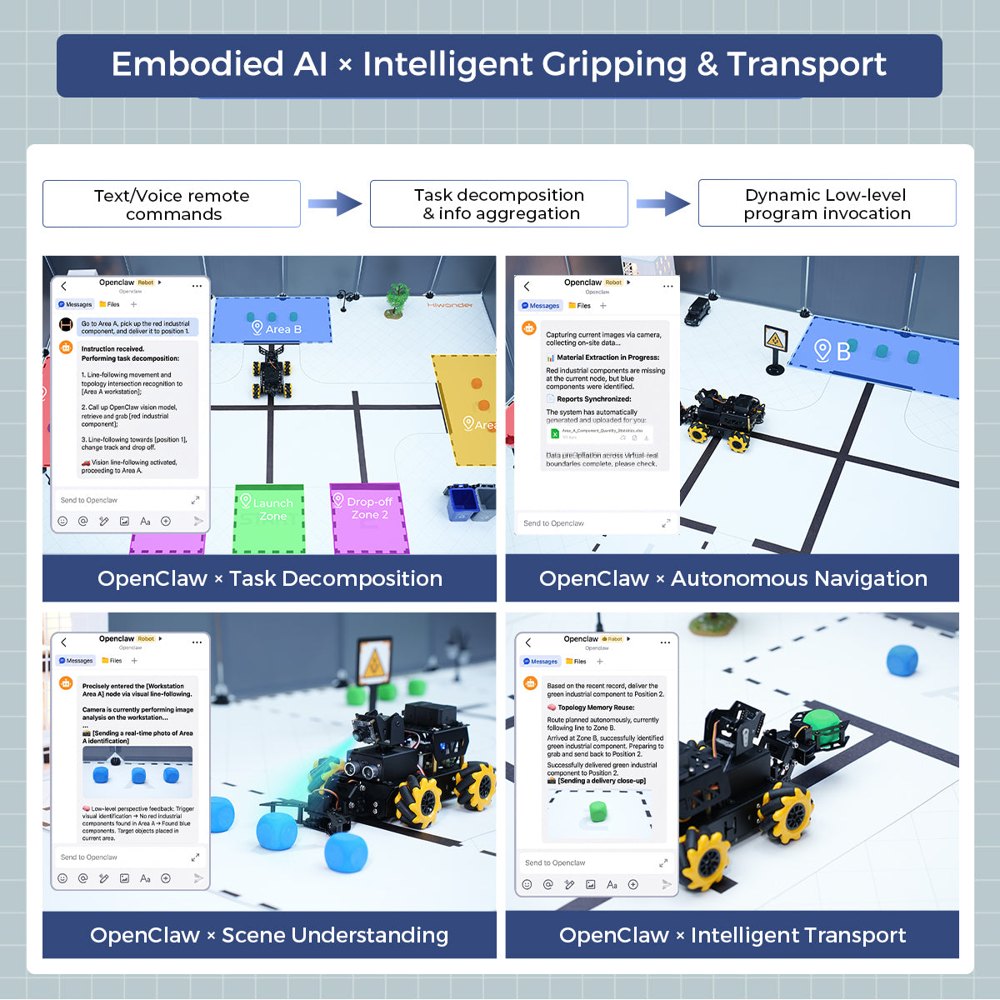
말로 시키고, 집어서 옮기는 로봇 (Advanced·Ultimate)
AI 음성상자와 대형 언어 모델로 말을 알아듣고 장면을 설명합니다. Ultimate 구성은 그리퍼와 OpenClaw 에이전트로 물건을 옮기는 미션을 합니다. 인터넷과 API 키가 필요합니다.
AI 기능 단계
진한 칸 = 지금 되는 기능 · 옅은 칸 = 조건부·예정 · 흰 칸 = 해당 없음영상으로 보기
영상마다 출처 표시 (모두 HiWonder 공식 유튜브) · 수업 영상은 메가테스트에서사진 자세히 보기
사진을 누르면 크게 볼 수 있습니다교육과정: 보고 판단하는 AI 로봇카
정보 교과, 학교자율시간, 주제선택 활동으로 운영합니다. 3인 1조, 2차시 연속 수업을 권장합니다. Advanced 구성이면 고1·동아리용 확장 차시(ROS2·YOLO 학습·음성 대화)를 이어서 운영합니다.
중학교 17차시 편성안 (Standard · 파이썬) 12개 차시 묶음
| 차시 | 단원 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 1 | 보고, 판단하고, 움직이는 로봇 | 로봇카의 센서·제어기·모터 찾기, 조 편성, 18650 배터리 충전·보관 안전 수칙 · 메가테스트 사전 진단 | 인식 | 제안 | [성취기준 코드] |
| 2 | 앱으로 먼저 달려 보기 | WonderPi 앱으로 조종, 색 추적·선 따라가기 모드 체험, 오늘 본 기능을 '센서 → 판단 → 동작'으로 정리 | 인식 | 공식 + 제안 | [성취기준 코드] |
| 3–4 | 메카넘 휠의 비밀 | 바퀴 회전 방향과 이동 방향 관찰, 파이썬으로 전진·회전·옆걸음·대각선·드리프트 | 표현·추론 | 공식 | [성취기준 코드] |
| 5 | 초음파로 거리 재기 | 거리 값 읽기, '가까우면 피한다' 규칙을 코드로 만들고 기준 거리 바꿔 보기 | 인식 | 공식 + 제안 | [성취기준 코드] |
| 6–7 | 색을 보는 로봇 | 카메라 영상의 색 값 조정, 색 인식·위치 계산, 색 공 따라가기 | 인식 | 공식 | [성취기준 코드] |
| 8 | 선을 따라가는 두 가지 방법 | 4채널 적외선 센서와 카메라 선 따라가기 비교, 교차로·직각 구간 통과 | 인식 | 공식 + 제안 | [성취기준 코드] |
| 9 | QR 코드로 명령하기 | QR 코드를 인식해 동작 바꾸기, 우리 조만의 명령 카드 만들기 | 표현·추론 | 공식 + 제안 | [성취기준 코드] |
| 10–11 | 얼굴과 손을 읽는 AI | 얼굴 추적, 손동작 인식으로 조종, 미리 학습된 모델이 무엇인지와 잘못 인식하는 경우 찾기 | 학습 | 공식 + 제안 | [성취기준 코드] |
| 12–13 | 미니 도시 자율주행 | 트랙에서 선 따라가기 + 신호등 + 장애물 피하기 통합 주행 | 인식 | 공식 | [성취기준 코드] |
| 14–15 | 팀 미션 설계 | 배달·순찰 미션을 정하고 순서도·코드로 설계, 시연과 수정 | 상호작용 | 제안 | [성취기준 코드] |
| 16 | AI는 언제 틀릴까 | 조명·배경·거리를 바꿔 인식 성공률을 기록하고 원인 발표 | 학습 | 제안 | [성취기준 코드] |
| 17 | 자율주행과 우리 사회 | 자율주행 사고 책임, 카메라 로봇과 개인정보 토론 · 메가테스트 사후 진단 | 사회적 영향 | 제안 | [성취기준 코드] |
고1·동아리 확장 (Advanced·Ultimate) 4개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| A1–A2 | ROS2 첫걸음 | Docker 속 ROS2 노드·토픽으로 로봇 움직이기, 같은 기능을 파이썬과 ROS2로 비교 | 표현·추론 | 공식 + 제안 | [성취기준 코드] |
| A3–A5 | 표지판을 직접 가르치는 YOLO | 표지판 사진 수집·라벨링, 모델 학습, 학습한 모델로 표지판 보고 회전 | 학습 | 공식 | [성취기준 코드] |
| A6–A7 | 말로 시키는 로봇 | AI 음성상자 + 대형 언어 모델로 음성 명령·장면 설명 (인터넷·API 키 필요, 선택 차시) | 상호작용 | 공식 + 제안 | [성취기준 코드] |
| A8 | 집고 옮기는 에이전트 (Ultimate) | 그리퍼와 OpenClaw 에이전트로 '파란 블록을 상자로' 같은 운반 미션 | 상호작용 | 공식 | [성취기준 코드] |
출처: 공식·교재 = 제조사 자료의 활동 · 제안 = 엔스크린이 설계한 차시 구성과 활동
학년 로드맵
메가테스트와 함께 수업합니다
교구만 보내지 않습니다. 차시별 수업 자료, 학생 과제, 결과보고서에 쓸 기록까지 한곳에서 관리합니다.
차시별 지도안, PPT, 한글 코드 해설, 수업 영상, 평가 루브릭, 시스템 이미지 설치·고장 대응 가이드
파이썬 실습 노트(빈칸 코드), 인식 실험 기록지, 팀 미션 설계서, 주행 영상 제출
학급별 진도·평가 현황, 결과보고서용 운영 실적·사진 내보내기
운영계획서에 이렇게 쓰세요
교육부 표준 양식(Ⅱ. 운영 계획, Ⅲ. 사업비)에 바로 붙여 넣을 수 있는 예시 문구입니다. 학교 상황에 맞게 고쳐 쓰세요.
AI 비전 로봇카로 배우는 피지컬 AI 프로젝트 운영
2~3학년 정보·학교자율시간과 연계한 17차시 프로젝트 「보고 판단하는 AI 로봇카」를 운영하여, 라즈베리파이 기반 AI 비전 로봇카와 메가테스트를 활용해 학생이 파이썬으로 색·선·손동작 인식과 메카넘 휠 주행을 직접 코딩하고, 미니 도시 자율주행 팀 미션을 수행한다. 인식 실험으로 AI가 틀리는 조건을 찾고 자율주행의 책임을 토론하여 AI를 비판적으로 이해하는 역량을 기른다.
2학년 | 정보(또는 학교자율시간) | AI 비전 로봇카 프로젝트 | 2학기 17시간
1~3학년 | 주제선택(또는 창체 동아리) | 피지컬 AI 로봇 심화 | 연간 [시간]
AI 비전 로봇카(TurboPi Standard, 라즈베리파이 포함, 3인 1조) [단가]원 × 10대 = [금액]원 (교육운영비 · 교육용 재료비)
자율주행 미니 도시 트랙·신호등 소품 [단가]원 × 5세트 = [금액]원 (교육운영비)
메가테스트 학교 이용권 [단가]원 × 1년 = [금액]원 (교육운영비)
사양
- 컨트롤러
- Standard: Raspberry Pi 4B 또는 5 / Advanced·Ultimate: Raspberry Pi 5 + 확장 보드
- 운영체제
- Standard: Debian(파이썬) / Advanced·Ultimate: Ubuntu + ROS2 Humble(Docker)
- 카메라
- HD 광각 카메라 480P, 2자유도 짐벌(좌우 180°·상하 130°)
- 센서
- 초음파 센서(RGB 조명), 4채널 적외선 선 감지 센서(선 폭 0.5~6cm)
- 음성
- Advanced·Ultimate: WonderEcho Pro AI 음성상자
- 구동
- 메카넘 휠 4개, TT 모터 4개, LFD-01 서보 2개, 금속 섀시
- 전원
- 18650 리튬 배터리 2개 (Standard 1800mAh · Advanced 이상 2200mAh), 약 60분
- 연결·조종
- Wi-Fi, 이더넷 · PC(VNC 원격 접속), WonderPi 앱(iOS·Android)
- AI
- OpenCV, MediaPipe / Advanced: YOLO 학습(상품 페이지 YOLO26 표기), 클라우드 LLM(ChatGPT·Gemini 등), OpenClaw
- 크기·무게
- 187×162×139mm, 약 0.8kg
- 확장
- 레고 블록·전자 모듈 결합 가능 (제조사 표기)
- KC 인증
- 확인 중
구성과 가격
라즈베리파이 4B 4GB 포함 · 아크로사 표시가 · 파이썬 17차시용
라즈베리파이 5 8GB 포함 · AI 음성상자 · ROS2·LLM 확장 차시용
3인 1조 10대 + 미니 도시 트랙 + 메가테스트 1년 + 교원 연수 (로봇만 Standard 406만 원 · Advanced 600만 원)
가격은 아크로사몰 표시가(2026-10-02 조회)입니다. 부가세 포함 여부와 학교 공급가는 확인 중입니다. 아크로사 표시가는 Advanced(Pi 5 8GB) 600,300원이 Standard(Pi 5 8GB) 606,300원보다 낮게 되어 있어 확인 중입니다. Ultimate 구성은 국내 판매가가 없습니다(공식몰 Pi 5 2GB 포함 329.99달러).
연수와 지원
도입 연수 3시간(조립 점검, 원격 접속, 파이썬 예제 실행), 심화 6시간(OpenCV·MediaPipe, Advanced는 ROS2·YOLO).
로봇 번호표, 18650 배터리 충전·보관 수칙(화재 예방 보관백), SD카드 시스템 이미지 백업본, 미니 도시 트랙.
아크로사 기술지원 · 보증 기간·부품 단품(바퀴·서보·배터리) 정책 확인 중
자주 묻는 질문
Standard와 Advanced는 무엇이 다른가요?
Standard는 파이썬으로 색·선·QR·얼굴·손동작 인식과 주행을 합니다. Advanced는 라즈베리파이 5 + ROS2에 AI 음성상자가 더해져 YOLO 직접 학습과 대형 언어 모델 음성 대화를 할 수 있습니다. Ultimate는 여기에 그리퍼가 붙습니다. 중학교 17차시는 Standard로 충분합니다.
인터넷이 없어도 되나요?
Standard의 모든 차시는 로봇 안에서 돌아갑니다. 처음 연결할 때만 같은 Wi-Fi(또는 로봇이 만드는 무선 신호)에 노트북을 붙이면 됩니다. 대형 언어 모델·OpenClaw 기능만 인터넷과 유료 API 키가 필요합니다.
학생이 파이썬을 처음 배워도 되나요?
제조사 예제 코드를 실행하고 숫자·조건을 바꾸는 것에서 시작합니다. 메가테스트에서 빈칸 코드 실습 노트와 한글 코드 해설을 제공합니다. 블록 코딩이 먼저 필요하면 중학교 1학년에 AiBlock을 앞에 둡니다.
라즈베리파이 4B와 5 중 무엇을 사야 하나요?
Standard 수업만 하면 4B 4GB로 충분하고 가장 쌉니다. Advanced(ROS2·YOLO·음성)는 라즈베리파이 5만 지원합니다. 학교에 라즈베리파이가 이미 있으면 '라즈베리파이 미포함' 구성(18만 7,600원~)을 살 수 있습니다.
견적 요청
학교급과 학급 수를 알려 주시면 운영계획서 사업비 산출근거에 맞춘 견적을 보내 드립니다.