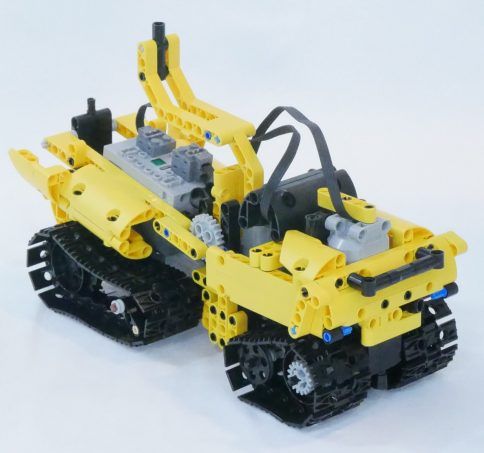
 3단계 추가 로봇 무한바퀴 자동차
T로보
1단계 기어 로봇부터 5단계 앱 코딩까지, 직접 조립한 로봇으로 기계 원리와 코딩을 배웁니다. AI 차시는 메가테스트로 더합니다.
AI 중점학교 적합성
2026 AI 중점학교 운영계획서 168건 분석 기준T로보에는 AI 인식·학습 기능이 없습니다. 5단계 앱 코딩도 정해진 동작을 순서대로 실행하는 수준입니다. 5단계 앱(Mould King)은 영어 화면이며 한글을 지원하지 않습니다(교재 PPT 기준). 조이스틱과 앱 연결은 신형 컨트롤러에서만 되고, 구형 컨트롤러는 본사에 보내 보드를 교체해야 합니다(2024년 4월 출고분부터 신형). 2단계 이상은 이전 단계 부품을 이어서 씁니다. 1단계 가격(13만 원~) 외 가격, KC 인증, 학교장터 등록은 확인 중입니다.
제품 특징
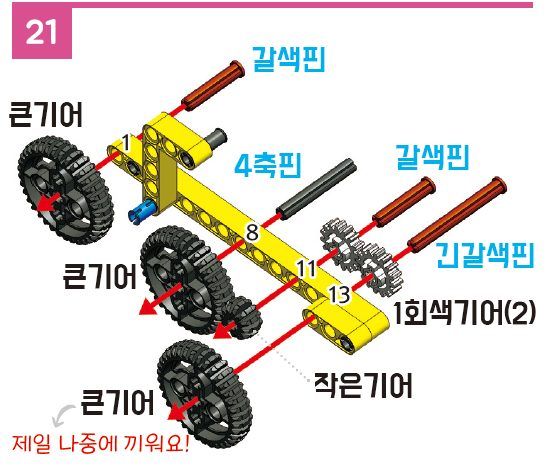
기어·링크·서보를 단계별로
1단계 기어와 동력 전달, 2단계 서보모터와 링크, 3단계 무한궤도, 4단계 큰모터, 5단계 웜기어까지 로봇을 만들며 기계 원리를 쌓습니다.
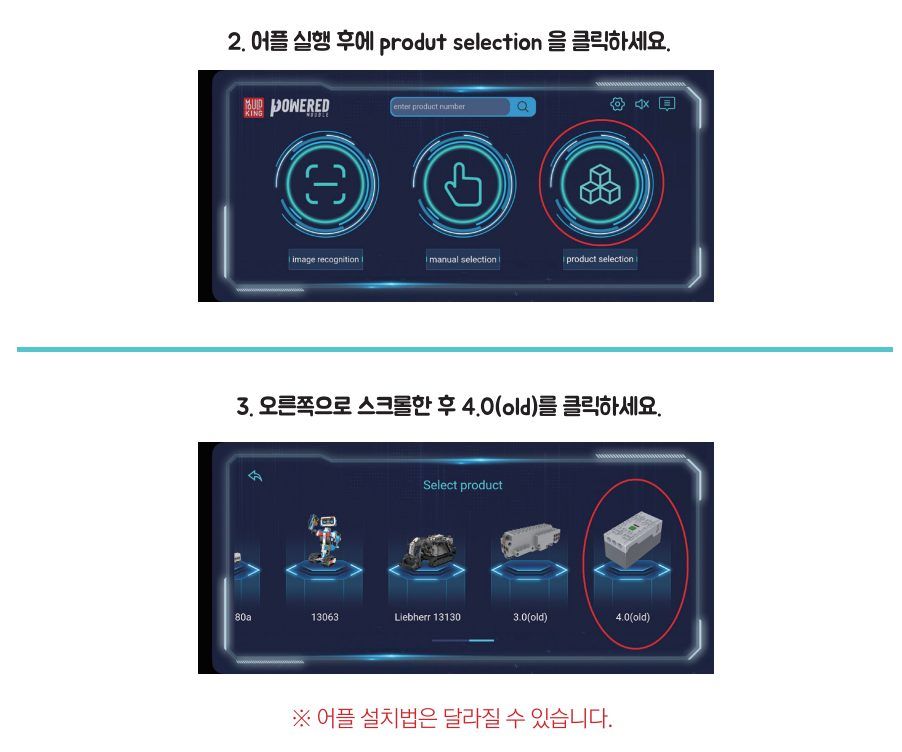
5단계 스마트폰 블록 코딩
Mould King 앱을 블루투스로 연결해 모터 블록을 순서·반복·시간으로 짭니다. 한 폰에 여러 로봇을 연결해 함께 움직일 수 있습니다. 앱은 영어 화면이고 신형 컨트롤러가 필요합니다.
메가테스트 17차시 수업 자료
교재 차시 11개와 AI·데이터·윤리 차시 6개를 묶은 지도안, 활동지, 평가 루브릭을 LMS에서 씁니다. 인식·학습 실습은 LMS AI 차시로 보완합니다.
AI 업그레이드 (계획 중) 출시 예정
회사가 AI 기능을 더한 업그레이드를 계획하고 있습니다. 사양과 일정은 확정되지 않았습니다.
AI 기능 단계
진한 칸 = 지금 되는 기능 · 옅은 칸 = 조건부·예정 · 흰 칸 = 해당 없음영상으로 보기
영상마다 출처 표시 (공식 영상 · 사용자 업로드 · 참고 영상) · 누르면 이 자리에서 재생사진 자세히 보기
사진을 누르면 크게 볼 수 있습니다교육과정: 기어에서 코딩까지, 로봇으로 배우는 AI의 기초
교재 1·2·5단계 11개 차시와 우리가 더하는 AI·데이터·윤리 6개 차시로 한 학기(17차시)를 짰습니다. 교재 차시는 '정해진 동작'(AI 1단계) 범위이고, 인식·학습은 메가테스트 AI 차시로 보완합니다. 5단계 차시에는 신형 컨트롤러와 1~4단계 부품이 필요할 수 있습니다([확인 중]).
AI 중점학교 17차시 편성안 17개 차시 묶음
| 차시 | 단원 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 1 | 로봇과 AI는 어떻게 다를까 | 생활 속 로봇 찾기, 로봇 세대별 발전표(교재 2-11 이론)로 '정해진 동작'과 'AI' 구분 · 메가테스트 사전 진단 | 사회적 영향 | 제안 | [성취기준 코드] |
| 2 | 자동집게와 집게통 (교재 1-1) | 리벳툴·컨트롤러·조종기 연결, 안전 약속 | 기계 구조 | 삼원에듀 교재 | [성취기준 코드] |
| 3 | 우주 탐사차 (교재 1-9) | 기어 크기와 속도·힘 관계 관찰, 물건 옮기기 미션 | 기어와 동력 | 삼원에듀 교재 | [성취기준 코드] |
| 4 | 아기 사막여우 (교재 1-4) | 큰기어에 연결한 다리로 걷기, 다리 모양 바꿔 경주 기록 | 링크 구조 | 삼원에듀 교재 | [성취기준 코드] |
| 5 | 서보 집게 (교재 2-1) | 서보모터(90도)와 일반 모터 비교, 종이컵 쌓기 | 서보모터 | 삼원에듀 교재 | [성취기준 코드] |
| 6 | 사마귀 로봇 (교재 2-10) | 모터 3개 링크 로봇, 관절형 로봇 이해 | 링크 구조 | 삼원에듀 교재 | [성취기준 코드] |
| 7 | 로봇에게 명령하기 (언플러그드) | 친구 로봇 놀이로 순서·반복 명령 카드 만들기 | 표현·추론 | 제안 | [성취기준 코드] |
| 8 | 사이버 탱크 (교재 5-1) | 웜기어·조이스틱으로 느리지만 정확한 이동 | 웜기어 | 삼원에듀 교재 | [성취기준 코드] |
| 9 | 사이버 탱크 코딩 (교재 5-2) | 앱 블록 코딩으로 전진·회전·귀환 미션 | 표현·추론 | 삼원에듀 교재 | [성취기준 코드] |
| 10 | 물티슈 청소차 코딩 (교재 5-4) | 반복 블록으로 청소 경로 설계, 결과 비교 | 표현·추론 | 삼원에듀 교재 | [성취기준 코드] |
| 11 | 컨베이어 벨트 코딩 (교재 5-6) | 시간 블록으로 물건을 좌·우로 보내는 분류 장치 | 표현·추론 | 삼원에듀 교재 | [성취기준 코드] |
| 12 | 사람은 어떻게 분류할까 (언플러그드 AI) | 색 블록을 기준 세워 분류하기 vs 예시로 배우기, 규칙과 학습의 차이 | 학습 | 제안 | [성취기준 코드] |
| 13 | AI가 보고 배우기 (메가테스트 AI 차시) | 태블릿 카메라로 색·모양 데이터 모으고 인식 모델 만들어 보기 (T로보 자체 기능 아님) | 인식 · 학습 | 제안 | [성취기준 코드] |
| 14 | 인식 결과로 로봇 움직이기 (시뮬레이션) | 인식 결과표를 보고 컨베이어 분류 프로그램을 사람이 고르는 '사람-AI 협업' 실습, 센서 데이터 기록지 | 표현·추론 | 제안 | [성취기준 코드] |
| 15 | 수다쟁이 로봇 코딩 (교재 5-9) | 소리·음악에 맞춘 표정 동작, 여러 로봇 동시 연결 | 상호작용 | 삼원에듀 교재 | [성취기준 코드] |
| 16 | 팀 프로젝트 (교재 5-11 응용) | 로봇 골라 미션 설계·코딩·발표, 메가테스트 작품 갤러리 | 상호작용 | 제안 | [성취기준 코드] |
| 17 | AI와 책임 | 무인 불도저·알파고(교재 3-4 이론) 사례 토론, 우리 로봇 안전 규칙 | 사회적 영향 | 제안 | [성취기준 코드] |
교재 1단계 11개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 1-1 | 자동집게와 집게통 | 리벳·리벳툴 사용법, 고무줄 집게 조립 · 미션: 종이컵 들어올리기, 물건 집기 | 기계 구조, 탄성 | 삼원에듀 교재 | [성취기준 코드] |
| 1-2 | 프로펠러 비행기 | 모터 선 정리, 프로펠러 회전 · 이론: 다빈치의 날개치기 비행기·헬리콥터 · 미션: 날개 모양 바꿔 달기 | 회전 운동, 모터 | 삼원에듀 교재 | [성취기준 코드] |
| 1-3 | 점핑 개구리 | 큰기어 양쪽 위치 맞추기, 다리 프레임 교체 · 이론: 개구리 한살이 · 미션: 개구리 달리기 대회 | 기어와 동력, 링크 구조 | 삼원에듀 교재 | [성취기준 코드] |
| 1-4 | 아기 사막여우 | 큰기어에 연결한 다리로 걷기 · 이론: 사막여우 생태 · 미션: 다리 모양 바꿔 경주 | 기어와 동력, 링크 구조 | 삼원에듀 교재 | [성취기준 코드] |
| 1-5 | 고양이 자동차 | 모터 2개로 앞뒤·좌우 조종(A·C 버튼) · 이론: 고양이와 사람의 역사 · 미션: 레이스 | 모터 제어, 조종 | 삼원에듀 교재 | [성취기준 코드] |
| 1-6 | [확인 중] | 교재 PPT 미확보 (자료 폴더에 1단계 6차시 파일 없음) | [확인 중] | 삼원에듀 교재 | [성취기준 코드] |
| 1-7 | 스키 타는 메뚜기 | 바퀴 구동 스키 로봇 · 이론: 메뚜기 한살이, 스키의 마찰 원리 · 미션: 커브 레이스 | 마찰, 모터 제어 | 삼원에듀 교재 | [성취기준 코드] |
| 1-8 | 통통 꽃게 | 큰기어를 편심 바퀴로 써서 통통 움직이기 · 이론: 게의 옆걸음·절지동물 · 미션: 밀어내기 힘겨루기 | 기어와 동력, 편심 운동 | 삼원에듀 교재 | [성취기준 코드] |
| 1-9 | 우주 탐사차 | 작은기어-중간기어 맞물림: 톱니 적으면 빠르고 많으면 힘셈 · 이론: 우주탐사 로봇 · 미션: 물건 옮기기 | 기어비, 동력 전달 | 삼원에듀 교재 | [성취기준 코드] |
| 1-10 | 회전 자동차 | 회전 바퀴 구조 · 이론: 회전운동(인공위성·선풍기·팽이) · 미션: 회전바퀴 돌리기 게임 | 회전 운동 | 삼원에듀 교재 | [성취기준 코드] |
| 1-11 | 멍멍 강아지 | 다리구동 기어박스로 4족 보행, 꼬리·짖기 동작 · 이론: 강아지의 의사소통 · 미션: 강아지 산책 미션 | 기어박스, 4족 보행 | 삼원에듀 교재 | [성취기준 코드] |
교재 2단계 12개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 2-1 | 서보 집게 | 새 부품 서보모터(버튼 누르면 90도, 떼면 복귀) · 이론: 집게 로봇(4족 보행 로봇 사례) · 미션: 종이컵 쌓기 | 서보모터 | 삼원에듀 교재 | [성취기준 코드] |
| 2-2 | 미니 바이크 | 모터로 뒷바퀴 구동 + 서보로 앞바퀴 조향 · 이론: 자전거 안전·수신호 · 미션: 반환점 돌기 | 서보 조향, 안전 | 삼원에듀 교재 | [성취기준 코드] |
| 2-3 | 서보 드로이드 | 반쪽기어-작은기어 연결, 서보로 방향 전환 · 이론: 영화 속 드로이드 · 미션: 로봇 축구 | 서보모터, 기어 | 삼원에듀 교재 | [성취기준 코드] |
| 2-4 | 멈춰 바퀴 | 서보로 움직이는 브레이크 장치 · 이론: 서보모터와 일반 모터의 차이(각도 제어) | 서보모터, 제동 | 삼원에듀 교재 | [성취기준 코드] |
| 2-5 | 장갑 자동차(추가 로봇) | QR 조립도로 만드는 추가 로봇, 서보 조향 · 이론: 소프트 로봇 · 미션: 깃발 지키기 | 서보 조향, 로봇 소재 | 삼원에듀 교재 | [성취기준 코드] |
| 2-6 | 창의로봇 1 | 처음부터 만들기 또는 기존 로봇 변형 | 창작 설계 | 삼원에듀 교재 | [성취기준 코드] |
| 2-7 | 경찰 오토바이 | 모터 2개 동시 구동 + 서보 회전 · 이론: 로봇 경찰(REEM) 사례 | 모터·서보 복합 제어 | 삼원에듀 교재 | [성취기준 코드] |
| 2-8 | 심해물고기(추가 로봇) | 좌우 회전바퀴로 이동, 입 벌리기 · 이론: 심해 탐사 로봇(크랩스터) · 미션: 음악에 맞춰 춤추기 | 모터 제어, 탐사 로봇 | 삼원에듀 교재 | [성취기준 코드] |
| 2-9 | 박치기 자동차 | 모터 2개 + 서보 핸들 · 이론: 자동차 충돌 실험과 안전 | 서보 조향, 안전 | 삼원에듀 교재 | [성취기준 코드] |
| 2-10 | 사마귀 로봇 | 모터 3개, 팔·다리 링크 구조 · 이론: 관절형 로봇·매니퓰레이터 · 미션: 사마귀 격투 | 링크 구조, 관절형 로봇 | 삼원에듀 교재 | [성취기준 코드] |
| 2-11 | 무서운 살쾡이 | 반쪽기어 맞물림, 머리 들기·입 벌리기 · 이론: 로봇의 세대별 발전(단순 작동→센서→자율→협업) · 미션: 뼈다귀 옮기기 | 기어, 로봇 발전사 | 삼원에듀 교재 | [성취기준 코드] |
| 2-12 | 창의로봇 2 | 살쾡이 이어 만들기 또는 창의로봇 | 창작 설계 | 삼원에듀 교재 | [성취기준 코드] |
교재 3단계 10개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 3-1 | 궤도 자동차 | 새 부품 무한궤도(캐터필러) 연결법 · 이론: 무한궤도 자동차 | 무한궤도 | 삼원에듀 교재 | [성취기준 코드] |
| 3-2 | 쇠똥구리 로봇 | 무한궤도 + 큰바퀴 · 이론: 쇠똥구리 생태 | 무한궤도 | 삼원에듀 교재 | [성취기준 코드] |
| 3-3 | 빅 무한궤도 | A·C 버튼으로 양쪽 궤도 따로 구동 · 이론: 수중건설·미니탱크·굴착 로봇 | 차동 조향 | 삼원에듀 교재 | [성취기준 코드] |
| 3-4 | 미니 불도저 | 서보로 삽 작동 · 이론: 인공지능 불도저·무인장치, 알파고 대결 토론 · 미션: 종이 뭉치 치우기 | 서보모터, AI와 사회(토론) | 삼원에듀 교재 | [성취기준 코드] |
| 3-5 | 레일 자동차(추가 로봇) | 모터 2개 + 서보 회전 · 이론: 레일바이크 · 미션: 자유 조종 | 동력 전달 | 삼원에듀 교재 | [성취기준 코드] |
| 3-6 | 아기 코끼리 | 무한궤도로 만든 코, 서보·고무줄 · 이론: 코끼리 코와 로봇팔 · 미션: 큰타이어 옮기기 | 서보모터, 로봇팔 | 삼원에듀 교재 | [성취기준 코드] |
| 3-7 | 전투 집게차 | 서보 집게 + 무한궤도 · 이론: 군사용 로봇 · 미션: 풍선 터뜨리기/타이어 집기 | 서보 집게 | 삼원에듀 교재 | [성취기준 코드] |
| 3-8 | 무한바퀴 자동차(추가 로봇) | 모터 2개 A단자 동시 연결 + 서보 방향 전환 · 이론: 스노모빌(하중 분산·접지력) · 미션: 높게 올라가기 | 무한궤도, 접지력 | 삼원에듀 교재 | [성취기준 코드] |
| 3-9 | 로봇전사T | 큰바퀴-짧은리벳으로 궤도를 밀어 팔 회전 · 이론: 아이언맨과 웨어러블 | 동력 전달 | 삼원에듀 교재 | [성취기준 코드] |
| 3-10 | 공룡 티라노 | 모터 2개 + 서보, 2족 보행 · 이론: 로봇 공룡 · 미션: 긴 검 대결 | 보행 구조 | 삼원에듀 교재 | [성취기준 코드] |
교재 4단계 10개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 4-1 | 무서운 거미 | 새 부품: 큰모터(저속·고토크), 2축리벳, 톱니, 핸들, 삽 | 큰모터, 토크 | 삼원에듀 교재 | [성취기준 코드] |
| 4-2 | 장수 풍뎅이 | 큰기어 6개 위치 맞추기, 기어 갈림 점검 · 놀이: 밀어내기 경기 | 기어 맞물림 | 삼원에듀 교재 | [성취기준 코드] |
| 4-3 | 중장비 로우더 | 모터 2개 이동 + 서보 삽·핸들 · 놀이: 물건 나르기 | 서보모터, 중장비 구조 | 삼원에듀 교재 | [성취기준 코드] |
| 4-4 | 회전 지네 | 무한궤도·다리 구동, 동시 조작 주의 | 보행 구조 | 삼원에듀 교재 | [성취기준 코드] |
| 4-5 | 동물원 기린 | 큰기어 양쪽 맞추기, 서보 연결 | 링크 구조 | 삼원에듀 교재 | [성취기준 코드] |
| 4-6 | 병정 개미 | 양쪽 다리를 큰기어 다른 위치에 끼워 걷기(같으면 점프), 꼬리 회전 | 보행 원리 | 삼원에듀 교재 | [성취기준 코드] |
| 4-7 | 복싱 로봇 | 무한궤도 이동 + 서보 팔 · 놀이: 복싱, 장애물 쓰러뜨리기 | 서보모터 | 삼원에듀 교재 | [성취기준 코드] |
| 4-8 | 랍스터킹 | 서보 부하 점검법, 4다리 기어 위치 · 놀이: 장애물 넘어뜨리고 돌아오기 | 서보 부하, 기어 | 삼원에듀 교재 | [성취기준 코드] |
| 4-9 | 황소개구리(추가 로봇) | 큰모터 + 서보, PPT 없이 QR 조립도 | 큰모터 | 삼원에듀 교재 | [성취기준 코드] |
| 4-10 | 왕고질라(추가 로봇) | 모터 2 + 큰모터 + 서보, 연결 케이블 사용, PPT 없이 QR 조립도 | 다중 모터 제어 | 삼원에듀 교재 | [성취기준 코드] |
교재 5단계 12개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 5-1 | 사이버 탱크 | 새 부품: 조이스틱(속도 조절, 신형 컨트롤러 전용), 웜기어, 핀리벳 | 웜기어, 속도 제어 | 삼원에듀 교재 | [성취기준 코드] |
| 5-2 | 사이버 탱크 코딩하기 | Mould King 앱 설치·블루투스 연결, 모터 블록 순차 코딩 · 미션: 지점 왕복 주행 | 블록 코딩(순차) | 삼원에듀 교재 | [성취기준 코드] |
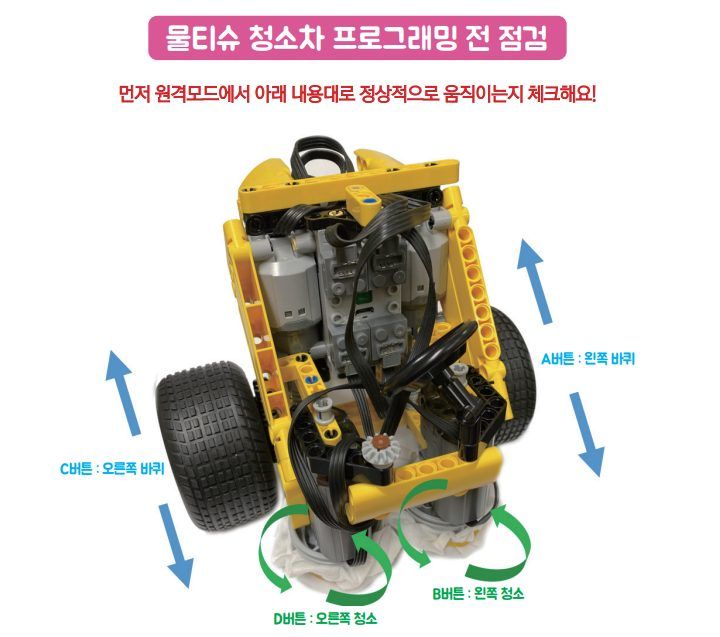
| 5-3 | 물티슈 청소차 | 조이스틱으로 이동 + 청소 장치 조종 | 조이스틱 제어 | 삼원에듀 교재 | [성취기준 코드] |
| 5-4 | 물티슈 청소차 코딩하기 | 반복 블록으로 지그재그 청소 경로 만들기 | 블록 코딩(반복) | 삼원에듀 교재 | [성취기준 코드] |
| 5-5 | 컨베이어 벨트 | 큰모터 벨트 + 서보 로봇팔, 왕기어 | 컨베이어 구조 | 삼원에듀 교재 | [성취기준 코드] |
| 5-6 | 컨베이어 벨트 코딩하기 | 초 단위 동작 블록으로 노랑큰기어를 좌·우로 떨어뜨리기 | 블록 코딩(시간 제어) | 삼원에듀 교재 | [성취기준 코드] |
| 5-7 | 달리는 강아지 | 1단계 강아지와 비교 · 이론: 4족 보행 원리(다리 대칭이면 걷고 같으면 점프) | 4족 보행 | 삼원에듀 교재 | [성취기준 코드] |
| 5-8 | 수다쟁이 로봇 | 모터 2 + 서보 2로 눈·입·코 표정 · 음악에 맞춰 조종 | 서보모터, 표현 | 삼원에듀 교재 | [성취기준 코드] |
| 5-9 | 수다쟁이 로봇 코딩하기 | 표정 동작 프로그래밍, 여러 로봇 한 폰에 연결해 '대한민국' 응원 모션 | 블록 코딩, 상호작용 | 삼원에듀 교재 | [성취기준 코드] |
| 5-10 | 대괴수 굼뱅이 | 부품이 가장 많은 대형 로봇, 서보 2개 조작 | 다중 모터 제어 | 삼원에듀 교재 | [성취기준 코드] |
| 5-11 | 선택 로봇 조종·코딩하기 | 1~4단계 로봇 중 골라 조이스틱 조종·앱 코딩(추천: 고무줄 탱크) | 블록 코딩, 설계 | 삼원에듀 교재 | [성취기준 코드] |
| 5-12 | 스키 타는 메뚜기 2 | 1단계 메뚜기와 비교, 과정 마무리 | 구조 비교 | 삼원에듀 교재 | [성취기준 코드] |
출처: 공식·교재 = 제조사 자료의 활동 · 제안 = 엔스크린이 설계한 차시 구성과 활동
학년 로드맵
메가테스트와 함께 수업합니다
교구만 보내지 않습니다. 차시별 수업 자료, 학생 과제, 결과보고서에 쓸 기록까지 한곳에서 관리합니다.
17차시 지도안·PPT·활동지, 삼원에듀 교재 차시 연계표, 과정중심평가 루브릭
기어·링크 관찰 기록지, 앱 코딩 과제, AI 인식 실습(태블릿), 팀 프로젝트 기록
세트별 부품·컨트롤러(신형/구형) 관리표, 진도·평가 현황, 결과보고서용 실적 내보내기
운영계획서에 이렇게 쓰세요
교육부 표준 양식(Ⅱ. 운영 계획, Ⅲ. 사업비)에 바로 붙여 넣을 수 있는 예시 문구입니다. 학교 상황에 맞게 고쳐 쓰세요.
블록 로봇으로 배우는 피지컬 AI 기초
5·6학년 학교자율시간 「로봇과 AI의 기초」(17차시)를 개설하여, T로보로 기어·서보 등 로봇의 구동 원리와 앱 블록 코딩을 익히고, 메가테스트 AI 차시로 데이터 수집·인식 과정을 체험하며, AI 윤리 차시로 책임 있는 활용 태도를 기른다.
5학년 | 학교자율시간 | 로봇과 AI의 기초 | 1학기 17시간
6학년 | 창체 동아리 | 로봇 코딩 프로젝트 | 2학기 [시간]
블록 로봇 교구(T로보 [단계] 세트, 4인 1조) [단가]원 × 8세트 = [금액]원 (교육운영비 · 교육용 재료비)
메가테스트 학교 이용권 [단가]원 × 1년 = [금액]원 (교육운영비)
사양
- 구성
- 1~5단계 (단계별 세트, 이전 단계 부품을 이어서 사용)
- 단계별 차시
- 1단계 11차시 자료(6차시 미확보) · 2단계 12차시(추가 로봇 2·창의로봇 2 포함) · 3단계 10차시(추가 로봇 2 포함) · 4단계 10차시(추가 로봇 2 포함) · 5단계 12차시(로봇 7대 + 코딩 차시)
- 컨트롤러
- 충전식 컨트롤러, A~D 단자 · 신형/구형 구분 (5단계는 신형 필요, 2024년 4월 출고분부터 신형)
- 조종기
- 무선 조종기(건전지식, 규격 [확인 중]), 버튼 동시 누름으로 모터 방향 변경 · 5단계 조이스틱(충전식, 속도 조절)
- 모터
- 모터(1단계~) · 서보모터(2단계~, 버튼을 누르면 90도 회전) · 큰모터(4단계, 저속·고토크)
- 주요 부품
- 프레임·판·리벳·축핀, 작은/중간/큰/반쪽/회색 기어, 무한궤도·궤도바퀴(3단계), 웜기어·핀리벳(5단계), 리벳툴
- 충전
- 컨트롤러·조이스틱 케이블 충전 (고속 충전기 사용 금지) · 배터리 용량 [확인 중]
- 앱
- Mould King (검색어 mouldking) · iOS·Android · 블루투스 · 영어 화면(한글 미지원) · 원격조종·블록 프로그래밍, 인터넷 없이 사용 가능
- AI 기능
- 없음 (정해진 동작 수준)
- KC 인증
- [확인 중]
- 제조
- [확인 중]
구성과 가격
1단계 차시용 세트 (컨트롤러·조종기·모터 사용, 구성 [확인 중])
단계별 추가 부품 (이전 단계 부품 필요)
로봇 1대 분량 + 교재 · 수업 기본 단위 (구성 [확인 중])
4인 1조 8세트 + 메가테스트 1년 + 교원 연수 2시간
학교장터(S2B) 물품번호: [확인 중] · 예산 비목: 교육운영비(교육용 재료비). 학교의 NEIS 자산 등재 기준을 넘는 품목은 비품구입비로 편성합니다.
연수와 지원
도입 연수 2시간: 조립·리벳툴, 조종기 방향 설정, 5단계 앱(영문 화면) 사용법.
세트 번호표, 컨트롤러 충전 순서표(고속 충전기 금지), 단계별 부품 확인표.
구형 컨트롤러 보드 교체는 삼원에듀 본사 접수(교재 안내). 비용·기간 [확인 중].
자주 묻는 질문
T로보에 AI 기능이 있나요?
없습니다. 조종기·조이스틱 조종과 5단계 앱 블록 코딩까지 됩니다. 인식·학습은 메가테스트 AI 차시(태블릿 활용)로 보완하도록 편성했습니다.
앱이 한글로 나오나요?
교재 PPT 기준으로 5단계 앱(Mould King)은 한글을 지원하지 않아 영어로 설정해서 씁니다. 블록 대부분이 아이콘이라 초등학생도 따라 할 수 있지만, 연수에서 화면 안내를 함께 드립니다.
이미 산 컨트롤러로 5단계를 할 수 있나요?
신형 컨트롤러만 조이스틱과 앱에 연결됩니다. 구형이면 삼원에듀 본사에 보내 보드를 교체해야 합니다. 2024년 4월 출고분부터는 신형입니다.
5단계만 사면 되나요?
단계 세트는 이전 단계 부품을 이어서 쓰는 구조입니다. 편성안에 1·2·5단계 차시가 들어가므로 필요한 단계 구성과 가격은 삼원에듀와 확인 중입니다.
견적 요청
학교급과 학급 수를 알려 주시면 운영계획서 사업비 산출근거에 맞춘 견적을 보내 드립니다.