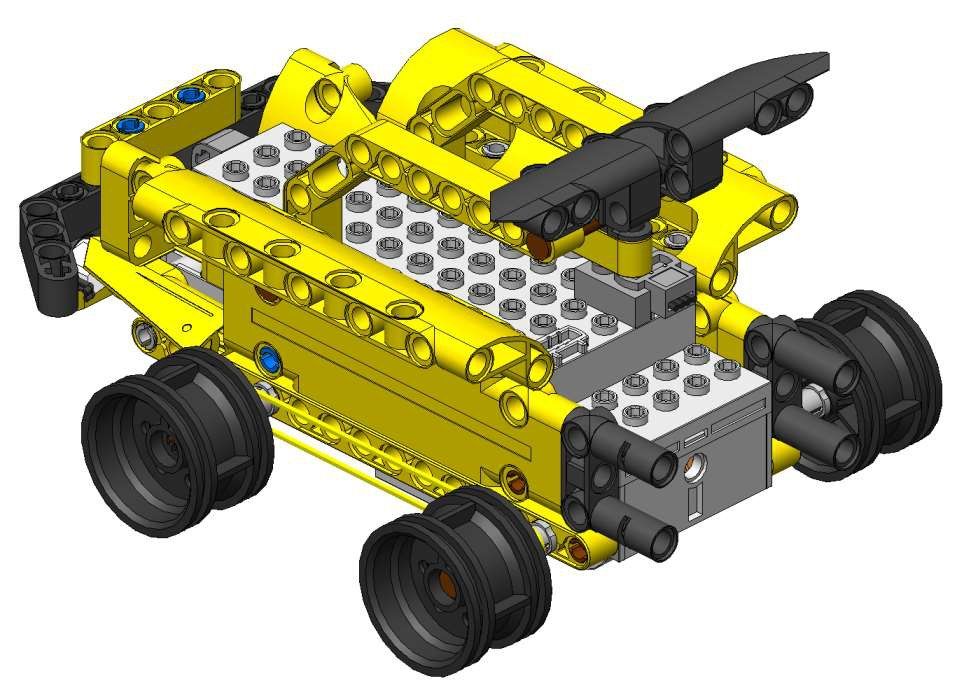
 2단계 타이어 자동차
V로보
고무줄 자동차부터 옴니 바퀴 트럭까지, 직접 조립한 로봇을 무선으로 움직이며 구조와 동력을 배웁니다. AI 차시는 메가테스트로 더합니다.
AI 중점학교 적합성
2026 AI 중점학교 운영계획서 168건 분석 기준V로보에는 AI 인식·학습 기능이 없고, 교재에 코딩 차시도 없습니다(무선 조종 중심). 2단계부터 이전 단계 부품이 모두 필요합니다(4단계는 1~3단계 부품). 조종기 건전지(AAA 2개)는 별매입니다. 삼원에듀 앱은 안드로이드용으로 안내되어 있고 기능은 확인 중입니다. 1단계 LED를 V컨트롤러에 연결하면 고장 나니 주의해야 합니다. 사진은 교재의 3D 렌더링입니다. 가격, KC 인증, 학교장터 등록은 확인 중입니다.
제품 특징
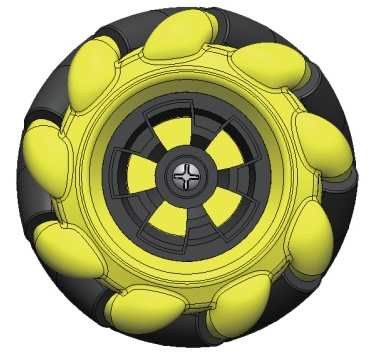
옴니 바퀴로 옆·사선 이동
3단계부터 옴니 바퀴 L·R과 모터 4개로 몸을 돌리지 않고 평행·사선으로 움직입니다. 버튼 조합 규칙을 찾는 활동이 됩니다.
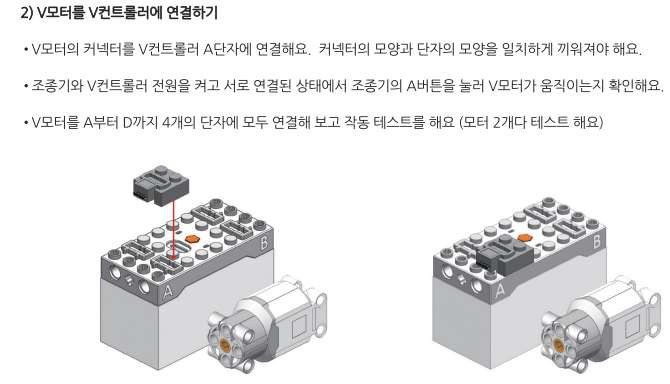
단계마다 새 전자부품
1단계 모터컨트롤러·LED, 2단계 V컨트롤러·V모터, 3단계 모터 4개, 4단계 서보모터·큰모터. 1단계 조종기 하나로 모두 조종합니다.
메가테스트 17차시 수업 자료
교재 차시 11개와 AI·데이터·윤리 차시 6개를 묶은 지도안, 활동지, 평가 루브릭을 LMS에서 씁니다. 인식·학습 실습은 LMS AI 차시로 보완합니다.
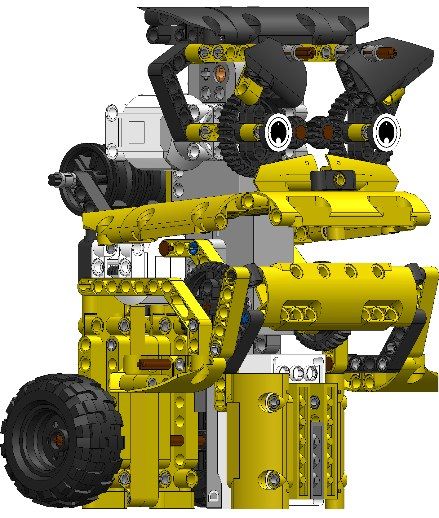
소리에 맞춰 움직이는 로봇
2단계 고릴라 로봇·4단계 괴물 로봇은 눈·입·팔을 움직여 말하거나 공연합니다. 교재는 안드로이드 삼원에듀 앱으로 녹음·음악을 함께 쓰도록 안내합니다(기능 [확인 중]).
AI 기능 단계
진한 칸 = 지금 되는 기능 · 옅은 칸 = 조건부·예정 · 흰 칸 = 해당 없음영상으로 보기
영상마다 출처 표시 (공식 영상 · 사용자 업로드 · 참고 영상) · 누르면 이 자리에서 재생사진 자세히 보기
사진을 누르면 크게 볼 수 있습니다교육과정: 조립 로봇으로 배우는 구조·동력과 AI의 기초
교재 1~4단계 11개 차시와 우리가 더하는 AI·데이터·윤리 6개 차시로 한 학기(17차시)를 짰습니다. 교재 차시는 무선 조종(AI 1단계) 범위이고 인식·학습은 메가테스트 AI 차시로 보완합니다. 4단계 차시를 하려면 1~4단계 세트가 모두 필요합니다.
AI 중점학교 17차시 편성안 17개 차시 묶음
| 차시 | 단원 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 1 | 로봇과 AI는 어떻게 다를까 | 생활 속 로봇 찾기, 조종 로봇과 AI 로봇 구분 · 메가테스트 사전 진단 | 사회적 영향 | 제안 | [성취기준 코드] |
| 2 | 타이어 투석기 (교재 1-1) | 부품·리벳툴 익히기, 모터컨트롤러·조종기·LED 점검 | 기계 구조 | 삼원에듀 교재 | [성취기준 코드] |
| 3 | 벌레 자동차 (교재 1-3) | 고무줄로 바퀴 구동, LED 켜기, 속도별 레이스 기록 | 동력 전달 | 삼원에듀 교재 | [성취기준 코드] |
| 4 | 선글라스 자전거 (교재 1-7) | 큰기어와 프레임으로 페달 운동 관찰 | 기어와 링크 | 삼원에듀 교재 | [성취기준 코드] |
| 5 | 투우소 (교재 1-10) | 4족 보행 구조, 밀어내기 미션 | 링크 구조 | 삼원에듀 교재 | [성취기준 코드] |
| 6 | 버튼으로 명령하기 (언플러그드) | 조종기 버튼 조합을 명령 카드로 바꿔 친구 로봇 움직이기 | 표현·추론 | 제안 | [성취기준 코드] |
| 7 | 타이어 자동차 (교재 2-1) | V컨트롤러·V모터 연결, 타이어 유무 비교 | 전자부품 | 삼원에듀 교재 | [성취기준 코드] |
| 8 | 백살여우 (교재 2-7) | 다리 이동과 기어 이동 시간 측정 | 데이터 수집 | 삼원에듀 교재 | [성취기준 코드] |
| 9 | 측정 데이터 정리하기 (메가테스트) | 8차시 측정값을 표·그래프로 정리하고 더 빠른 방법 예측 | 표현·추론 | 제안 | [성취기준 코드] |
| 10 | 옴니 자동차 (교재 3-4) | 옴니바퀴로 평행·사선 이동 | 옴니 바퀴 | 삼원에듀 교재 | [성취기준 코드] |
| 11 | 옴니 트럭 (교재 3-11) | 버튼 4개 조합 규칙표 만들기, 이동 미션 | 표현·추론 | 삼원에듀 교재 | [성취기준 코드] |
| 12 | 사람은 어떻게 분류할까 (언플러그드 AI) | 규칙으로 분류하기 vs 예시로 배우기 | 학습 | 제안 | [성취기준 코드] |
| 13 | AI가 보고 배우기 (메가테스트 AI 차시) | 태블릿 카메라로 데이터 모아 인식 모델 만들기 (V로보 자체 기능 아님) | 인식 · 학습 | 제안 | [성취기준 코드] |
| 14 | V 오토바이 (교재 4-2) | 서보모터 조향, 코스 주행 | 서보모터 | 삼원에듀 교재 | [성취기준 코드] |
| 15 | 운반 개미 (교재 4-9) | 서보 집게로 기둥 릴레이, 팀 협업 | 상호작용 | 삼원에듀 교재 | [성취기준 코드] |
| 16 | 괴물 로봇 (교재 4-11) | 소리·음악에 맞춘 동작 공연 (앱 활용은 안드로이드, [확인 중]) | 상호작용 | 삼원에듀 교재 | [성취기준 코드] |
| 17 | AI와 책임 | 군사용·무인 로봇 사례 토론, 우리 로봇 안전 규칙 | 사회적 영향 | 제안 | [성취기준 코드] |
교재 1단계 12개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 1-1 | 타이어 투석기 | 부품 종류·리벳툴·조립도 보는 법, 모터컨트롤러·조종기·LED 테스트 · 고무줄로 타이어 발사 | 탄성, 전자부품 점검 | 삼원에듀 교재 | [성취기준 코드] |
| 1-2 | 집게 귀염둥이 | 전자부품 없이 프레임·리벳 결합 · 미션: 집게로 물건 집기, 집게의 과학 원리 | 집게 구조 | 삼원에듀 교재 | [성취기준 코드] |
| 1-3 | 벌레 자동차 | 모터컨트롤러에 LED 연결, 고무줄로 바퀴 구동 · 미션: 반환점 레이스(속도 1~3) | 동력 전달(고무줄), LED | 삼원에듀 교재 | [성취기준 코드] |
| 1-4 | 개구쟁이 미어캣 | 양쪽 모터를 다르게 연결해 다리·팔 개별 동작 | 모터 제어 | 삼원에듀 교재 | [성취기준 코드] |
| 1-5 | 슈퍼 팽이 | 모터로 타이어 팽이 회전·발사, LED · 미션: 팽이 겨루기 | 회전 운동 | 삼원에듀 교재 | [성취기준 코드] |
| 1-6 | 레이싱카 | 고무줄 연결 방식 바꿔 속도 비교 | 동력 전달, 비교 실험 | 삼원에듀 교재 | [성취기준 코드] |
| 1-7 | 선글라스 자전거 | 큰기어에 연결된 프레임으로 페달 운동 · 미션: 레이스 | 기어와 링크 | 삼원에듀 교재 | [성취기준 코드] |
| 1-8 | 돼지 불도저 | 고무줄 이동 + 프레임 밀기, 버튼 조합으로 개별 동작 · 미션: 밀기 | 동력 전달, 버튼 조합 | 삼원에듀 교재 | [성취기준 코드] |
| 1-9 | 전갈 로봇 | 큰기어로 앞다리 움직이기 · 미션: 격투, 꼬리에 펜 달아 그림 그리기 | 기어와 링크 | 삼원에듀 교재 | [성취기준 코드] |
| 1-10 | 투우소 | 4족 보행 · 미션: 메모지 떼기 팀전, 밀어내기 | 4족 보행 | 삼원에듀 교재 | [성취기준 코드] |
| 1-11 | 망치 로봇 | 망치 팔 격투 로봇 · 미션: 격투, 물건 밀기 | 링크 구조 | 삼원에듀 교재 | [성취기준 코드] |
| 1-12 | 스마일카우 | 4족 보행으로 달리기, LED | 4족 보행 | 삼원에듀 교재 | [성취기준 코드] |
교재 2단계 10개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 2-1 | 타이어 자동차 | 2단계 새 부품, 새 전자부품 V컨트롤러·V모터 테스트 · 타이어 있을 때와 없을 때 장단점 비교 | 전자부품, 비교 실험 | 삼원에듀 교재 | [성취기준 코드] |
| 2-2 | 범퍼 자동차 | 접히는 범퍼 · 미션: 범퍼 박치기 | 구조와 충격 | 삼원에듀 교재 | [성취기준 코드] |
| 2-3 | 멋진 개구리 | V컨트롤러·V모터로 점프 · 미션: 장애물 뛰어넘기 | 보행 구조 | 삼원에듀 교재 | [성취기준 코드] |
| 2-4 | 도깨비 자동차 | 모터 2개, LED 버튼의 다른 용도 · 미션: 도깨비공 볼링, 밀어내기 | 모터 제어 | 삼원에듀 교재 | [성취기준 코드] |
| 2-5 | 무빙 타이어 | 타이어를 잡고 굴리는 로봇 · 미션: 타이어 축구 | 구동 구조 | 삼원에듀 교재 | [성취기준 코드] |
| 2-6 | 아기 용가리 | 모터 2개 + 고무줄 4륜구동 · 미션: 넘어뜨리기 | 4륜 구동 | 삼원에듀 교재 | [성취기준 코드] |
| 2-7 | 백살여우 | 다리로 갈 때와 큰기어로 굴러갈 때 속도 비교 · 미션: 도넛 코스 왕복 | 기어와 링크, 비교 실험 | 삼원에듀 교재 | [성취기준 코드] |
| 2-8 | 장갑 무당벌레 | 제자리 회전이 잘 되는 구조 · 미션: 주차 | 차동 조향 | 삼원에듀 교재 | [성취기준 코드] |
| 2-9~10 | 두꺼비 자동차 | 2차시 조립, 뒷바퀴 마찰 때문에 회전이 어려운 이유 | 마찰, 기어 | 삼원에듀 교재 | [성취기준 코드] |
| 2-11~12 | 고릴라 로봇 | 눈·입 움직여 말하는 흉내, 모터컨트롤러 LED · 안드로이드 삼원에듀 앱으로 녹음·음악 재생 | 표현, 앱 연동 | 삼원에듀 교재 | [성취기준 코드] |
교재 3단계 11개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 3-1 | V 자동차 | 3단계 새 부품(옴니바퀴·왕기어·얇은바퀴), V모터 4개 · 포트 연결 바꿔 조종 실험 | 모터 4개 제어 | 삼원에듀 교재 | [성취기준 코드] |
| 3-2 | 부엉이 자동차 | 모터 4개 구동 · 미션: 밀기, V자동차와 비교 | 4륜 구동, 비교 | 삼원에듀 교재 | [성취기준 코드] |
| 3-3 | 모기 자전거 | 모터 3개, 옴니바퀴 사용 | 옴니 바퀴 | 삼원에듀 교재 | [성취기준 코드] |
| 3-4 | 옴니 자동차 | 옴니바퀴 4개로 몸을 돌리지 않고 평행·사선 이동 | 옴니 바퀴 | 삼원에듀 교재 | [성취기준 코드] |
| 3-5 | 더블 팽이 | 팽이 2개 동시 회전·발사 · 미션: 팽이 놀이 | 회전 운동 | 삼원에듀 교재 | [성취기준 코드] |
| 3-6 | [확인 중] | 교재 PPT 미확보 (자료 폴더에 3단계 6차시 파일 없음) | [확인 중] | 삼원에듀 교재 | [성취기준 코드] |
| 3-7 | V 꽃게 | 컨트롤러에 모터 2개씩 연결해 좌·우 이동 | 모터 제어 | 삼원에듀 교재 | [성취기준 코드] |
| 3-8 | 더블 회전 자동차 | 회전 바퀴 2개로 회전·이동, 팔로 일어서기 | 회전 운동 | 삼원에듀 교재 | [성취기준 코드] |
| 3-9 | 바다 코끼리 | 모터 3개 대칭 배치, 3십자핀으로 기어가기 | 보행 구조 | 삼원에듀 교재 | [성취기준 코드] |
| 3-10 | 왕 집게 로봇 | 겹친 옴니바퀴로 이동, 세워서·눕혀서 동작 | 옴니 바퀴 | 삼원에듀 교재 | [성취기준 코드] |
| 3-11 | 옴니 트럭 | 버튼 4개 조합으로 평행·사선 이동 · 미션: 평행·사선 이동 경쟁 | 옴니 바퀴, 버튼 조합 | 삼원에듀 교재 | [성취기준 코드] |
교재 4단계 11개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 4-1 | 점핑 로봇 | 4단계 새 부품(서보모터·큰모터·캐터필더·웜기어·유니버셜 조인트), 큰모터 4족 점프 · 미션: 장애물 넘기 | 큰모터, 4족 보행 | 삼원에듀 교재 | [성취기준 코드] |
| 4-2 | V 오토바이 | V모터·큰모터 구동 + 서보 핸들 · 미션: 코스 주행 | 서보 조향 | 삼원에듀 교재 | [성취기준 코드] |
| 4-3 | 왕바퀴 로봇 | 커브기어로 만든 왕바퀴 · 미션: 작은 칸 이동 | 회전 운동 | 삼원에듀 교재 | [성취기준 코드] |
| 4-4 | 옴니 격투 1호 | 옴니바퀴 + 무한궤도, 4단계 중 가장 힘센 로봇 · 격투 | 옴니 바퀴, 무한궤도 | 삼원에듀 교재 | [성취기준 코드] |
| 4-5 | 옴니 격투 2호 | 웜기어·꼬마기어로 느리지만 안정적, 1호와 비교 | 웜기어, 비교 | 삼원에듀 교재 | [성취기준 코드] |
| 4-6 | [확인 중] | 교재 PPT 미확보 (자료 폴더에 4단계 6차시 파일 없음) | [확인 중] | 삼원에듀 교재 | [성취기준 코드] |
| 4-7 | 메카닉 봇 | 큰모터와 웜기어로 천천히 걷기, 회전 방법 찾기 | 웜기어, 큰모터 | 삼원에듀 교재 | [성취기준 코드] |
| 4-8 | 몬스터 자동차 | 4바퀴 중 3개 구동, 유니버셜 조인트, 우회전 불가 조종법 | 동력 전달 | 삼원에듀 교재 | [성취기준 코드] |
| 4-9 | 운반 개미 | 옴니바퀴 + 서보 집게 · 미션: 기둥 릴레이 운반 | 서보 집게, 협동 | 삼원에듀 교재 | [성취기준 코드] |
| 4-10 | 격투 탱크 | 캐터필더·LED·서보·모터 종합 · 격투 | 다중 모터 제어 | 삼원에듀 교재 | [성취기준 코드] |
| 4-11 | 괴물 로봇 | LED·서보·큰모터·모터 종합, 스마트폰으로 소리·음악에 맞춘 프로그램 권장 | 다중 모터 제어, 앱 연동 | 삼원에듀 교재 | [성취기준 코드] |
출처: 공식·교재 = 제조사 자료의 활동 · 제안 = 엔스크린이 설계한 차시 구성과 활동
학년 로드맵
메가테스트와 함께 수업합니다
교구만 보내지 않습니다. 차시별 수업 자료, 학생 과제, 결과보고서에 쓸 기록까지 한곳에서 관리합니다.
17차시 지도안·PPT·활동지, 삼원에듀 교재 차시 연계표, 과정중심평가 루브릭
구조·동력 관찰 기록지, 이동 시간 측정 데이터 정리, AI 인식 실습(태블릿), 팀 미션 기록
세트별 부품·전자부품 점검표, 진도·평가 현황, 결과보고서용 실적 내보내기
운영계획서에 이렇게 쓰세요
교육부 표준 양식(Ⅱ. 운영 계획, Ⅲ. 사업비)에 바로 붙여 넣을 수 있는 예시 문구입니다. 학교 상황에 맞게 고쳐 쓰세요.
조립 로봇으로 배우는 피지컬 AI 기초
3·4학년 학교자율시간 「로봇의 구조와 AI」(17차시)를 개설하여, V로보로 기어·동력 전달·옴니 바퀴 등 로봇의 움직임 원리를 탐구하고, 메가테스트 AI 차시로 데이터 수집·인식 과정을 체험하며, AI 윤리 차시로 책임 있는 활용 태도를 기른다.
4학년 | 학교자율시간 | 로봇의 구조와 AI | 1학기 17시간
3~6학년 | 방과후·동아리 | V로보 단계별 과정 | [시간]
블록 로봇 교구(V로보 1~4단계, 4인 1조) [단가]원 × 8세트 = [금액]원 (교육운영비 · 교육용 재료비)
조종기 건전지(AAA) [단가]원 × [수량] = [금액]원
메가테스트 학교 이용권 [단가]원 × 1년 = [금액]원 (교육운영비)
사양
- 구성
- 1~4단계 (2단계부터 이전 단계 부품 필요)
- 단계별 로봇
- 1단계 12대 · 2단계 10대(12차시) · 3단계 10대 · 4단계 10대
- 컨트롤러
- 1단계 모터컨트롤러(모터 일체형, LED 포트, USB 충전) · 2단계 V컨트롤러(A~D 포트)
- 조종기
- 무선 조종기, 속도 1~3단, AAA 건전지 2개(별매) · 1단계 조종기로 V컨트롤러도 조종
- 모터
- V모터 2개(2단계) + 2개(3단계, 총 4개) · 서보모터(4단계, 좌우 90도) · 큰모터(4단계, 저속·고토크)
- 특수 부품
- 옴니바퀴 L·R, 왕기어, 얇은바퀴(3단계) · 무한궤도·궤도바퀴, 웜기어, 커브기어, 꼬마기어, 유니버셜 조인트(4단계) · LED(1단계) · 리벳툴
- 충전
- 모터컨트롤러·V컨트롤러 USB 케이블 충전 (고속 충전기 사용 금지) · 배터리 용량 [확인 중]
- 앱
- 삼원에듀 어플(안드로이드) · 모터컨트롤러 LED 제어·프로그램·녹음 (교재 외 카페 안내, [확인 중])
- 코딩
- 교재 차시 없음
- AI 기능
- 없음 (정해진 동작 수준)
- KC 인증
- [확인 중]
- 제조
- [확인 중]
구성과 가격
1단계(기본 전자부품 포함) → 2~4단계 확장 · 이전 단계 부품 필요
1~4단계 로봇 1대 분량 + 교재 · 수업 기본 단위 (구성 [확인 중])
4인 1조 8세트 + 메가테스트 1년 + 교원 연수 2시간
학교장터(S2B) 물품번호: [확인 중] · 예산 비목: 교육운영비(교육용 재료비). 학교의 NEIS 자산 등재 기준을 넘는 품목은 비품구입비로 편성합니다.
연수와 지원
도입 연수 2시간: 부품 구분·리벳툴, 모터컨트롤러·V컨트롤러 연결, 조종기 방향·속도 설정.
세트 번호표, 충전 순서표, 단계별 부품 확인표, 조종기 건전지(AAA) 여분 안내.
전자부품 불량은 1차시 점검 후 AS(교재 안내). 분실 부품·옴니바퀴 조인트는 지정 쇼핑몰 단품 구매. 학교 AS 정책 [확인 중].
자주 묻는 질문
V로보로 코딩을 할 수 있나요?
교재에는 코딩 차시가 없고 무선 조종 중심입니다. 안드로이드 삼원에듀 앱으로 프로그램을 할 수 있다는 안내가 있으나 기능은 확인 중입니다. 코딩·AI 차시는 메가테스트로 편성했습니다.
T로보와 무엇이 다른가요?
V로보는 1~4단계, 모터컨트롤러·V컨트롤러와 옴니 바퀴가 특징입니다. T로보는 1~5단계이고 5단계에서 스마트폰 앱 블록 코딩을 합니다. 두 제품 모두 AI 기능은 없습니다.
2단계부터 사도 되나요?
안 됩니다. 교재에 2단계는 1단계 부품, 3단계는 1~2단계, 4단계는 1~3단계 부품이 필요하다고 되어 있습니다.
따로 준비할 것이 있나요?
조종기용 AAA 건전지 2개(별매), 4단계 왕바퀴 로봇 차시용 얇은 스카치테이프, 컨트롤러 충전 시간이 필요합니다.
견적 요청
학교급과 학급 수를 알려 주시면 운영계획서 사업비 산출근거에 맞춘 견적을 보내 드립니다.