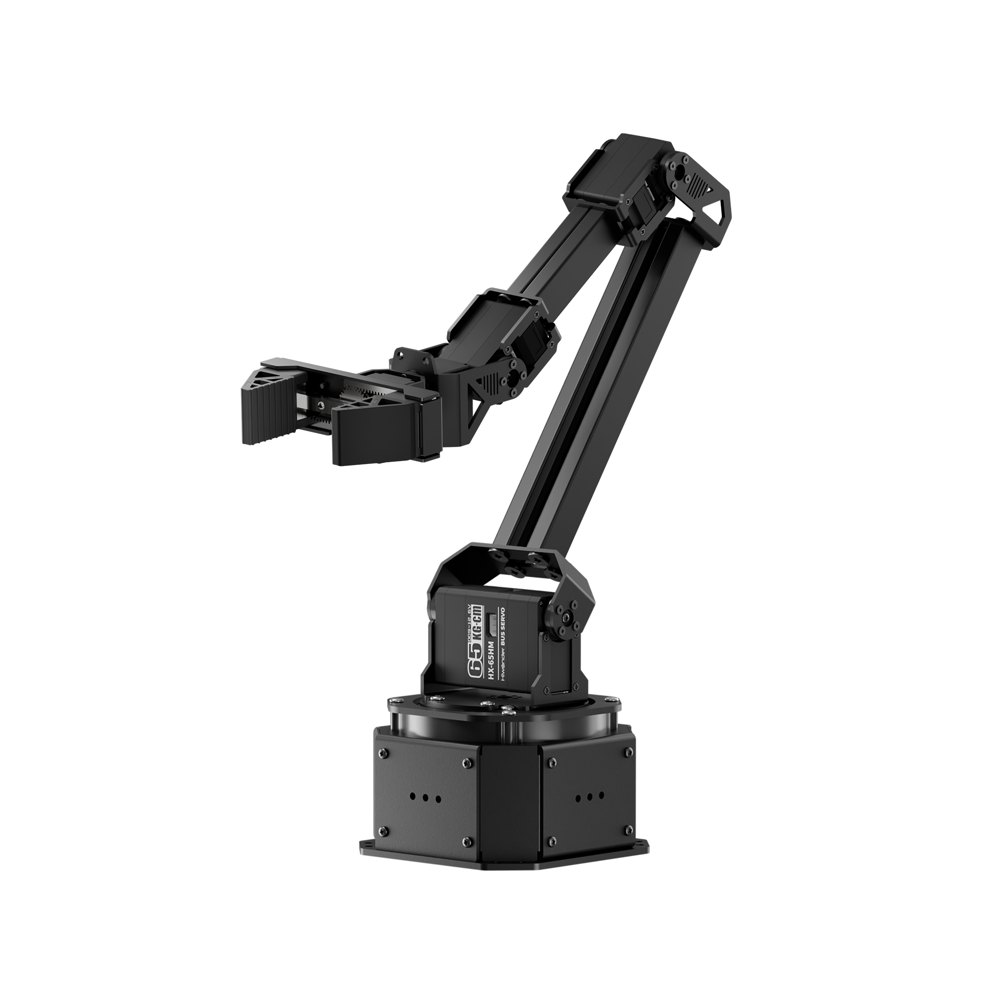
 대표 사진
NexArm AI 로봇팔
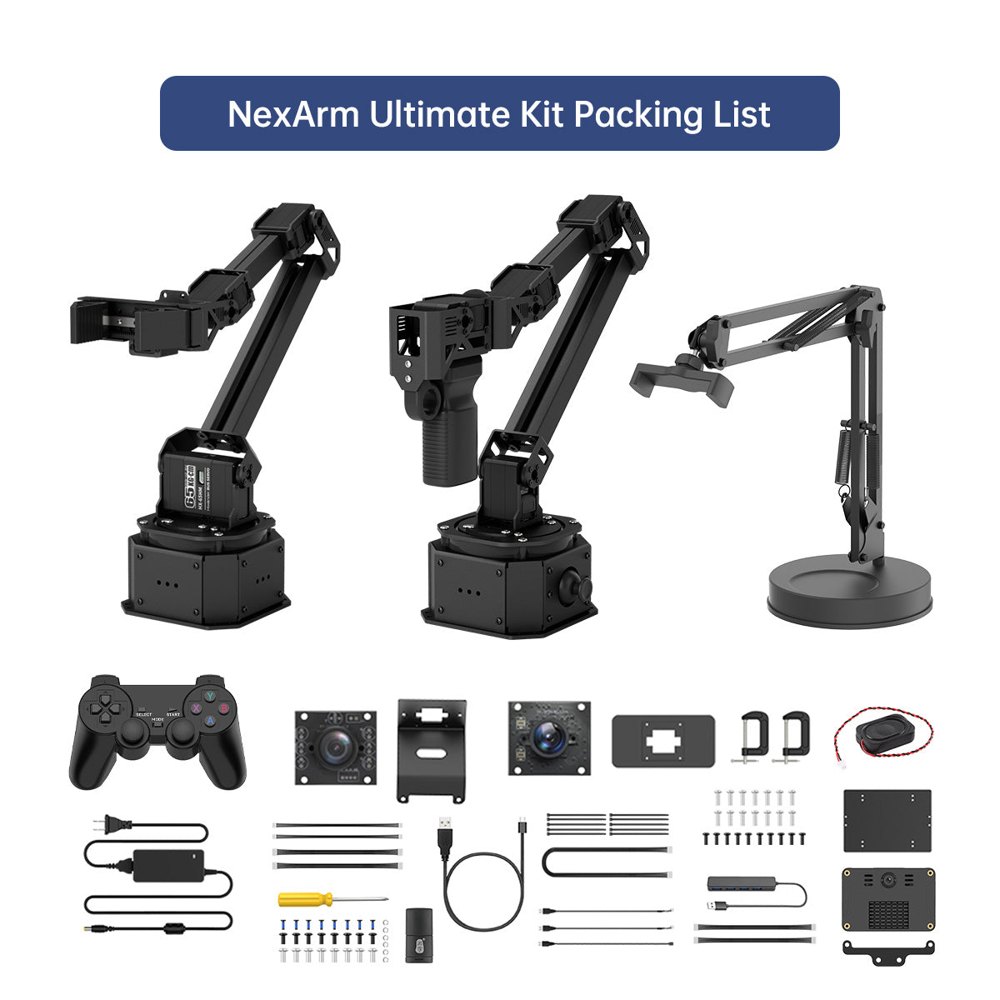
손끝 좌표를 계산해 물건을 집는 금속 로봇팔입니다. AI 카메라로 색·손동작·태그를 보고 분류하고, 리더암으로 시연하면 그 동작을 학습해 따라 합니다.
AI 중점학교 적합성
2026 AI 중점학교 운영계획서 168건 분석 기준국내 유통사가 아직 없어 직수입이 필요하고, KC 인증은 확인 중입니다. AI 비전(2단계)은 Advanced 이상, 모방학습(14–16차시)은 Ultimate 키트와 NVIDIA GPU PC가 필요합니다. 대형 AI 모델 기능은 중국 XiaoZhi 플랫폼에 기기를 등록하고 Qwen·DeepSeek 등 외부 모델을 쓰므로, 학교의 생성형 AI·개인정보 기준을 확인한 뒤 선택 차시로 운영합니다. 12V 5A 전원과 금속 관절을 쓰므로 끼임 주의 수칙이 필요합니다.
제품 특징
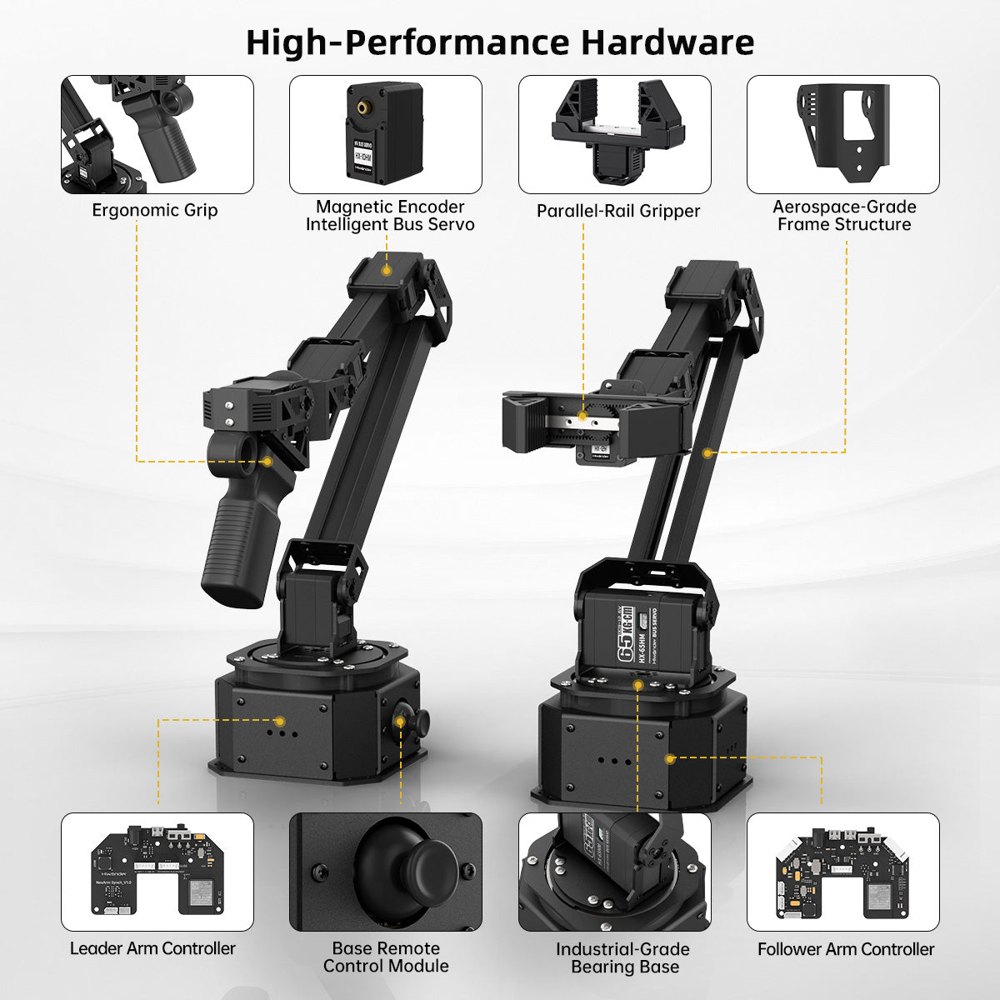
좌표를 계산해 집는 6축 로봇팔
관절 각도로 손끝 위치를 구하는 순기구학과, 손끝 좌표로 관절 각도를 구하는 역기구학을 삼각형으로 이해합니다. 아두이노 코드로 원하는 좌표에 가서 물건을 집어 옮깁니다.
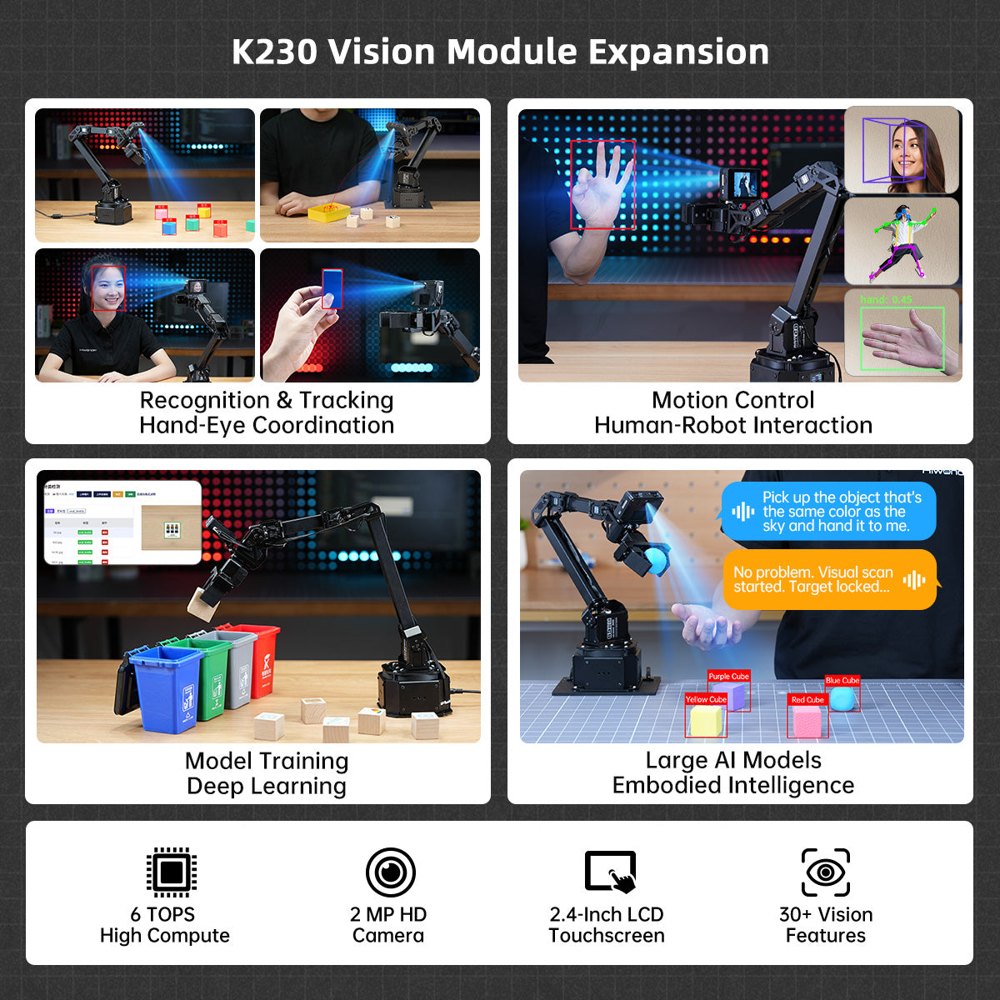
AI 카메라로 보고 분류하기 (Advanced)
6 TOPS K230 비전 모듈로 색 분류, 얼굴·손동작 인식, AprilTag 집기와 쌓기를 합니다. 카메라 좌표를 로봇 좌표로 바꾸는 손-눈 보정이 핵심입니다.
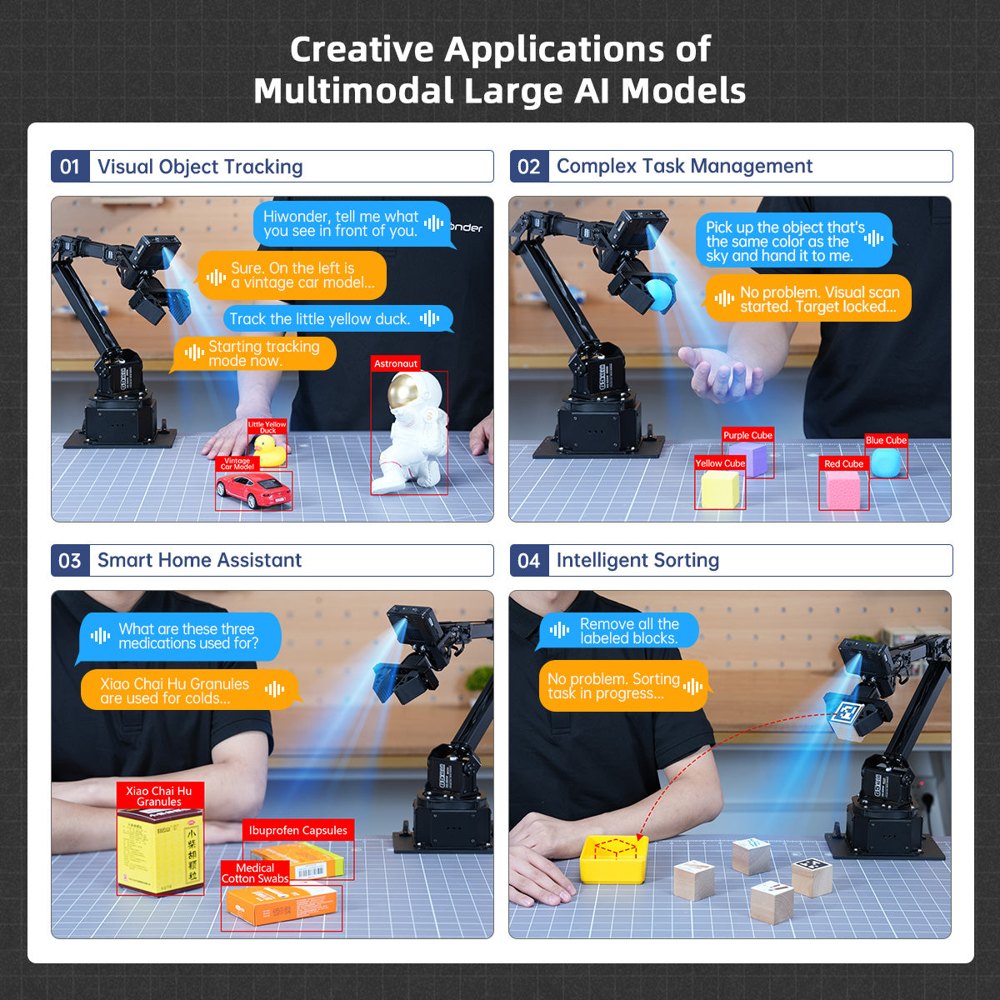
말로 시키는 로봇팔 (Advanced)
대형 AI 모델이 장면을 설명하고, '빨간 블록을 상자에 넣어 줘' 같은 명령을 작업으로 나눠 실행합니다. 외부 플랫폼 계정과 인터넷이 필요합니다.
시연을 보고 따라 배우기 (Ultimate)
리더암을 손으로 움직여 시연하면 팔로워암이 그 데이터로 학습합니다. Hugging Face LeRobot과 호환되어 최신 모방학습 흐름을 그대로 경험합니다.
AI 기능 단계
진한 칸 = 지금 되는 기능 · 옅은 칸 = 조건부·예정 · 흰 칸 = 해당 없음영상으로 보기
영상마다 출처 표시 (HiWonder 공식 유튜브) · 수업 영상은 메가테스트에서사진 자세히 보기
사진을 누르면 크게 볼 수 있습니다교육과정: 보고, 집고, 따라 배우는 로봇팔
'인공지능 기초'·'로봇 공학' 연계 프로젝트나 AI 동아리로 운영합니다. 4인 1조, 2차시 연속 수업을 권장합니다. Standard면 1단계와 좌표 미션 중심으로, Advanced면 2단계까지, Ultimate면 모방학습까지 운영합니다.
1단계 · 로봇팔과 기구학 (6차시 · 모든 키트) 4개 차시 묶음
| 차시 | 단원 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 1 | 공장 속 로봇팔 | 협동로봇·물류 로봇 사례, 관절과 자유도, 끼임·전원 안전 수칙 · 메가테스트 사전 진단 | 사회적 영향 | 제안 | [성취기준 코드] |
| 2 | 손으로 움직여 보기 | 앱·무선 조종기로 관절별 조종, 동작 녹화·재생(액션 그룹) | 표현·추론 | 공식 + 제안 | [성취기준 코드] |
| 3–4 | 아두이노로 서보 제어 | Arduino IDE로 버스 서보 1개·여러 개 동시 제어, 각도·온도 상태 읽기 | 표현·추론 | 공식 | [성취기준 코드] |
| 5–6 | 관절 각도와 손끝 좌표 | 순기구학·역기구학을 삼각형으로 이해하고 손계산, 좌표로 물건 집어 옮기기 | 표현·추론 | 공식 + 제안 | [성취기준 코드] |
2단계 · AI 비전으로 집기 (6차시 · Advanced) 4개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 7 | 로봇팔의 눈 | K230 비전 모듈 설치, 색 인식과 색 추적 | 인식 | 공식 | [성취기준 코드] |
| 8–9 | 색깔 블록 분류 | 카메라 좌표를 로봇 좌표로 바꾸기(손-눈 보정), 색별 분류 작업과 성공률 기록 | 인식 | 공식 + 제안 | [성취기준 코드] |
| 10 | 얼굴·손동작에 반응하기 | 얼굴 추적, 손동작 인식으로 로봇팔에 명령하기 | 인식 | 공식 | [성취기준 코드] |
| 11–12 | 태그로 집고 쌓기 | AprilTag로 물체 위치·각도 계산, 집기·팔레타이징(쌓기) 미션 | 표현·추론 | 공식 | [성취기준 코드] |
3단계 · 말로 시키고 따라 배우기 (5차시 · Advanced·Ultimate) 3개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 13 | 말로 시키는 로봇팔 (Advanced) | 대형 AI 모델로 장면 설명·음성 명령 나누기 (인터넷·외부 플랫폼 계정 필요, 선택 차시) | 상호작용 | 공식 + 제안 | [성취기준 코드] |
| 14–16 | 시연으로 가르치기 (Ultimate) | 리더암으로 시연 데이터 모으기 → LeRobot 학습(GPU PC) → 팔로워암이 따라 하기, 시연 횟수별 성공률 비교 | 학습 | 공식 + 제안 | [성취기준 코드] |
| 17 | 로봇팔과 일자리 | 스마트팩토리·협동로봇과 일자리 변화, 사람 곁에서 일하는 로봇의 안전 토론 · 메가테스트 사후 진단 | 사회적 영향 | 제안 | [성취기준 코드] |
출처: 공식·교재 = 제조사 자료의 활동 · 제안 = 엔스크린이 설계한 차시 구성과 활동
학년 로드맵
메가테스트와 함께 수업합니다
교구만 보내지 않습니다. 차시별 수업 자료, 학생 과제, 결과보고서에 쓸 기록까지 한곳에서 관리합니다.
차시별 지도안, 기구학 손계산 학습지, 아두이노 예제 한글 해설, 손-눈 보정 안내, 안전 수칙 카드, 평가 루브릭
좌표 미션 기록지, 분류 성공률 기록, 모방학습 시연 횟수 실험지, 작업 영상 제출
학급별 진도·평가 현황, 결과보고서용 운영 실적·사진 내보내기
운영계획서에 이렇게 쓰세요
교육부 표준 양식(Ⅱ. 운영 계획, Ⅲ. 사업비)에 바로 붙여 넣을 수 있는 예시 문구입니다. 학교 상황에 맞게 고쳐 쓰세요.
보고 집고 따라 배우는 AI 로봇팔 프로젝트 운영
2학년 '인공지능 기초'와 연계한 17차시 프로젝트 「보고, 집고, 따라 배우는 로봇팔」을 운영하여, 6축 로봇팔과 AI 비전 모듈, 메가테스트를 활용해 학생이 기구학으로 좌표를 계산해 물체를 집고, 카메라 인식으로 분류 작업을 자동화하며, 시연 데이터로 로봇을 학습시키는 모방학습을 체험한다. 스마트팩토리와 일자리 변화를 토론하여 사람과 함께 일하는 AI를 책임 있게 설계하는 역량을 기른다.
2학년 | 인공지능 기초 연계 | AI 로봇팔 프로젝트 | 2학기 17시간
1~3학년 | 공동교육과정(또는 창체 동아리) | 피지컬 AI 로봇팔 심화 | 연간 [시간]
AI 비전 로봇팔(NexArm Advanced, 4인 1조) [단가]원 × 8대 = [금액]원 ([비목: 교육운영비 또는 자산취득비])
모방학습 리더암 세트(Ultimate, 동아리용) [단가]원 × [대수]대 = [금액]원
색 블록·태그 작업 소품 [단가]원 × 8조 = [금액]원 (교육운영비)
메가테스트 학교 이용권 [단가]원 × 1년 = [금액]원 (교육운영비)
사양
- 구조
- 6축(관절 5 + 집게) 금속 프레임, 평행 레일 집게
- 서보
- 자기 인코더 버스 서보 (팔로워암: HX-12H×2, HX-30HM×3, HX-65HM×1)
- 컨트롤러
- ESP32 + AT32 듀얼 칩, OLED 표시
- AI 비전
- Advanced 이상: K230 비전 모듈(6 TOPS, 2MP 카메라, 2.4인치 LCD), 30가지 이상 비전 기능
- 대형 AI 모델
- Advanced 이상: WonderMK 음성·장면 이해 (XiaoZhi 플랫폼 연동)
- 모방학습
- Ultimate: 리더암 포함, Hugging Face LeRobot 호환 (학습은 GPU PC)
- 프로그래밍
- Arduino IDE (ESP32), PC 소프트웨어, 앱 · ROS 버전 문서는 준비 중
- 조종
- USB 시리얼, 블루투스, Wi-Fi, PS3 무선 조종기(Ultimate), ESP-NOW 다중 협동
- 전원
- 12V 5A DC
- 크기·무게
- 팔로워암 111 × 111 × 614 mm, 1.3 kg
- 확장
- 메카넘 차체, 전동 슬라이드 레일, 컨베이어벨트 (별매)
- KC 인증
- 확인 중
구성과 가격
좌표 제어·아두이노 수업용 (AI 비전 없음) · 공식몰가
K230 비전 + 대형 AI 모델 · 2단계까지 · 공식몰가
Advanced 8대 + Ultimate(리더암) 1세트 + 색 블록·태그 소품 + 메가테스트 1년 + 교원 연수
가격은 HiWonder 공식몰 달러가(2026-10-04 조회)입니다. 국내 유통가·관부가세·배송비는 확인 중입니다. Ultimate는 리더암 포함 구성입니다.
연수와 지원
도입 연수 4시간(조립·전원·아두이노 업로드, 좌표 제어), 심화 4시간(K230 비전, 손-눈 보정, 모방학습).
작업대 고정 클램프, 색 블록·AprilTag 카드 세트, 예비 서보, 끼임 주의 표지.
국내 유통 없음 · 엔스크린 수입·KC 인증 대행 검토 중, 보증·부품 정책 확인 중
자주 묻는 질문
어떤 키트를 사야 하나요?
좌표 계산과 아두이노 수업만 하면 Standard, AI 카메라 분류까지 하면 Advanced, 모방학습까지 하면 Ultimate가 필요합니다. 학급용은 Advanced 여러 대 + Ultimate 1세트(시연용)를 권장합니다.
모방학습에는 무엇이 필요한가요?
리더암이 들어 있는 Ultimate 키트와, 학습을 돌릴 NVIDIA GPU PC 1대가 필요합니다. 학생은 시연 데이터를 모으고, 학습은 교사 PC에서 조별로 나눠 돌립니다.
대형 AI 모델 기능은 안전한가요?
중국 XiaoZhi 플랫폼에 기기를 등록하고 외부 모델로 음성·영상을 보냅니다. 학교의 생성형 AI 사용 지침과 개인정보 기준을 먼저 확인하고, 필요하면 이 차시를 빼고 운영합니다.
국내에서 살 수 있나요?
아직 국내 유통사가 없어 직수입이 필요합니다. 엔스크린이 수입·KC 인증·납품 대행을 검토하고 있습니다.
견적 요청
학교급과 학급 수를 알려 주시면 운영계획서 사업비 산출근거에 맞춘 견적을 보내 드립니다.