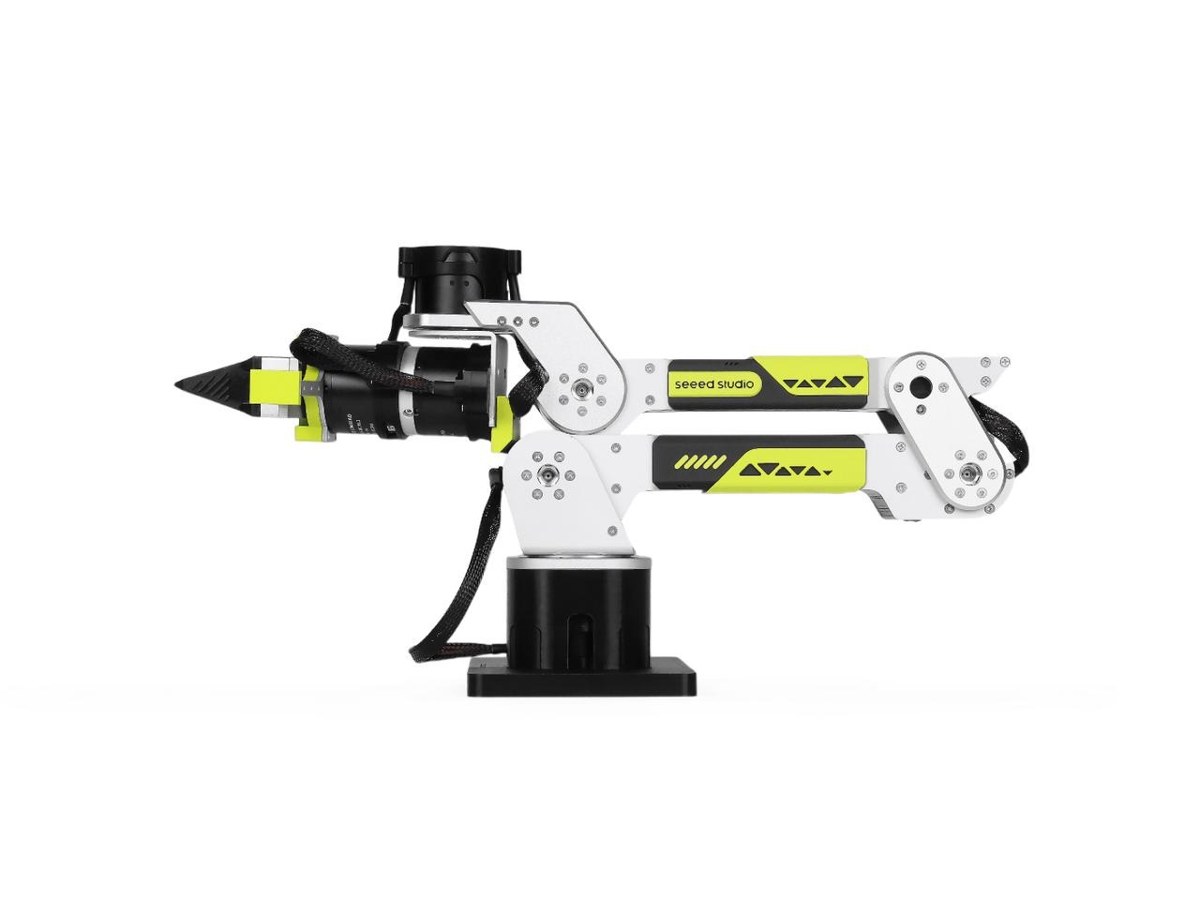
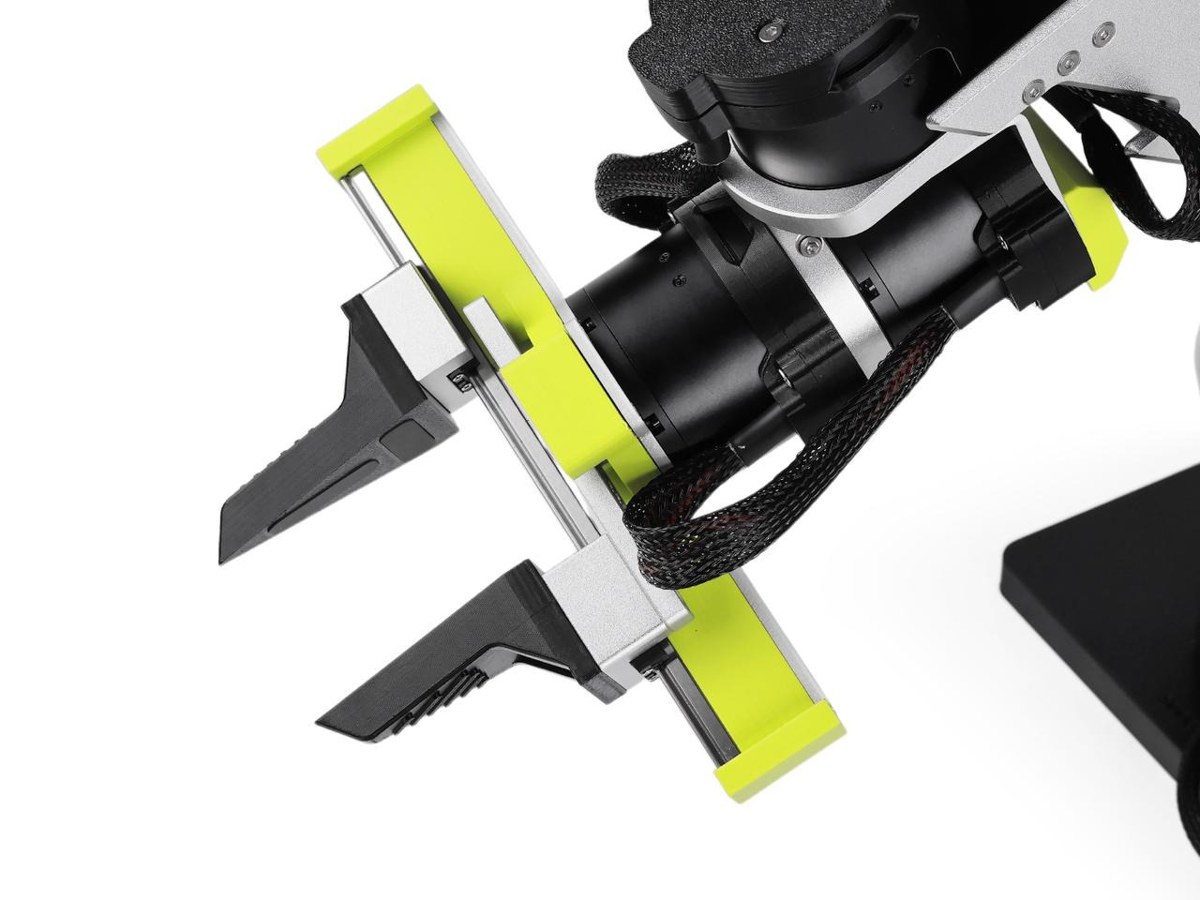
 대표 사진 (팔로워암 + 집게)
reBot Arm B601 오픈소스 로봇팔
나사 하나까지 공개된 오픈소스 로봇팔을 직접 조립하고, 시뮬레이션으로 경로를 계획하고, 리더암으로 시연한 데이터로 최신 VLA 모델을 학습시킵니다. 연구실에서 쓰는 흐름을 그대로 경험하는 심화 코스입니다.
AI 중점학교 적합성
2026 AI 중점학교 운영계획서 168건 분석 기준고가 연구용 장비입니다(조립형 $1,499, DIY $1,197, 전원·리더암 별매). 국내 유통사는 확인 중이며 FCC·CE 표시는 있으나 KC 인증은 확인 중입니다. 24V 15A 전원과 토크가 큰 모터를 쓰므로 비상정지 모듈과 끼임 주의 수칙이 필요합니다. 모방학습은 리더암(Star Arm 102, $200)과 NVIDIA GPU PC(CUDA 12 이상, Ubuntu)가 필요하고, 시각 집기는 깊이 카메라(RealSense 등, 별매)가 필요합니다. ROS2·Isaac Sim 지원 일부는 개발 중입니다.
제품 특징
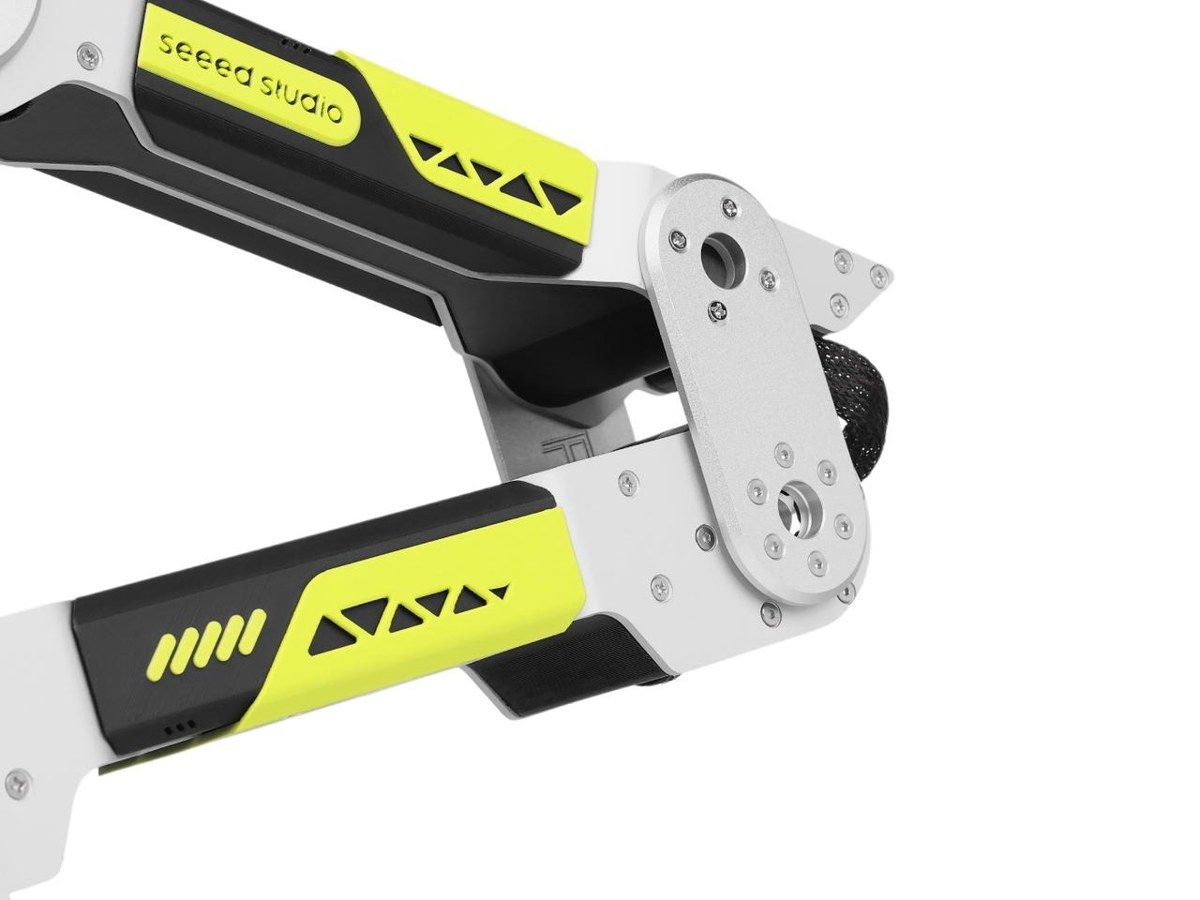
나사 하나까지 공개된 로봇팔
설계 파일(STEP), 부품표(BOM), 펌웨어, SDK가 모두 공개되어 있고 오픈소스 하드웨어 인증(OSHWA)을 받았습니다. DIY 키트로 직접 조립하며 로봇팔의 구조를 속속들이 배웁니다.
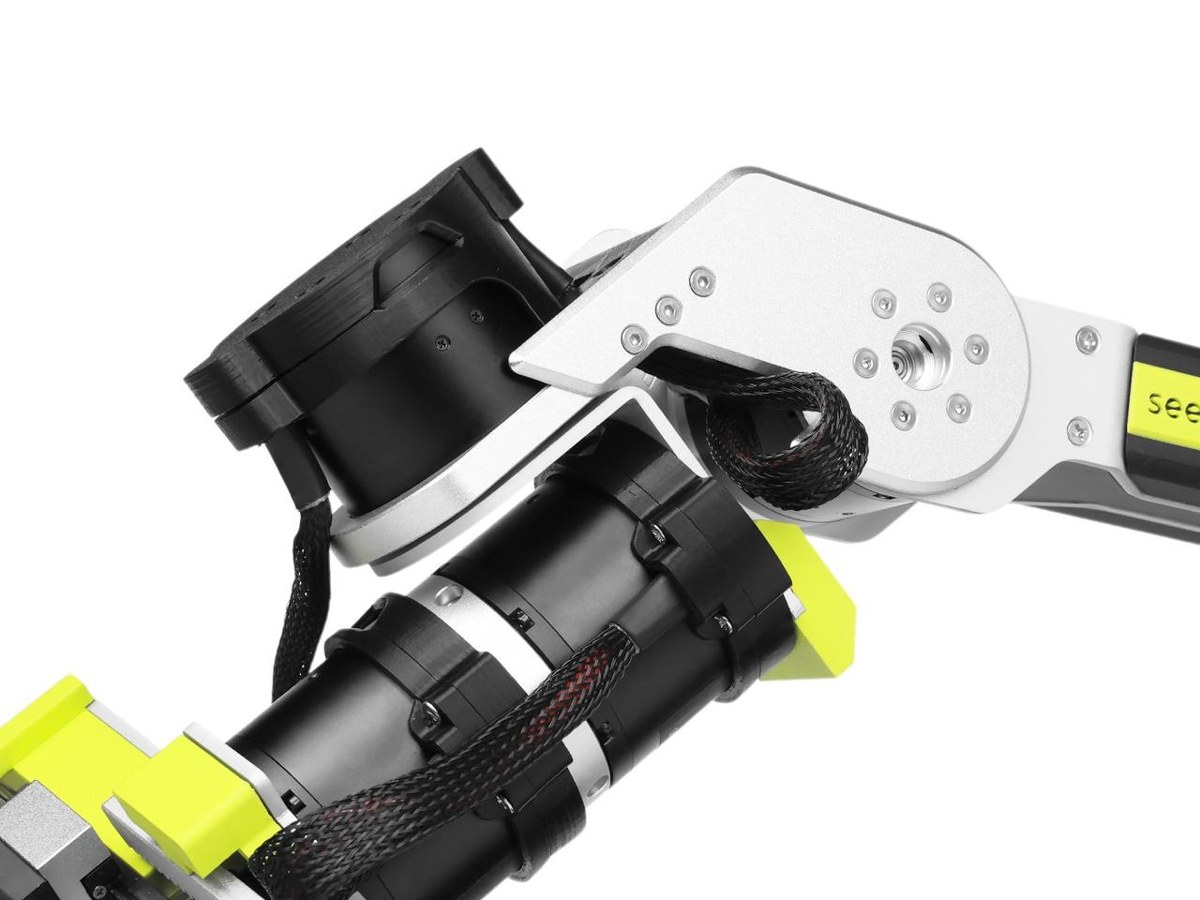
산업용에 가까운 성능
정격 하중 1.5 kg, 반복 정밀도 ±0.2 mm, 최대 도달 거리 767 mm. 손으로 밀어도 자세를 유지하는 중력 보상과 위치·속도·토크 제어 모드를 실험합니다.
시뮬레이션에서 먼저 해 보기
브라우저에서 바로 여는 MuJoCo 디지털 트윈과 Pinocchio 기구학으로 경로를 미리 검증한 뒤 실제 팔로 옮깁니다. 로봇이 적어도 모든 학생이 실습할 수 있습니다.
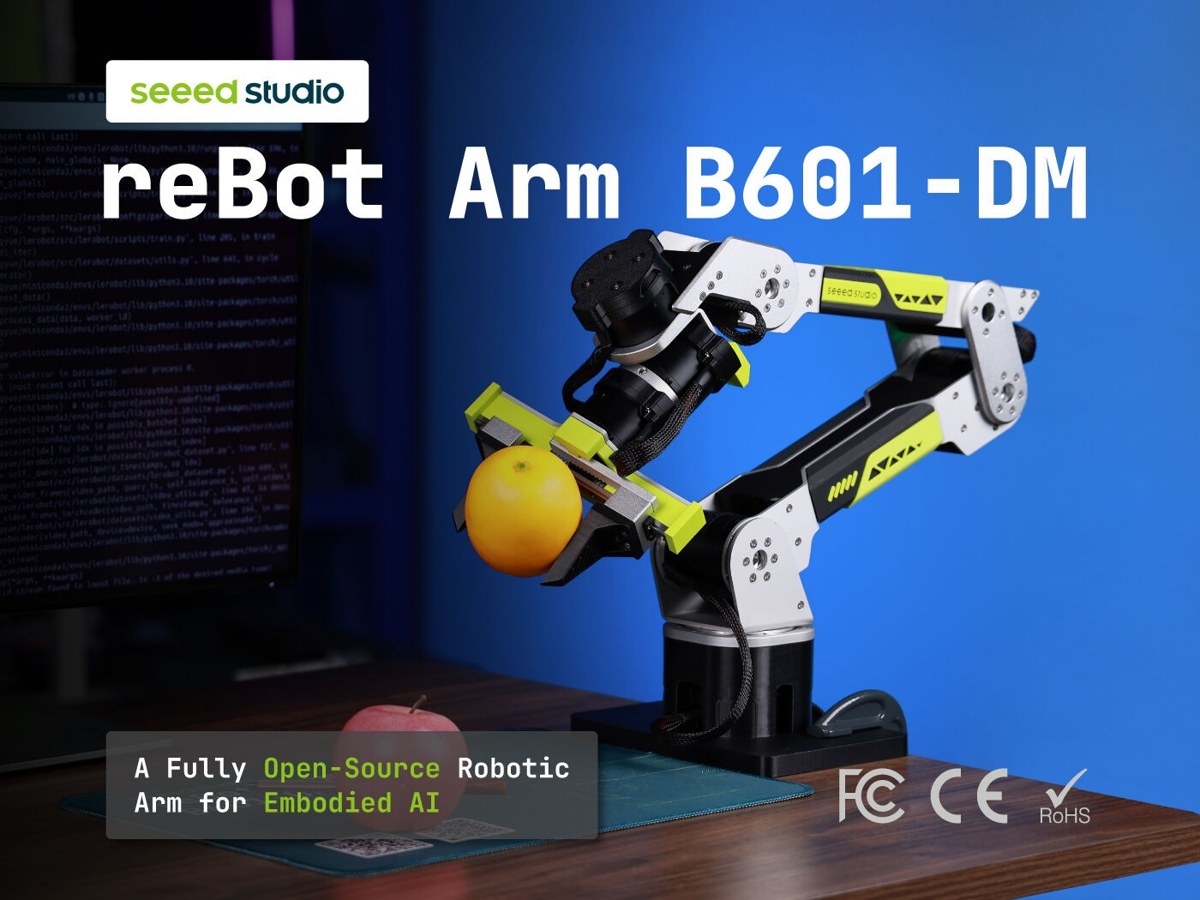
시연으로 가르치는 VLA
리더암으로 시연한 데이터로 ACT를 학습시키고, 말로 지시를 받는 SmolVLA·Pi0 같은 최신 VLA 모델까지 Hugging Face LeRobot으로 다룹니다. GPU PC가 필요합니다.
AI 기능 단계
진한 칸 = 지금 되는 기능 · 옅은 칸 = 조건부·예정 · 흰 칸 = 해당 없음영상으로 보기
영상마다 출처 표시 (Seeed Studio 공식 유튜브) · 수업 영상은 메가테스트에서사진 자세히 보기
사진을 누르면 크게 볼 수 있습니다교육과정: 조립부터 VLA까지, 오픈소스 로봇팔
AI 중점학교 선도형, 로봇·자동화 특성화 과정, AI 동아리, 대학 연계 심화로 운영합니다. 팔 1대에 6~8명, 2~4대 + 리더암 1~2대 + GPU PC 1대를 한 세트로 권장합니다. 2단계 6차시(브라우저 디지털 트윈)는 로봇 없이도 할 수 있습니다.
1단계 · 직접 조립하고 움직이기 (5차시) 4개 차시 묶음
| 차시 | 단원 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 1 | 완전 공개 로봇팔 | 오픈소스 하드웨어 인증(OSHWA)의 의미, 설계도·부품표(BOM) 읽기, 24V 전원·끼임·비상정지 안전 수칙 · 메가테스트 사전 진단 | 사회적 영향 | 제안 | [성취기준 코드] |
| 2–3 | 구조 키트 조립 | 금속·3D 프린팅 부품으로 팔 조립, 학교 3D 프린터로 부품 하나 출력해 비교 | 기계 구조 | 공식 + 제안 | [성취기준 코드] |
| 4 | 모터와 CAN 통신 | Damiao 모터, USB-CAN 연결, 위치·속도·토크(MIT) 제어 모드 비교 | 표현·추론 | 공식 | [성취기준 코드] |
| 5 | 영점 보정과 첫 움직임 | 파이썬 SDK로 관절 제어, 손으로 밀어도 버티는 중력 보상 체험 | 표현·추론 | 공식 | [성취기준 코드] |
2단계 · 시뮬레이션과 모션 계획 (5차시) 3개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 6 | 브라우저 디지털 트윈 | 설치 없이 MuJoCo 온라인 데모로 관절·손끝 조작, 쌓기 데모 관찰 | 표현·추론 | 공식 | [성취기준 코드] |
| 7–8 | 기구학과 경로 계획 | Pinocchio로 순·역기구학 계산, 시뮬레이션에서 검증한 궤적을 실제 팔로 실행 | 표현·추론 | 공식 + 제안 | [성취기준 코드] |
| 9–10 | 카메라로 보고 집기 | 깊이 카메라(별매)로 물체 위치 찾기, 카메라 좌표를 로봇 좌표로 바꿔 집기 | 인식 | 공식 | [성취기준 코드] |
3단계 · 시연으로 가르치는 VLA 모방학습 (7차시) 5개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 11 | 리더암으로 원격 조종 | Star Arm 102 리더암으로 팔로워 조종, 전원이 끊겼을 때 멈추고 영점으로 돌리는 안전 절차 | 상호작용 | 공식 | [성취기준 코드] |
| 12–13 | 시연 데이터 모으기 | 카메라 추가, 시연 에피소드 녹화, 데이터 시각화와 품질 점검(실패 시연 골라내기) | 학습 | 공식 + 제안 | [성취기준 코드] |
| 14–15 | 정책 학습시키기 | GPU PC에서 ACT로 학습, 언어 지시를 받는 SmolVLA 미세조정과 비교 | 학습 | 공식 | [성취기준 코드] |
| 16 | 실행과 평가 | 학습한 정책 실행, 시연 수·조명 변화에 따른 성공률과 실패 원인 분석 | 학습 | 공식 + 제안 | [성취기준 코드] |
| 17 | 말로 일하는 로봇의 미래 | VLA 로봇의 가능성과 한계, 오픈소스와 폐쇄형 로봇, 사고 책임 토론 · 메가테스트 사후 진단 | 사회적 영향 | 제안 | [성취기준 코드] |
출처: 공식·교재 = 제조사 자료의 활동 · 제안 = 엔스크린이 설계한 차시 구성과 활동
학년 로드맵
메가테스트와 함께 수업합니다
교구만 보내지 않습니다. 차시별 수업 자료, 학생 과제, 결과보고서에 쓸 기록까지 한곳에서 관리합니다.
차시별 지도안, 조립 체크리스트(BOM 대조), 안전 점검표(전원·비상정지), 리눅스·LeRobot 설치 가이드, GPU 학습 운영 안내, 평가 루브릭
조립 기록지, 기구학 계산 노트, 시연 데이터 품질 점검표, 학습 결과·성공률 비교 보고서, 작업 영상 제출
장비 사용 일지, 학급별 진도·평가 현황, 결과보고서용 운영 실적·사진 내보내기
운영계획서에 이렇게 쓰세요
교육부 표준 양식(Ⅱ. 운영 계획, Ⅲ. 사업비)에 바로 붙여 넣을 수 있는 예시 문구입니다. 학교 상황에 맞게 고쳐 쓰세요.
오픈소스 로봇팔로 배우는 VLA 모방학습 심화 프로젝트 운영
AI 동아리(또는 '인공지능 기초' 심화)와 연계한 17차시 프로젝트 「조립부터 VLA까지, 오픈소스 로봇팔」을 운영하여, 설계가 모두 공개된 6+1축 로봇팔을 학생이 직접 조립하고, 시뮬레이션으로 경로를 검증하며, 시연 데이터로 언어 지시를 이해하는 VLA 모델을 학습시켜 실제 작업을 수행한다. 오픈소스 하드웨어와 AI 로봇의 책임을 토론하여 미래 로봇 연구의 기초 역량을 기른다.
2~3학년 | 창체 동아리(또는 공동교육과정) | 오픈소스 로봇팔 VLA 프로젝트 | 연간 17시간
2학년 | 인공지능 기초 심화 | 로봇 시뮬레이션과 모방학습 | 2학기 [시간]
오픈소스 연구용 로봇팔(reBot Arm B601-DM) [단가]원 × [대수]대 = [금액]원 (자산취득비)
리더암(Star Arm 102)·전원 어댑터 [단가]원 × [대수] = [금액]원 (자산취득비 또는 교육운영비)
깊이 카메라·비상정지 모듈 [단가]원 × [수량] = [금액]원
AI 학습용 GPU PC [단가]원 × 1대 = [금액]원 (자산취득비)
메가테스트 학교 이용권 [단가]원 × 1년 = [금액]원 (교육운영비)
사양
- 구조
- 6축 + 평행 집게, CNC 알루미늄(5052) + 3D 프린팅 부품
- 모터
- Damiao 7개 (DM-J4310-2EC ×4, DM-J4340P-2EC ×3), 14비트 자기 엔코더
- 성능
- 정격 하중 1.5 kg(도달 70%), 반복 정밀도 ±0.2 mm, 최대 도달 767 mm(집게 포함)
- 관절 토크
- J1–J3 27 N·m, J4–J6 7 N·m
- 통신
- CAN 1 Mbps (USB-CAN), UART 921600 bps
- 전원
- DC 24V 15A (어댑터 별매)
- 무게
- 약 4.5~4.7 kg
- 소프트웨어
- 파이썬 SDK, ROS1·ROS2(일부 개발 중), Pinocchio, MuJoCo 온라인 데모, Isaac Sim(예정), LeRobot
- AI
- LeRobot 정책: ACT, SmolVLA, Pi0, Pi0.5, GR00T N1.5 (학습은 NVIDIA GPU PC)
- 리더암
- Star Arm 102 (별매 $200, 12V 10A 전원)
- 라이선스
- 하드웨어 CERN-OHL-W-2.0, 소프트웨어 Apache-2.0, OSHWA 인증
- 인증
- FCC·CE 표시 · KC 확인 중
구성과 가격
구조 + 모터 + 집게, 직접 조립 · 공식몰가
조립·검사 완료 · 전원 별매 · 공식몰가
팔로워암 2대 + 리더암 1대 + 전원·비상정지 + 깊이 카메라 + GPU PC 안내 + 메가테스트 1년 + 교원 연수
가격은 Seeed Studio 공식몰 달러가(2026-10-04 조회, 10대 이상 $1,469)입니다. 전원 어댑터·클램프는 기본 구성에 없습니다. 국내 유통가·관부가세·배송비는 확인 중입니다.
연수와 지원
도입 연수 6시간(조립·전원·CAN 연결·파이썬 SDK), 심화 6시간(시뮬레이션, LeRobot 데이터 수집·ACT 학습·실행).
비상정지 스위치·회로 보호 모듈, 작업 영역 표시 매트, 전원 차단 절차 카드.
국내 유통 확인 중 · 엔스크린 수입·KC 인증 대행 검토, Seeed 12개월 보증(공식몰 기준)
자주 묻는 질문
NexArm과 무엇이 다른가요?
NexArm은 아두이노 기반 학급용 로봇팔이고, reBot은 설계가 모두 공개된 연구용 로봇팔입니다. 하중·정밀도가 높고, 직접 조립하며, 최신 VLA 모델까지 다룹니다. 학급 전체 수업은 NexArm, 선도형·동아리 심화는 reBot을 권장합니다.
로봇이 몇 대 있어야 하나요?
고가 장비라 2~4대에 6~8명씩 운영합니다. 2단계 시뮬레이션은 브라우저 디지털 트윈으로 모든 학생이 동시에 실습할 수 있습니다.
무엇이 더 필요한가요?
24V 15A 전원(별매), 모방학습용 리더암(Star Arm 102)과 NVIDIA GPU PC(우분투), 시각 집기용 깊이 카메라가 필요합니다. 안전을 위해 비상정지 모듈을 꼭 함께 갖춥니다.
학생이 조립할 수 있나요?
DIY 키트는 부품표와 조립 문서가 공개되어 있어 동아리 학생이 교사와 함께 조립할 수 있습니다. 모터 배선과 전원 연결은 교사가 최종 점검합니다. 시간이 부족하면 조립 완제품을 고릅니다.
견적 요청
학교급과 학급 수를 알려 주시면 운영계획서 사업비 산출근거에 맞춘 견적을 보내 드립니다.