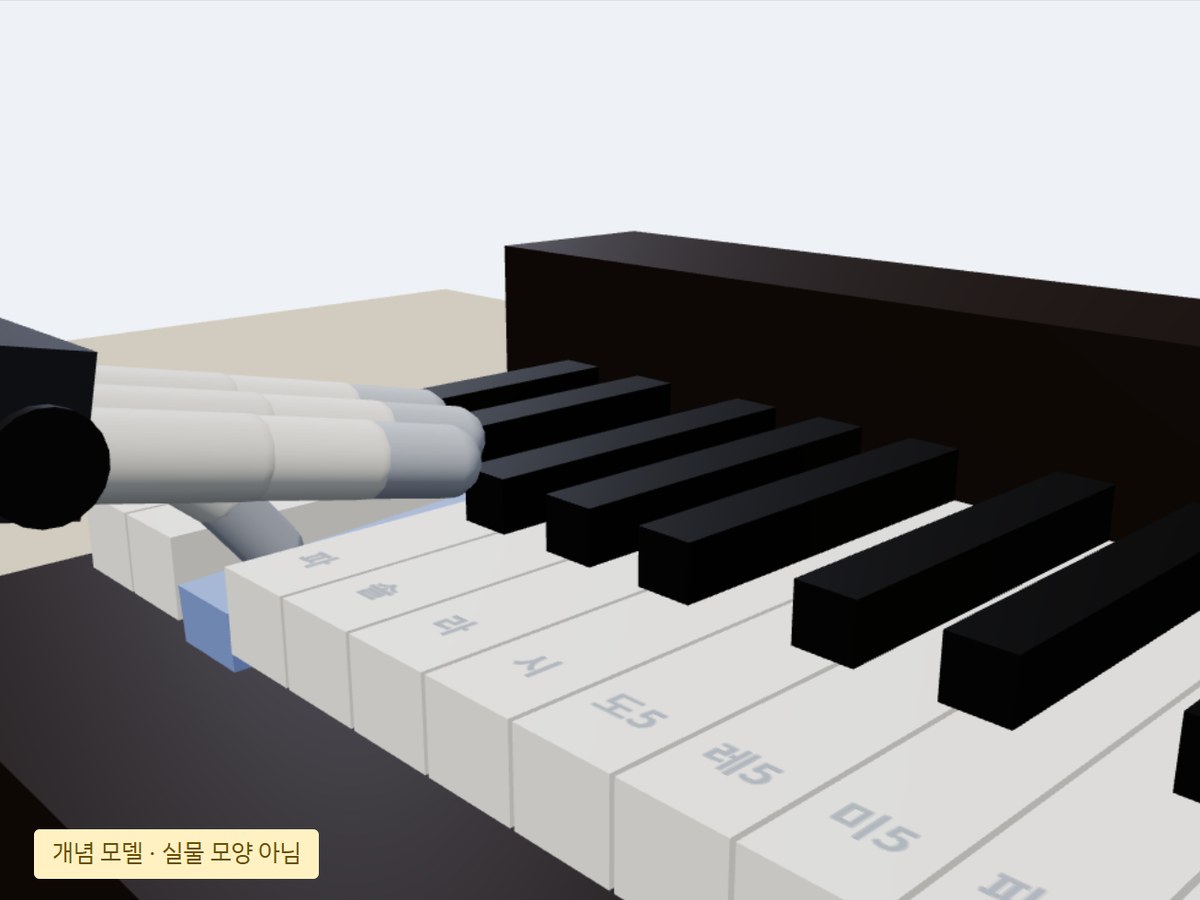
 시뮬레이터 화면 · uHandPi 개념 모델 (실물 모양 아님)
HiWonder uHandPi AI 로봇 손
손가락 다섯 개를 서보로 움직이는 교육용 로봇 손입니다. 라즈베리파이 5와 카메라로 색·얼굴·손동작을 알아보고 파이썬으로 손을 제어합니다. 시뮬레이터(개념 모델)에서 먼저 피아노 연주를 코딩해 봅니다.
AI 중점학교 적합성
2026 AI 중점학교 운영계획서 168건 분석 기준조사 시점(2026-10) 제조사 가격은 $369.99부터(라즈베리파이 5 포함)입니다. 국내 판매처·KC 인증 여부는 확인 중입니다. 시뮬레이터의 uHandPi는 제조사 모델이 없어 엔스크린이 만든 개념 모델이므로, 실제 크기·움직임과 다릅니다. 피아노를 치려면 손을 옮길 장치가 따로 필요합니다.
제품 특징
서보 하나로 손가락 하나
손가락마다 서보가 하나씩 있어 마디 세 개를 함께 굽힙니다. 시뮬레이터에서 각도를 바꿔 손끝이 어디로 가는지 보고, 실물에서 같은 각도를 보내 봅니다.
보고 움직이는 손
라즈베리파이 5와 카메라로 색·얼굴·손동작을 알아보고, 그 결과에 따라 손을 움직이는 AI 프로젝트를 만듭니다.
피아노 연주 코딩
시뮬레이터에서 play('도') 같은 명령과 반복문으로 동요를 연주합니다. 엄지는 다른 손가락보다 뒤에 있어 손을 앞으로 옮겨야 한다는 것도 직접 확인합니다.
AI 기능 단계
진한 칸 = 지금 되는 기능 · 옅은 칸 = 조건부·예정 · 흰 칸 = 해당 없음교육과정: 보고 움직이는 로봇 손
중학교 정보·동아리, 고등학교 '인공지능 기초' 수업으로 운영합니다. 시뮬레이터로 손가락 제어와 연주 코딩을 먼저 하고, 실물로 카메라 AI(색·손동작 인식)와 손 제어를 잇습니다.
1단계 · 로봇 손과 서보 (2차시) 2개 차시 묶음
| 차시 | 단원 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 1 | 로봇 손 만나기 | 로봇 손이 쓰이는 곳, 서보 각도와 손가락 굽힘 · 메가테스트 사전 진단 | 로봇 구조 | 제안 | [성취기준 코드] |
| 2 | 손가락 제어 | 실물 손 파이썬 제어: 손가락 하나씩, 가위바위보 | 로봇 프로그래밍 | 제안 | [성취기준 코드] |
2단계 · 시뮬레이터 피아노 (3차시) 3개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 3 | 연주 관찰 | 곡·빠르기 바꿔 연주, 엄지 위치와 손 이동 관찰 | 로봇 동작 | 제안 | [성취기준 코드] |
| 4 | 코드로 연주 | 배열·반복문으로 동요 연주, 박자와 쉼표 | 알고리즘 | 제안 | [성취기준 코드] |
| 5 | 내 멜로디 | 5음 음계 즉흥 연주, 규칙(조건문) 더하기 | 알고리즘 | 제안 | [성취기준 코드] |
3단계 · 보고 움직이는 손 (3차시) 3개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 6 | 카메라 AI | 색·손동작 인식 결과 읽기 | 센서와 인식 | 제안 | [성취기준 코드] |
| 7 | AI 프로젝트 | 손동작 따라 하는 로봇 손 만들기 | AI 프로젝트 | 제안 | [성취기준 코드] |
| 8 | 발표 | 프로젝트 발표·개선점 · 메가테스트 사후 평가 | AI 윤리 | 제안 | [성취기준 코드] |
출처: 공식·교재 = 제조사 자료의 활동 · 제안 = 엔스크린이 설계한 차시 구성과 활동
학년 로드맵
메가테스트와 함께 수업합니다
교구만 보내지 않습니다. 차시별 수업 자료, 학생 과제, 결과보고서에 쓸 기록까지 한곳에서 관리합니다.
차시별 지도안, 서보·로봇 손 PPT, 시뮬레이터·카메라 AI 실습지, 평가 루브릭
손가락-건반 대응표, 코드 연주 제출, 손동작 인식 실험 기록, 프로젝트 보고서
학급별 진도·평가 현황, 장비 대여 기록, 결과보고서용 운영 실적 내보내기
사양
- 손가락
- 5개 · 손가락마다 서보 1개 (제조사 자료)
- 컴퓨터
- 라즈베리파이 5 (2·4·8 GB 구성)
- 센서
- HD 카메라
- 개발
- 파이썬, OpenCV, TensorFlow·Keras (제조사 자료)
- 시뮬레이터
- 엔스크린 브라우저 피아노 시뮬레이터 — 개념 모델 (제조사 모델 없음)
- KC 인증
- 확인 중
구성과 가격
메모리 구성별 가격 상이
uHandPi 4대 + 메가테스트 1년 + 교원 연수 + 시뮬레이터
가격은 2026-10 조사한 HiWonder 공식 가격(라즈베리파이 5 메모리 구성별 상이)입니다. 관부가세·교육기관 납품 조건은 확인 중입니다.
연수와 지원
도입 연수 3시간(로봇 손 구조·안전·시뮬레이터), 심화 3시간(손가락 계획 알고리즘, 파이썬 제어).
엔스크린 로봇 손 피아노 시뮬레이터(브라우저)로 실물 1~2대 수업에서도 모든 학생이 동시에 실습합니다. 메가테스트 미션 기록 연동 [예정].
자주 묻는 질문
시뮬레이터의 손이 실물과 같나요?
아닙니다. HiWonder가 시뮬레이션 모델을 공개하지 않아 사진을 보고 만든 개념 모델입니다. 손가락 수와 '서보 하나가 마디를 함께 굽힌다'는 원리만 같고, 크기·속도는 다를 수 있습니다. 제조사 CAD를 받으면 바꿉니다.
실물로 피아노를 칠 수 있나요?
손가락 힘은 건반을 누를 수 있을 것으로 보지만 확인 전입니다. 실물 수업은 손 제어와 카메라 AI를 중심으로 하고, 피아노 연주는 시뮬레이터에서 합니다.
견적 요청
학교급과 학급 수를 알려 주시면 운영계획서 사업비 산출근거에 맞춘 견적을 보내 드립니다.