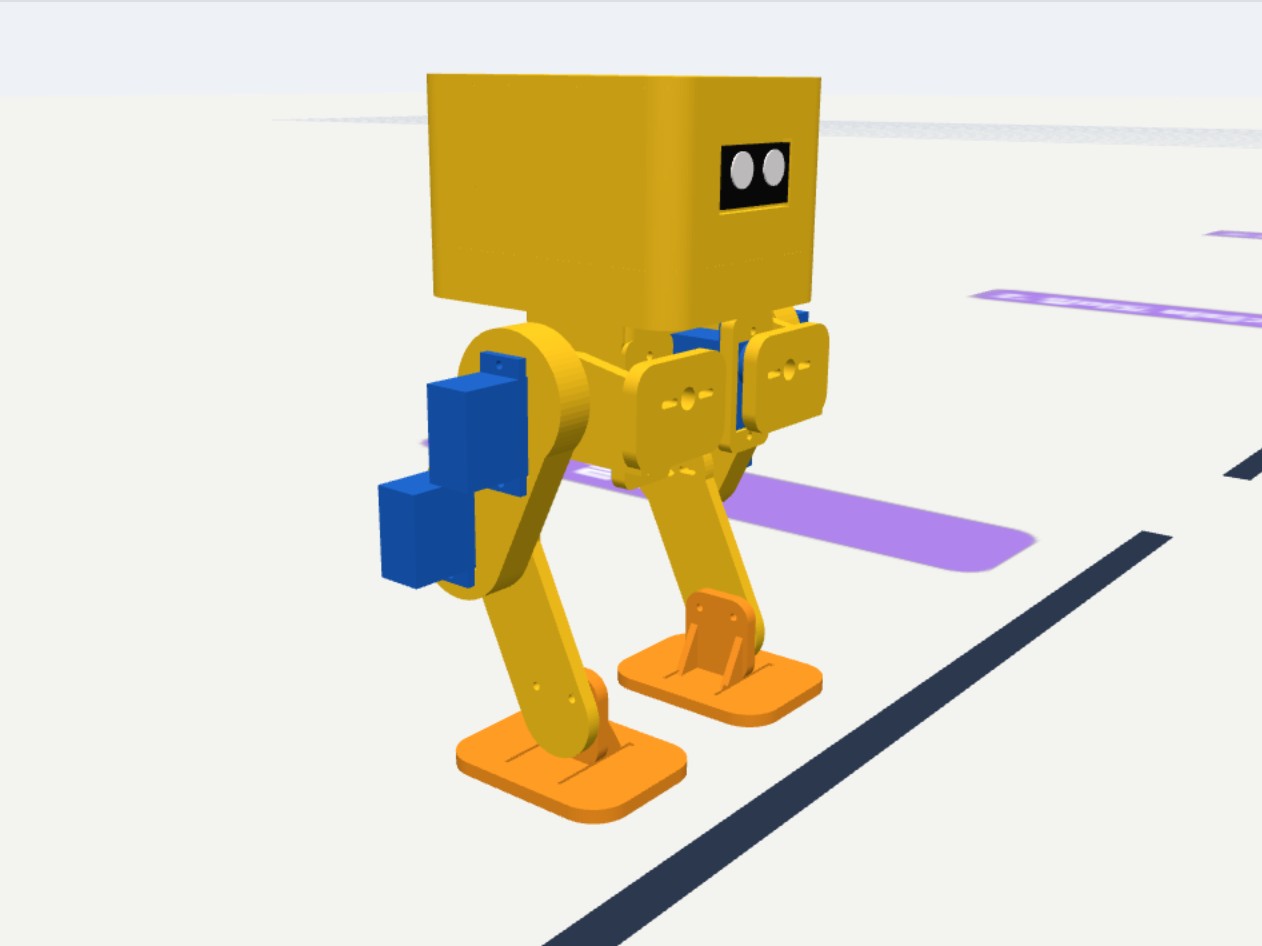
 Quacky 꽥꽥이 · 노란 오리 색 (Easy 시뮬레이션 화면 · 원작 Duckbert CAD)
Quacky 꽥꽥이 (두 발 걷기 로봇)
꽥꽥이는 서보 6개로 오리처럼 두 발로 걷는 꼬마 로봇입니다. 처음엔 걸을 줄 몰라 제자리에 서 있지만, 학습하기를 누르면 넘어지고 다시 해 보며 걸음을 배웁니다. Easy 시뮬레이션에서 첫 걸음, 경사로 오르내리기, 문턱 넘기를 차례로 보여 주고, 실물은 50달러 안쪽 부품으로 직접 만들 수 있습니다(원작 Duckbert).
AI 중점학교 적합성
2026 AI 중점학교 운영계획서 168건 분석 기준판매 제품이 아니라 개인 개발자가 30일 동안 만들며 공개하는 오픈 프로젝트입니다(2026-09 기준 10일째 영상). 3D 프린팅 출력 파일은 아직 공개 전이며 다음 영상에서 공개 예정입니다. 저장소에는 원작 CAD·제어기의 라이선스 표기가 없어(MuJoCo Apache-2.0, three.js MIT만 표기) 출력·수정·수업 배포 전에 원작자 허락을 받아야 합니다. 지금 이 페이지의 사진·영상과 시뮬레이터(원작 CAD·제어기)는 허락 전 내부 검토용이며, 배포 때는 엔스크린 사진·개념 모델로 바꿉니다. 발목이 없고 발바닥이 평평해 넘어지기 쉽고 뒤로 걷기가 어렵습니다(원작자 문서). 서보·배터리(LiPo) 취급 안전 지도가 필요합니다.
제품 특징
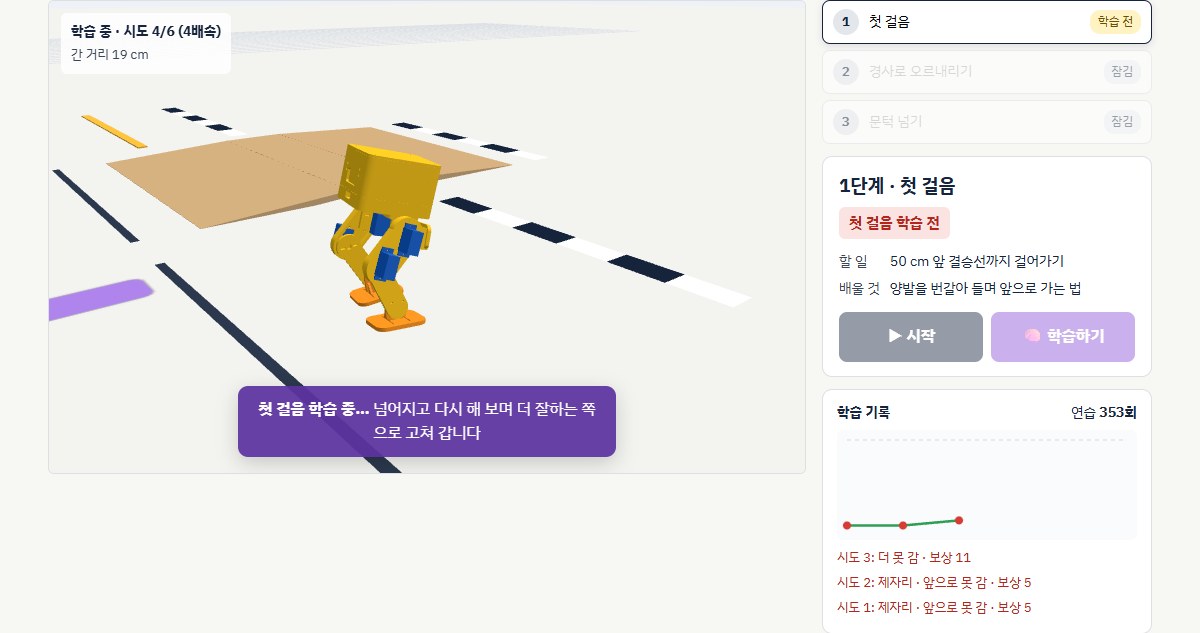
한 단계씩 배우는 꽥꽥이 (Easy 시뮬레이션)
▶ 시작을 누르면 처음엔 제자리에 서 있기만 합니다. 학습하기를 누르면 빠르게 감은 시도와 보상 그래프로 배우는 과정을 보여 주고, 다시 ▶ 시작하면 결승선까지 걸어갑니다. 이어서 3° 경사로를 오르내리고, 작은 문턱을 발을 높이 들어 넘는 법을 배웁니다. 초등학생도 버튼만으로 따라옵니다.
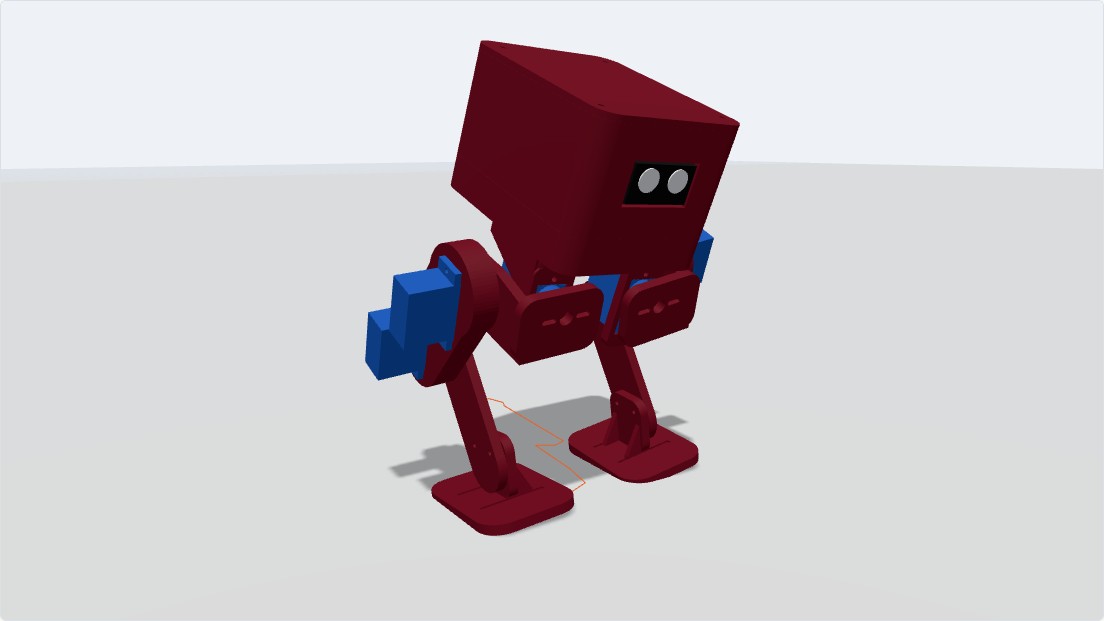
숫자 열여덟 개로 걷는 로봇
원작 제어기는 걸음 주기, 엉덩이·무릎 흔들기(사인·코사인), 몸 옆 흔들기, 기울기 되먹임 같은 숫자 18개로 서보 6개를 움직입니다. 시뮬레이터에서 숫자를 바꾸면 걸음이 바로 달라지고, 흔들기를 모두 0으로 하면 제자리에 섭니다.
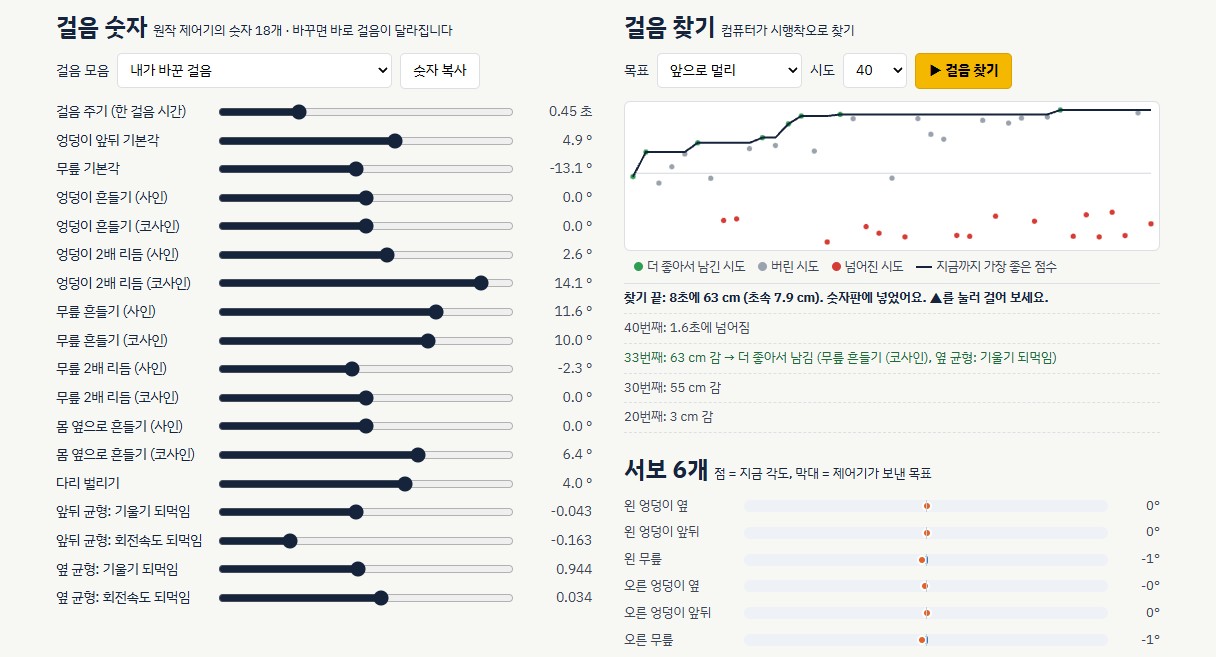
컴퓨터가 시행착오로 걸음을 찾는다
'걸음 찾기'를 누르면 원작 숫자를 조금씩 바꿔 8초씩 걸어 보고, 더 멀리 가면 남깁니다. 원작자가 걸음을 찾은 방법과 같습니다. 시도마다 찍히는 점수 그래프로 탐색이 어떻게 나아지는지, 학생마다 결과가 왜 다른지 토론합니다.
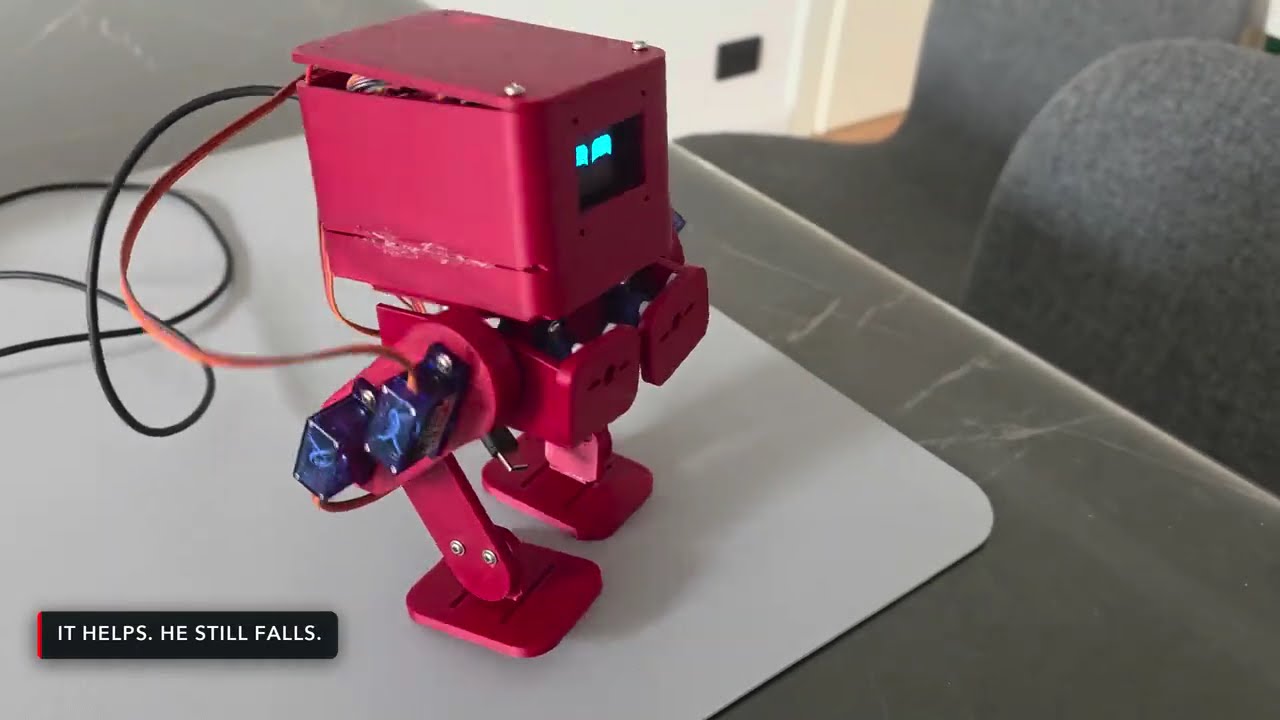
시뮬레이션과 실물의 차이
원작자는 시뮬레이션에서 찾은 걸음이 실물에서 덜 잘 걷자, 실물 동작을 기록해 같은 명령을 모델에 다시 돌리고 둘이 맞을 때까지 모델을 고쳤습니다. 같은 숫자로 시뮬레이터와 실물을 걸려 보고 다른 점을 기록하는 활동으로 옮깁니다.
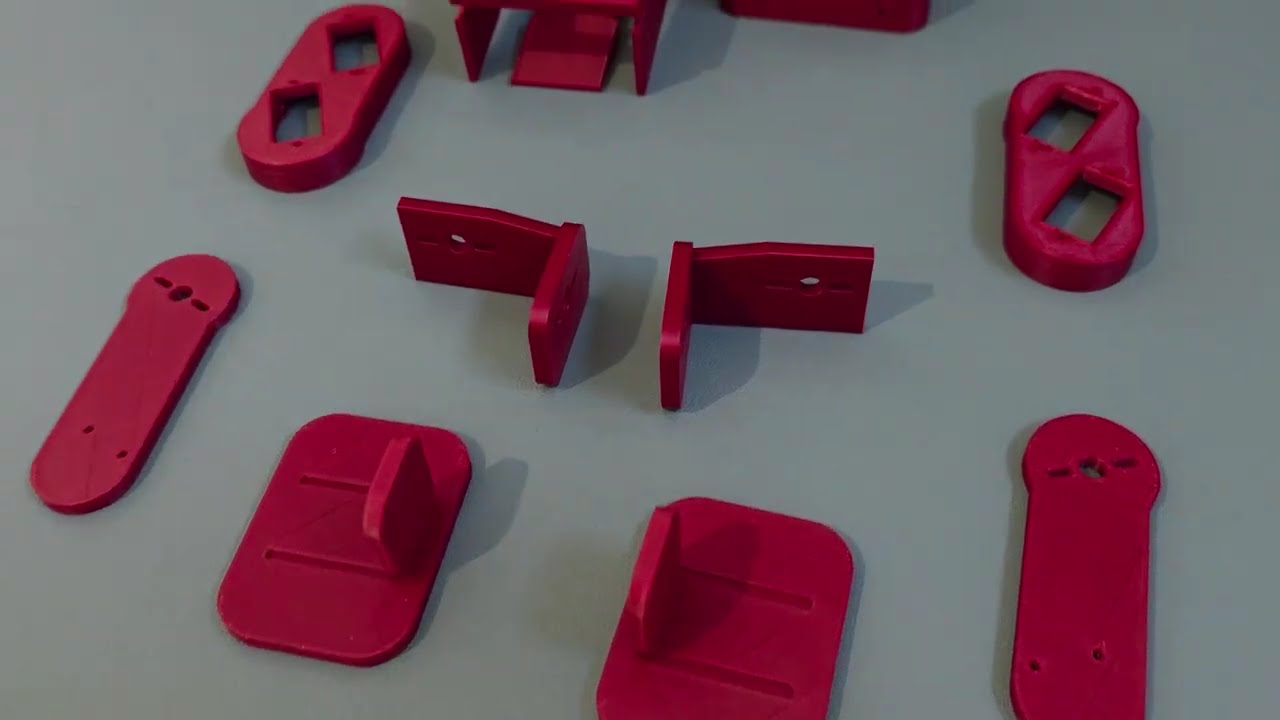
50달러 부품으로 직접 만드는 로봇 출시 예정
취미용 SG90 서보, ESP32-C3, 서보 드라이버, 자이로 센서, OLED 얼굴, LiPo 배터리와 3D 프린팅 몸체로 만듭니다. 출력 파일 공개와 원작자 허락 뒤 조별 메이커 수업으로 운영할 수 있습니다.
AI 기능 단계
진한 칸 = 지금 되는 기능 · 옅은 칸 = 조건부·예정 · 흰 칸 = 해당 없음영상으로 보기
영상은 원작자(Thinking Things) 유튜브 링크 · 사진·썸네일은 원작자 영상 장면으로 허락 전 내부 검토용 · 수업 영상은 메가테스트에서교육과정: 숫자로 걷는 로봇과 시행착오 탐색
정보 교과 '인공지능' 단원, 과학·기술 융합 프로젝트, 로봇 동아리로 운영합니다. 1~5차시는 브라우저 시뮬레이터로 모든 학생이 동시에 실습하고(로봇 없이), 6~8차시는 조별로 실물을 만들거나 1~2대로 시뮬레이션과 실물을 비교합니다.
1단계 · 걷는 로봇 알아보기 (2차시) 2개 차시 묶음
| 차시 | 단원 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 1 | 2족 보행은 왜 어려울까 | 사람 걸음 관찰(무게 옮기기·발 들기), 원작자 영상 일부 보기, 시뮬레이터로 '원작 걸음' 조종 · 메가테스트 사전 진단 | 로봇 구조 | 제안 | [성취기준 코드] |
| 2 | 숫자 하나씩 바꿔 보기 | '흔들기 없음'에서 시작해 숫자를 하나씩 살려 보며 무엇이 걸음을 만드는지 찾기, 서보 막대로 다리 움직임 관찰, 실험 기록지 작성 | 로봇 동작 | 제안 | [성취기준 코드] |
2단계 · 컴퓨터가 찾는 걸음 (3차시) 3개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 3 | 시행착오 탐색 | 걸음 찾기 40번, 점수 그래프 읽기(남긴 시도·버린 시도·넘어진 시도) | 탐색 | 제안 | [성취기준 코드] |
| 4 | 점수 규칙과 결과 | 같은 시작에서도 학생마다 결과가 다른 이유, '멀리 가기'만 보면 생기는 일(옆으로 새기·비틀거림) 토론 | 보상·평가 | 제안 | [성취기준 코드] |
| 5 | 도전 과제 | 뒤로 가는 걸음 · 왼쪽으로 많이 도는 걸음 찾기, 조별 최고 숫자 비교·제출 | 탐색 | 제안 | [성취기준 코드] |
3단계 · 실물과 비교 (3차시) 3개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 6 | 실물 걸려 보기 | 조별 1대로 '찾은 걸음' 숫자를 실물에 넣고 걸린 거리 재기 (실물 준비 시) | 시뮬레이션→실물 | 제안 | [성취기준 코드] |
| 7 | 왜 다를까 | 시뮬레이션과 실물의 거리·넘어짐 비교, 원인 찾기(마찰·서보 속도·무게) | 시뮬레이션→실물 | 제안 | [성취기준 코드] |
| 8 | 개선안 발표 | 둥근 발바닥·발목 서보 같은 구조 개선안 제안 발표 · 메가테스트 사후 진단 | 문제 해결 | 제안 | [성취기준 코드] |
출처: 공식·교재 = 제조사 자료의 활동 · 제안 = 엔스크린이 설계한 차시 구성과 활동
학년 로드맵
메가테스트와 함께 수업합니다
교구만 보내지 않습니다. 차시별 수업 자료, 학생 과제, 결과보고서에 쓸 기록까지 한곳에서 관리합니다.
차시별 지도안, 2족 보행 원리(무게 옮기기·발 들기) PPT, 시뮬레이터 실습지, 서보·LiPo 안전 안내, 평가 루브릭
걸음 숫자 실험 기록지(숫자 하나 바꾸고 결과 적기), 걸음 찾기 그래프 해석지, 조별 최고 걸음 숫자 제출, 시뮬레이션·실물 비교 보고서
학급별 진도·평가 현황, 조별 최고 기록 순위, 결과보고서용 운영 실적 내보내기
사양
- 관절·모터
- SG90 서보 6개 (다리마다 엉덩이 옆, 엉덩이 앞뒤, 무릎) · 발목 없음
- 제어기
- ESP32-C3 (SuperMini) + PCA9685 서보 드라이버
- 센서·표시
- 자이로·가속도 IMU(GY-521) · 1.3인치 OLED 얼굴(눈)
- 전원
- LiPo 배터리 카세트(65×55×10 mm) · 5V 레귤레이터
- 몸체
- 3D 프린팅(PLA) · 발바닥 54×41 mm · 무게중심 높이 약 99 mm
- 부품값
- 50달러 미만 (원작자 기준)
- 원작 시뮬레이션
- MuJoCo 3.6(WASM) + three.js 브라우저 시뮬레이터, 앞으로 약 12 cm/s (원작자 자동 점검)
- 공개 자료
- GitHub 저장소(시뮬레이터·CAD 메시·MuJoCo 실행기) · 출력 파일은 공개 예정 · 원작 CAD·제어기 라이선스 표기 없음
- 엔스크린 시뮬레이터
- 원작 robot.xml·CAD 메시·걸음(v11_walk)·제어기를 그대로 돌림(내부 검토) · 걸음 숫자 18개 · 걸음 찾기(언덕 오르기) · 배포용 엔스크린 개념 모델 선택 가능
구성과 가격
엔스크린 걸음 시뮬레이터 + 실습지 + 교원 연수 (로봇 없이 1~5차시)
조별 실물 키트 + 예비 서보 + 메가테스트 1년 + 교원 연수 + 시뮬레이터 (원작자 허락·출력 파일 공개 뒤)
부품값은 원작자 영상의 '50달러 미만'을 옮긴 것입니다. 실물 키트(출력 부품·배선·배터리)는 출력 파일 공개와 원작자 허락 뒤 엔스크린이 구성해 견적합니다. 시뮬레이터 수업은 지금 바로 할 수 있습니다.
연수와 지원
도입 연수 3시간(2족 보행 원리, 시뮬레이터, 걸음 찾기 지도법), 심화 3시간(ESP32·서보 배선, 실물 조립과 보정).
엔스크린 Duckbert 걸음 시뮬레이터(브라우저, 설치 없음)로 로봇 없이 모든 학생이 동시에 실습합니다. 학생별 최고 걸음 숫자를 메가테스트에 제출 [예정].
출력 파일 공개·원작자 허락 뒤 키트 구성 안내(출력 부품, SG90, ESP32-C3, 서보 드라이버, IMU, OLED, LiPo), 예비 서보·혼, 넘어짐 대비 연습 매트.
자주 묻는 질문
지금 살 수 있나요?
아니요. 판매 제품이 아니라 개인 개발자가 만들어 가며 공개하는 오픈 프로젝트입니다. 출력 파일이 공개되고 원작자 허락을 받으면 엔스크린이 수업용 키트로 구성합니다. 시뮬레이터 수업은 지금 할 수 있습니다.
엔스크린 시뮬레이터는 원작과 같은가요?
지금은 원작 저장소의 로봇 모델·CAD 메시·걸음 숫자·제어기 코드를 고치지 않고 그대로 돌립니다(허락 전 내부 검토용). 엔스크린은 화면, 한국어 숫자판, 걸음 찾기를 더했습니다. 원작자 허락 전에 배포할 때는 공개 치수로 새로 만든 엔스크린 개념 모델로 바꿉니다. 원작자의 공식 브라우저 시뮬레이션은 thinking0things.github.io/duckbert 에서 볼 수 있습니다.
왜 뒤로 잘 못 가나요?
발목이 없고 발바닥이 평평해서, 엉덩이를 돌리면 몸통과 발바닥이 한 덩어리로 기울어집니다. 무게를 발 안에서 옮길 여유가 몇 mm밖에 없다는 것을 원작자가 문서로 밝혔고, 둥근 발바닥이나 발목 서보 2개를 다음 개선 후보로 꼽았습니다. 시뮬레이터에서 '뒤로 멀리' 걸음 찾기를 도전 과제로 해 볼 수 있습니다.
'걸음 찾기'는 AI인가요?
가장 단순한 시행착오 탐색(언덕 오르기)입니다. 숫자 한두 개를 조금 바꿔 걸려 보고 점수가 오르면 남깁니다. 원작자도 같은 방식(숫자 열두 개쯤을 바꿔 가며 가장 멀리 가는 것 남기기)으로 걸음을 찾았습니다. 점수를 어떻게 정하느냐에 따라 엉뚱한 걸음이 나오는 것을 보며, 강화학습의 '보상' 개념으로 이어 갈 수 있습니다.
견적 요청
학교급과 학급 수를 알려 주시면 운영계획서 사업비 산출근거에 맞춘 견적을 보내 드립니다.