제품 › 블록 조립 로봇 (EV3 유사) › S 로보 · 블록 로봇 코딩과 AI (개발 중)
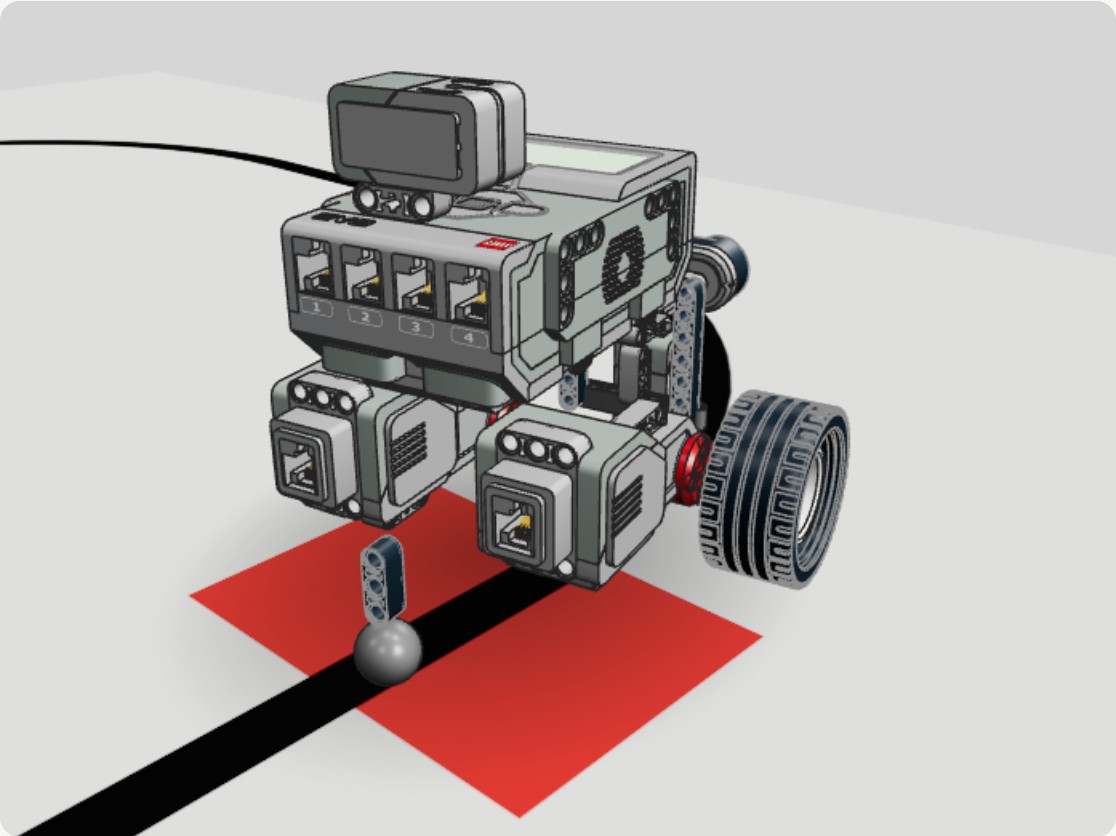 시뮬레이터 화면 · LDraw 부품으로 그린 EV3 주행 로봇 (실물 사진 아님)
중1~중3시뮬레이터개발 중메인 MCU · LEGO 허브
삼원에듀 개발 중 · 출시 전까지 실습은 LEGO Education EV3로 · 엔스크린 교육과정·시뮬레이터
S 로보블록 로봇 코딩과 AI (개발 중)
삼원에듀가 개발 중인 블록 조립 로봇입니다. 출시 전까지는 LEGO Education EV3로 실습하고, 같은 코드를 엔스크린 EV3 시뮬레이터에서 먼저 시험합니다.
17차시블록 → 파이썬 → 실물
3종시뮬레이터 경기장 (라인·장애물·색)
같은 코드시뮬레이터와 실물 EV3 (EV3 MicroPython)
AI 중점학교 적합성
2026 AI 중점학교 운영계획서 168건 분석 기준운영 유형중심형 · 동아리
추천 학교AI 중점 중학교
실습 장비LEGO Education EV3 (S 로보 출시 전)
시뮬레이터브라우저 (설치 없음, 노트북·크롬북)
학교장터(S2B)S 로보 출시 후
KC 인증S 로보 출시 후 확인
도입 전 확인할 점
S 로보는 개발 중인 제품이라 사양·가격이 정해지지 않았습니다. 현재 교육과정과 시뮬레이터는 LEGO Education EV3(EV3 MicroPython)를 기준으로 만들었습니다. EV3는 단종 공지가 있었던 제품이라 학교 납품 전 재고·조달을 확인해야 합니다.
S 로보는 개발 중인 제품이라 사양·가격이 정해지지 않았습니다. 현재 교육과정과 시뮬레이터는 LEGO Education EV3(EV3 MicroPython)를 기준으로 만들었습니다. EV3는 단종 공지가 있었던 제품이라 학교 납품 전 재고·조달을 확인해야 합니다.
제품 특징
사진 준비 중
브라우저 시뮬레이터로 먼저
물리 엔진이 바퀴 미끄러짐·센서 값까지 계산합니다. 로봇이 모자라도 모든 학생이 동시에 코딩하고 시험합니다.
사진 준비 중
같은 코드로 실물 구동
블록이 만든 코드는 LEGO Education 공식 EV3 MicroPython과 같아서 main.py를 내려받아 실물에서 그대로 실행합니다.
AI 기능 단계
진한 칸 = 지금 되는 기능 · 옅은 칸 = 조건부·예정 · 흰 칸 = 해당 없음1단계정해진 동작블록·파이썬으로 주행·모터
2단계센서로 판단컬러·초음파·자이로 조건 제어
3단계학생이 만든 AI카메라 사진 분류로 표지판 인식 (확장 예정)
4단계LLM·생성형해당 없음
모듈 M-17S · 중학교 1~3학년 · 17차시
교육과정: 블록 로봇으로 배우는 코딩·센서·AI
정보·학교자율시간·주제선택·동아리로 운영합니다. 2인 1조. 모든 차시를 브라우저 시뮬레이터로 먼저 해 보고, 같은 파이썬 코드를 실물 로봇에서 실행합니다.
1단계 · 주행과 모터 (5차시) 4개 차시 묶음
| 차시 | 단원 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 1 | 로봇과 블록 코딩 | S 로보(EV3) 구조·포트, 시뮬레이터에서 블록으로 앞으로·돌기 · 메가테스트 사전 진단 | 시뮬레이터 | [성취기준 코드] | |
| 2 | 거리와 각도 | 바퀴 지름으로 이동 거리 계산, straight·turn으로 사각형·삼각형 그리기 | 시뮬레이터→실물 | [성취기준 코드] | |
| 3 | 모터를 직접 | run_angle·run_time·정지 방식(고정·브레이크·풀기) 비교 | 실물 | [성취기준 코드] | |
| 4–5 | 파이썬으로 바꾸기 | 블록이 만든 파이썬 읽기, main.py 내려받아 실물 EV3에서 같은 코드 실행 | 시뮬레이터→실물 | [성취기준 코드] |
2단계 · 센서로 판단하기 (6차시) 4개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 6 | 컬러 센서 | 반사광 값 재기(흰 바닥·검은 선), 색 이름 읽기 · 색깔 구역 경기장 | 시뮬레이터 | [성취기준 코드] | |
| 7–8 | 선 따라가기 | 반사광 기준값으로 좌우 조정(2단계 제어) → 비례 제어로 부드럽게 · 라인 트레이싱 경기장 | 시뮬레이터→실물 | [성취기준 코드] | |
| 9 | 초음파 센서 | 거리 재기, 벽 앞에서 멈추기 · 장애물 경기장 | 시뮬레이터 | [성취기준 코드] | |
| 10–11 | 자이로로 정확히 돌기 | 자이로 각도로 90° 회전, 바퀴 기준 회전과 오차 비교 | 시뮬레이터→실물 | [성취기준 코드] |
3단계 · AI와 미션 (6차시) 4개
| 차시 | 만드는 로봇 | 주요 활동 | 개념 | 출처 | 성취기준 |
|---|---|---|---|---|---|
| 12–13 | 카메라 AI (확장) | 사진 분류 모델로 표지판 보고 멈추기·돌기 (Teachable Machine) — 엔스크린 확장 차시 | 시뮬레이터(예정) | [성취기준 코드] | |
| 14–15 | 미션 설계 | 팀별 미션 코스 만들기: 선 따라가기 + 장애물 + 색 구역 | 시뮬레이터→실물 | [성취기준 코드] | |
| 16 | 대회와 발표 | 같은 코드로 시뮬레이터 기록과 실물 기록 비교, 차이 원인 토론 | 실물 | [성취기준 코드] | |
| 17 | 로봇과 우리 생활 | 자율주행·물류 로봇 사례, 안전과 책임 토론 · 메가테스트 사후 진단 | - | [성취기준 코드] |
출처: 공식·교재 = 제조사 자료의 활동 · 제안 = 엔스크린이 설계한 차시 구성과 활동
메가테스트와 함께 수업합니다
교구만 보내지 않습니다. 차시별 수업 자료, 학생 과제, 결과보고서에 쓸 기록까지 한곳에서 관리합니다.
지도안 PDF
수업 PPT
학생 활동지
수업 영상 8분
학급 진도 5-2반 62%
결과보고서용 운영 실적 내보내기 →
교사
차시별 시뮬레이터 과제, 블록·파이썬 정답 예시, 실물 전환 체크리스트, 평가 루브릭
학생
시뮬레이터 실행 기록, 시뮬레이터·실물 기록 비교표, 미션 설계서
학교 관리자
차시 진행 현황, 장비 대여·충전 관리
사양
- 상태
- 삼원에듀 개발 중 (EV3와 비슷한 블록 조립 로봇, AI 기능 강화 예정)
- 현재 실습 장비
- LEGO Education EV3 (EV3 MicroPython)
구성과 가격
가격은 S 로보 사양이 정해지면 안내합니다.
연수와 지원
교원 연수
시뮬레이터로 블록·파이썬 수업 진행 2시간, 실물 EV3 연결·코드 내려받기 2시간
자주 묻는 질문
S 로보가 나오기 전에는 어떻게 수업하나요?
EV3로 실습하고, 같은 코드를 시뮬레이터에서 먼저 시험합니다. S 로보가 나오면 시뮬레이터의 로봇 모델과 명령 연결만 바꿔 같은 차시를 이어 갑니다.
견적 요청
학교급과 학급 수를 알려 주시면 운영계획서 사업비 산출근거에 맞춘 견적을 보내 드립니다.